STS32XX ドキュメント
STS32XX は、ロボット アームの互換性のある STS3215 サーボ用のカスタム ファームウェアです。スムーズな動作計画、調整可能な位置制御、ホストによって計算される重力補償のサポートが追加されます。
違いを見る
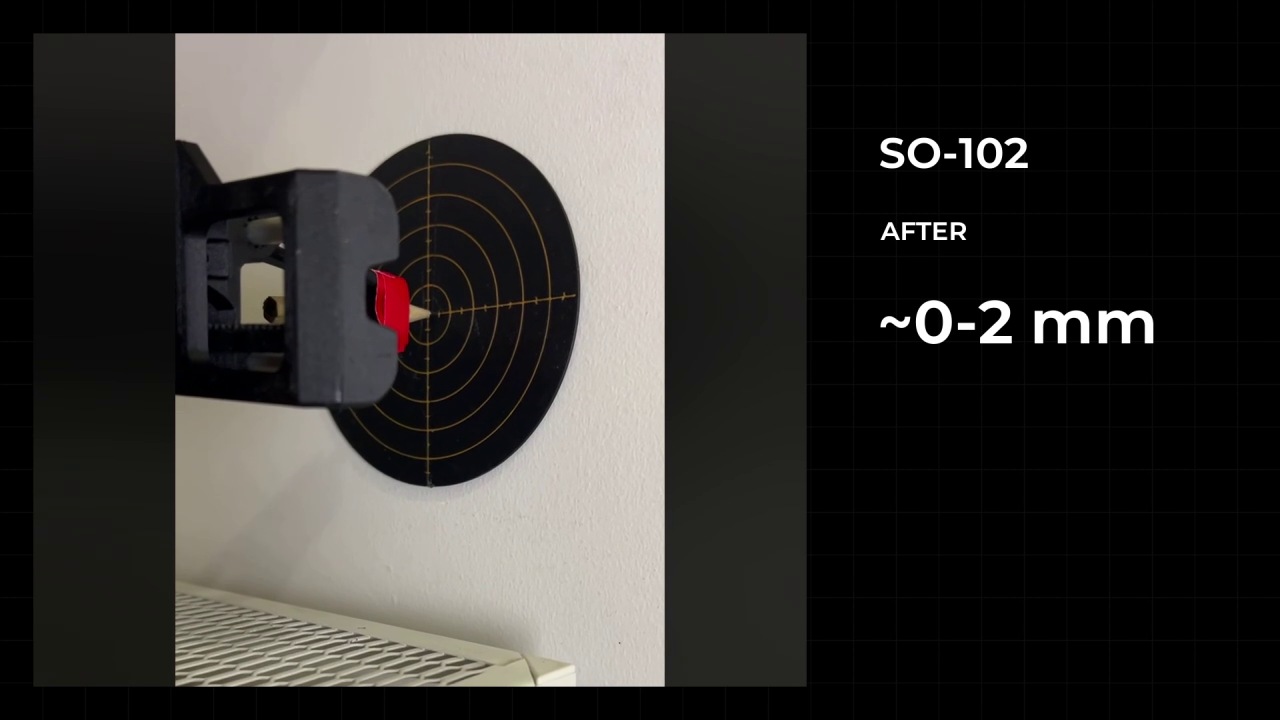
前: 元のセットアップ。 後: STS32XX と調整されたコントロールによるセットアップ。この記録では、SO-101 と SO-102 の動きを比較しています。結果は設定、キャリブレーション、負荷、機構によって異なります。 これらのデモの解釈方法 。
仕組み
コンピュータはターゲットと動作制限を送信します。各サーボは動作を計画し、その位置を測定し、計画に従うようにモーター出力を調整します。
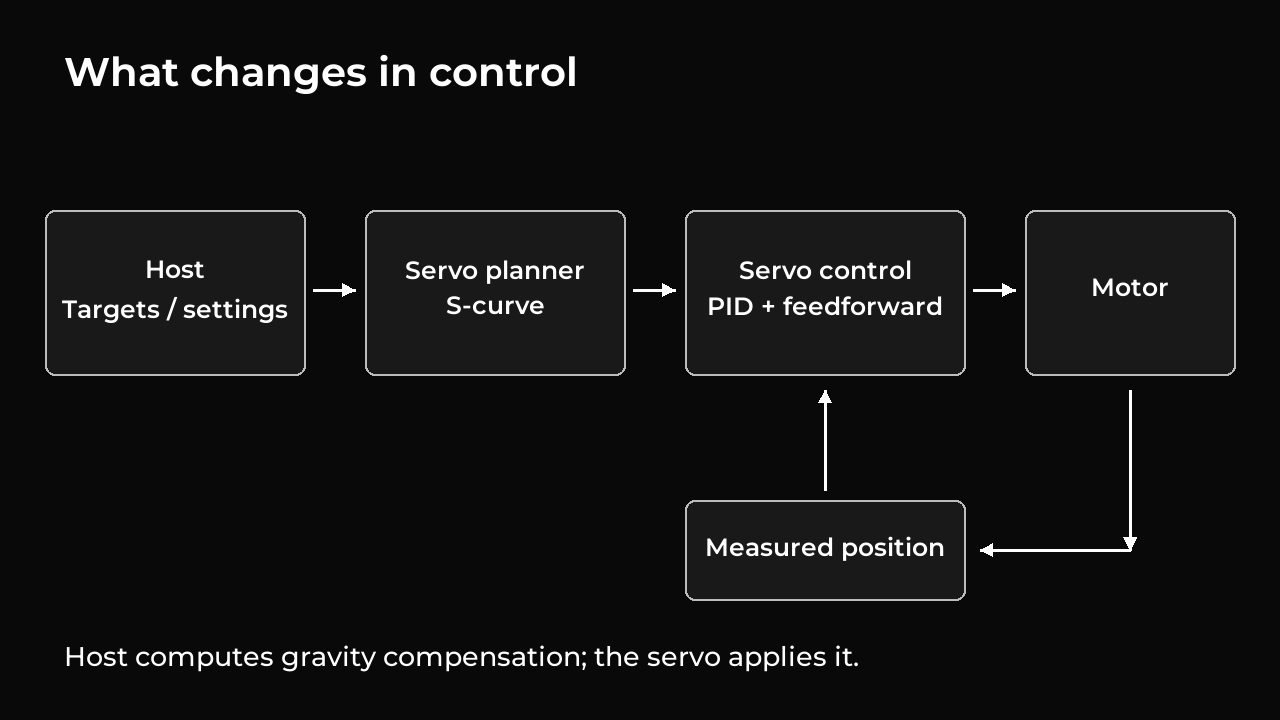
- S字動作 は加速と制動をより緩やかにします。
- 調整可能な PID コントロール は、サーボが位置と速度のエラーを修正する方法を調整します。
- 重力補正 は、アームとその荷重に対してコンピューターによって計算されたサポートを追加します。
モーションコントロール の軌道、PID、補正について説明します。 測定とデモンストレーション では、記録されたテストの再現性、精度、限界について説明します。
初期設定
ステージを順番に実行してください。既存のセットアップの場合は、最初にファームウェアのバージョンとキャリブレーションを確認してください。再フラッシュや再校正は必ずしも必要というわけではありません。
| 段階 | 結果 |
|---|---|
| 1. 開始前の準備 を開始する前に | 確認されたハードウェア、電源、アダプター、モーター ID |
| 2. ツールのインストール をインストールします。 | 動作するツールと応答するシリアル ポート |
| 3. バックアップとファームウェアの書き込み をバックアップしてフラッシュします | 保存されたバックアップ、チェックされたイメージ、および検証されたアプリケーションの起動 |
| 4. 関節のキャリブレーション | リファレンスと制限を検証し、録音とモデルへの影響を理解 |
| 5. 最初の姿勢の記録と再生 | レビューされたパス、完了した動作、および既知の最終的なモーター状態 |
アームの操作
- コントローラーファイルとモータープロファイル:ファイル、設定、単位、相対パス。
- 重力補償の設定:モデルを接続して検証し、その適用範囲を確認します。
- 遠隔操作とセッションの再生:リーダーとフォロワーを別々のバスで接続します。
- 制御パラメーターの調整と検証:設定を比較し、結果を検証します。
- テレメトリーの表示:ログ、モデル、実際の関節角度と表示の対応付け。
トラブルシューティング
症状ガイド から始めます。 復旧と工場出荷時ファームウェア は別の手順であり、すべての接続問題に対する最初の対応ではありません。
技術リファレンス
独自のソフトウェアについては、 の詳細ドキュメント : モードとセッション 、 プロトコル パケット および レジスタ レイアウト を使用してください。 ソース からのビルドは、別の開発者のタスクです。
コマンドの読み方
すべてのコマンドはリポジトリ ルートから実行します。 macOS/Linux または Windows PowerShell のタブを選択します。 POSES.json や EVENTS.ndjson などの明示的に名前が付けられたプレースホルダーを独自のファイル パスに置き換えます。各プロシージャは、コマンドがデータを読み取るか、設定を変更するか、またはモーションを開始するかを識別します。
テキストとコマンドで完全な手順が提供されます。図表とサイレントビデオが説明をサポートします。これらのガイドでは、STS32XX ツールについて説明します。 Robonine Lab ブラウザ ガイドでは、別のワークフローについて説明しています。
ドキュメント ホーム · ソース リビジョン: a995f77 。 Extension 9.0 。