Documentation STS32XX
STS32XX est un micrologiciel personnalisé pour les servos STS3215 compatibles dans les bras de robot. Il ajoute une planification fluide des mouvements, un contrôle de position réglable et une prise en charge de la compensation de gravité calculée par l’hôte.
Voir la différence
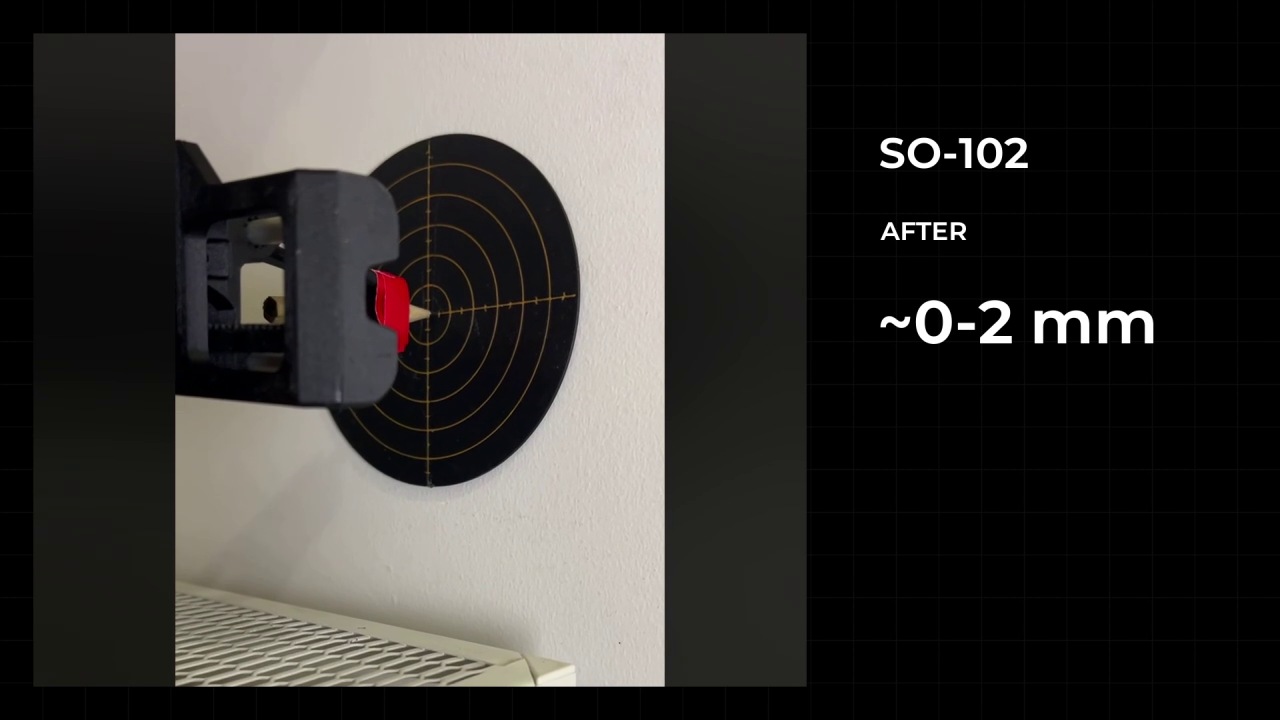
Avant : la configuration d’origine. Après : la configuration avec STS32XX et la commande réglée. Cet enregistrement compare les mouvements SO-101 et SO-102 ; le résultat dépend des réglages, de l’étalonnage, de la charge et de la mécanique. Comment interpréter ces démonstrations .
Fonctionnement
L’ordinateur envoie une cible et des limites de mouvement. Chaque servo planifie son mouvement, mesure sa position et ajuste la puissance du moteur pour suivre le plan.
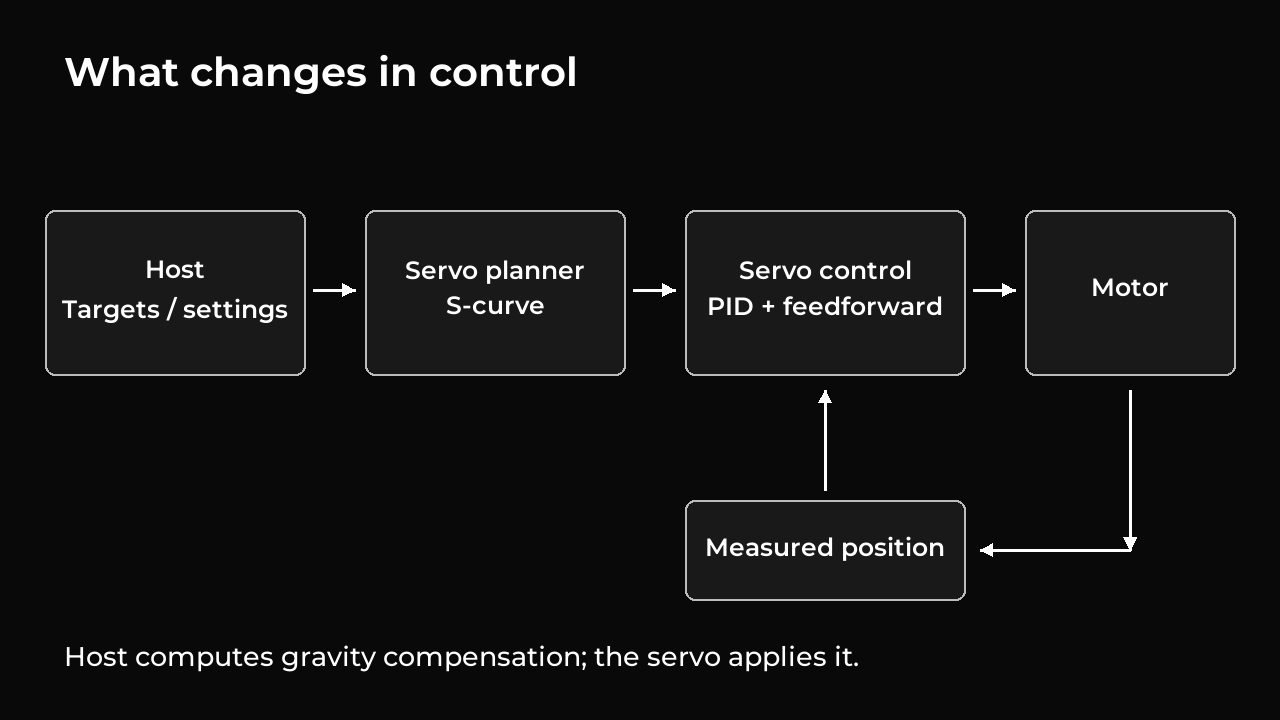
- Le mouvement en courbe en S rend l’accélération et le freinage plus progressifs.
- Contrôle PID réglable ajuste la façon dont le servo corrige les erreurs de position et de vitesse.
- Compensation de gravité ajoute un support calculé par l’ordinateur pour le bras et sa charge.
Contrôle de mouvement explique les trajectoires, PID et la compensation. Mesures et démonstrations explique la répétabilité, la précision et les limites des tests enregistrés.
Configuration initiale
Suivez les étapes dans l’ordre. Pour une configuration existante, vérifiez d’abord la version du micrologiciel et l’étalonnage ; le reflasher et le recalibrage ne sont pas toujours nécessaires.
| Étape | Résultat |
|---|---|
| 1. Avant de commencer | ID matériel, alimentation, adaptateur et moteur confirmés |
| 2. Installer les outils | Outils de travail et port série réactif |
| 3. Sauvegarder et installer le firmware | Sauvegardes enregistrées, image vérifiée et démarrage de l’application vérifié |
| 4. Calibrer les articulations | Référence et limites vérifiées, avec effet sur les enregistrements et modèles compris |
| 5. Enregistrer et rejouer les premières poses | Un parcours revu, un mouvement réalisé et un état moteur final connu |
Utilisation du bras
- Fichiers du contrôleur et profils des moteurs: fichiers, paramètres, unités et chemins relatifs.
- Configurer la compensation de gravité: connecter et valider un modèle, et comprendre ses limites.
- Téléopération et relecture des sessions: bras maître et bras suiveur sur des bus distincts.
- Régler et valider la commande: comparer les réglages et vérifier le résultat.
- Afficher la télémétrie: journaux, modèles et correspondance entre les angles physiques et l’affichage.
Dépannage
Commencez par le guide des symptômes . La récupération Récupération et firmware d’origine sont des procédures distinctes et ne constituent pas la première réponse à chaque problème de connexion.
Référence technique
Pour votre propre logiciel, utilisez la documentation détaillée : modes et sessions , paquets de protocole et dispositions de registre . La création à partir de la source est une tâche de développeur distincte.
Lire les commandes
Exécutez toutes les commandes à partir de la racine du référentiel. Sélectionnez l’onglet pour macOS/Linux ou Windows PowerShell. Remplacez les espaces réservés explicitement nommés tels que POSES.json et EVENTS.ndjson par vos propres chemins de fichiers. Chaque procédure identifie si une commande lit des données, modifie les paramètres ou démarre un mouvement.
Le texte et les commandes fournissent la procédure complète. Des schémas et des vidéos silencieuses soutiennent les explications. Ces guides décrivent les outils STS32XX ; les guides du navigateur Robonine Lab décrivent un flux de travail différent.
Accueil de la documentation · Révision source : a995f77 . Extension 9.0 .