Documentación de STS32XX
STS32XX es un firmware personalizado para servos STS3215 compatibles en brazos robóticos. Agrega una planificación de movimiento suave, control de posición ajustable y soporte para compensación de gravedad calculada por el anfitrión.
Vea la diferencia
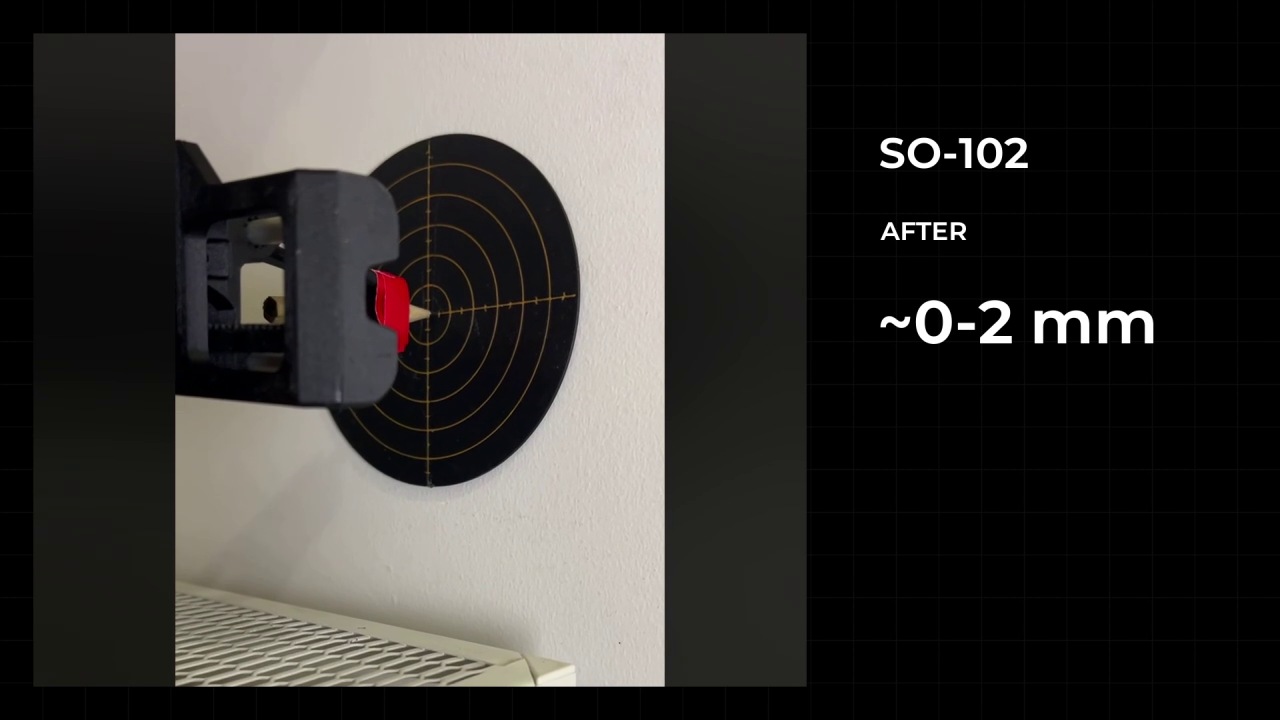
Antes: la configuración original. Después: la configuración con STS32XX y control sintonizado. Esta grabación compara el movimiento del SO-101 y del SO-102; el resultado depende de la configuración, la calibración, la carga y la mecánica. Cómo interpretar estas demostraciones.
Cómo funciona
La computadora envía un objetivo y límites de movimiento. Cada servo planifica su movimiento, mide su posición y ajusta la salida del motor para seguir el plan.
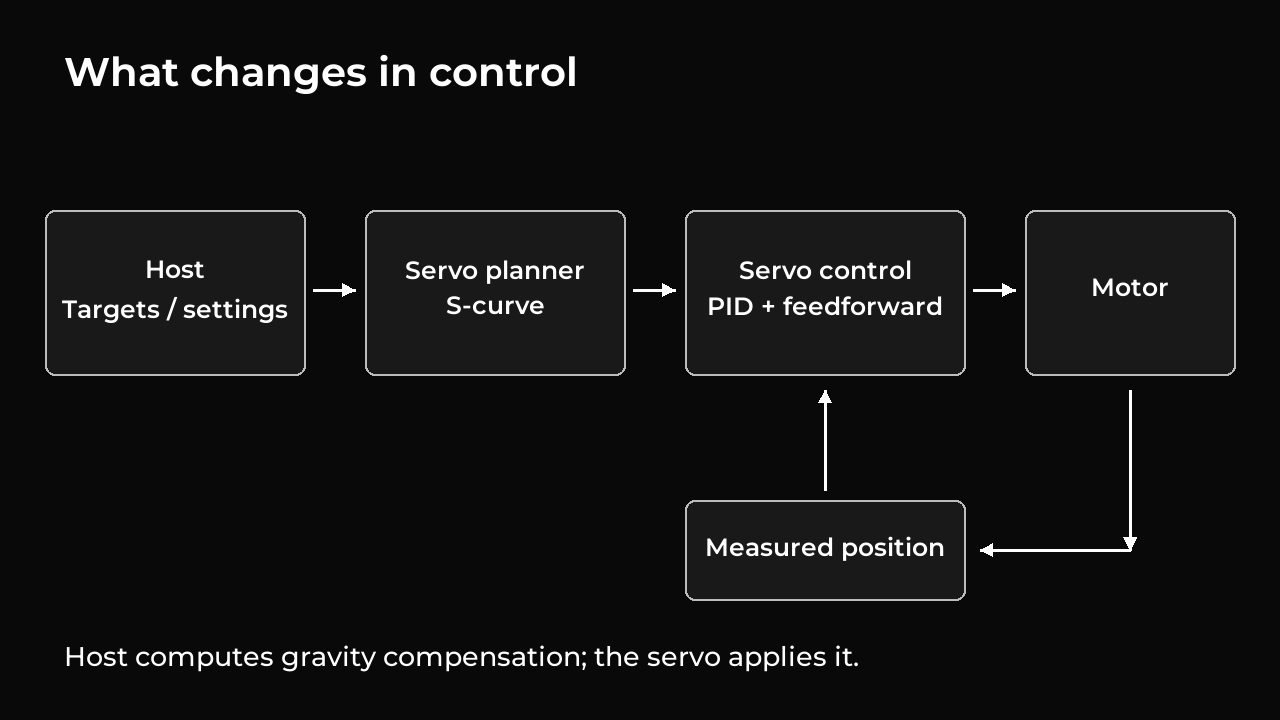
- El movimiento en curva en S hace que la aceleración y el frenado sean más graduales.
- El control PID sintonizable ajusta cómo el servo corrige los errores de posición y velocidad.
- La compensación de gravedad añade soporte calculado por ordenador para el brazo y su carga.
El control de movimiento explica trayectorias, PID y compensación. Medidas y demostraciones explica la repetibilidad, la precisión y los límites de las pruebas registradas.
Configuración inicial
Sigue las etapas en orden. Para una configuración existente, primero verifique su versión de firmware y calibración; No siempre es necesario reinstalar el firmware y recalibrar.
| Etapa | Resultado |
|---|---|
| 1. Antes de empezar | ID confirmadas de hardware, alimentación, adaptador y motor |
| 2. Instalar las herramientas | Herramientas de trabajo y un puerto serie de respuesta |
| 3. Crear copias de seguridad e instalar el firmware | Copias de seguridad guardadas, una imagen comprobada y un inicio de aplicación verificado |
| 4. Calibrar las articulaciones | Referencias y límites verificados, con el efecto sobre grabaciones y modelos comprendidos. |
| 5. Grabar y reproducir las primeras poses | Un recorrido repasado, un movimiento completado y un estado motor final conocido |
Trabajo con el brazo
- Archivos del controlador y perfiles de motores: archivos, ajustes, unidades y rutas relativas.
- Configurar la compensación de gravedad: conectar y validar un modelo y comprender sus límites.
- Teleoperación y reproducción de sesiones: líder y seguidor en buses separados.
- Ajustar y validar el control: comparar ajustes y comprobar el resultado.
- Ver la telemetría: registros, modelos y correspondencia entre los ángulos físicos y la visualización.
Solución de problemas
Comience con la guía de síntomas. La Recuperación y firmware de fábrica son procedimientos separados, no la primera respuesta a cada problema de conexión.
Referencia técnica
Para su propio software, utilice la documentación detallada: modos y sesiones, paquetes de protocolo y registro diseños. Construir desde el código fuente es una tarea independiente del desarrollador.
Cómo leer los comandos
Ejecute todos los comandos desde la raíz del repositorio. Seleccione la pestaña para macOS/Linux o Windows PowerShell. Reemplace los marcadores de posición con nombres explícitos, como POSES.json y EVENTS.ndjson, con sus propias rutas de archivo. Cada procedimiento identifica si un comando lee datos, cambia la configuración o inicia el movimiento.
El texto y los comandos proporcionan el procedimiento completo. Diagramas y vídeos mudos apoyan las explicaciones. Estas guías describen las herramientas STS32XX; Las guías del navegador Robonine Lab describen un flujo de trabajo diferente.
Inicio de la documentación · Revisión de la fuente: a995f77. Extensión 9.0.