Calibrar las articulaciones
Resultado: se verifican las compensaciones y los límites para cada motor seleccionado y usted sabe qué registros y modelos siguen siendo utilizables. Guarde las copias de seguridad primero.
Decidir si es necesaria una recalibración
- Un brazo verificado existente con configuraciones conservadas mediante la programación del firmware: mantenga su calibración. No cambie las compensaciones simplemente para reproducir una ilustración.
- Un conjunto nuevo o una calibración desconocida: complete ambas etapas a continuación.
- Las compensaciones han cambiado: registre las poses nuevamente y verifique o actualice el modelo de gravedad y el mapeo del visor. La calibración no los actualiza automáticamente.
Nombrar una pose grabada home o reference no calibra un motor. La calibración escribe por separado las compensaciones del codificador y los límites de recorrido en el dispositivo.
Requisitos del trámite
La herramienta admite de 1 a 6 motores con ID únicos del 1 al 253, recorrido limitado mecánicamente, familia de modelos GD32 STS 9, modo de posición y divisor de posición 1. Cierre otros programas en serie. Sostenga el brazo siempre que el torque esté desactivado.
1. Elige una referencia física
Elige una pose que puedas reproducir manualmente con suficiente recorrido en ambas direcciones. Leerá 2048 después de la calibración. El recorrido completo debe estar comprendido entre 0 y 4095: como máximo 2048 cuentan por debajo de la referencia y 2047 por encima de ella.
Para una nueva calibración del SO-101/SO-102, siga las ilustraciones: brazo superior vertical, antebrazo y pinza hacia delante, rotación de la base y de la muñeca centradas entre sus topes, y pinza a media apertura. Guíese por el recorrido mecánico real, no por lecturas sin calibrar.
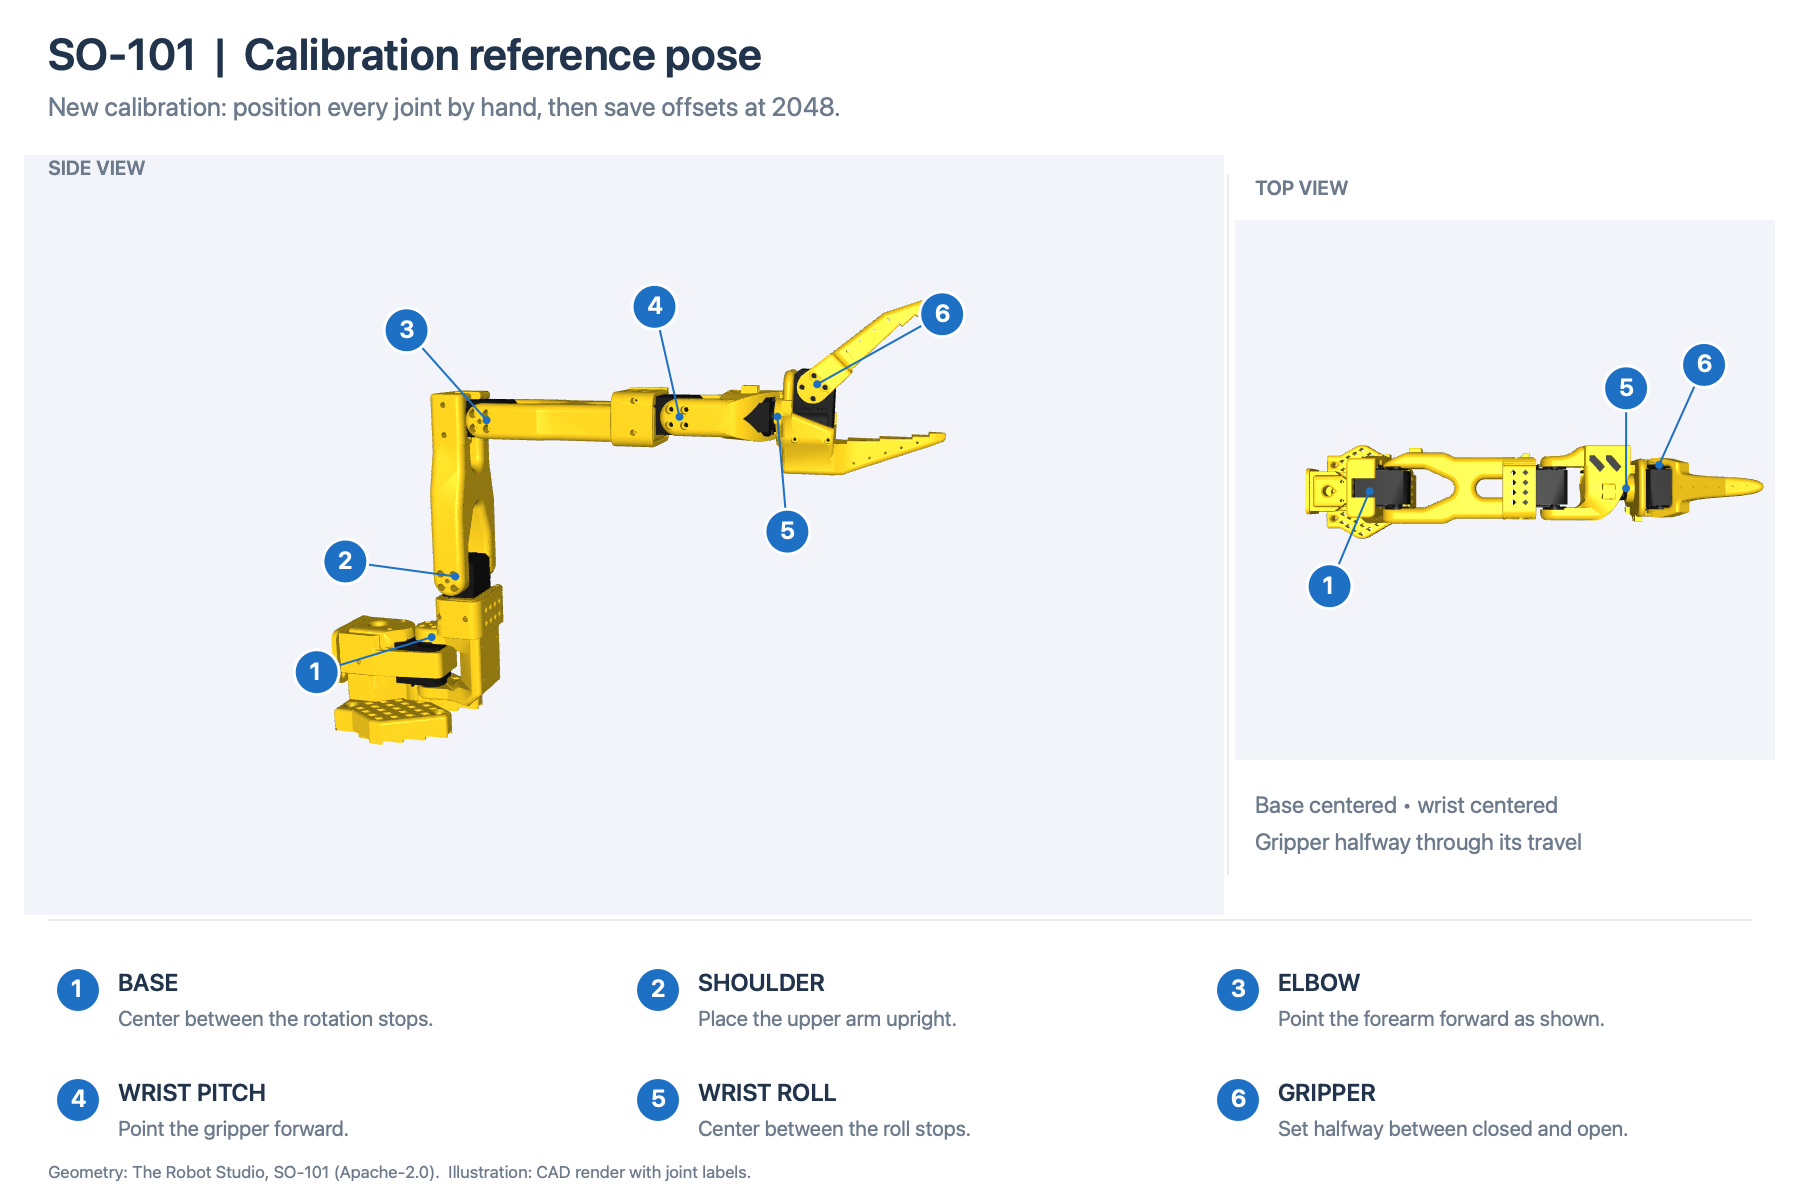
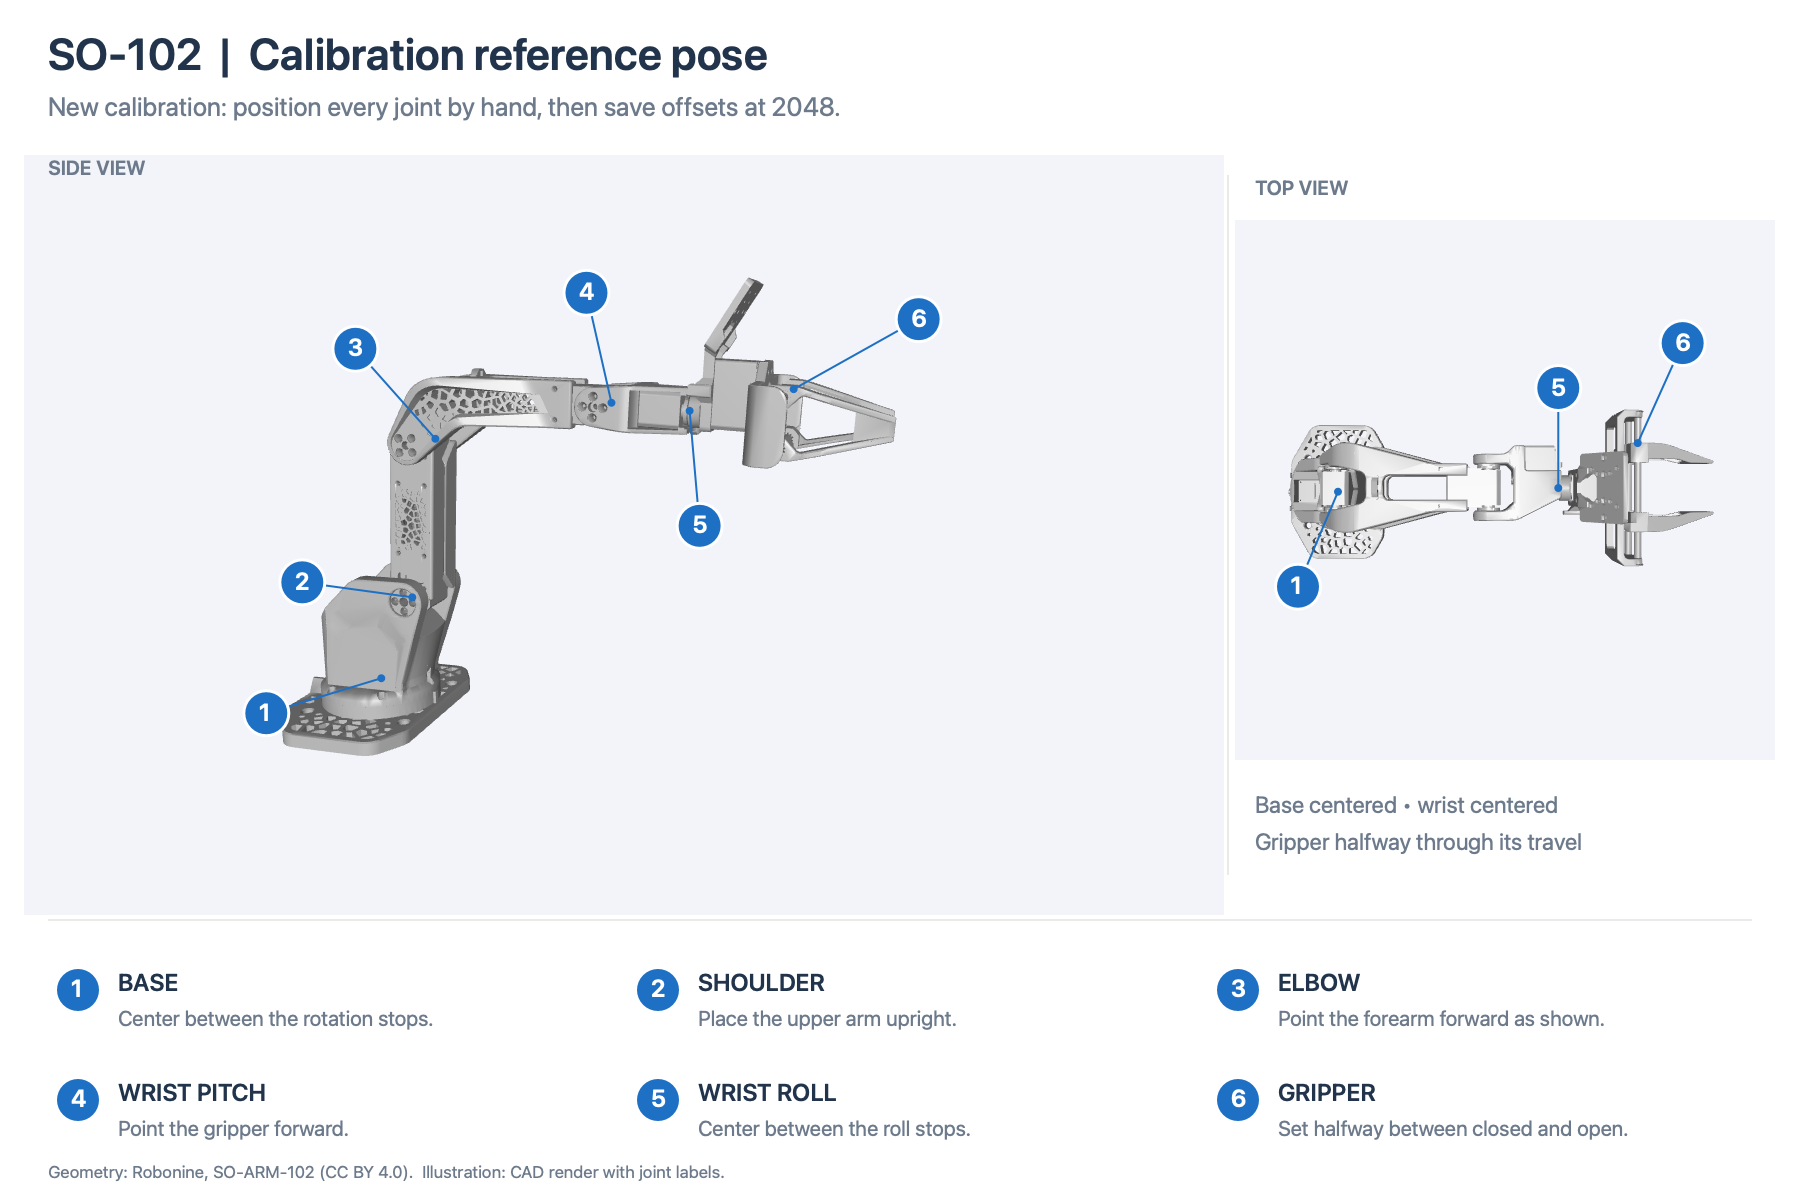
Estas imágenes no definen una referencia universal para un modelo de gravedad agrupado o URDF. El recuento 2048 no significa automáticamente 0°. El visor tiene un mapeo de recuento de ángulos independiente; Los modelos de gravedad tienen su propio vinculación de calibración.
2. Capture compensaciones y mida límites
Este comando cambia la configuración guardada pero no ordena el movimiento. Para el ejemplo de seis motores:
macOS / Linux
npm run settings -- calibrate --port "$SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Windows PowerShell
npm.cmd run settings -- calibrate --port "$env:SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Reemplace las identificaciones si es necesario. Una selección explícita no modifica los demás motores. Al omitir --ids se seleccionan todos los motores descubiertos, hasta seis.
- Si el par está activado, sostenga físicamente el mecanismo antes de confirmar su desactivación.
- Coloca el brazo en la postura de referencia, mantenlo quieto y pulsa Enter. La herramienta guarda y verifica los registros de compensación y luego registra las nuevas lecturas de posición en el informe.
- Mueva manualmente cada articulación a lo largo de todo su recorrido permitido, haciendo una pausa en los extremos. No fuerce los topes mecánicos.
- Revise la tabla de mínimos, máximos y viajes, luego presione Entrar. Los límites guardados dejan 10 recuentos de espacio libre hacia adentro desde cada punto final medido.
Middle es solo el punto medio del rango medido. No reemplaza la referencia capturada; Los límites asimétricos son válidos. Cada articulación debe recorrer al menos 64 conteos y menos de una vuelta completa antes de guardarse.
3. Comprueba el resultado
El informe tools/settings/calibrations/arm.local.json debe mostrar status: "verified". Sólo ese estatus confirma ambas etapas. Esto verifica la configuración guardada, no que el brazo permaneció físicamente quieto: referenceReadbackCounts es informativo y no es una comparación separada de pasa/falla con 2048. Revise esas lecturas mientras mantiene la postura de referencia elegida. El torque permanece desactivado y las escrituras de configuración están bloqueadas. Las copias de seguridad del motor se conservan en un directorio único en backups/ junto al informe.
crosses zero significa que el recorrido no encaja entre 0 y 4095: corrija la referencia física. reset 2 borra solo el rango medido de M2 para otro barrido; no corrige una mala referencia. Cancelar la etapa dos deja las nuevas compensaciones guardadas y los límites antiguos en su lugar hasta que se reemplacen. Termine la calibración antes del movimiento.
A continuación: preparar la configuración y el primer movimiento.
Inicio de la documentación · Revisión de la fuente: a995f77. Extensión 9.0.