校准关节
结果:针对每个选定的电机验证了 偏移和限制,并且您知道哪些记录和模型仍然可用。首先保存 备份 。
决定是否需要重新校准
- 现有的已验证臂,通过刷写固件保留设置: 保持其校准。不要仅仅为了重现插图而更改偏移量。
- 新组件或未知校准: 完成以下两个阶段。
- 偏移量已更改: 再次记录姿势并检查或更新重力模型和观察者映射。校准不会自动更新它们。
将记录的姿势命名为 home 或 reference 不会校准电机。校准将编码器偏移和行程限制单独写入设备。
程序要求
该工具支持具有唯一 ID 1 – 253 的 1 – 6 电机、机械限位行程、GD32 STS 型号系列 9、位置模式和位置除数 1. 关闭其他串行程序。当扭矩消失时支撑手臂。
1. 选择物理参考
选择一个可以在两个方向上有足够行程的情况下手动重现的姿势。校准后读数为2048。完整行程必须在 0 – 4095 范围内:最多 2048 计数低于参考值,2047 高于参考值。
首次校准 SO-101/SO-102 时,请参照插图:上臂竖直,前臂和夹爪朝前,底座旋转与腕部滚转位于各自机械限位之间的中点,夹爪半开。应依据实际机械行程,而不是未经校准的读数来摆放。
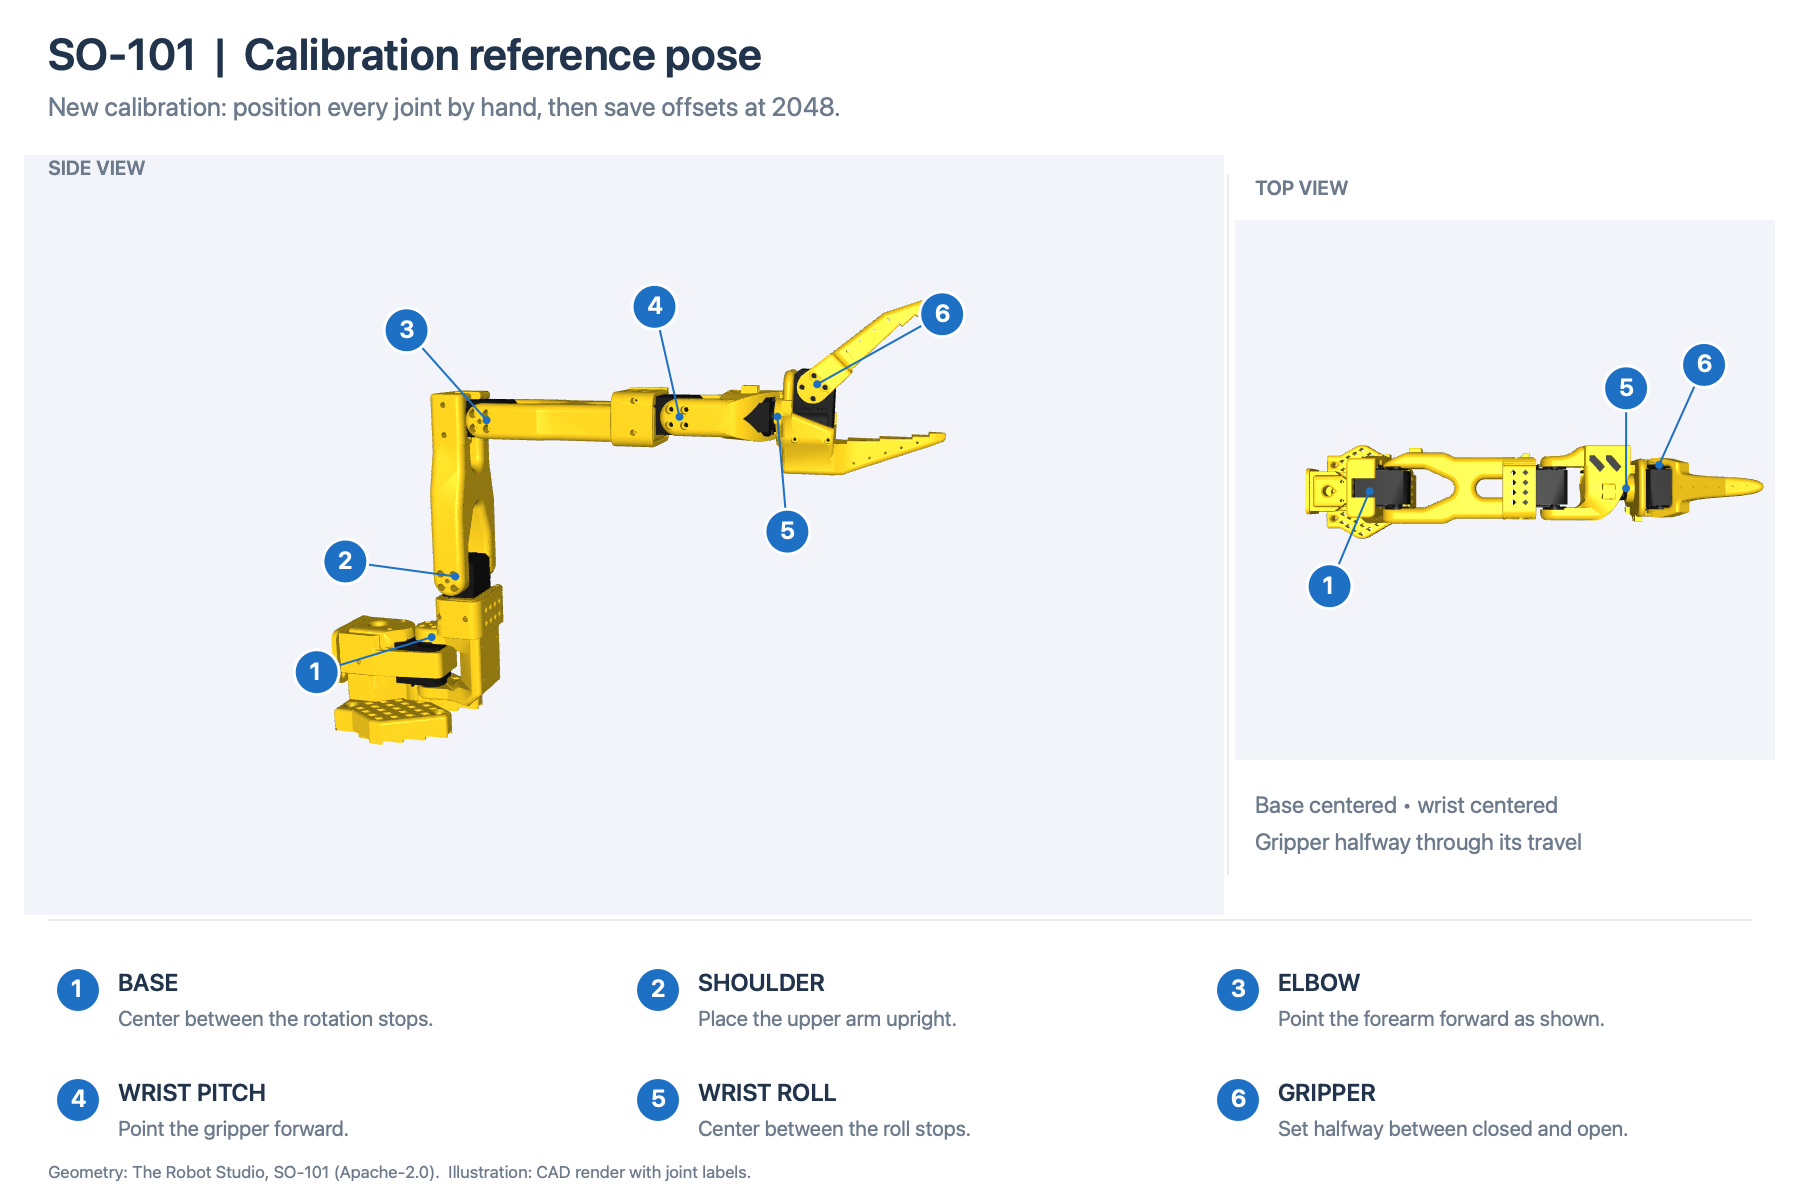
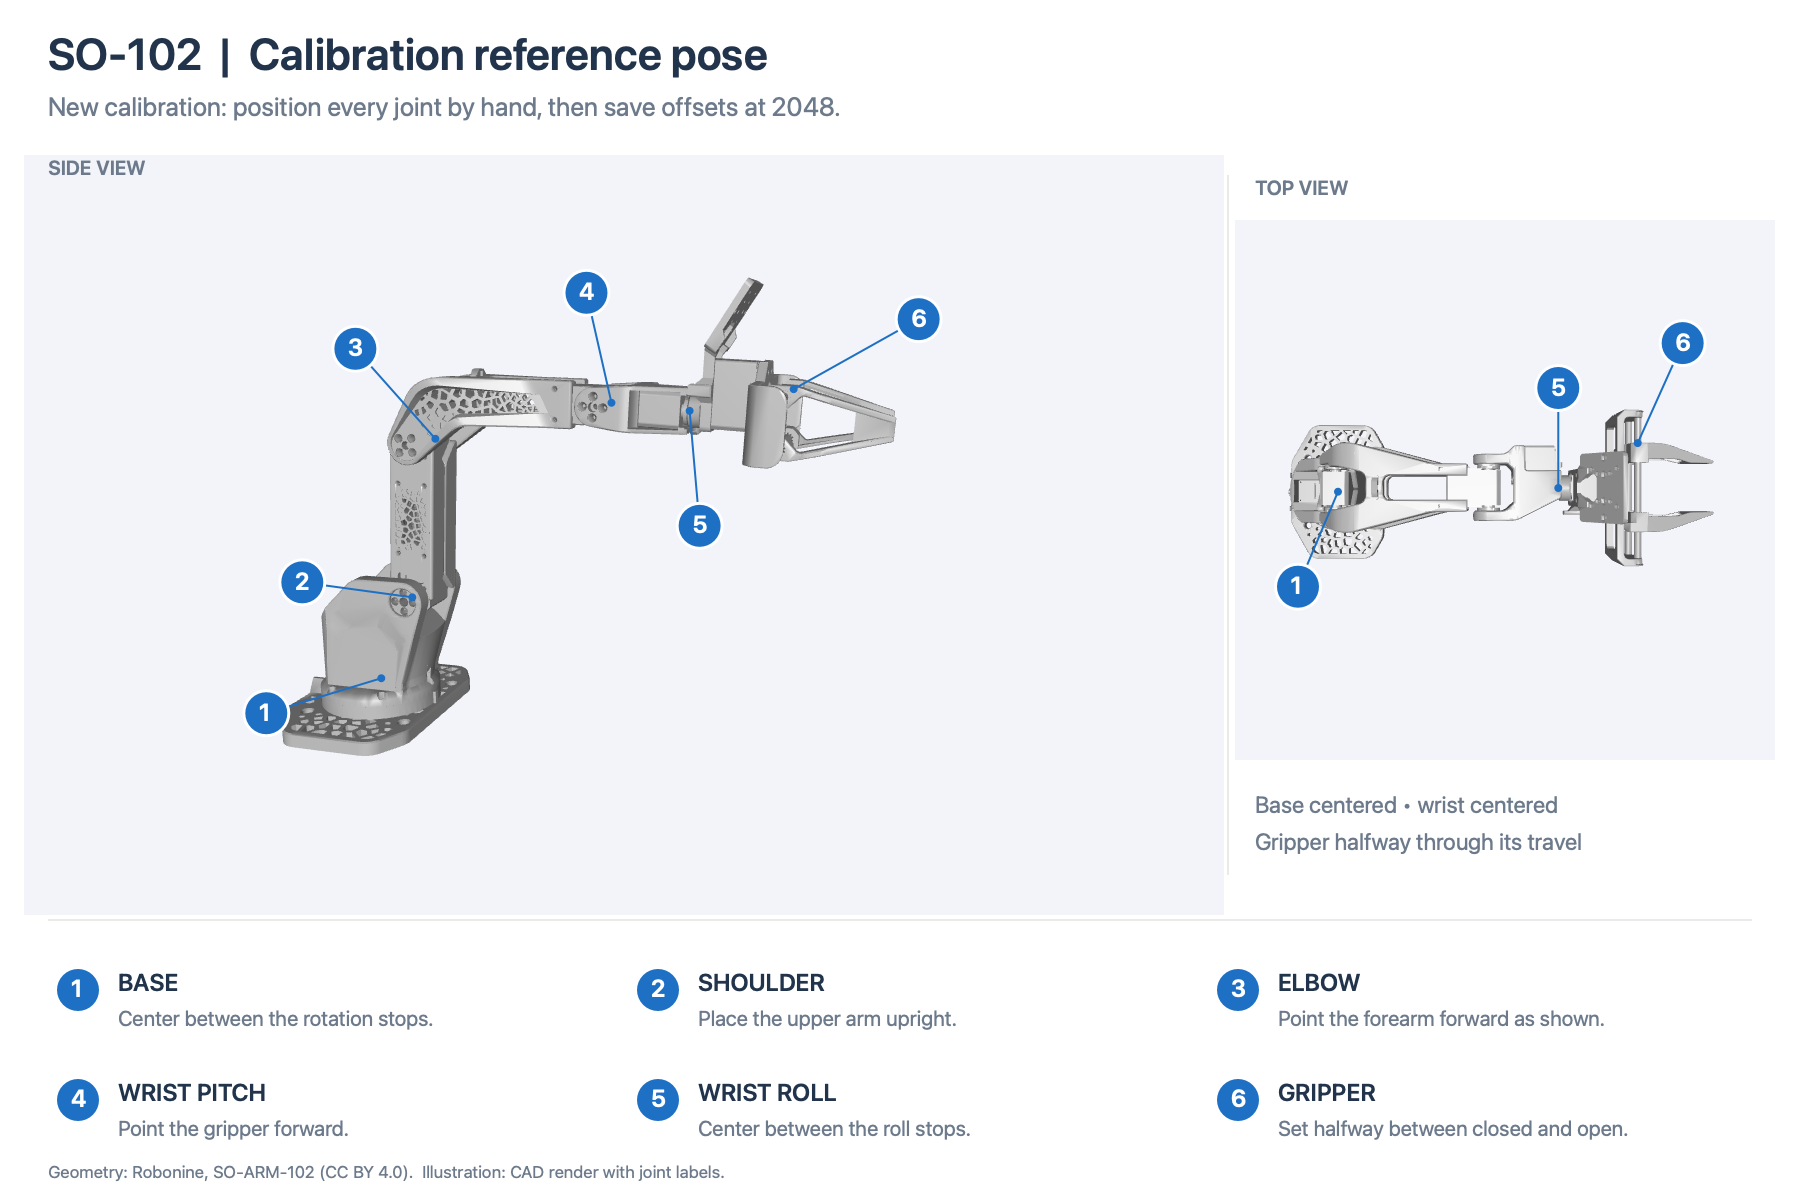
这些图像没有定义捆绑重力模型或 URDF 的通用参考。 计数 2048 并不自动表示 0 °。查看器有一个单独的 计数到角度映射 ;重力模型有自己的校准绑定。
2. 捕获偏移量并测量限制
此命令更改已保存的设置,但不命令运动。对于六电机示例:
macOS / Linux
npm run settings -- calibrate --port "$SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Windows PowerShell
npm.cmd run settings -- calibrate --port "$env:SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
如有必要,请更换 ID。明确的选择使其他电机保持不变。省略 --ids 将选择所有已发现的电机,最多六个。
- 如果力矩已开启,请先托住机构,再确认关闭力矩。
- 将手臂置于参考姿势,保持不动并按 Enter 。该工具保存并验证偏移寄存器,然后在报告中记录新的位置读数。
- 手动移动每个关节,覆盖其完整允许行程,并在两端暂停。不要强行顶压机械限位。
- 查看最小值、最大值和行程表,然后按 Enter 。保存的限制留下 10 从每个测量端点向内 的间隙计数。
Middle只是测量范围的中点。它不会替换捕获的参考;非对称限制有效。每个关节在保存之前必须移动至少 64 计数且少于一整圈。
3. 检查结果
报告 tools/settings/calibrations/arm.local.json 必须显示 status: "verified" 。只有该状态才能确认这两个阶段。这会验证保存的设置,而不是手臂保持物理静止:referenceReadbackCounts 仅供参考,并非与 2048 进行单独的通过/失败比较。在保持所选参考姿势的同时查看这些读数。扭矩保持关闭并且设置写入被锁定。电机备份保留在报告旁边 backups/ 下的唯一目录中。
crosses zero 表示行程不适合 0 和 4095 之间:更正物理参考。 reset 2 仅清除 M2 的测量范围以进行另一次扫描;它不会纠正错误的参考。取消第二阶段会保存新的偏移量并保留旧的限制,直到被替换。移动前完成校准。
接下来: 准备配置和第一个动作 。