解读测量与演示
使用此页面来解释实验。视频显示的是单独的记录,而不是每个手臂的精度规格或通过安装提供的配置文件自动再现的结果。
区分测量值
| 测量 | 提问它回答 |
|---|---|
| 重复性 | 重复相同的操作时,仓位有多接近? |
| 绝对精度 | 物理位置与命令的物理目标有多接近? |
| 跟踪误差 | 测量位置距当前计划参考有多远? |
| 目的地错误 | 电机距离命令的最终目的地有多远(包括在行驶过程中)? |
| 机械偏转/间隙 | 负载和力学如何改变连杆和端点位置? |
匹配编码器计数并不直接测量刀具在空间中的位置。一次成功的返回并不能代表整个工作空间的特征。
重复性和准确性
用指标测量的重复收益:
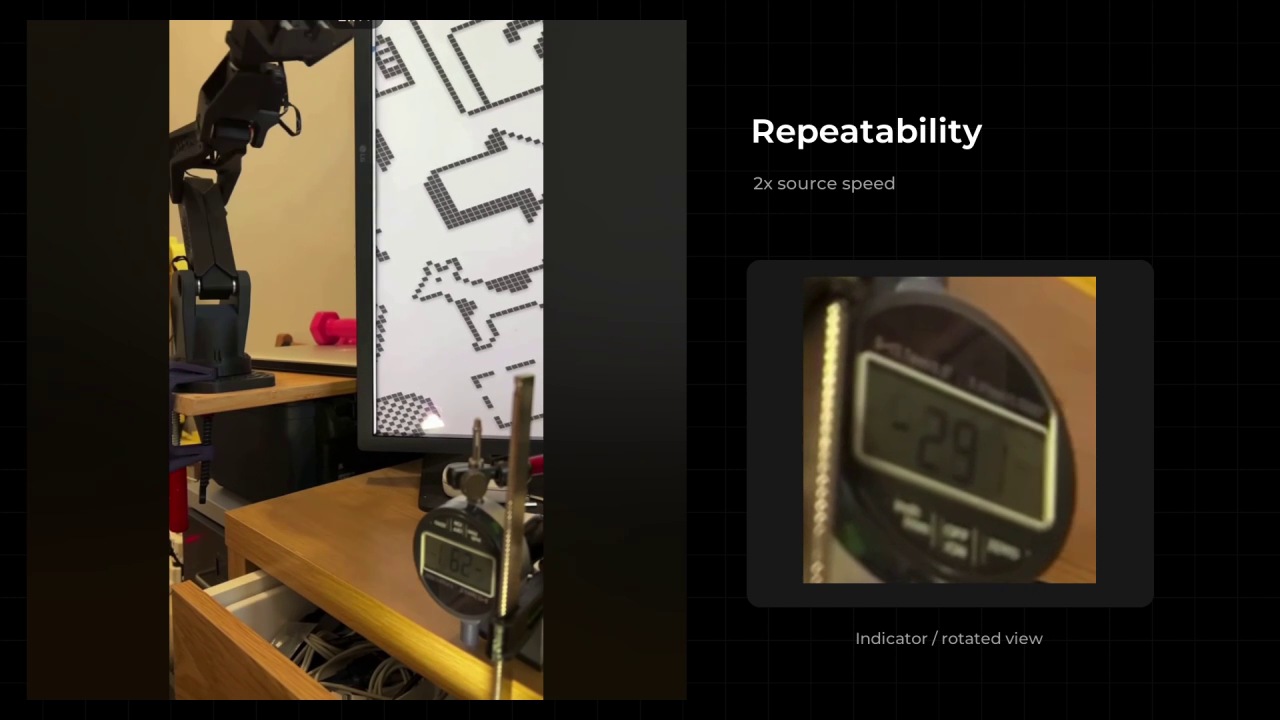
该记录说明了一项实验的可重复性。比较结果时,记录有效负载、安装、接近方向、重复计数和测量方法。
对目标的扩散和偏移的概念解释:
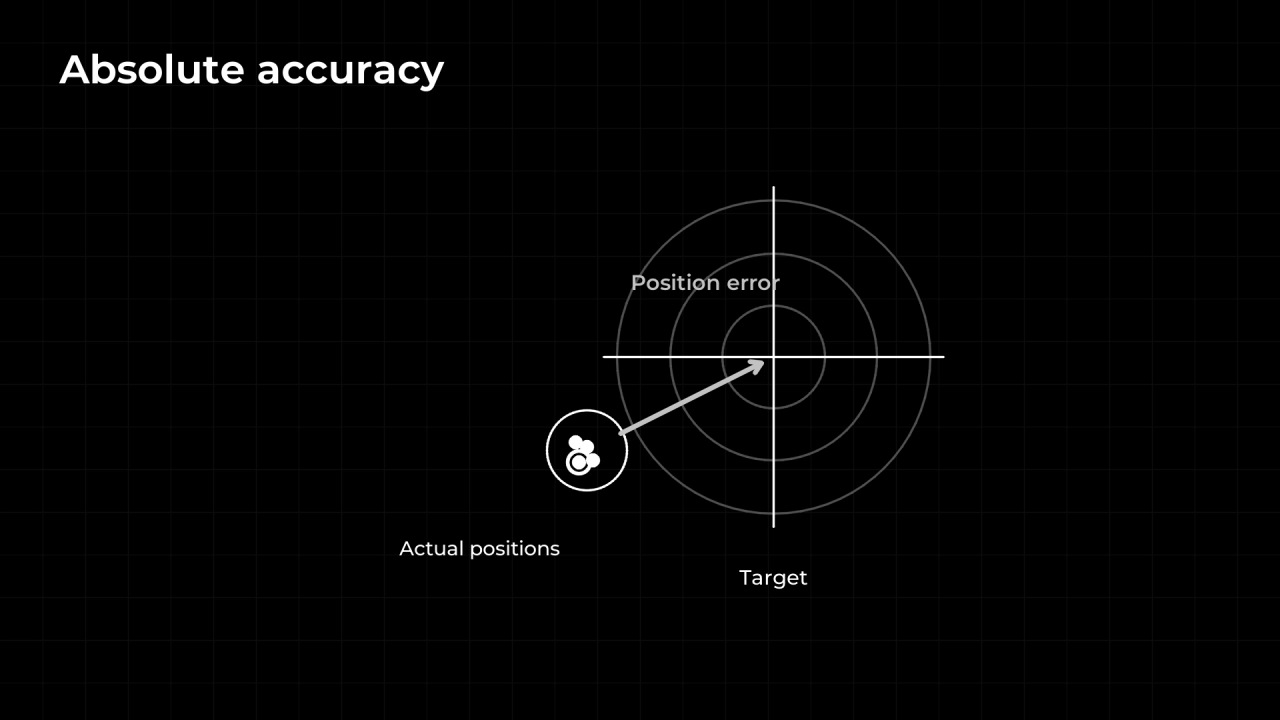
该动画解释了概念;它不是测量的硬件数据集。
振荡和录音前/后
库存固件 PID 调整期间的振荡示例:
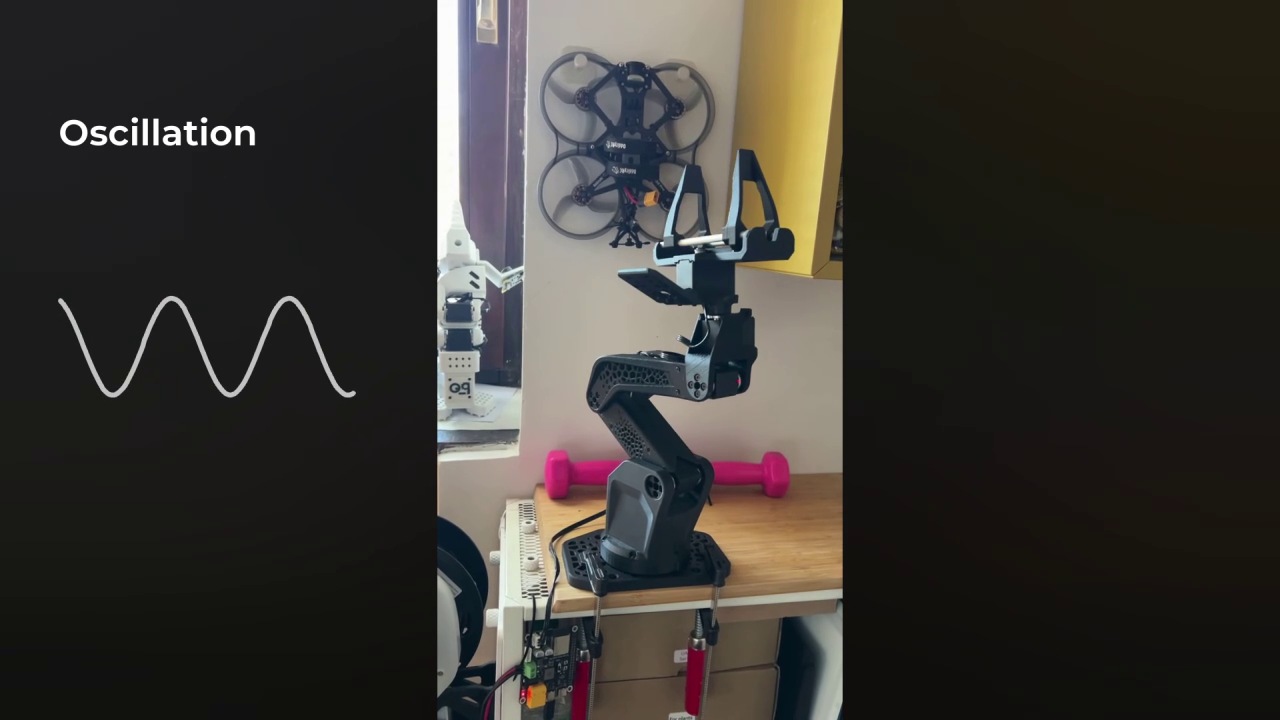
在一些记录的测试中,较低的位置误差伴随着振荡。这会促使检查过冲、更长的保持时间、负载和饱和度以及静态误差;它没有建立通用的工厂固件行为。
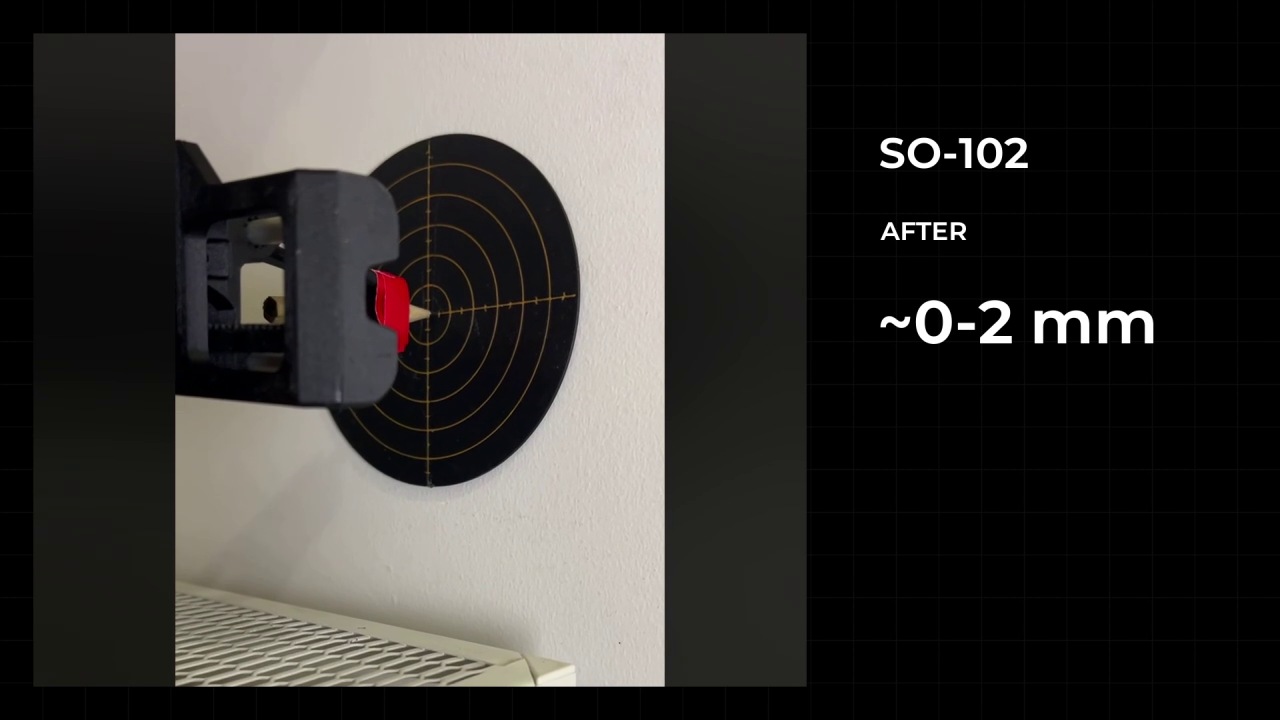
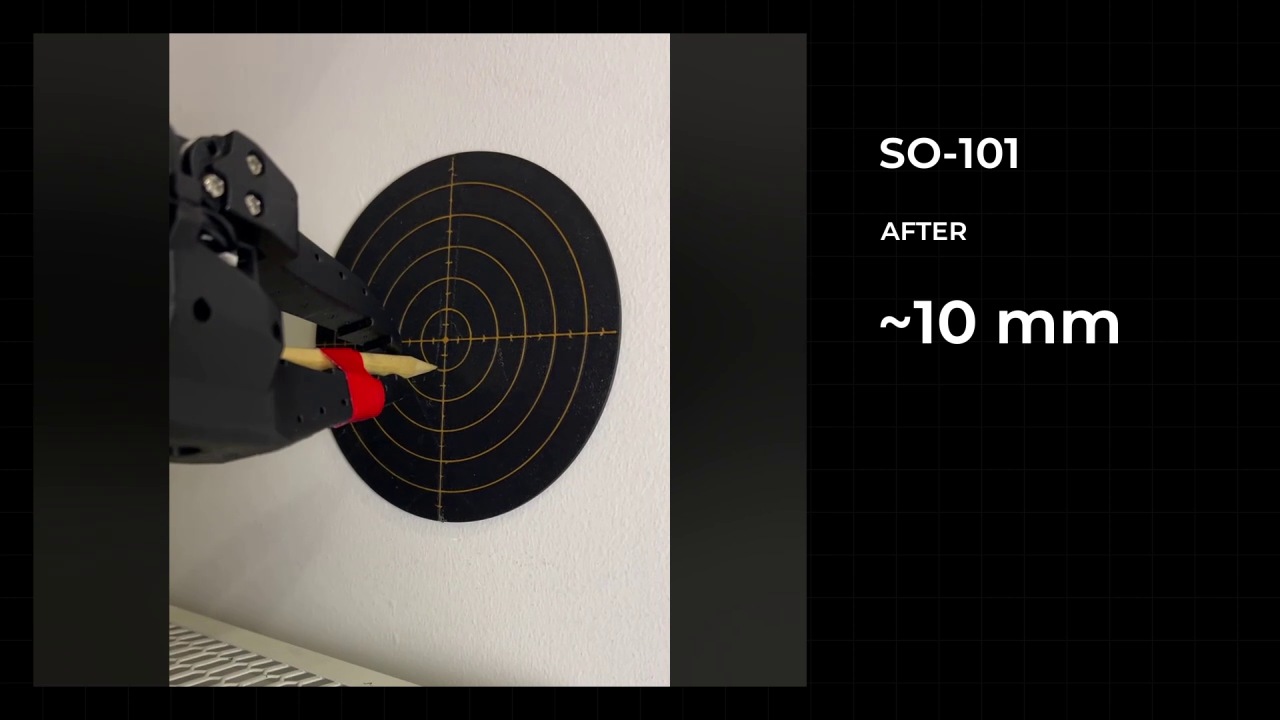
综合对比记录:
SO-101 :原始行为后更改设置:
SO-102 :原始行为后更改设置:
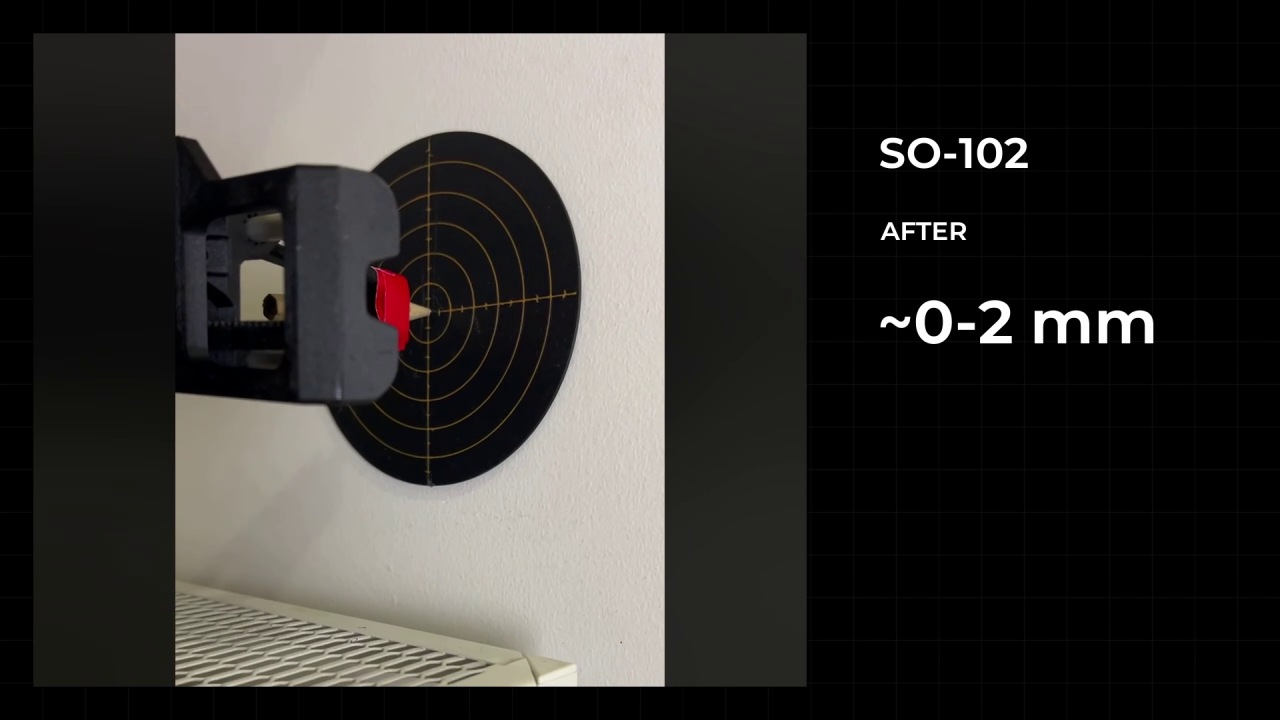
近似显示值描述了这些演示。当前配置文件不一定再现历史记录:当前 SO-102 配置文件在 M1 D、M6 P 和斜坡时间方面与早期重播不同。可重复的比较需要配置文件、校准、模型、有效负载和记录版本。
协调的运动和力学
协调运动的记录:
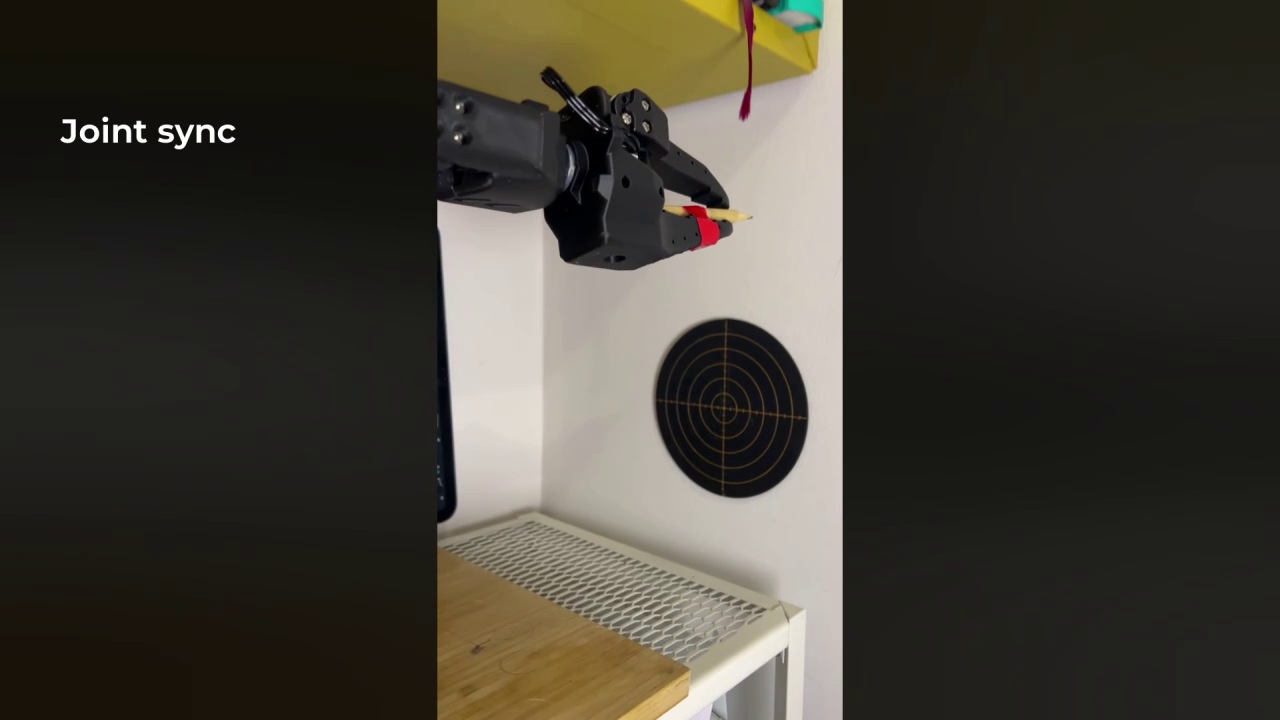
每个伺服系统都有自己的轮廓。团体目标和距离标度的速度有助于协调,但不能保证共同的到达时间。
变速箱齿隙和车架弯曲:
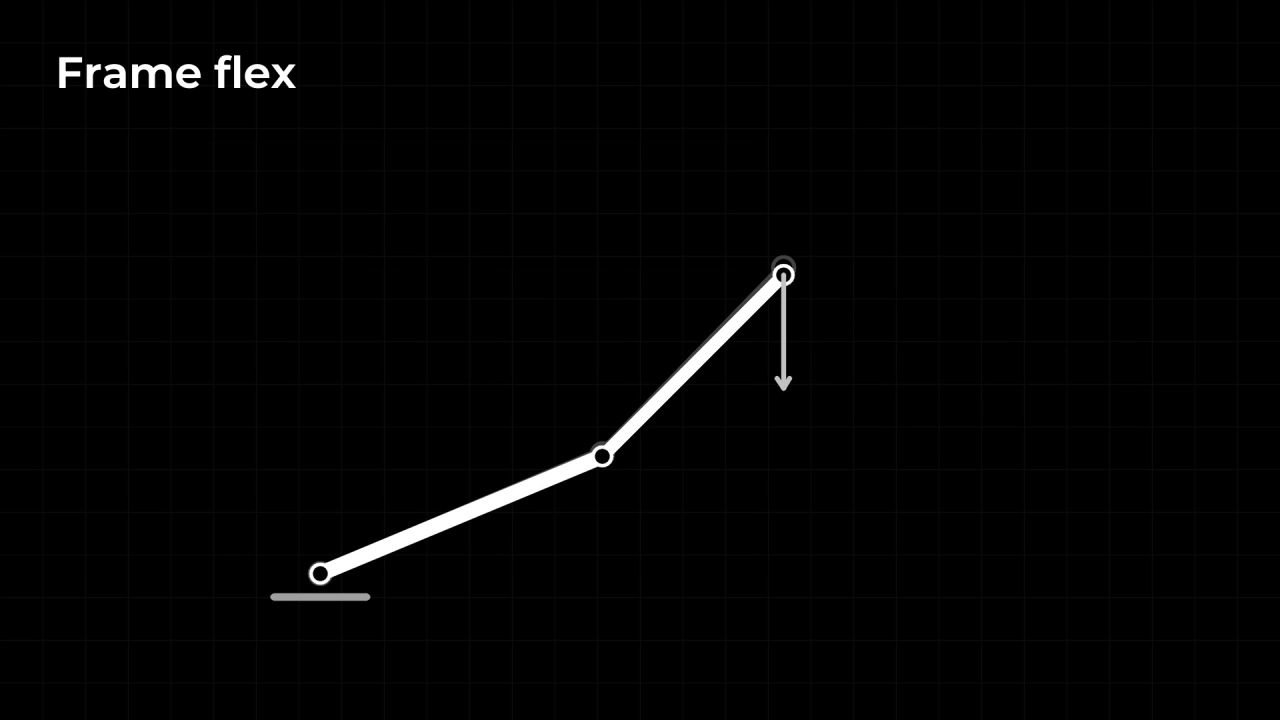
控制调整并不能消除机械间隙或结构合规性。记录实验条件并区分电机误差与终点位置。使用 调整验证 接受设置,使用 查看器 检查计数和参考。