Как оценивать измерения и демонстрации
Цель этой страницы — правильно интерпретировать испытание. Ролики показывают отдельные записи, а не паспорт точности всех рук или результат, который автоматически воспроизводится установкой готового профиля.
Какие величины различать
| Величина | На какой вопрос отвечает |
|---|---|
| Повторяемость | Насколько близки положения при повторении одной операции? |
| Абсолютная точность | Насколько фактическое положение близко к заданной физической точке? |
| Ошибка слежения | Насколько измеренное положение отличается от текущего планового задания? |
| Ошибка относительно конечной цели | Насколько далеко мотор от конечной точки команды, в том числе во время пути? |
| Механический прогиб/люфт | Как нагрузка и механика меняют положение звеньев и конца руки? |
Совпадение отсчёта энкодера с целью не измеряет автоматически положение инструмента в пространстве. Измерение одного удачного возврата не характеризует всю рабочую область.
Повторяемость и точность
Повторные возвраты с индикатором:
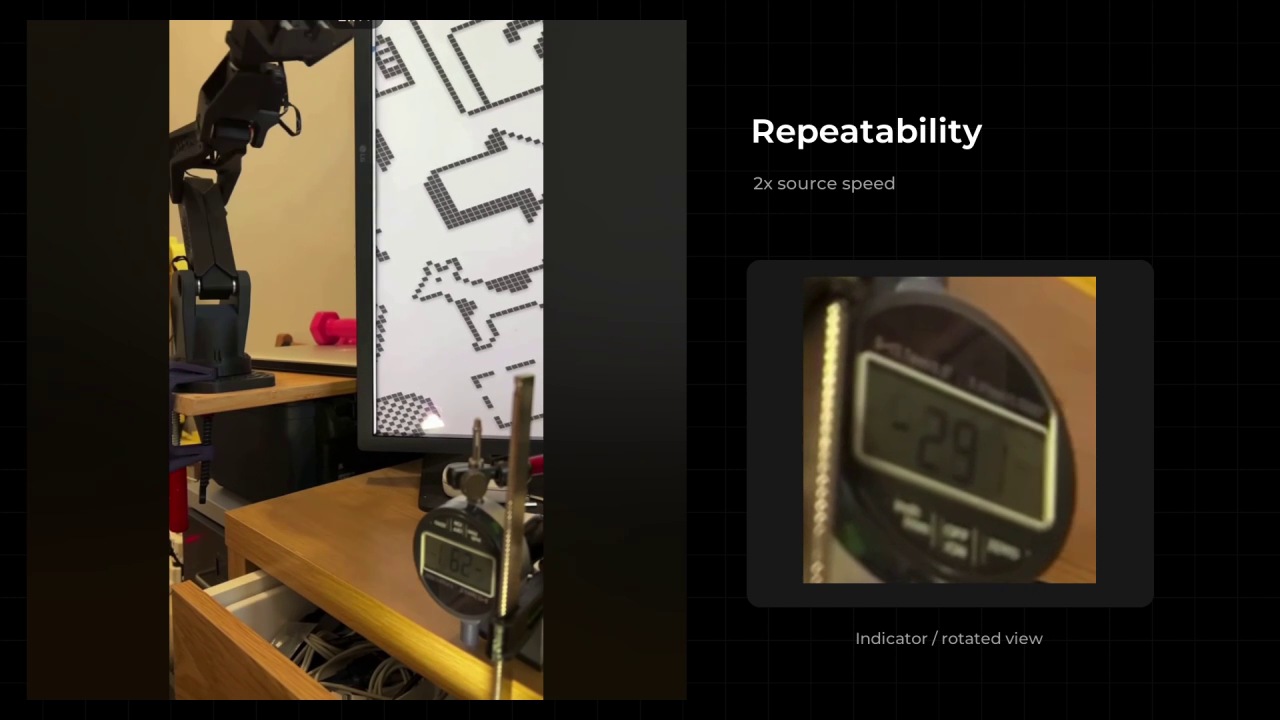
Запись полезна для наблюдения повторяемости конкретного опыта. Для сравнения записывайте нагрузку, установку, способ подхода к точке, число повторов и способ измерения.
Концептуальное различие разброса и смещения от цели:
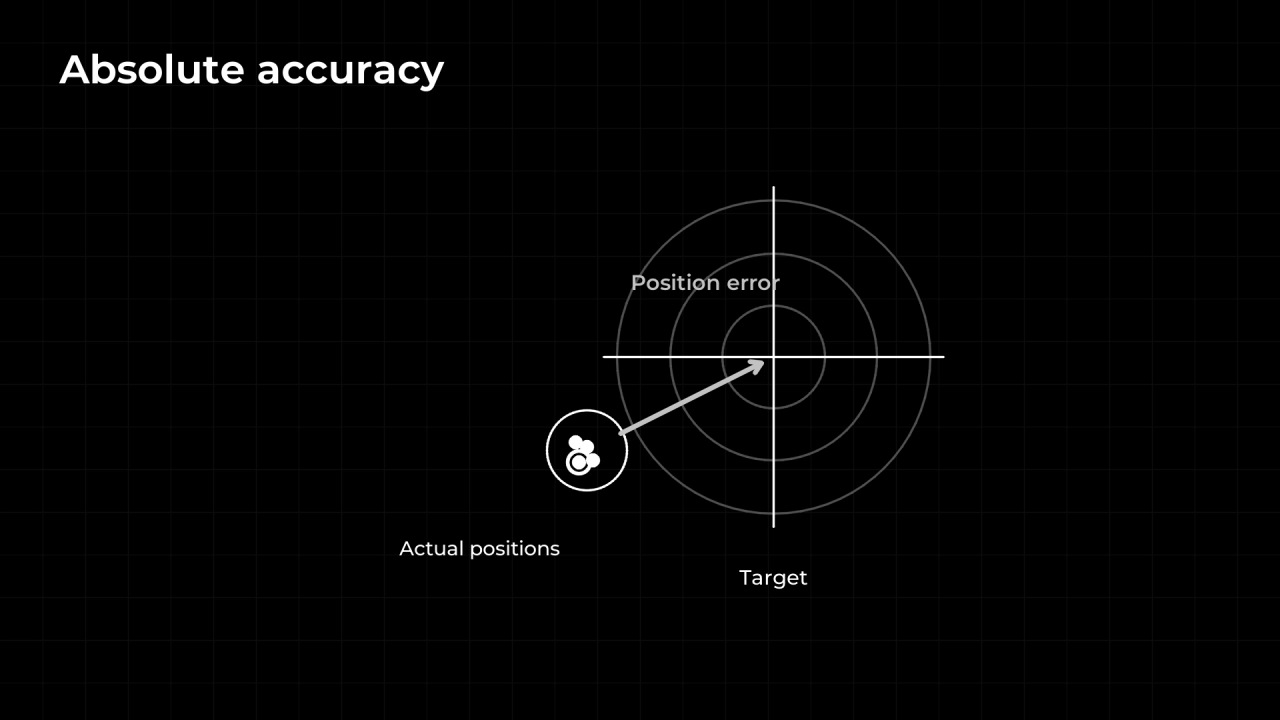
Эта анимация объясняет понятия и не содержит измеренной выборки оборудования.
Колебания и сравнения до/после
Пример колебаний при настройке PID на штатной прошивке:
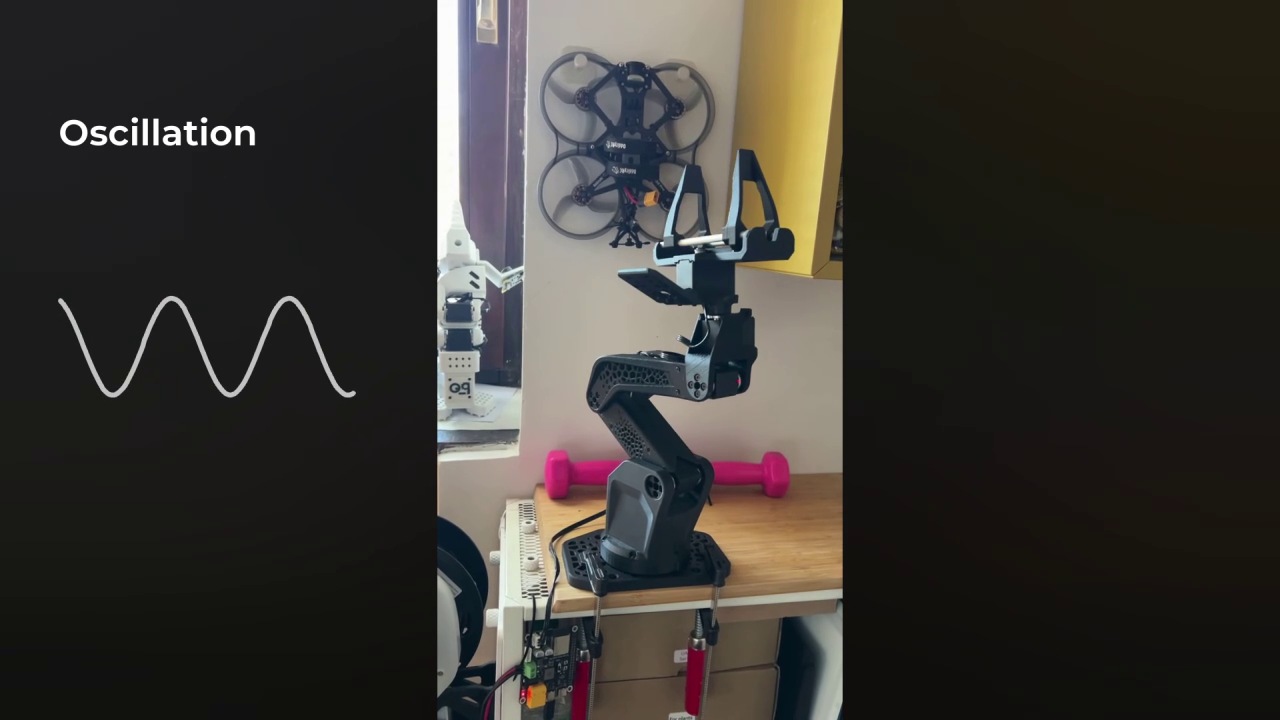
В части записанных опытов уменьшение позиционной ошибки сопровождалось колебаниями. Это причина проверять не только статическую ошибку, но и перерегулирование, длительное удержание, нагрузку и насыщение выхода; не вывод об обязательном поведении каждой штатной прошивки.
Общая запись сравнений:
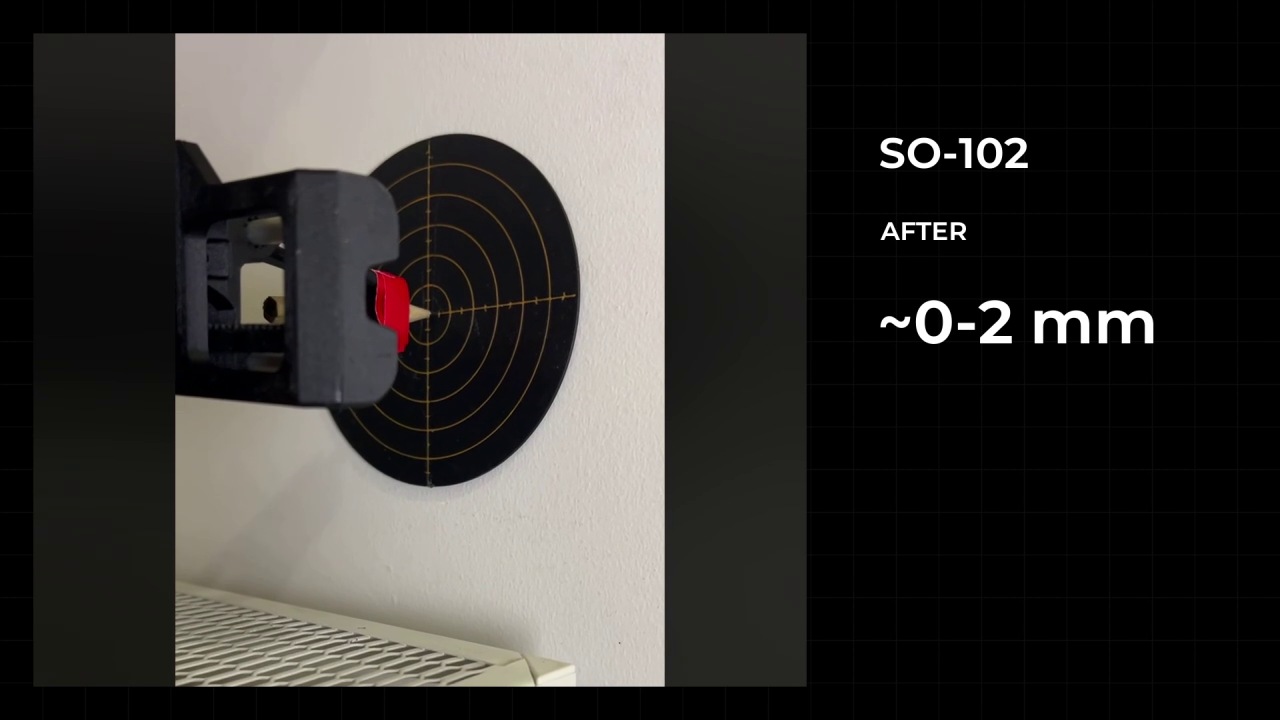
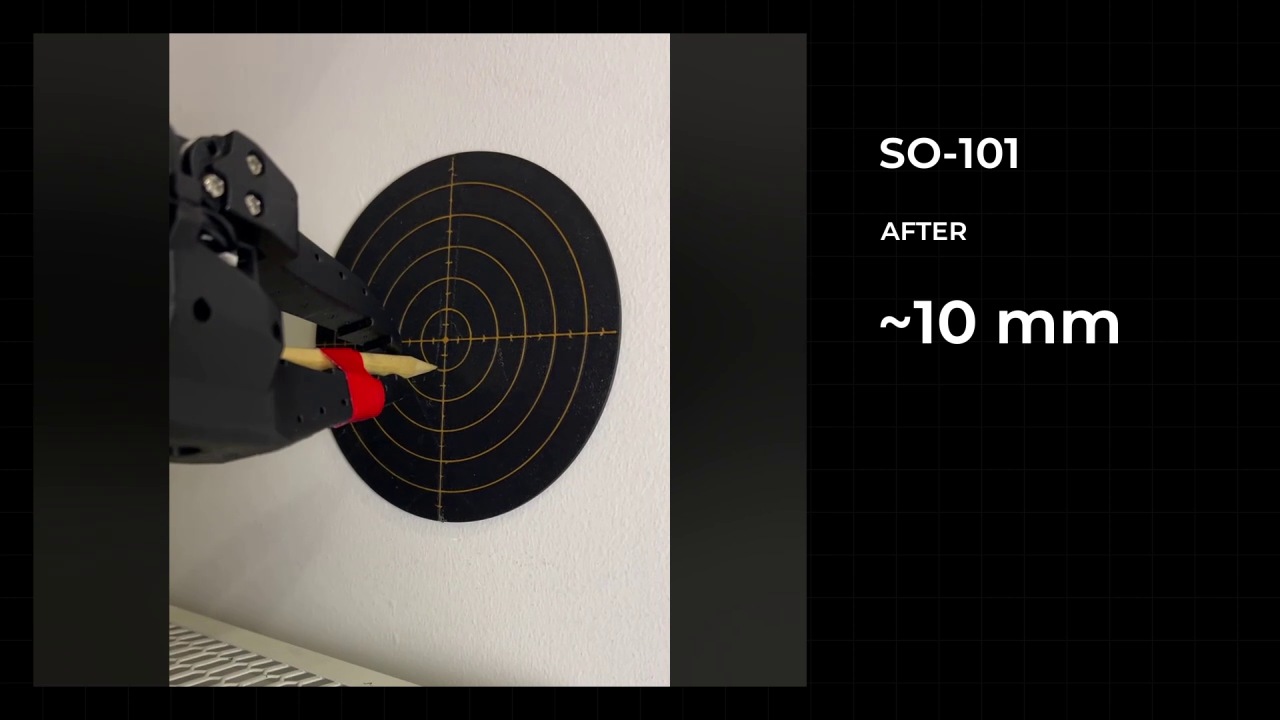
SO-101, исходное поведение, затем изменённая настройка:
SO-102, исходное поведение, затем изменённая настройка:
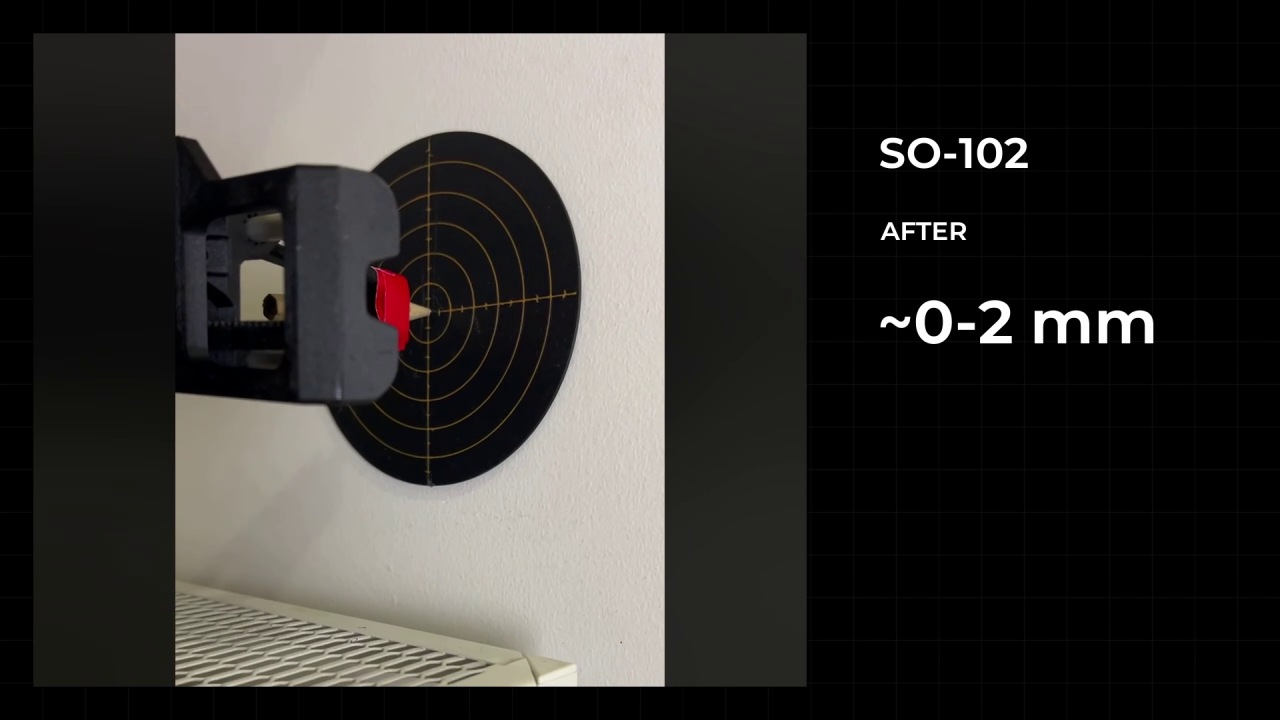
Показанные приближённые значения относятся к этим демонстрациям. Текущие файлы профилей не обязательно воспроизводят исторический ролик: например, текущий SO-102-профиль отличается от более раннего replay по M1 D, M6 P и времени нарастания. Для воспроизводимого сравнения нужны версии профиля, калибровки, модели, нагрузки и записи.
Совместное движение и механика
Запись согласованного движения:
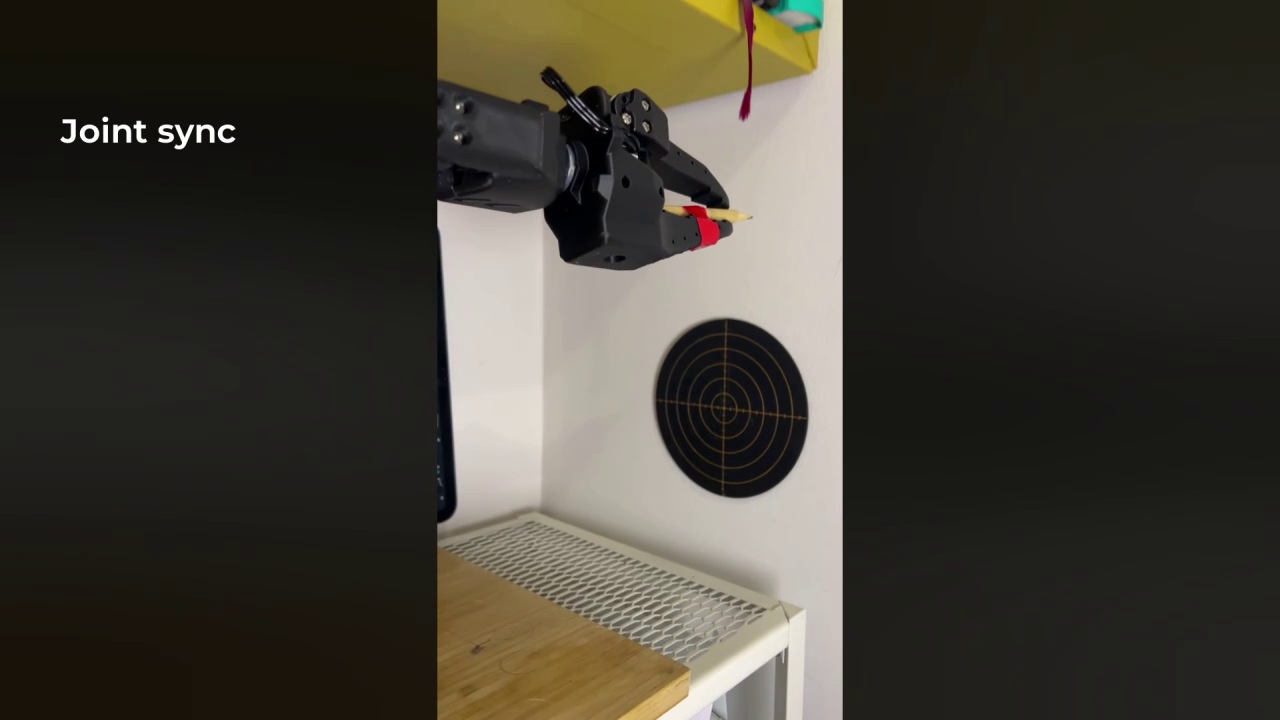
Каждый сервопривод строит свой профиль. Передача целей одной группой и масштабирование скоростей помогают координации, но не задают гарантированное общее время прибытия.
Люфт редуктора и прогиб рамы:
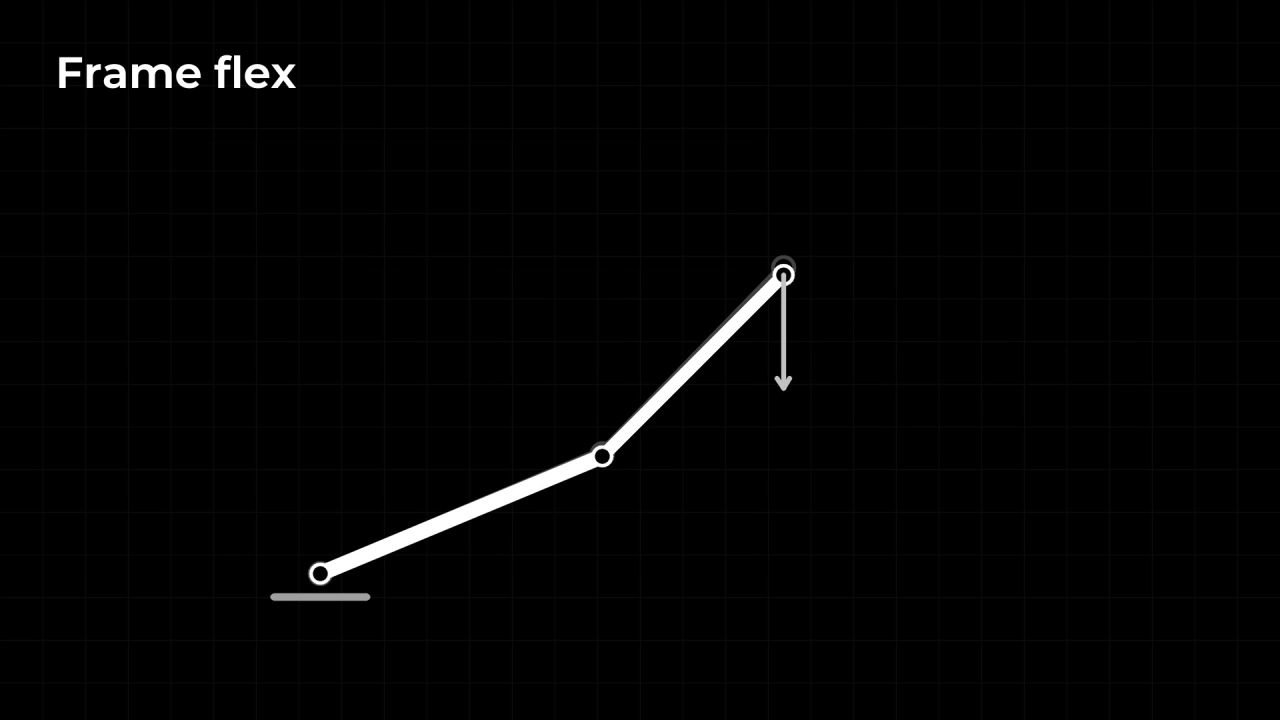
Регулятор не устраняет механический люфт и податливость конструкции. При оценке результата фиксируйте условия опыта и отделяйте ошибку мотора от положения конца руки. Для принятия параметров используйте проверку настройки, для анализа отсчётов и заданий — просмотрщик.
Главная раздела · Версия исходников: a995f77. Extension 9.0.