Сборка и калибровка SO-ARM101
Соберите SO-ARM101, назначьте ID моторам и откалибруйте руку через Robonine Lab. Здесь собраны все 16 видео основного комплекта: 3 по электронике, 8 по Follower и 5 по Leader — около 39 минут просмотра. На сборку потребуется дополнительное время: ставьте видео на паузу после каждого действия.
Follower — ведомая рука, которая выполняет движения. Leader — ведущая рука с рукояткой и курком для телеуправления. Если у вас только Follower, пропустите сборку Leader и переходите к калибровке.
Порядок работы
| Шаг | Страница | Результат |
|---|---|---|
| 1 | Плата и настройка моторов · видео 1–3 | Моторы получили отдельные ID |
| 2 | Сборка Follower · видео 4–11 | Ведомая рука собрана и подключена |
| 3 | Сборка Leader · видео 12–16 | Ведущая рука собрана |
| 4 | Калибровка в Lab | Настроены нули и диапазоны |
| 5 | Проверка и телеуправление | Движения проверены по одному суставу |
Подготовьте рабочее место
- Детали своего комплекта, моторы, кабели и соответствующие им блоки питания.
- Крестовую отвёртку, шестигранник, маркер или наклейки для ID.
- Крепёж: M2×6 и M3×6 для основной сборки; для показанного крепления камеры — M2×8, гайки M2 и M3×8. Сверяйте крепёж с конкретным шагом видео.
- Компьютер с настольным Chrome или Edge и USB-кабель с передачей данных.
- Свободный стол и крепление основания. Разложите детали двух рук отдельно.
Питание и механика
USB не питает моторы. Используйте блок питания, соответствующий маркировке моторов: в ролике настройки Follower C018 показан блок 12 В. Не переносите это значение автоматически на Leader. Перед перестановкой кабелей отключайте питание. Не продавливайте суставы через упоры и не затягивайте саморезы до повреждения пластика.
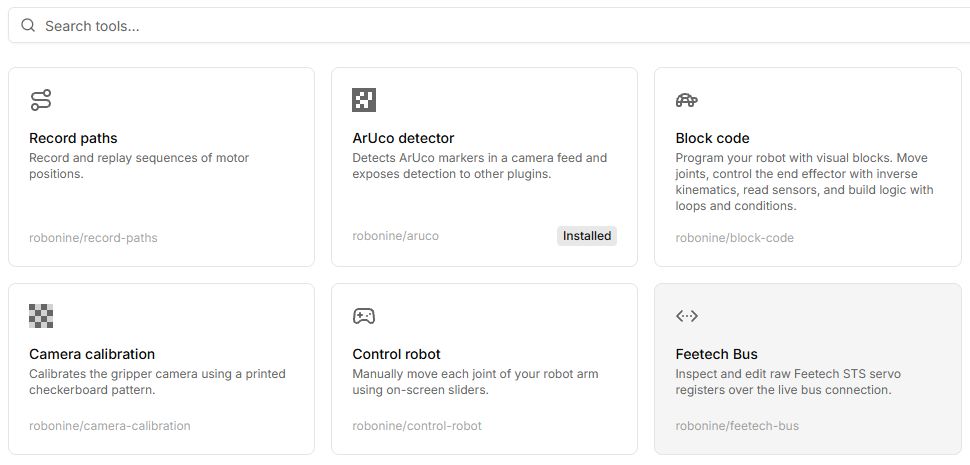
Где находятся инструменты
Откройте каталог Lab. Для русского сегмента все ссылки этой инструкции ведут на lab.robo9.ru.
Видео воспроизводятся прямо на странице, без входа в Google Drive. Звук исходных роликов — на английском; пошаговые пояснения рядом с ними — на русском. Можно развернуть плеер на весь экран или скачать MP4.