5. Проверка и телеуправление
Проверьте каждый сустав
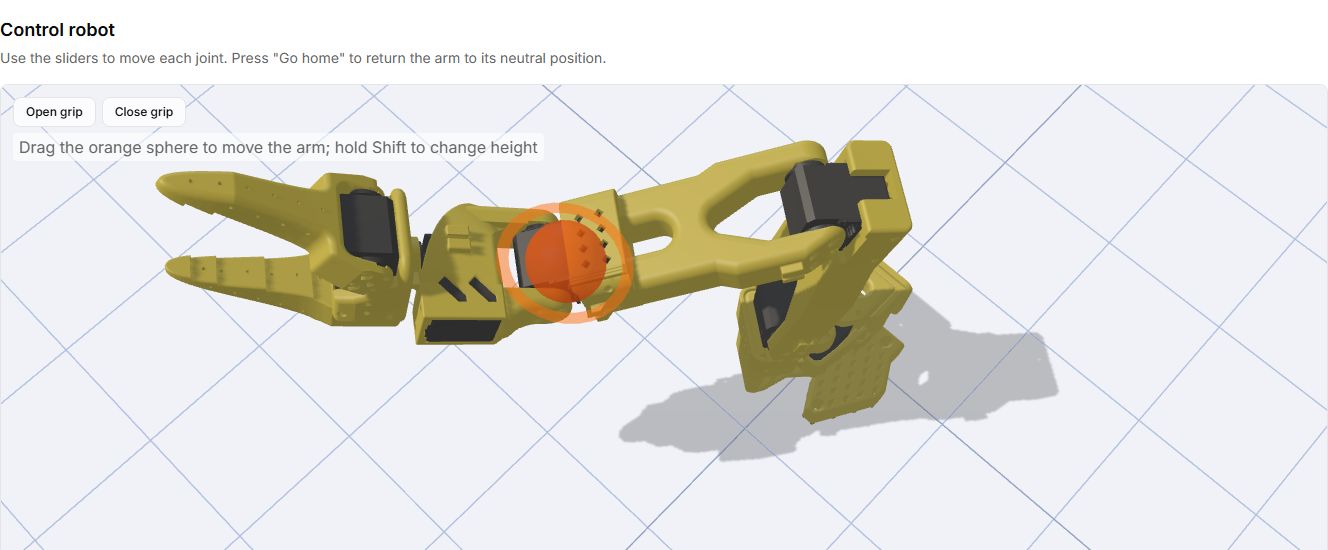
Откройте Управление роботом. Закрепите основание, уберите предметы из рабочей зоны и подготовьте отключение питания.
- Подключите нужную руку, проверив модель и порт.
- Изменяйте положение одного сустава за раз, начиная с небольшого движения вдали от упоров.
- Убедитесь, что двигается выбранное звено, направление соответствует интерфейсу, кабели не натягиваются, а детали не сталкиваются.
- Повторите для всех шести ID. Проверяйте захват без предметов и без пальцев между губками.
- Если движение неожиданное — остановите руку. Проверьте модель, ID и калибровку до следующей попытки.
Проверьте пару Leader + Follower
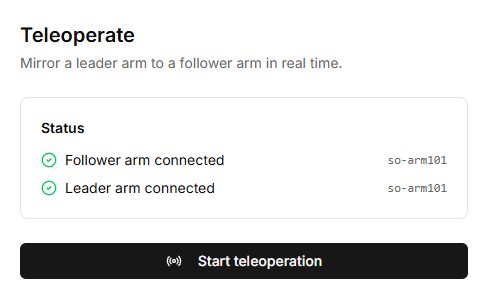
Откройте Телеуправление. Обе руки должны быть собраны и откалиброваны.
- Сначала подключите ведомую руку, затем ведущую, как предлагает инструмент.
- Проверьте порты и модели: рукоятка и курок относятся к Leader, захват — к Follower.
- Начните с малого движения одного сустава Leader и проследите за соответствующим движением Follower.
- Проверьте остальные суставы и курок. При неверном соответствии остановитесь и проверьте ID и калибровку.
Если что-то не работает
| Симптом | Что сделать |
|---|---|
| Нет USB-порта | Проверьте кабель с передачей данных и настольный Chrome/Edge. Закройте приложение или вкладку, занявшие порт. |
| Плата работает, моторы не отвечают | USB не питает моторы. Проверьте подходящий блок питания и его подключение. |
| Видны не все моторы | Отключите питание и проверьте разъёмы шины начиная с первого отсутствующего мотора. Убедитесь, что ID не повторяются. |
| Двигается другой сустав | Проверьте ID, модель и соответствие моторов узлам. |
| Поза в Lab не совпадает с рукой | Повторите калибровку нулей, точно выставив начальную позу. |
| Кабель натягивается или детали сталкиваются | Остановите движение, исправьте укладку/сборку, затем проверьте диапазоны. |
Сборка завершена
- Все крепления проверены, основание зафиксировано.
- Lab обнаруживает шесть уникальных ID каждой руки.
- Нулевые положения и диапазоны сохранены.
- Каждый сустав проверен небольшим движением.
- Для пары рук проверено соответствие движений и работа курка.