
Курс по модулям
Двенадцать модулей в фиксированном порядке. Модуль открывается, когда закончен предыдущий. Колонка Рука говорит, нужна ли в этом модуле подключённая рука — настоящая или виртуальная.
0 — Введение
Рука: не нужна. Семь шагов.
Что такое шестиосевой манипулятор, кому адресован курс, как он устроен и правила безопасности. Единственный модуль с вопросами: раздел безопасности — карусель из пяти тем (рабочая зона, аварийная остановка, снятие питания, работа под присмотром, защемление), и после каждой нужно правильно ответить.
Заканчивается чек-листом оборудования, он же приведён в Что нужно.
1 — Сборка робота
Рука: до конца модуля не нужна. Семь шагов.
В начале выбирается путь: собираю с нуля или у меня готовый набор.
Дальше — список деталей, разбор сервопривода (мотор, редуктор, энкодер, контроллер) и пять этапов сборки с фото и видео: основание и первый сустав, плечо и второй, локоть и третий, запястье и четвёртый, захват и пятый с шестым. Если печатаете детали сами, ссылки на STL здесь же.
А затем то, что недооценивают: присвоение ID моторам. Сервоприводы висят на одной двухпроводной шине, которая несёт и питание, и данные, цепочкой от платы через моторы с первого по шестой, и с завода у всех одинаковый ID. Урок ведёт через присвоение номеров с первого по шестой, подключая по одному мотору за раз — если подключены два, он это заметит и откажется. В конце проверяется вся шина целиком.
2 — Подключение и анатомия
Рука: нужна. Пять шагов.
Первый модуль, где настоящая рука и 3D-вид работают рядом. Подключиться, включить режим анатомии и кликать по подсвеченным частям во вьюпорте, узнавая их названия: основание, плечо, предплечье, локоть, запястье, захват. Затем шесть суставов J1–J6, что такое степень свободы и три системы координат, с которыми вы будете жить до конца курса: базовая, пользовательская и инструментальная.
3 — Калибровка
Рука: нужна. Пять шагов.
Нулевые положения, проверки, разрешение энкодера, измеренные повторяемость и точность. Подробно — в Калибровке.
4 — Телеоперация
Рука: нужна. Шесть шагов.
Вы управляете рукой сами, с клавиатуры, удерживая клавишу-разрешение. Задачи:
- повернуть пятый сустав ровно на 45°;
- разметить рабочую зону, проверяя точки сетки: какие достижимы полностью, какие достижимы неудобно, а какие вне зоны;
- обойти цилиндр, не задев его, — урок замечает столкновения и говорит Goal reached — with collisions;
- перенести настоящий цилиндр из одной зоны в другую.
5 — Захват и перемещение
Рука: нужна. Пять шагов.
Плоскости движения, типы захватов и вопрос «с какой силой сжимать» — есть шкала усилия с зонами слабого, правильного и избыточного, и нужно попасть в нужную. Есть упражнение на аварийную остановку.
Дальше главное: записать последовательность — подвод, захват с контролем усилия, перенос, отпускание, — остановить запись, прочитать сводку по записанному и воспроизвести, наблюдая, как рука делает это сама.
6 — Работа инструментом
Рука: нужна. Шесть шагов. Самый длинный модуль.
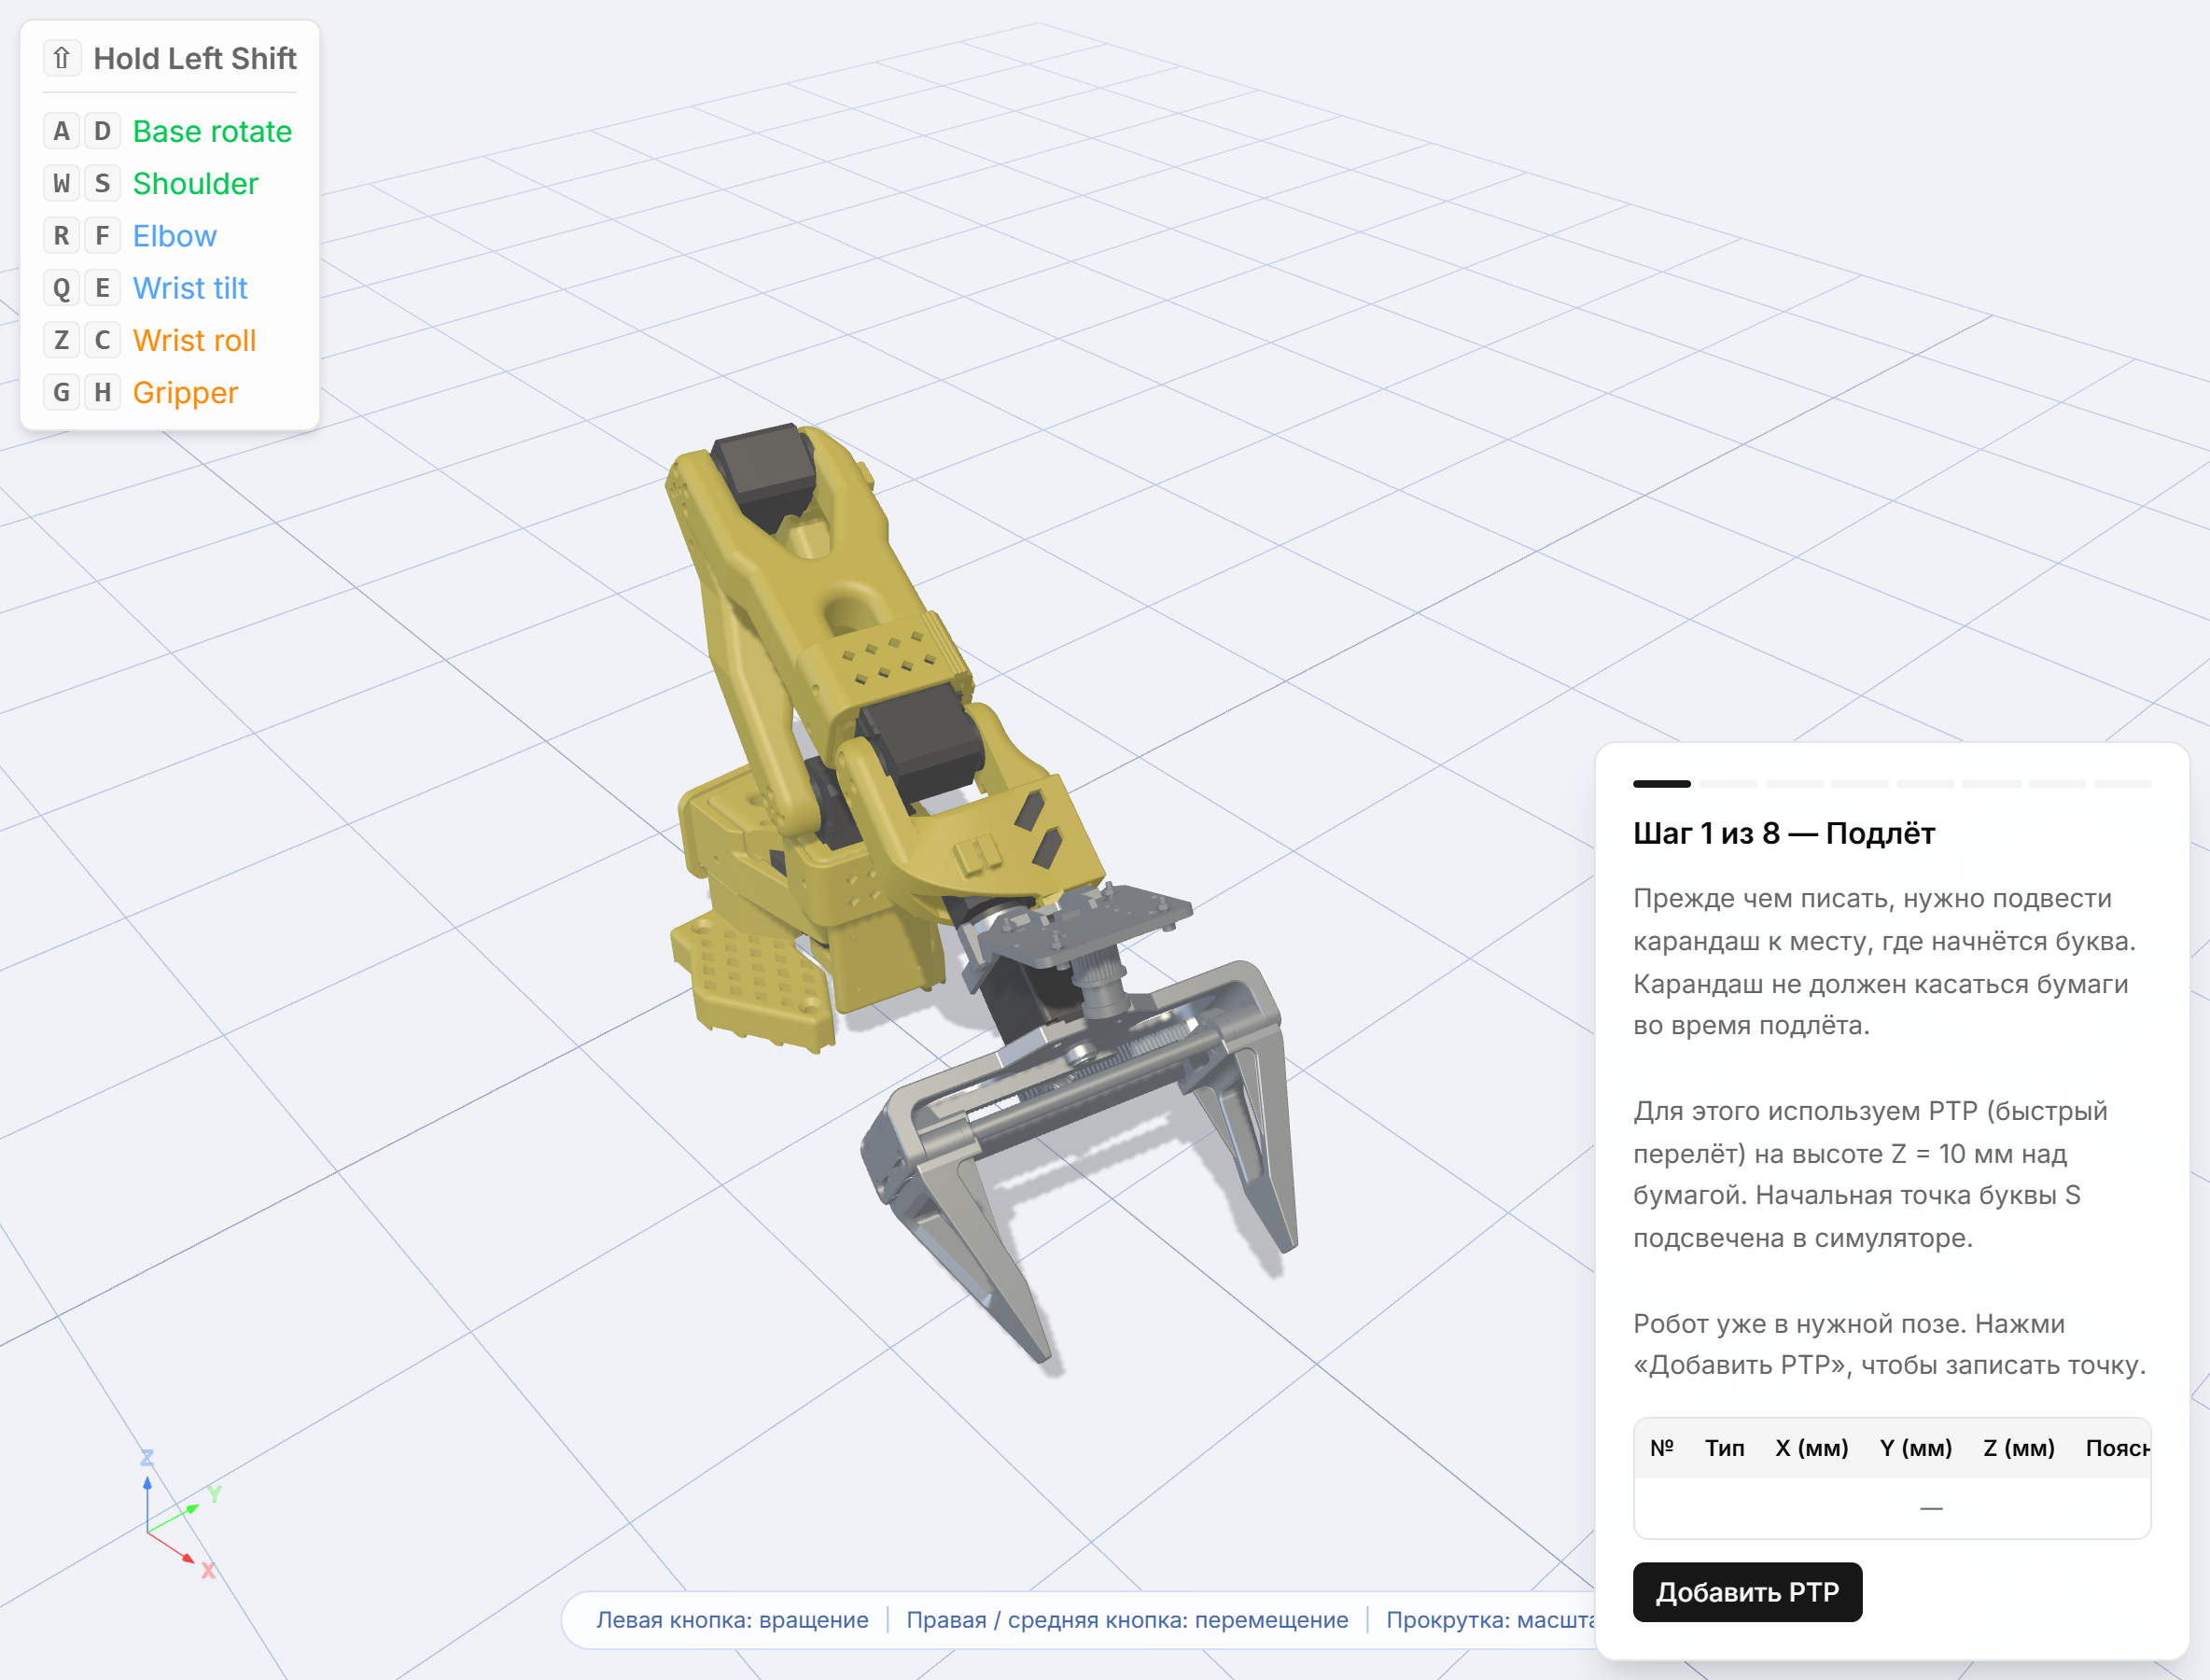
Зажать карандаш в захвате и заставить руку писать.
- Калибровка инструмента: коснуться вершины конуса из четырёх разных ориентаций, чтобы программа узнала, где относительно запястья находится грифель. Проверяется автоматически, за три попытки.
- Калибровка базы: коснуться трёх углов листа A4 — начало координат, X, Y, — и лист становится системой координат. Тоже с проверкой.
- Типы движений: «из точки в точку», линейное и круговое, и почему разница важна, когда карандаш на бумаге.
- Подпись: запрограммировать буквы S, O, A, R, M кнопками Add PTP, Add LIN, Add CIRC. Буква S показана целиком, координата за координатой, остальные — ваши, со схемами-подсказками.
- Проверить траекторию, прогнать в симуляторе, затем выполнить на настоящей руке настоящим карандашом.
Нужны карандаш и лист A4.
7 — Распознавание объектов (CV)
Рука: не нужна. Девять шагов.
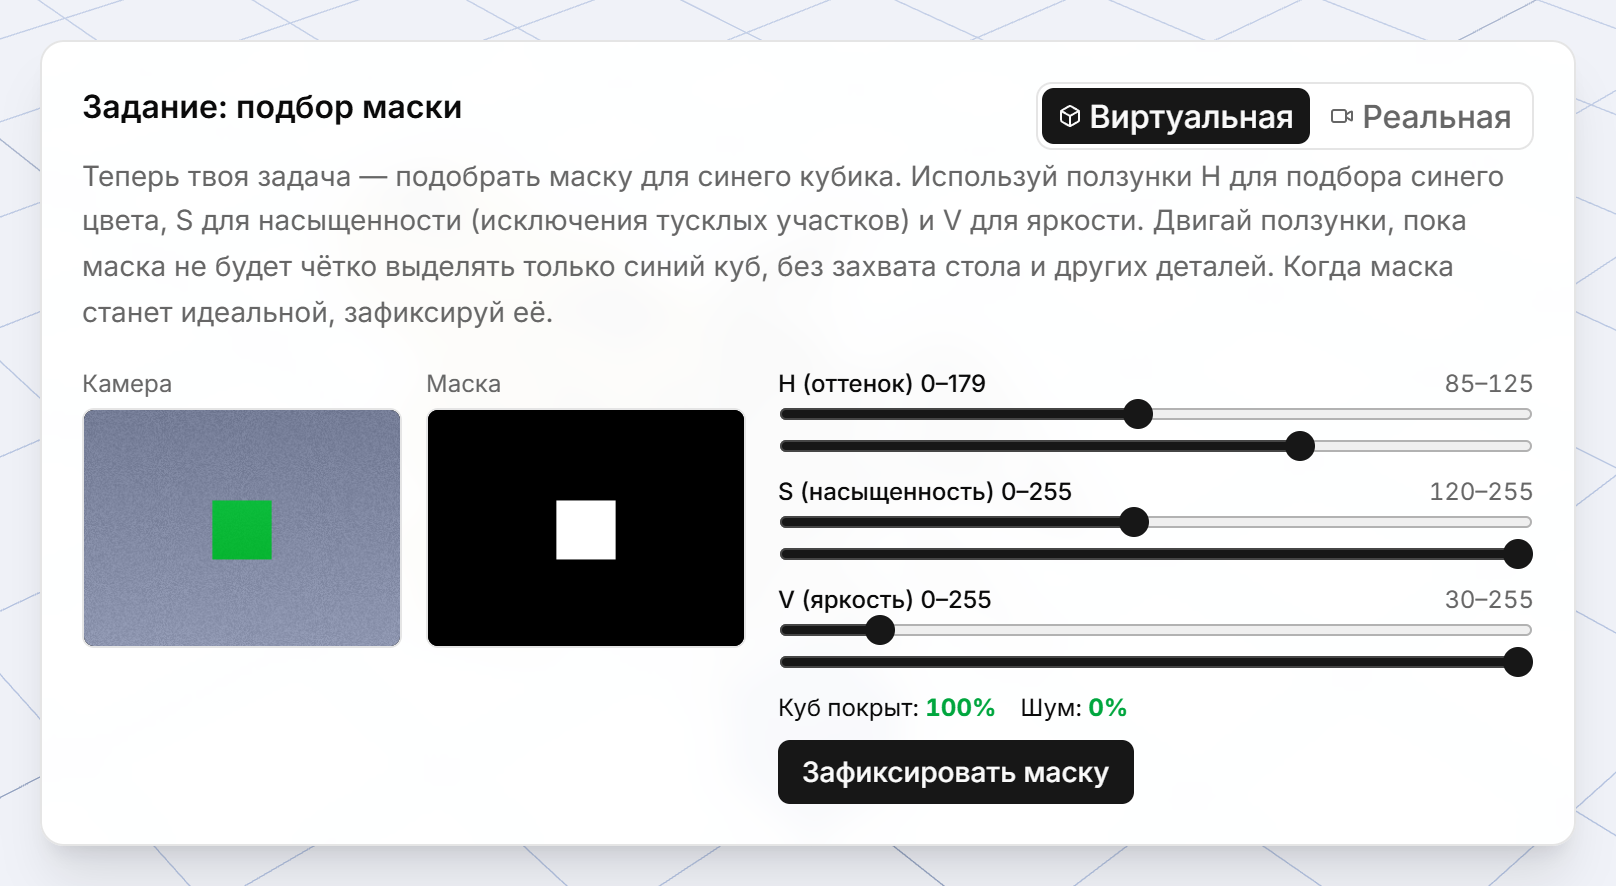
Настоящее компьютерное зрение прямо в браузере: модуль загружает OpenCV и строит честный конвейер — пороги по HSV, морфология для чистки маски, моменты для поиска центра объекта.
Источником может быть виртуальная сцена урока или ваша веб-камера; выбор запоминается между сеансами. Задачи: настроить ползунки HSV так, чтобы остался только синий кубик, и очистить шумную маску, применив эрозию и дилатацию в правильном порядке.
8 — Слежение и ПИД-регулятор
Рука: нужна. Десять шагов.
Превращение пикселей в миллиметры, а затем в углы суставов. Калибровка «камера — база», подвод к увиденному объекту, а затем теория управления: что делают P, I и D, с живой настройкой по движущемуся кубику, пока он не станет держаться в центре. В конце — различить два похожих синих объекта по форме и следовать только за цилиндром.
9 — Распознавание нейросетями
Рука: нужна. Тринадцать шагов.
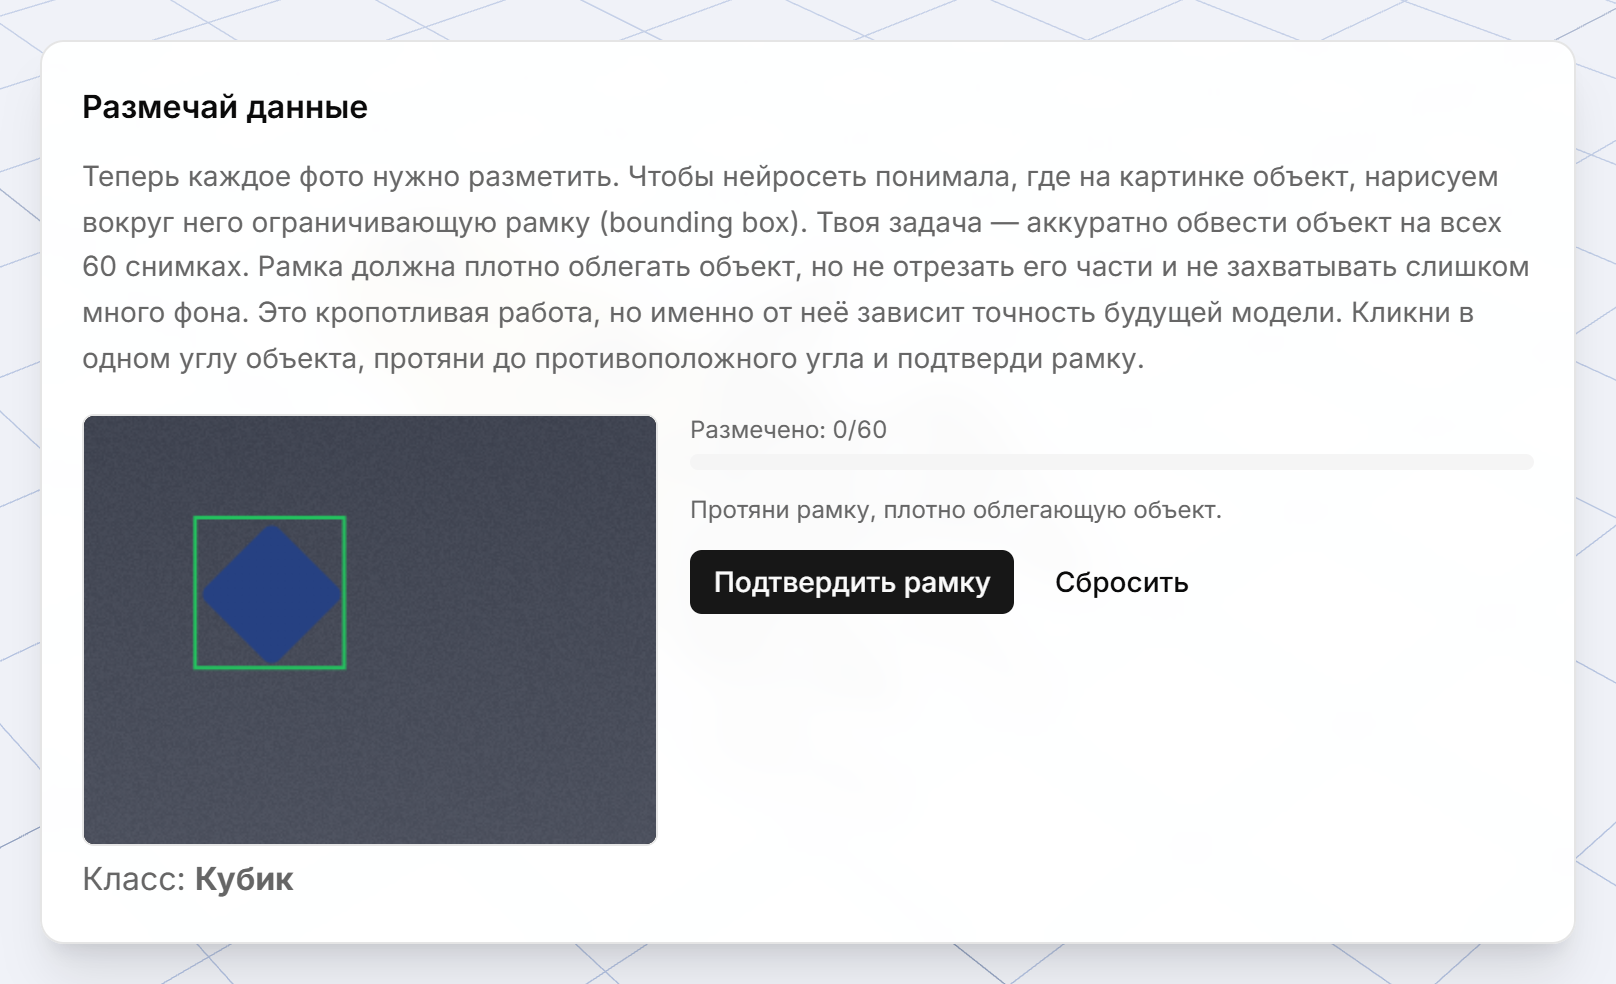
Полный путь данных, как он есть: собрать шестьдесят изображений — по двадцать кубиков, цилиндров и гаек, — а затем разметить рамкой каждое. Урок проверяет разметку и отбраковывает виртуальный датасет, снятый из одной позы при одном свете, потому что в этом и состоит урок.
Дальше приведение к нужному размеру, разделение на обучение и валидацию, что такое перенос обучения и как читать кривые: вы смотрите на потери и точность и должны остановить обучение вовремя, до переобучения. В конце рука сортирует детали по классам.
Что здесь настоящее, а что показано в симуляторе
Модули 7 и 8 работают на настоящем OpenCV. Кривые обучения в модуле 9 — идеализированная модель обучения, а модуль 10 распознаёт метки упрощённым учебным кодеком, а не боевым детектором. Понятия, последовательность работы и решения, которые вы принимаете, — настоящие; числа за кулисами подобраны так, чтобы вести себя одинаково каждый раз. Боевые детектор ArUco и OpenCV доступны как инструменты, вне урока.
10 — Распознавание ArUco-меток
Рука: нужна. Пять шагов.
Что такое реперная метка и за что её любят роботы. Вы собираете метку сами, заполняя клетки, и смотрите, как декодируется ID; вращаете кубик с метками и сканируете его; совмещаете направление подхода захвата с нормалью метки; наводитесь на выбранный ID через обратную кинематику; сортируете кубик по зонам, подписанным метками.
11 — Финальный проект
В разработке. Карточка на дашборде видна, приглушена, кнопка подписана Under development. Одиннадцать модулей до него закончены.
