
课程逐模块介绍
十二个模块,顺序固定。前一个模块完成后,下一个才会开放。机械臂 一项说明该模块 是否需要连接实体或虚拟机械臂。
0 — 简介
机械臂:不需要。七个步骤。
什么是六轴机械手、课程面向谁、课程如何组织,以及安全规则。这是唯一带选择题检查点的 模块:安全部分是由五个主题组成的轮播——工作区域、急停、断电、有人看管地运行、 夹点——每个主题后面都有一道必须答对的问题。
模块以设备清单结束,该清单也收录在 需要准备什么 中。
1 — 机器人组装
机械臂:直到最后才需要。七个步骤。
一开始选择一条路线:从零开始搭建 或 现成套件。
你会得到零件清单、一个舵机的拆解说明——电机、减速器、编码器、控制器——以及配有 照片和视频的五个装配阶段:底座和关节 1、肩部和关节 2、肘部和关节 3、腕部和 关节 4、夹爪以及关节 5 和 6。如果你自己打印零件,STL 文件包的链接就在这里。
接下来是大家容易低估的部分:给每个电机分配自己的 ID。舵机共用一条同时传输电源 和数据的两线总线,从控制板出发依次串联电机 1 到 6,而它们出厂时 ID 全都相同。课程 会引导你在 只连接该电机 的情况下依次分配 1 到 6——如果接了两个,它会提示并 拒绝。最后一次性检查整条总线。
2 — 连接与结构
机械臂:必需。五个步骤。
第一个让真实机械臂和 3D 视图并排出现的模块。连接,打开结构模式,然后点击视口中 高亮的部件来学习它们的名称:底座、肩部、大臂、小臂、腕部、夹爪。然后是六个关节 J1–J6、什么是自由度,以及课程后续一直会用到的三个坐标系——基坐标系、用户坐标系 和工具坐标系。
3 — 校准
机械臂:必需。五个步骤。
零位、验证零位的检查、编码器分辨率,以及实测的重复性和准确度。详见 校准。
4 — 遥操作
机械臂:必需。六个步骤。
亲自用键盘驱动机械臂,以 Shift 键作为使能。任务:
- 把关节 5 精确转到 45°;
- 通过探测一个点阵来绘制工作空间,找出哪些点完全可达、哪些可达但别扭、哪些完全 够不到;
- 绕过一个圆柱体而不碰到它——课程会检测碰撞并提示 Goal reached — with collisions;
- 把一个真实的圆柱体从一个区域移到另一个区域。
5 — 抓取与放置
机械臂:必需。五个步骤。
运动平面、夹爪类型,以及该用多大的力夹——有一个力度刻度,分为过轻、合适和过大 三个区间,你必须落在正确的区间里。还有一次急停演练。
然后是核心内容:录制一个动作序列——接近、以受控的力抓取、搬运、释放——停止 录制,阅读所录内容的摘要,然后 回放,让机械臂自己完成。
6 — 末端执行器作业
机械臂:必需。六个步骤。最长的模块。
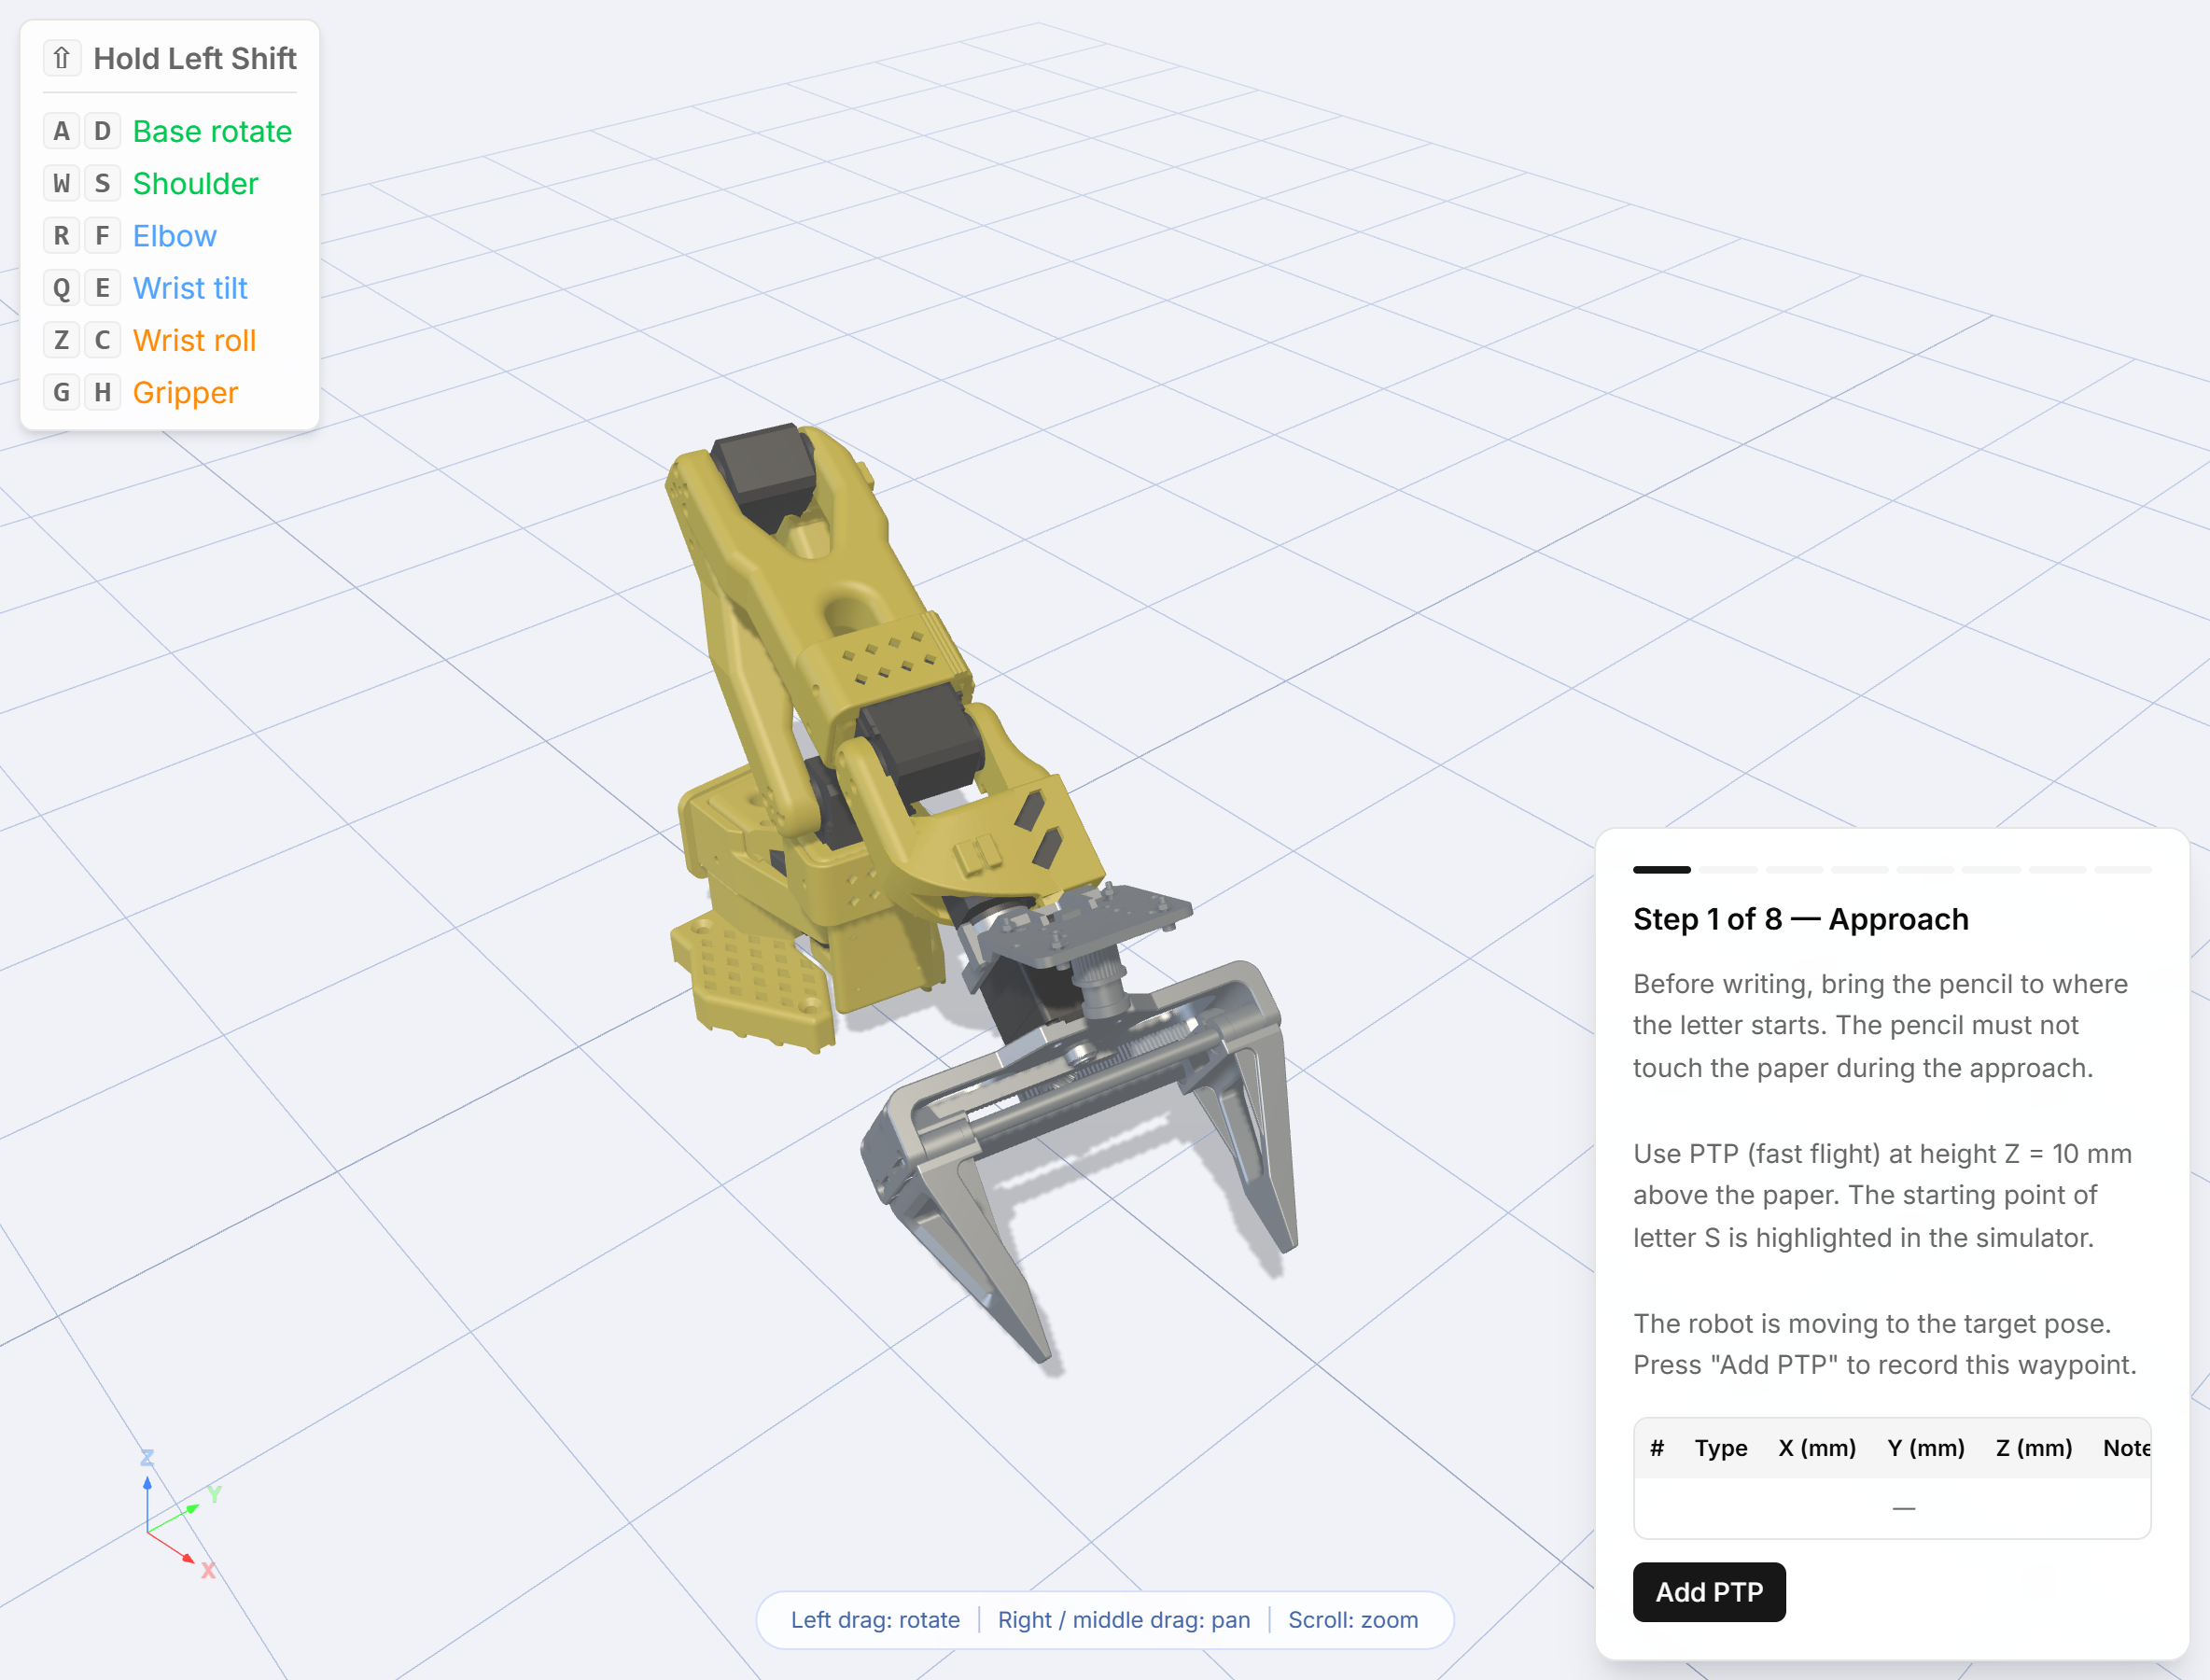
把一支铅笔夹在夹爪里,让机械臂写字。
- 工具校准:从四个不同方向触碰一个圆锥的尖端,让软件知道笔尖相对于腕部的 位置。自动通过三次尝试进行验证。
- 基座校准:触碰 A4 纸的三个角——原点、X、Y——让纸张成为一个坐标系。同样会 验证。
- 运动类型:点到点、直线和圆弧运动,以及当铅笔落在纸上时这种区别为何重要。
- 签名:用 Add PTP、Add LIN、Add CIRC 编写字母 S、O、A、R、M。字母 S 有完整引导,逐个坐标给出;其余由你完成,并附有建议方案。
- 检查轨迹,在模拟器中运行,然后用真实的铅笔在真实机械臂上运行。
你需要一支铅笔和一张 A4 纸。
7 — 计算机视觉物体识别
机械臂:不需要。九个步骤。
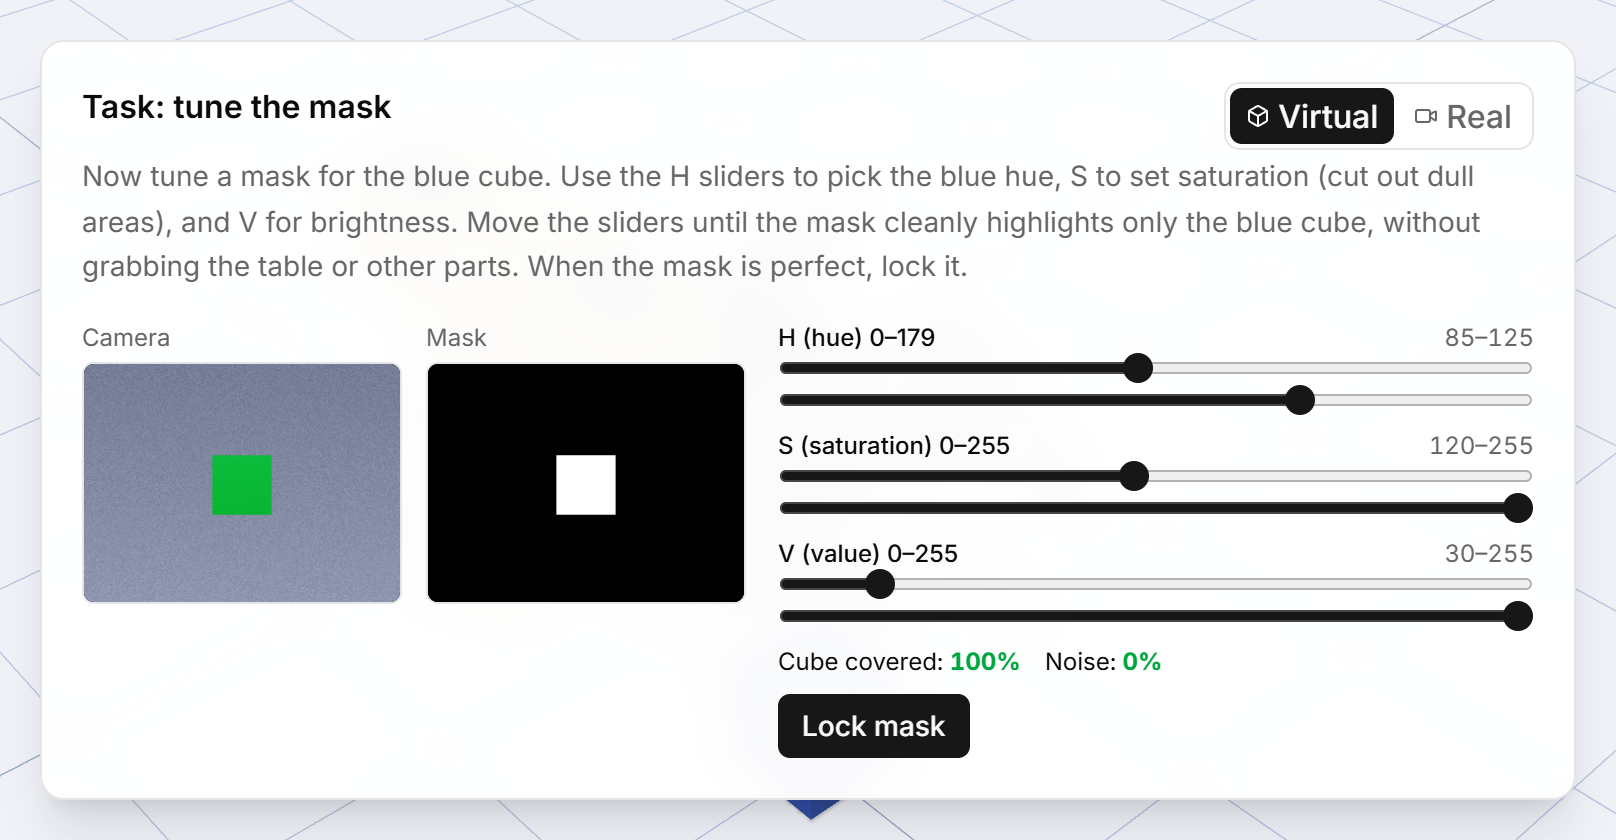
真正的计算机视觉,就运行在你的浏览器里:模块加载 OpenCV 并搭建一条真实的处理 流水线——HSV 阈值分割,然后用形态学操作清理掩膜,再用矩计算物体的中心。
你可以使用课程内置的 虚拟场景,也可以使用 自己的摄像头;这个选择会在多次 使用之间保留。任务:调整 HSV 滑块直到只留下蓝色方块;按正确的顺序应用腐蚀和膨胀, 清理带噪声的掩膜。
8 — 物体跟踪与 PID
机械臂:必需。十个步骤。
把像素变成毫米,再变成关节角度。相机到基座的标定、够到看到的物体,然后是控制 理论:P、I、D 各自的作用,针对一个移动的方块实时整定,直到它保持在画面中央。最后 通过形状区分两个相似的蓝色物体,只跟踪圆柱体。
9 — 神经网络识别
机械臂:必需。十三个步骤。
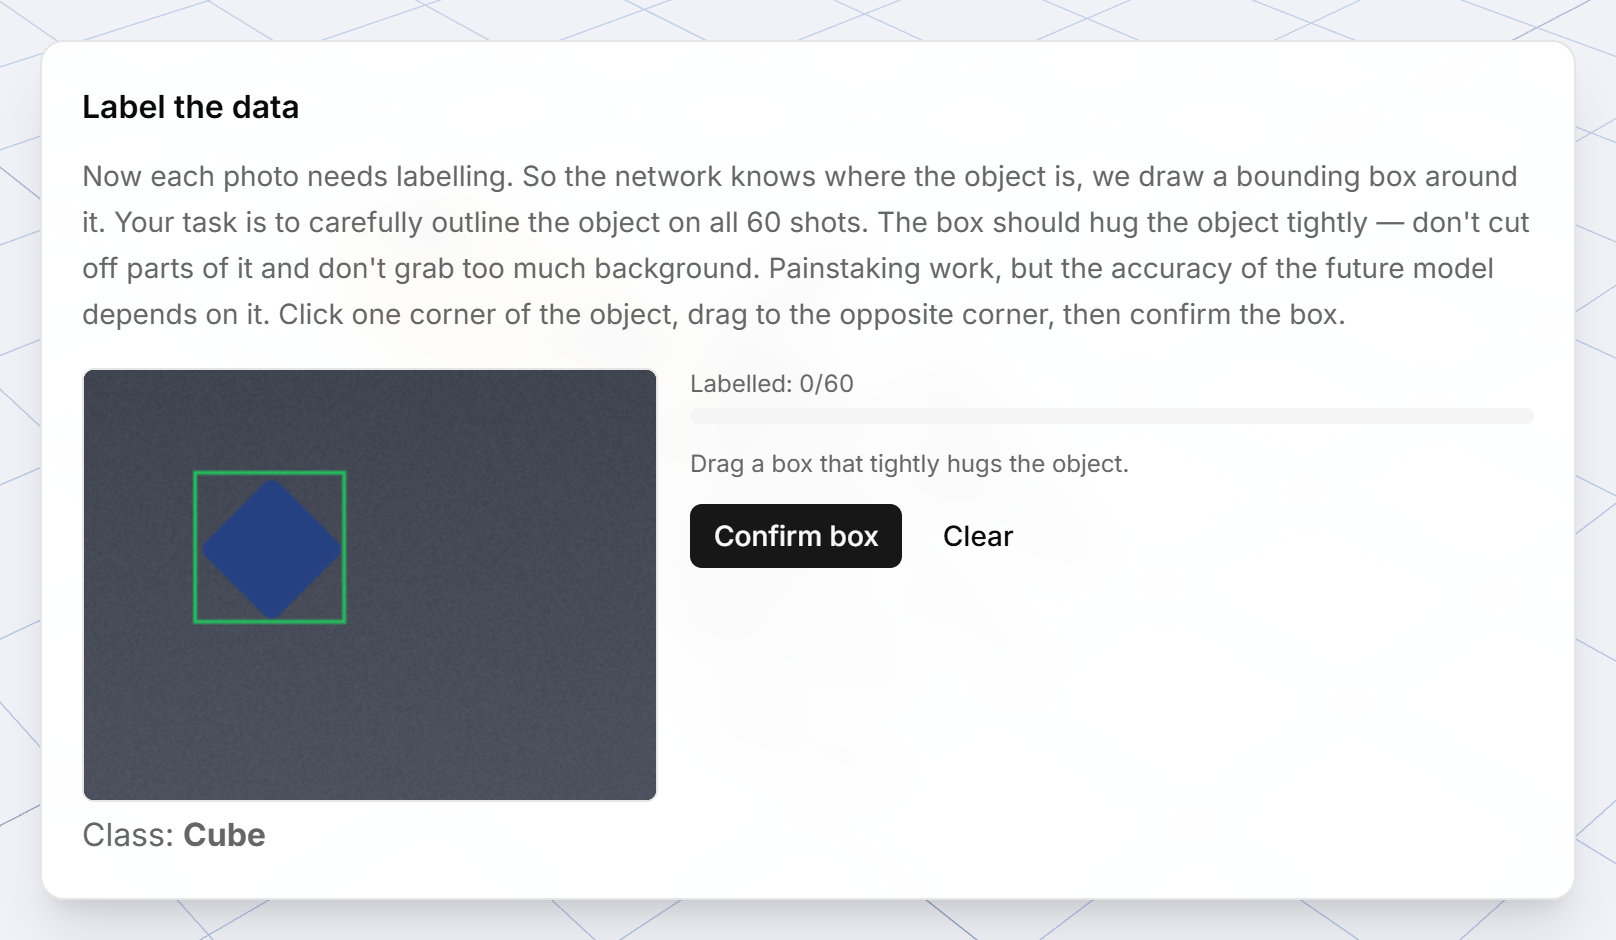
完整的数据流程,规范地走一遍:采集六十张图片——方块、圆柱体和螺母各二十张—— 然后 在每一张上画边界框。课程会检查你的标注,并且会拒绝在同一姿态、同一光照下 拍摄的虚拟数据集,因为这正是本课要教的东西。
随后是图像格式处理、训练集/验证集划分、什么是迁移学习,以及如何读训练曲线:你观察 损失和准确率,必须 在合适的轮次停止训练,赶在过拟合之前。最后由机械臂按类别 分拣零件。
这里哪些是真实的,哪些是在模拟器中教授的
模块 7 和 8 运行的是真正的 OpenCV。模块 9 的训练曲线是对训练过程的理想化模型, 模块 10 使用简化的教学编解码器检测标记,而不是生产级检测器。概念、工作流程和你 做出的决策都是真实的;幕后的数字经过编排,以保证每次表现一致。生产级的 ArUco 检测和 OpenCV 可在课程之外作为 工具 使用。
10 — ArUco 标记识别
机械臂:必需。五个步骤。
什么是基准标记,以及机器人为什么喜欢它们。你通过填充格子亲手构建一个标记并观察 ID 的解码,旋转一个贴满标记的方块并扫描它,让夹爪的接近方向与标记的法线对齐,通过逆 运动学瞄准按 ID 选定的标记,并把方块分拣到由标记标识的区域中。
11 — 结业项目
开发中。 卡片在仪表板上可见,但呈灰色,按钮显示 Under development。 它之前的十一个模块都已完成。
