
Le cours, module par module
Douze modules, dans un ordre fixe. Un module s'ouvre quand le précédent est terminé. La mention Bras indique si ce module nécessite un bras physique ou virtuel connecté.
0 — Introduction
Bras : inutile. Sept étapes.
Ce qu'est un manipulateur à six axes, à qui s'adresse le cours, comment il est structuré, et les règles de sécurité. C'est le seul module avec des questions à choix multiple : la partie sécurité est un carrousel de cinq thèmes — zone de travail, arrêt d'urgence, mise hors tension, fonctionnement sous surveillance, points de pincement — chacun suivi d'une question à laquelle il faut répondre correctement.
Il se termine par la liste d'équipement, reprise aussi dans Ce qu'il vous faut.
1 — Assemblage du robot
Bras : inutile jusqu'à la fin. Sept étapes.
Au départ, choisissez un parcours : construire à partir de zéro ou un kit tout prêt.
Vous disposez de la liste des pièces, de l'éclaté d'un servo — moteur, réducteur, encodeur, contrôleur — et de cinq étapes de montage avec photos et vidéo : base et articulation 1, épaule et articulation 2, coude et articulation 3, poignet et articulation 4, pince et articulations 5 et 6. Si vous imprimez vos propres pièces, les lots STL sont liés ici.
Vient ensuite la partie que l'on sous-estime : donner à chaque moteur son propre ID. Les servos partagent un bus à deux fils qui transporte l'alimentation et les données, chaîné depuis la carte à travers les moteurs 1 à 6, et ils sortent tous d'usine avec le même ID. La leçon vous guide pour attribuer 1 à 6 avec uniquement ce moteur branché — si deux sont reliés, elle le signale et refuse. Enfin, elle vérifie le bus entier d'un coup.
2 — Connexion et anatomie
Bras : requis. Cinq étapes.
Le premier module avec le vrai bras et la vue 3D côte à côte. Connectez-vous, activez le mode anatomie, puis cliquez sur les parties surlignées dans la vue pour apprendre leurs noms : base, épaule, bras, avant-bras, poignet, pince. Puis les six articulations J1–J6, ce qu'est un degré de liberté, et les trois repères que vous utiliserez pendant tout le cours — base, utilisateur et outil.
3 — Calibration
Bras : requis. Cinq étapes.
Positions zéro, les vérifications qui les prouvent, résolution de l'encodeur, et répétabilité et justesse mesurées. Décrit en détail dans Calibration.
4 — Téléopération
Bras : requis. Six étapes.
Piloter le bras vous-même, au clavier, avec la validation par la touche Maj. Tâches :
- faire tourner l'articulation 5 à exactement 45° ;
- cartographier l'espace de travail en sondant une grille de points pour trouver lesquels sont pleinement accessibles, lesquels sont accessibles mais inconfortables, et lesquels sont totalement hors de portée ;
- contourner un cylindre sans le toucher — la leçon détecte les collisions et vous indique Goal reached — with collisions ;
- déplacer un vrai cylindre d'une zone à une autre.
5 — Pick and place
Bras : requis. Cinq étapes.
Plans de mouvement, types de pinces, et avec quelle force serrer — il y a une échelle d'effort avec une zone légère, une zone correcte et une zone excessive, et il faut viser la bonne. Il y a un exercice d'arrêt d'urgence.
Puis le cœur du sujet : enregistrer une séquence — approche, prise à effort contrôlé, transfert, lâcher — arrêter l'enregistrement, lire le résumé de ce qui a été capturé, et la rejouer, le bras l'exécutant tout seul.
6 — Travail avec l'effecteur
Bras : requis. Six étapes. Le module le plus long.
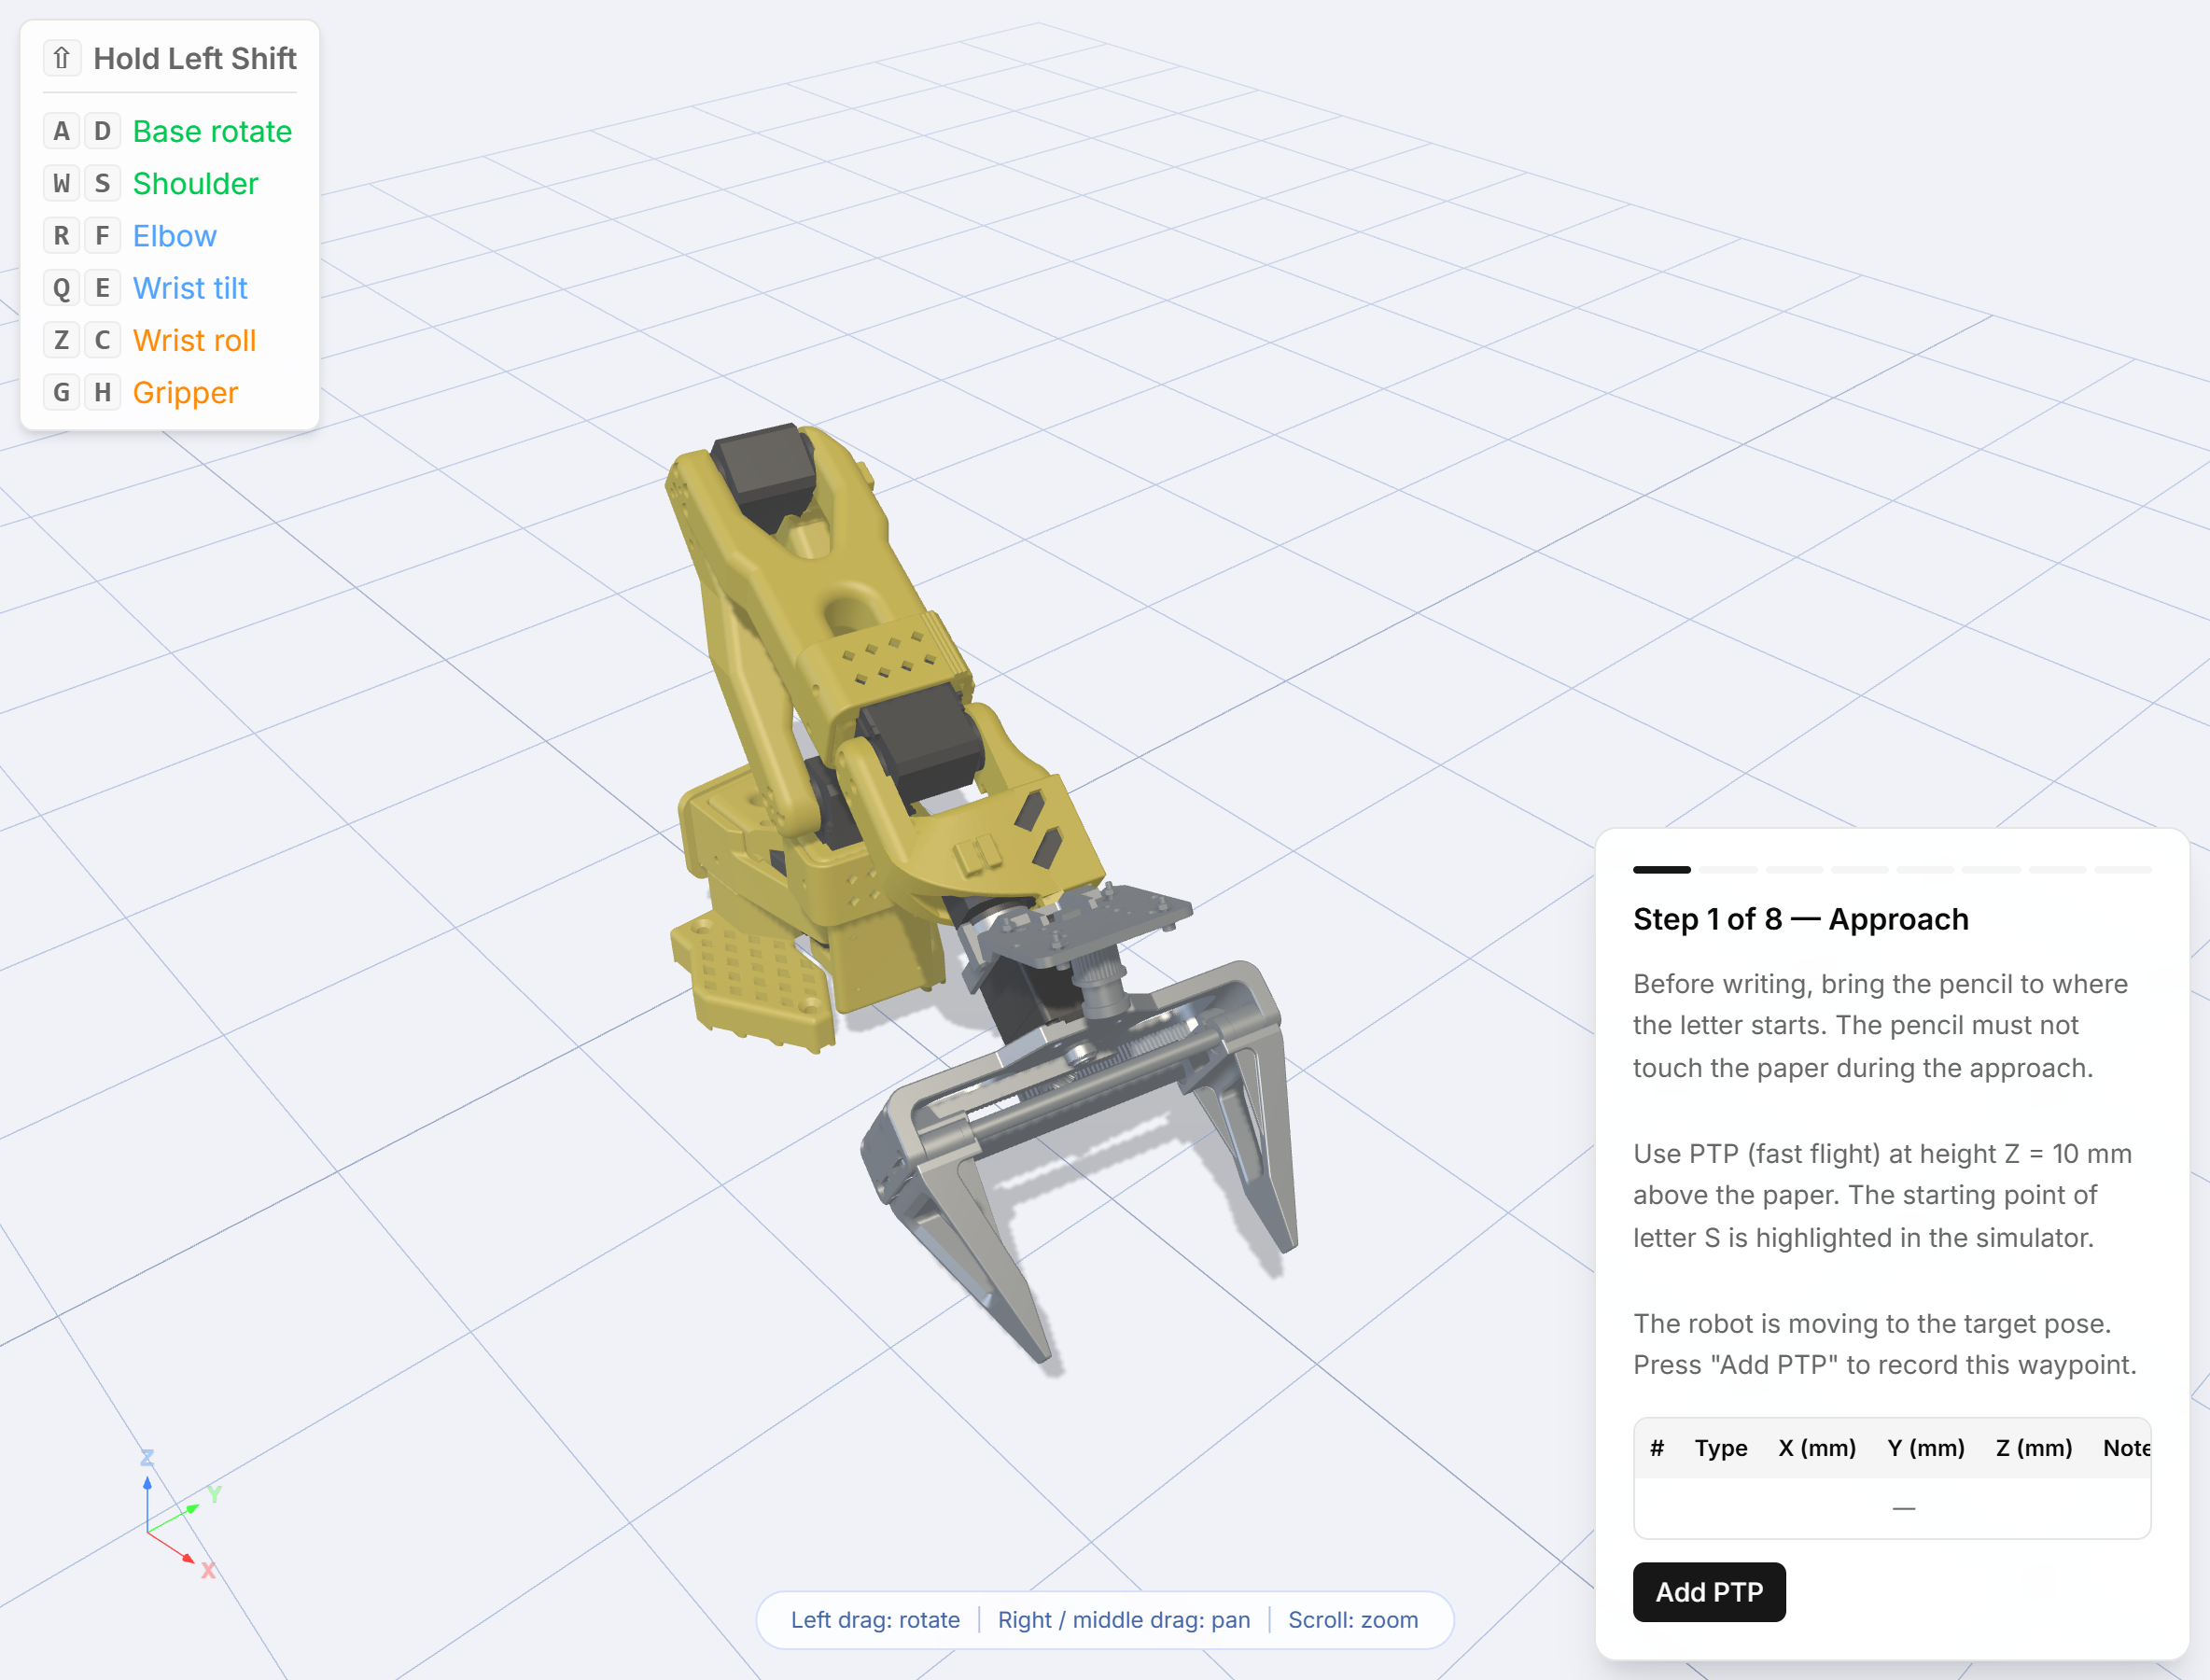
Serrez un crayon dans la pince et faites écrire le bras.
- Calibration de l'outil : touchez la pointe d'un cône sous quatre orientations différentes pour que le logiciel apprenne où se trouve la pointe du crayon par rapport au poignet. Vérifiée automatiquement sur trois essais.
- Calibration de la base : touchez trois coins d'une feuille A4 — origine, X, Y — pour que le papier devienne un repère. Vérifiée elle aussi.
- Types de mouvement : mouvements point à point, linéaires et circulaires, et pourquoi la différence compte quand un crayon est sur le papier.
- La signature : programmez les lettres S, O, A, R, M avec Add PTP, Add LIN, Add CIRC. Le S est entièrement guidé, coordonnée par coordonnée ; les autres sont à vous, avec des schémas suggérés.
- Vérifiez la trajectoire, exécutez-la dans le simulateur, puis sur le vrai bras avec un vrai crayon.
Il vous faut un crayon et une feuille A4.
7 — Reconnaissance d'objets par vision par ordinateur
Bras : inutile. Neuf étapes.
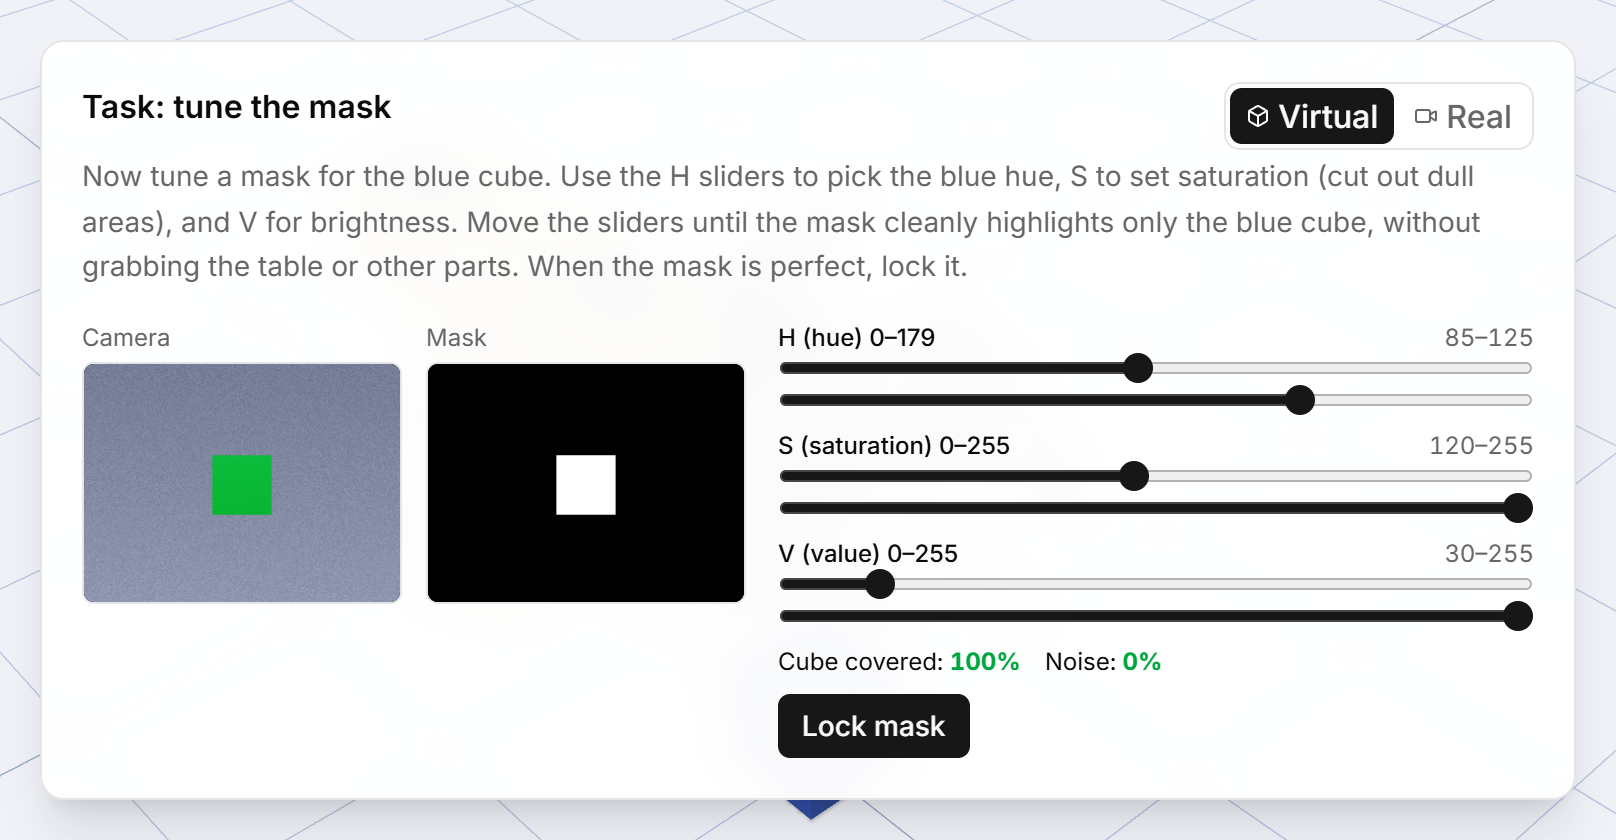
De la vraie vision par ordinateur, qui tourne dans votre navigateur : le module charge OpenCV et construit une chaîne honnête — seuillage HSV, puis morphologie pour nettoyer le masque, puis moments pour trouver le centre de l'objet.
Vous pouvez lui fournir la scène virtuelle intégrée à la leçon ou votre propre webcam ; le choix est conservé d'une séance à l'autre. Tâches : régler les curseurs HSV jusqu'à ce que seul le cube bleu subsiste, et nettoyer un masque bruité en appliquant érosion et dilatation dans le bon ordre.
8 — Suivi d'objets et PID
Bras : requis. Dix étapes.
Transformer des pixels en millimètres, puis en angles articulaires. Calibration caméra-base, atteindre un objet vu, puis la théorie de la commande : ce que font P, I et D, réglés en direct face à un cube en mouvement jusqu'à ce qu'il reste centré. Se termine par la distinction, par la forme, de deux objets bleus similaires, en ne suivant que le cylindre.
9 — Reconnaissance par réseaux de neurones
Bras : requis. Treize étapes.
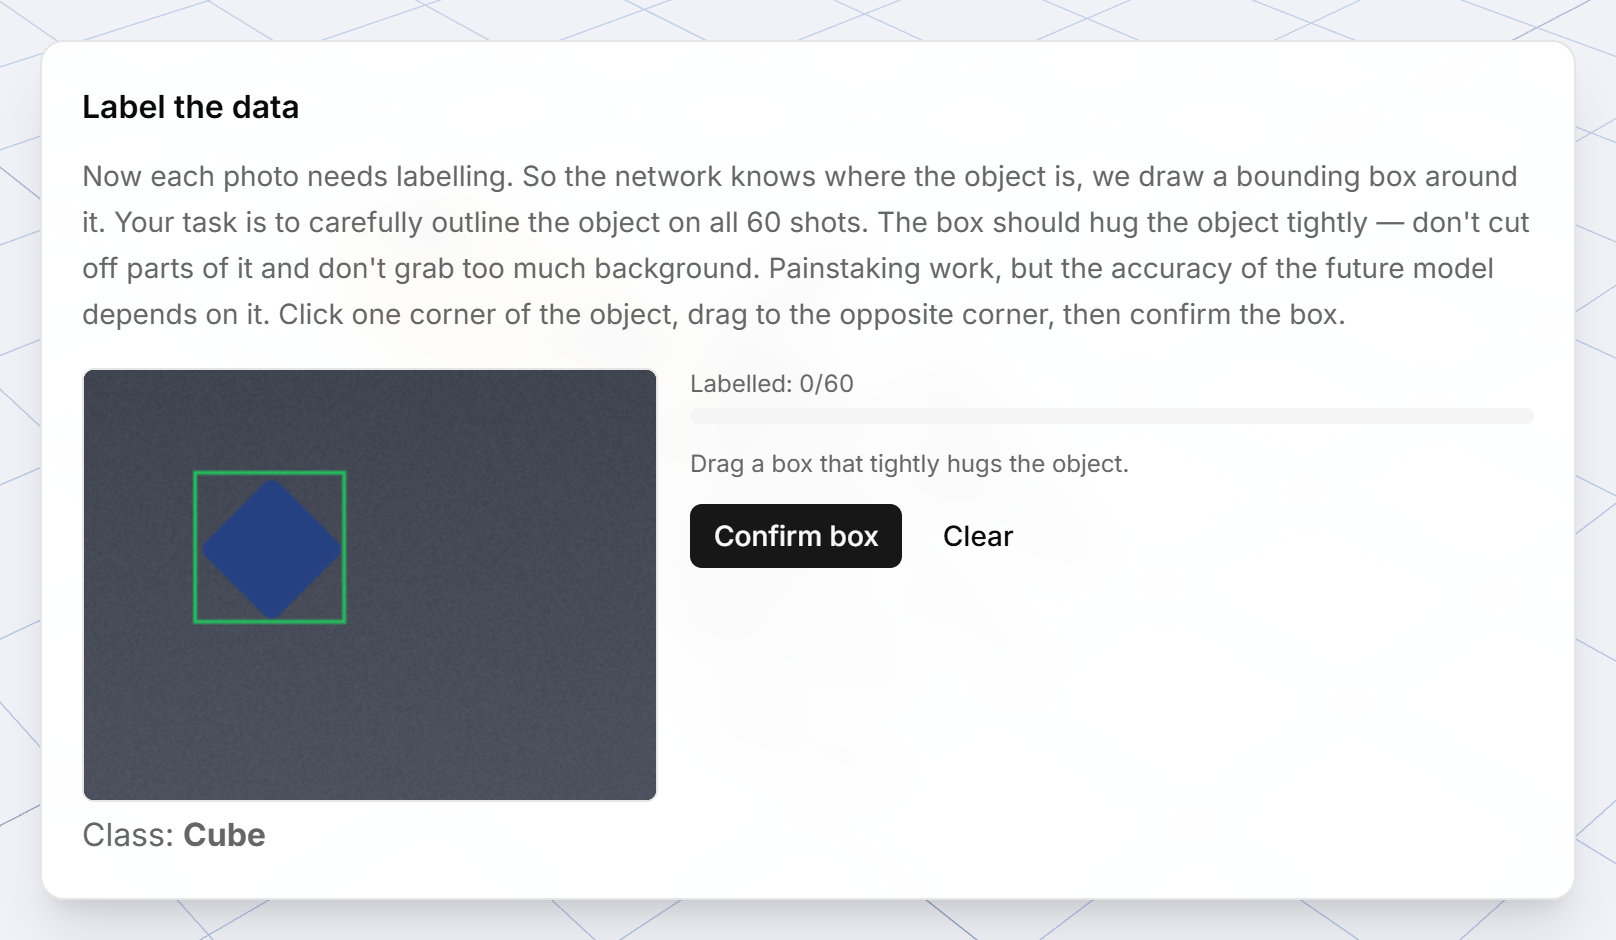
Toute la chaîne de données, faite correctement : collectez soixante images — vingt du cube, vingt du cylindre, vingt de l'écrou — puis tracez une boîte englobante sur chacune. La leçon vérifie vos étiquettes, et elle refuse un jeu de données virtuel pris depuis une seule pose sous un seul éclairage, parce que c'est justement la leçon.
Viennent ensuite le formatage des images, la séparation entraînement/validation, ce qu'est l'apprentissage par transfert, et la lecture d'une courbe d'entraînement : vous observez la perte et la précision et devez arrêter l'entraînement à la bonne époque, avant le surapprentissage. Le module se termine avec le bras qui trie des pièces par classe.
Ce qui est réel ici et ce qui est enseigné dans le simulateur
Les Modules 7 et 8 exécutent un véritable OpenCV. Les courbes d'entraînement du Module 9 sont un modèle idéalisé de l'entraînement, et le Module 10 détecte les marqueurs avec un codec pédagogique simplifié plutôt qu'avec un détecteur de production. Les concepts, la démarche et les décisions que vous prenez sont bien réels ; les chiffres en coulisses sont mis en scène pour se comporter de la même façon à chaque fois. La détection ArUco de production et OpenCV sont disponibles sous forme d'outils, en dehors de la leçon.
10 — Reconnaissance de marqueurs ArUco
Bras : requis. Cinq étapes.
Ce qu'est un marqueur fiduciaire et pourquoi les robots les apprécient. Vous construisez vous-même un marqueur en remplissant des cellules et regardez l'ID se décoder, vous faites tourner un cube couvert de marqueurs et le scannez, vous alignez la direction d'approche de la pince sur la normale d'un marqueur, vous visez un marqueur choisi par son ID grâce à la cinématique inverse, et vous triez un cube dans des zones étiquetées par marqueur.
11 — Projet final
En développement. La carte est visible sur le tableau de bord, grisée, et son bouton indique Under development. Les onze modules qui précèdent sont complets.
