
O curso, módulo a módulo
Doze módulos, em ordem fixa. Um módulo abre quando o anterior é concluído. O item Braço diz se aquele módulo precisa de um braço físico ou virtual conectado.
0 — Introdução
Braço: não é necessário. Sete etapas.
O que é um manipulador de seis eixos, para quem é o curso, como ele é estruturado e as regras de segurança. É o único módulo com perguntas de múltipla escolha: a parte de segurança é um carrossel de cinco temas — área de trabalho, parada de emergência, desligamento, funcionamento supervisionado, pontos de esmagamento — cada um seguido de uma pergunta que você precisa acertar.
Termina com a lista de equipamentos, que também está reproduzida em O que você precisa.
1 — Montagem do robô
Braço: só é necessário no final. Sete etapas.
No início você escolhe uma trilha: construir do zero ou um kit pronto.
Você recebe a lista de peças, a desmontagem de um servo — motor, redutor, encoder, controlador — e cinco etapas de montagem com fotos e vídeo: base e junta 1, ombro e junta 2, cotovelo e junta 3, punho e junta 4, garra e juntas 5 e 6. Se você imprime suas próprias peças, os pacotes STL estão linkados aqui.
Depois vem a parte que as pessoas subestimam: dar a cada motor o seu próprio ID. Os servos compartilham um barramento de dois fios que leva energia e dados, encadeado da placa pelos motores 1 a 6, e todos saem de fábrica com o mesmo ID. A lição guia você na atribuição de 1 a 6 com apenas aquele motor conectado — se houver dois ligados, ela avisa e recusa. Por fim, confere o barramento inteiro de uma vez.
2 — Conexão e anatomia
Braço: obrigatório. Cinco etapas.
O primeiro módulo com o braço real e a vista 3D lado a lado. Conecte, ligue o modo anatomia e clique nas partes destacadas da vista para aprender os nomes: base, ombro, braço, antebraço, punho, garra. Depois as seis juntas J1–J6, o que é um grau de liberdade e os três sistemas de coordenadas que você usará no resto do curso — base, usuário e ferramenta.
3 — Calibração
Braço: obrigatório. Cinco etapas.
Posições zero, as verificações que as comprovam, resolução do encoder e repetibilidade e exatidão medidas. Descrito por completo em Calibração.
4 — Teleoperação
Braço: obrigatório. Seis etapas.
Conduzir o braço você mesmo, pelo teclado, com a habilitação pela tecla Shift. Tarefas:
- girar a junta 5 para exatamente 45°;
- mapear o espaço de trabalho sondando uma grade de pontos e descobrindo quais são totalmente alcançáveis, quais são alcançáveis mas desajeitados e quais estão completamente fora;
- contornar um cilindro sem bater nele — a lição percebe colisões e avisa Goal reached — with collisions;
- mover um cilindro real de uma zona para outra.
5 — Pick and place
Braço: obrigatório. Cinco etapas.
Planos de movimento, tipos de garra e com quanta força apertar — há uma escala de força com uma zona leve, uma correta e uma excessiva, e você precisa acertar a certa. Há um treino de parada de emergência.
Depois, o essencial: gravar uma sequência — aproximação, preensão com força controlada, transferência, soltura — parar a gravação, ler o resumo do que foi capturado e reproduzi-la com o braço fazendo tudo sozinho.
6 — Trabalho com o efetuador final
Braço: obrigatório. Seis etapas. O módulo mais longo.
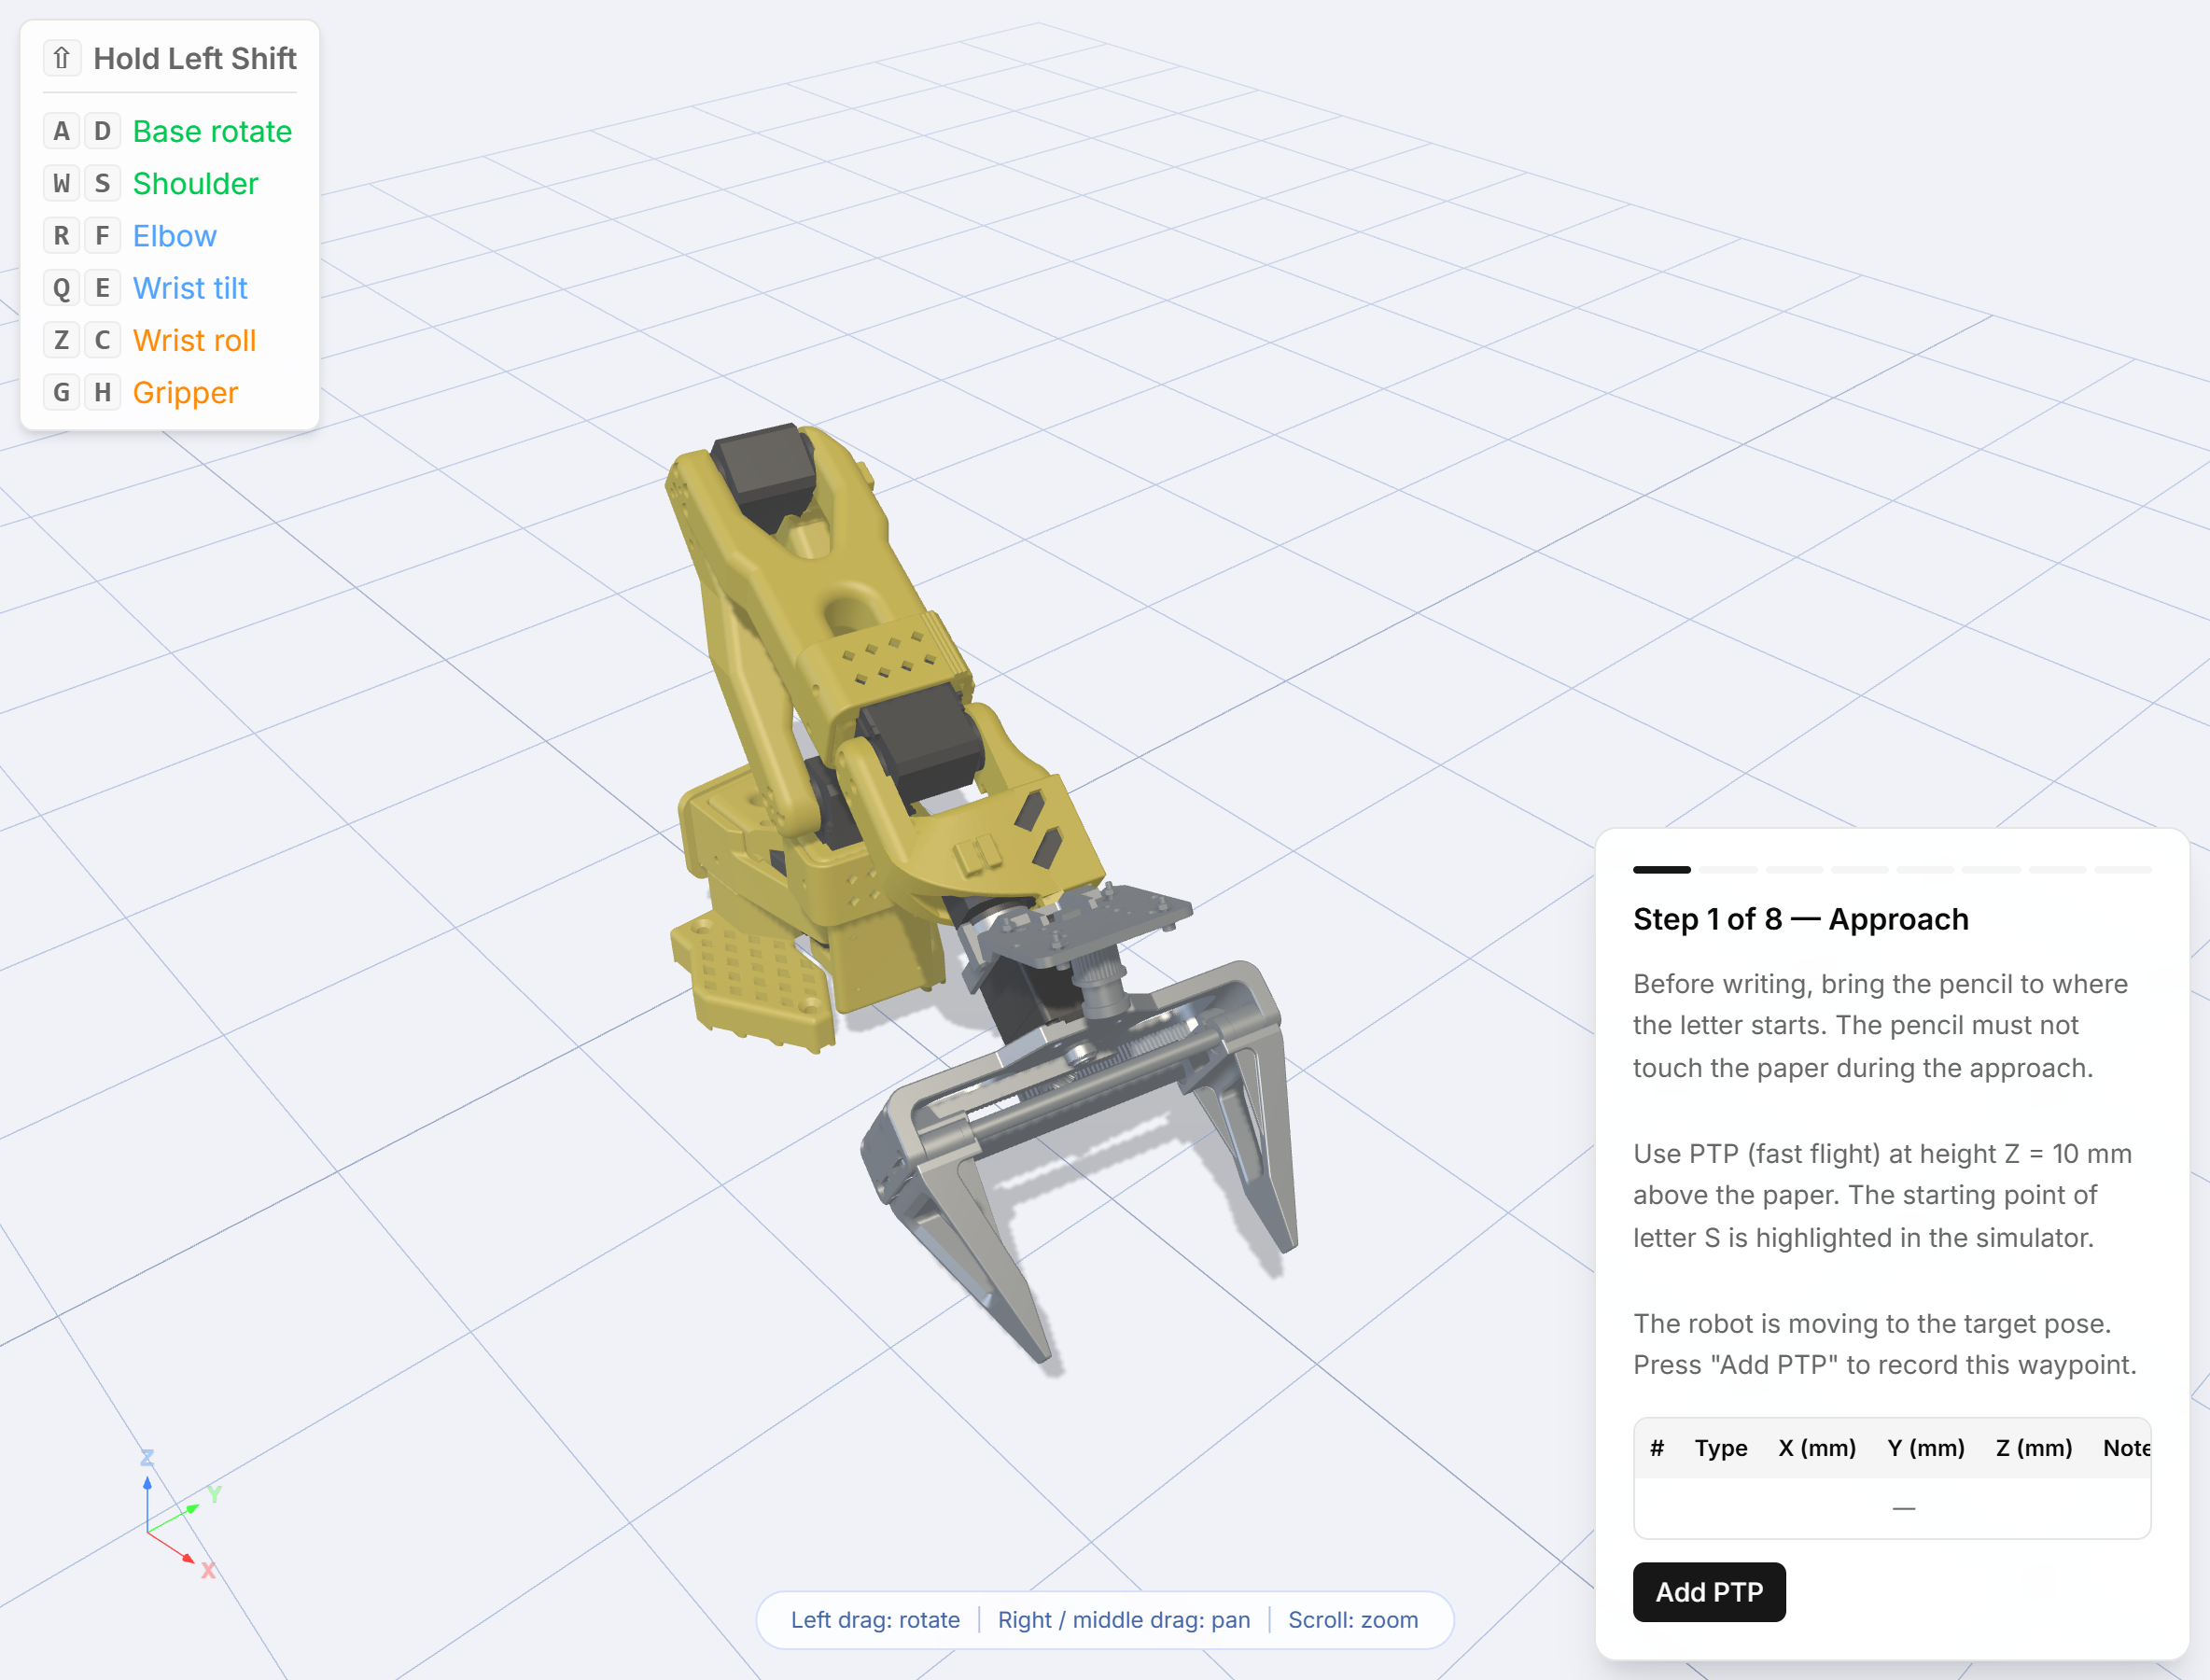
Prenda um lápis na garra e faça o braço escrever.
- Calibração da ferramenta: toque a ponta de um cone a partir de quatro orientações diferentes para que o software aprenda onde está a ponta do lápis em relação ao punho. Verificada automaticamente em três tentativas.
- Calibração da base: toque três cantos de uma folha A4 — origem, X, Y — para que o papel se torne um sistema de coordenadas. Também verificada.
- Tipos de movimento: movimentos ponto a ponto, lineares e circulares, e por que a diferença importa quando há um lápis no papel.
- A assinatura: programe as letras S, O, A, R, M com Add PTP, Add LIN, Add CIRC. O S é totalmente guiado, coordenada por coordenada; o resto é com você, com esquemas sugeridos.
- Confira a trajetória, rode no simulador e depois no braço real com um lápis de verdade.
Você precisa de um lápis e de uma folha A4.
7 — Reconhecimento de objetos por visão computacional
Braço: não é necessário. Nove etapas.
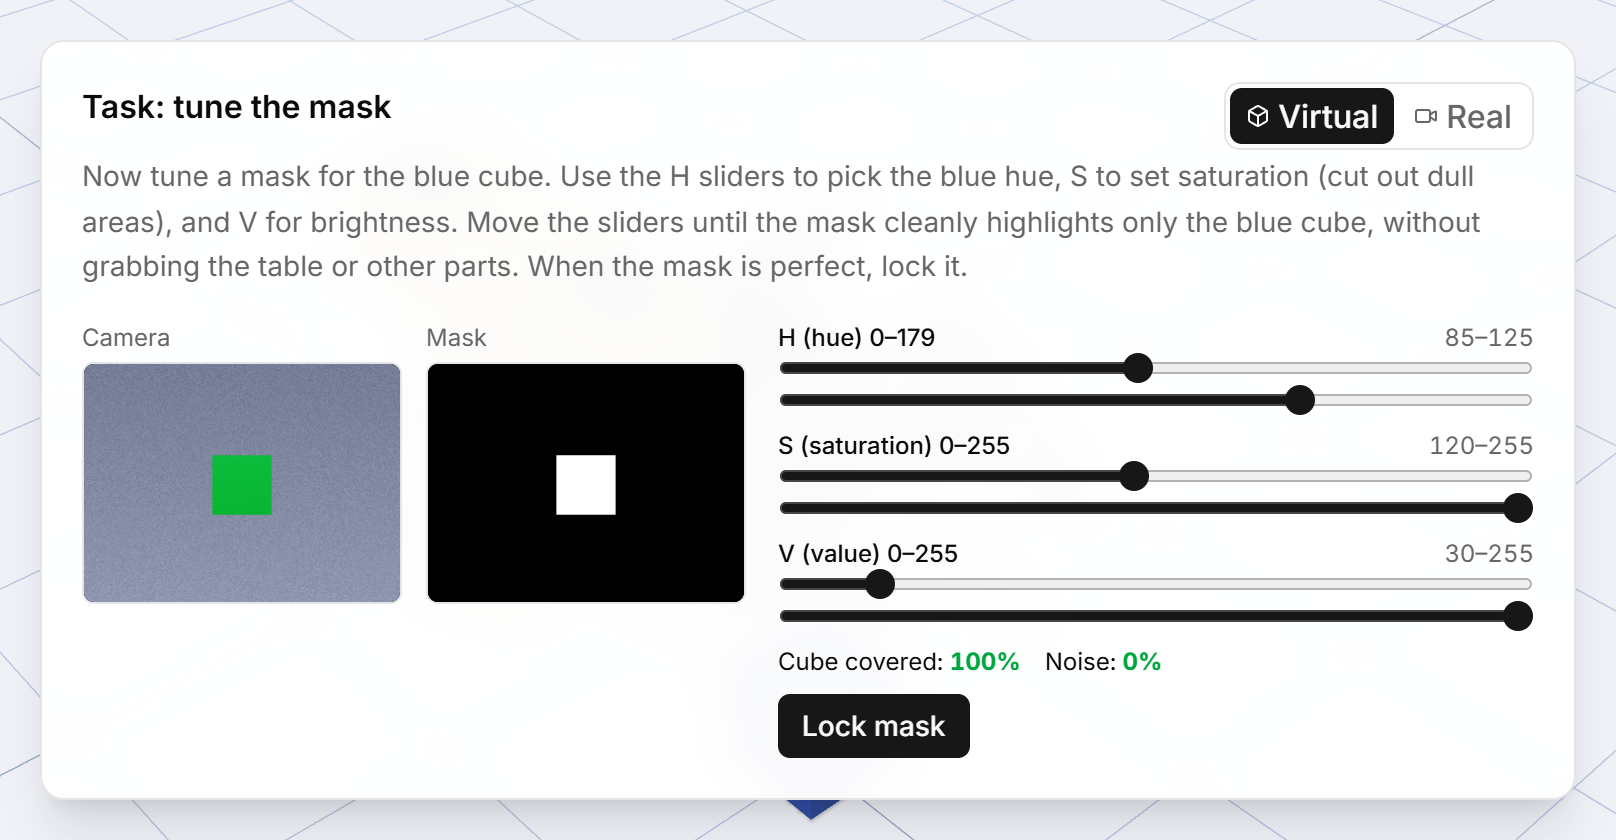
Visão computacional de verdade, rodando no seu navegador: o módulo carrega o OpenCV e monta um pipeline honesto — limiarização HSV, depois morfologia para limpar a máscara, depois momentos para achar o centro do objeto.
Você pode alimentá-lo com a cena virtual embutida na lição ou com a sua própria webcam; a escolha fica guardada entre as sessões. Tarefas: ajustar os controles HSV até que só o cubo azul sobreviva, e limpar uma máscara ruidosa aplicando erosão e dilatação na ordem certa.
8 — Rastreamento de objetos e PID
Braço: obrigatório. Dez etapas.
Transformar pixels em milímetros e depois em ângulos de junta. Calibração câmera-base, alcançar um objeto visto e então a teoria de controle: o que P, I e D fazem, ajustados ao vivo contra um cubo em movimento até que ele fique centralizado. Termina distinguindo pela forma dois objetos azuis parecidos e seguindo apenas o cilindro.
9 — Reconhecimento com redes neurais
Braço: obrigatório. Treze etapas.
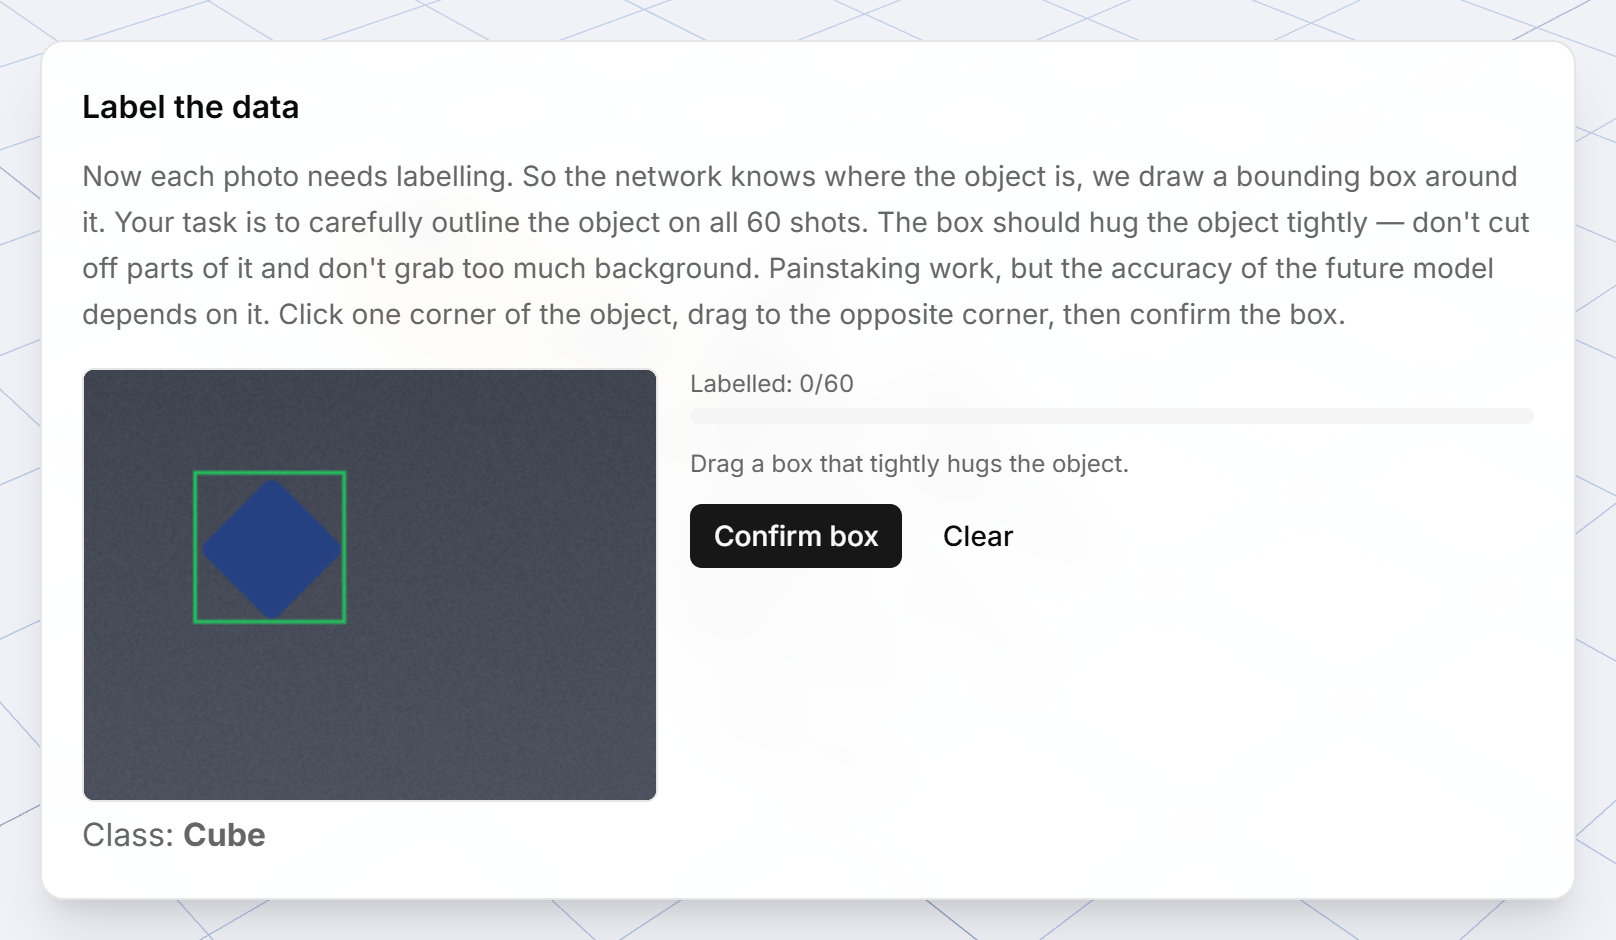
O pipeline de dados completo, feito direito: colete sessenta imagens — vinte de cubo, vinte de cilindro e vinte de porca — e desenhe uma caixa delimitadora em cada uma. A lição confere seus rótulos e rejeita um conjunto de dados virtual fotografado de uma única pose sob uma única luz, porque essa é justamente a lição.
Depois vêm a formatação das imagens, a divisão treino/validação, o que é aprendizado por transferência e a leitura de uma curva de treinamento: você observa a perda e a acurácia e precisa parar o treinamento na época certa, antes do sobreajuste. Termina com o braço separando peças por classe.
O que é real aqui e o que é ensinado no simulador
Os Módulos 7 e 8 rodam OpenCV genuíno. As curvas de treinamento do Módulo 9 são um modelo idealizado do treinamento, e o Módulo 10 detecta marcadores com um codec didático simplificado, não com um detector de produção. Os conceitos, o fluxo de trabalho e as decisões que você toma são reais; os números nos bastidores são encenados para se comportarem igual toda vez. A detecção ArUco de produção e o OpenCV estão disponíveis como ferramentas, fora da lição.
10 — Reconhecimento de marcadores ArUco
Braço: obrigatório. Cinco etapas.
O que é um marcador fiducial e por que os robôs gostam deles. Você mesmo constrói um marcador preenchendo células e vê o ID ser decodificado, gira um cubo coberto de marcadores e o escaneia, alinha a direção de aproximação da garra com a normal de um marcador, mira em um marcador escolhido pelo ID usando cinemática inversa e separa um cubo em zonas identificadas por marcadores.
11 — Projeto final
Em desenvolvimento. O cartão aparece no painel, esmaecido, e o botão diz Under development. Os onze módulos anteriores estão completos.
