Escolher uma ferramenta
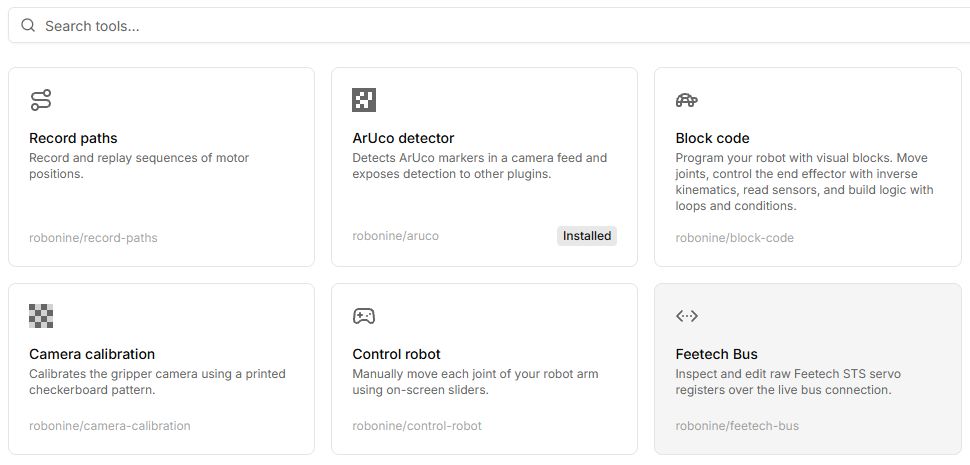
Encontre espaços para trajetórias, programas, calibração e visão.
| Quero | Abrir |
|---|---|
| Salvar poses | Record paths |
| Programar em blocos | Block code |
| Executar Python/C++ | ROS2 lab |
| Configurar motores | Catálogo |
| Câmera e marcadores | Camera calibration; ArUco detector |
| Gravar demonstrações | Policies |
Antes de executar
Confira modelo, conexão e permissões. Comece em simulação quando disponível. Registros e calibração física não equivalem a um exemplo virtual.
Controles
Os nomes dos controles do Lab correspondem à interface em inglês; as explicações estão em português.
| Botão ou campo | Ação e resultado |
|---|---|
| Tools → busca | Digite parte do nome, como Control robot ou Block code, e abra a ficha. |
| Install | Instale dependências solicitadas e aguarde disponibilidade. |
| Connect robot | Conecte modelo e papel corretos. Comece por Virtual quando compatível. |
| Run / Play / Start | Iniciam programa, trajetória ou modo. Confira o modo e localize Stop antes. |
| Save / Export / Download | Guardam dados diferentes. Confira formato: trajetória, programa, perfil ou episódio. |
Cada ferramenta do catálogo da documentação tem sua tabela. Nomes parecidos não garantem a mesma ação.