ツールの選び方
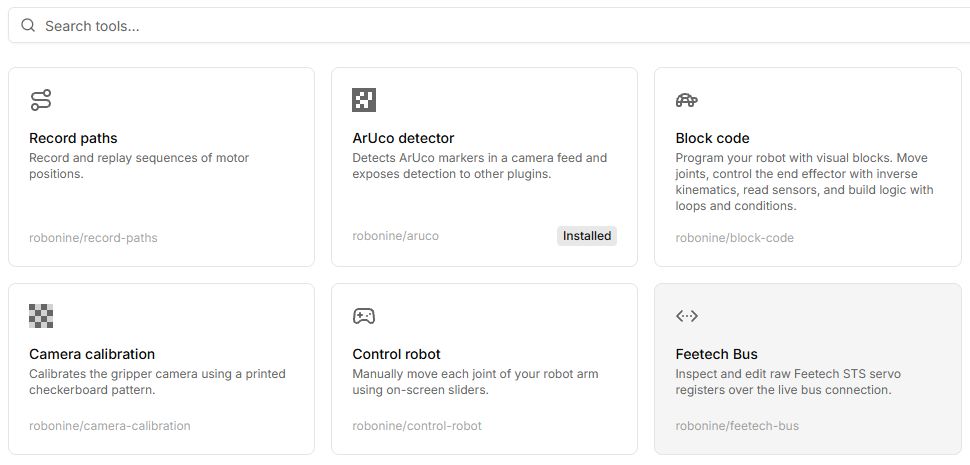
軌跡、プログラム、校正、視覚処理の作業場所を探します。
| 目的 | 開くツール |
|---|---|
| 姿勢を保存 | Record paths |
| ブロックプログラム | Block code |
| Python/C++ | ROS2 lab |
| モーター設定 | ツール一覧 |
| カメラとマーカー | Camera calibration / ArUco detector |
| 示範動作を記録 | Policies |
実行前
モデル、接続、権限を確認します。可能ならシミュレーションから始めてください。実機のレジスター変更や校正は、仮想サンプルを動かすことと同じではありません。
操作項目
Lab の項目名は英語画面の表記を残し、説明を日本語で記載しています。
| ボタン・入力欄 | 操作と結果 |
|---|---|
| Tools → 検索 | Control robotやBlock codeなど名前の一部を入力してカードを開きます。 |
| Install | 要求された依存を入れて準備を待ちます。 |
| Connect robot | 必要なモデルと役割を接続します。対応していればVirtualから始めます。 |
| Run / Play / Start | プログラム、軌道、モードなど異なる処理を開始します。先にモードとStopを確認します。 |
| Save / Export / Download | 保存内容が異なります。軌道・プログラム・プロファイル・エピソードのどれか確認します。 |
ツール一覧にはそれぞれ操作表があります。似た名前でも同じ働きとは限りません。