Инструменты для своих проектов
Выберите задачу и перейдите к пошаговой инструкции.
Выбрать инструмент
| Хочу | Открыть |
|---|---|
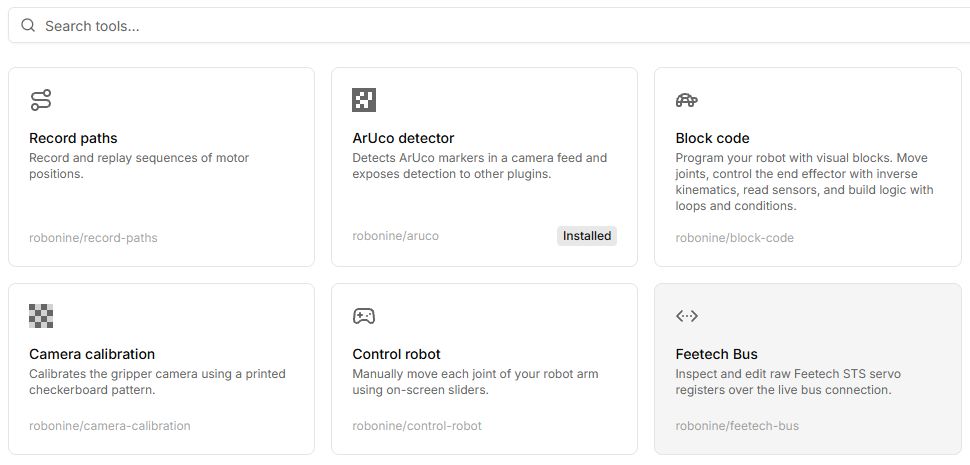
| Запомнить последовательность поз | Record paths |
| Собрать программу блоками | Block code |
| Запустить Python/C++ пример | ROS2 lab |
| Настроить моторы и калибровку | Каталог инструментов |
| Работать с камерой и метками | Camera calibration, ArUco detector |
| Записывать демонстрации для политик | Policies |
Перед запуском
Проверьте модель, тип подключения и разрешения. Сначала разберите пример в симуляции там, где она поддерживается. Настройка регистров шины и физическая калибровка не эквивалентны виртуальному примеру.
Установка зависимостей и локальные плагины
Элементы управления
| Кнопка или поле | Действие и результат |
|---|---|
| Инструменты → поиск | Введите часть названия, например Control robot или Block code, и откройте найденную карточку. |
| Install / Установить | Установите запрошенную зависимость, если инструмент её требует. Дождитесь готовности перед работой. |
| Connect robot | Подключите нужную модель и роль. Для безопасного знакомства выбирайте Virtual там, где инструмент его поддерживает. |
| Run / Play / Start | Запускают разные операции: программу, путь или режим инструмента. Сначала проверьте выбранный режим и найдите его Stop. |
| Save / Export / Download | Сохраняют разные данные. Убедитесь, что получили нужный формат: путь, программу, профиль или эпизод. |
В каталоге документации у каждого инструмента есть отдельная таблица кнопок и полей. Названия похожих действий нельзя переносить между инструментами без проверки.