Первые движения
Сначала разберитесь с режимом и остановкой, затем выполните небольшое движение в свободной зоне.
Перед движением
- Убедитесь, какой робот активен: Virtual, локальная физическая рука или удалённый сеанс.
- Закрепите основание и уберите людей, провода и предметы из всей зоны движения.
- Найдите экранную остановку и способ снять питание. Программная команда не заменяет доступное отключение питания.
Управление виртуальным захватом
В режиме телеоперации мышью перетаскивайте выделенную точку захвата: рука следует за ней, рассчитывая углы суставов. Shift при перетаскивании меняет высоту. Это не старый режим, в котором Shift нужно было держать как общее разрешение движения.
| Действие | Управление в этом режиме |
|---|---|
| Движение по плоскости | WASD или стрелки; направление зависит от вида камеры. |
| Вверх / вниз | R / F. |
| Поворот запястья | Q / E. |
| Захват | G / H; ориентируйтесь на легенду конкретного экрана. |
| Камера | Правая кнопка — вращение; средняя — перемещение; колесо — масштаб. |
Горячие клавиши зависят от экрана. В виртуальной телеоперации пробел используется для захвата; при активном обработчике аварийной остановки — для STOP. Перед упражнением проверьте легенду и видимую кнопку STOP. Не используйте одну памятку для всех режимов.
Физическая рука
Для первого небольшого перемещения используйте Control robot после правильной калибровки. Не запускайте весь диапазон сустава сразу. Следите за рукой, а не только за 3D-моделью. При неправильном направлении, заедании или неожиданном движении прекратите работу.
После STOP
Прочитайте сообщение блокировки. Если Lab требует выключить и включить питание, сначала освободите зону и обеспечьте опору руке, затем выполните указанный порядок и заново подключитесь. Перезагрузка страницы не обязательно сбрасывает состояние сервоприводов.
Элементы управления
| Кнопка или поле | Действие и результат |
|---|---|
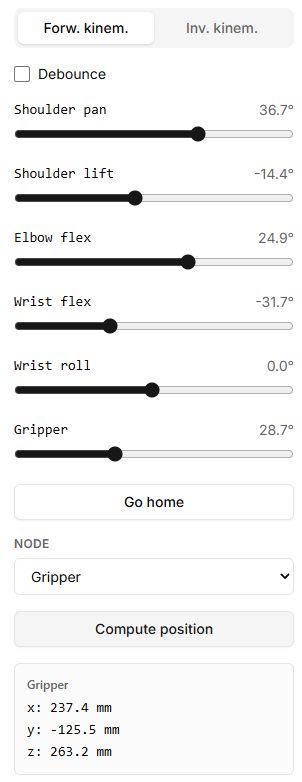
| Инструменты → Управление роботом | Для первого опыта подключите Virtual и откройте прямую кинематику. Измените один ползунок на небольшую величину; проверьте, какой сустав движется. |
| Домой | Возвращает нейтральную позу модели. При физическом подключении это команда движения, а не остановка. |
| Открыть захват / Закрыть захват над виртуальной сценой | Удерживайте нужную кнопку. Отпускание прекращает изменение раскрытия; эта пара кнопок доступна в поддерживаемом режиме виртуальной сцены. |
| Оранжевый маркер | Перетаскивайте его для задания цели виртуальной руке. Shift при перетаскивании меняет высоту, а не служит общим разрешением всех движений. |
| Пр. кинем. / Обр. кинем. | Переключают прямое управление суставами и задание целевых X, Y, Z. Перед вводом координат выберите звено и проверьте единицы. |
| Stop / STOP на текущем экране | Уточните действие по инструкции конкретного инструмента. Stop может завершать только программу или воспроизведение; не заменяйте его кнопкой Домой. |