Primeros movimientos
Aprende los controles virtuales y verifica movimientos físicos pequeños.
Antes de mover
- Identifica el robot activo: Virtual, brazo físico local o sesión remota.
- Fija la base y retira personas, cables y objetos de toda la zona de movimiento.
- Localiza STOP y la desconexión eléctrica. El control por software no sustituye una desconexión accesible.
Pinza virtual
En la teleoperación con ratón, arrastra el objetivo resaltado de la pinza. El brazo calcula las articulaciones mediante cinemática inversa. Shift al arrastrar cambia la altura; no es una autorización general de movimiento en este modo.
| Acción | Control |
|---|---|
| Mover en el plano | WASD o flechas; la dirección depende de la vista. |
| Subir/bajar | R / F. |
| Girar muñeca | Q / E. |
| Pinza | G / H; comprueba la leyenda de la pantalla. |
| Cámara | Botón derecho: girar; central: desplazar; rueda: zoom. |
Los atajos dependen de la pantalla. Espacio acciona la pinza en teleoperación virtual; un controlador activo de parada de emergencia puede usarlo para STOP. Comprueba la leyenda y el botón visible antes de cada ejercicio.
Brazo físico
Tras calibrar correctamente, utiliza Control robot para un movimiento pequeño. No recorras de inmediato todo el rango. Observa el brazo real, no solo la escena. Detente si la dirección es incorrecta, hay resistencia o el movimiento es inesperado.
Después de STOP
Lee el mensaje de bloqueo. Si se exige reiniciar la alimentación, despeja la zona y sujeta el brazo antes de seguir la secuencia y reconectar. Recargar la página no siempre restablece el estado de los servos.
Controles
Los nombres de controles de Lab corresponden a su interfaz en inglés; las explicaciones están en español.
| Botón o campo | Acción y resultado |
|---|---|
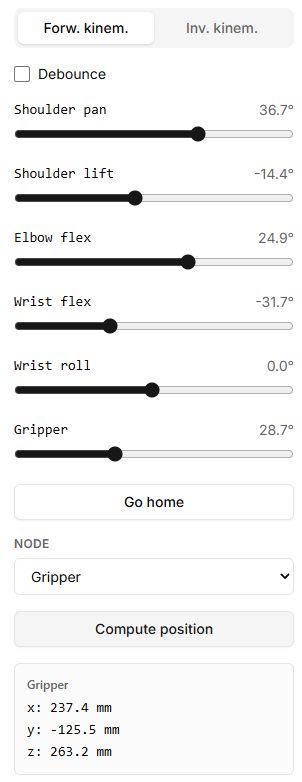
| Tools → Control robot | Conecta con Virtual y abre cinemática directa. Mueve ligeramente un deslizador y comprueba qué articulación responde. |
| Go home | Vuelve a la postura neutra. Con conexión física es una orden de movimiento, no de parada. |
| Open gripper / Close gripper sobre la escena virtual | Mantén pulsado el botón. Al soltarlo deja de cambiar la apertura; estos botones aparecen en el modo compatible de escena virtual. |
| Marcador naranja | Arrástralo para fijar el destino del brazo virtual. Shift cambia la altura durante el arrastre; no es un permiso general para todos los movimientos. |
| Forw. kinem. / Inv. kinem. | Alternan control directo de articulaciones y coordenadas objetivo X, Y, Z. Selecciona eslabón y comprueba unidades antes de introducirlas. |
| Stop / STOP en la pantalla actual | Consulta el efecto en la guía de la herramienta. Puede detener solo el programa o la reproducción; no lo sustituyas por Go home. |