
Calibración
Un servo cuenta pasos de encoder desde donde estuviera al encenderse. La calibración es lo que convierte esas cuentas en «el codo está a 30°». Hasta que no está hecha, el brazo de la vista 3D y el brazo de tu mesa no coinciden, y todos los módulos posteriores heredan el error.
Existen tres calibraciones distintas. Corrigen cosas diferentes.
1. Posiciones cero — Módulo 3
Es la que necesita todo el mundo, y forma parte del curso.
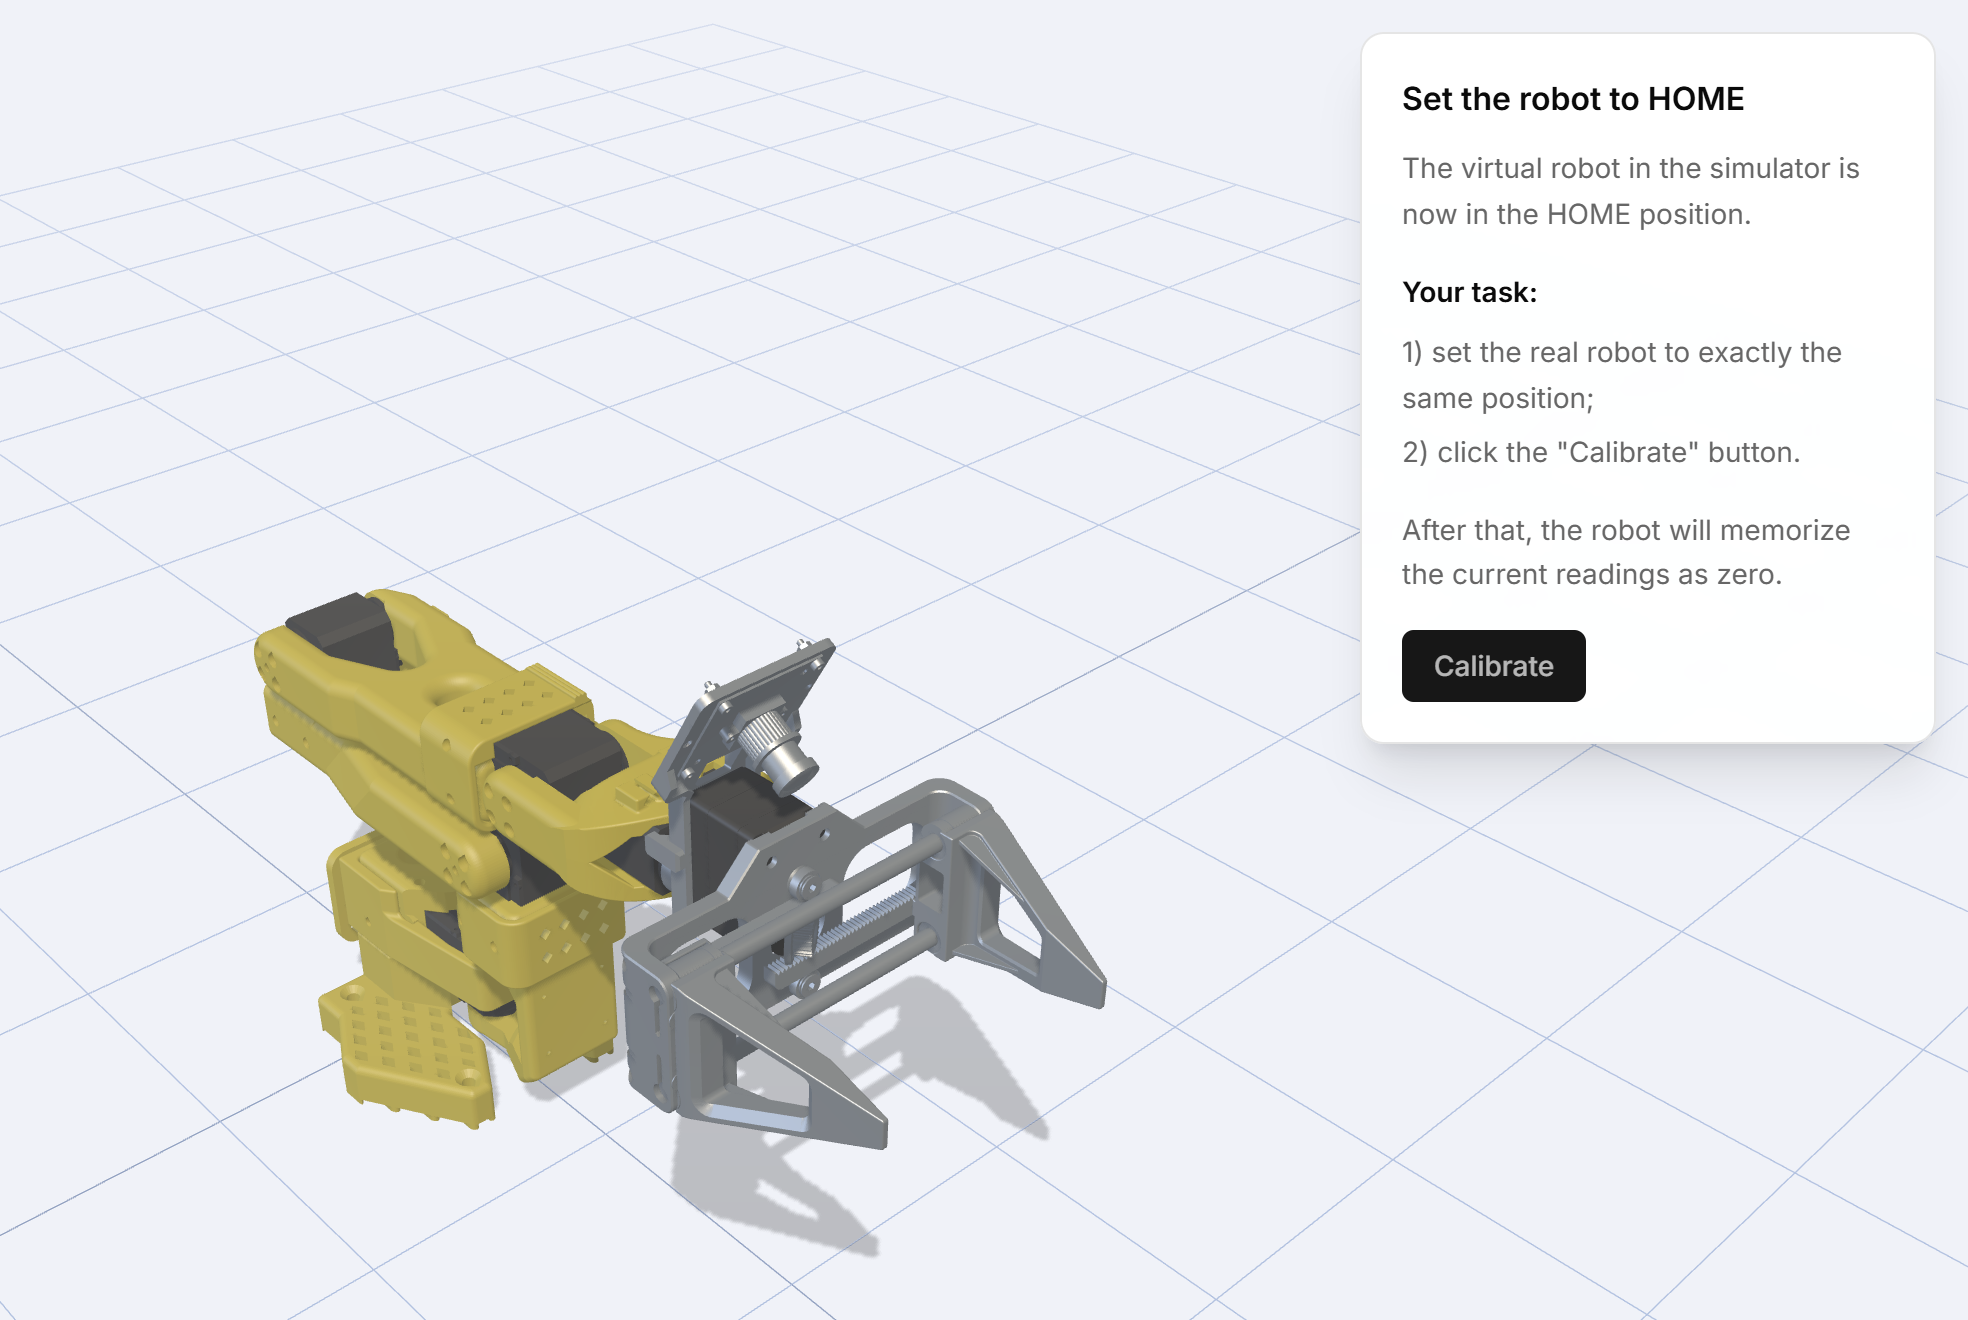
- El simulador muestra la postura HOME. Mueve el brazo real a mano hasta que coincida. El brazo está flojo tras conectar, así que solo hay que colocarlo.
- Pulsa Calibrate. La aplicación desactiva el par y recorre las articulaciones: Preparing…, Calibrating elbow…, Calibrating wrist…, Saving…
- Los offsets se escriben en la memoria de cada servo, y la calibración se guarda asociada al robot en tu cuenta.
Después el módulo te pide demostrarlo: lleva el giro de muñeca a 90° y comprueba que de verdad son 90°.
Clavar la postura HOME es todo el trabajo
Diez grados de descuido aquí se convierten en diez grados de error en todos los módulos siguientes. Mira a lo largo de los eslabones, usa el borde de la mesa como referencia y dedícale ese minuto extra.
Las comprobaciones posteriores
El Módulo 3 no se queda en la calibración. Te hace:
- mover la articulación 6 a mano y ver cómo la sigue el gemelo de la vista 3D, y luego repetirlo con cada articulación: la forma más rápida de detectar una articulación cableada con el ID equivocado;
- comparar la articulación 1 a 36 cuentas por vuelta con la articulación 2 a 4096, para que la palabra resolución deje de ser abstracta;
- medir la repetibilidad en tres intentos y la exactitud en otros tres. La lección califica el resultado y te explica qué significa el patrón: un error que crece con el ángulo es un fallo distinto de un error que salta al azar.
2. Rango de movimiento — la herramienta Calibrate robot
Las posiciones cero le dicen al brazo dónde está. El rango de movimiento le dice hasta dónde puede ir. La herramienta Calibrate robot registra los topes reales de cada articulación, de modo que los límites del software coincidan con la máquina que tienes delante y no con el diseño nominal.
Ábrela desde Account → My robots → Calibrate o desde Tools. Ejecútala cuando montes un brazo y otra vez si cambias un servo o un eslabón impreso.
3. La cámara — la herramienta Camera calibration
Solo para brazos con cámara en la muñeca, y solo necesaria antes de los módulos que convierten lo que ve la cámara en adónde debe ir la pinza.
La herramienta usa un tablero de ajedrez impreso: enséñaselo a la cámara desde varios ángulos y resuelve los parámetros de la lente. El resultado se guarda con el robot y puede consultarse en Account → My robots → Show camera calibration data: distancias focales, punto principal, coeficientes de distorsión, tamaño de imagen y el error RMS de reproyección.
Un error de reproyección por debajo de más o menos un píxel es una buena calibración. Si es bastante mayor, merece la pena repetir las tomas con el tablero ocupando más parte del encuadre.
Cuándo repetirla
| Situación | Repetir |
|---|---|
| Has vuelto a montar una articulación o has cambiado un servo | Posiciones cero y después rango de movimiento |
| El brazo se cayó o se forzó más allá de un tope | Todas |
| Los ángulos parecen correctos pero el brazo falla por una cantidad constante | Posiciones cero |
| El error crece cuanto más se estira el brazo | Rango de movimiento, y después comprueba que los eslabones estén bien asentados |
| La cámara se movió o se reenfocó | Calibración de la cámara |
| Has cambiado de ordenador | Nada: la calibración vive en tu cuenta, no en el ordenador |
Llevar una calibración de una cuenta a otra
Account → My robots → Export robot escribe un archivo JSON con la calibración dentro; Import robot lo vuelve a leer. En un aula con un brazo y varios alumnos, así es como todos obtienen la misma máquina calibrada sin recalibrar entre turnos. Consulta Compartir un brazo.
