
Calibração
Um servo conta passos do encoder a partir de onde quer que estivesse ao ser ligado. É a calibração que transforma essas contagens em "o cotovelo está a 30°". Enquanto ela não é feita, o braço da vista 3D e o braço na sua mesa discordam, e todos os módulos seguintes herdam o erro.
Existem três calibrações diferentes. Elas corrigem coisas diferentes.
1. Posições zero — Módulo 3
É a que todo mundo precisa, e faz parte do curso.
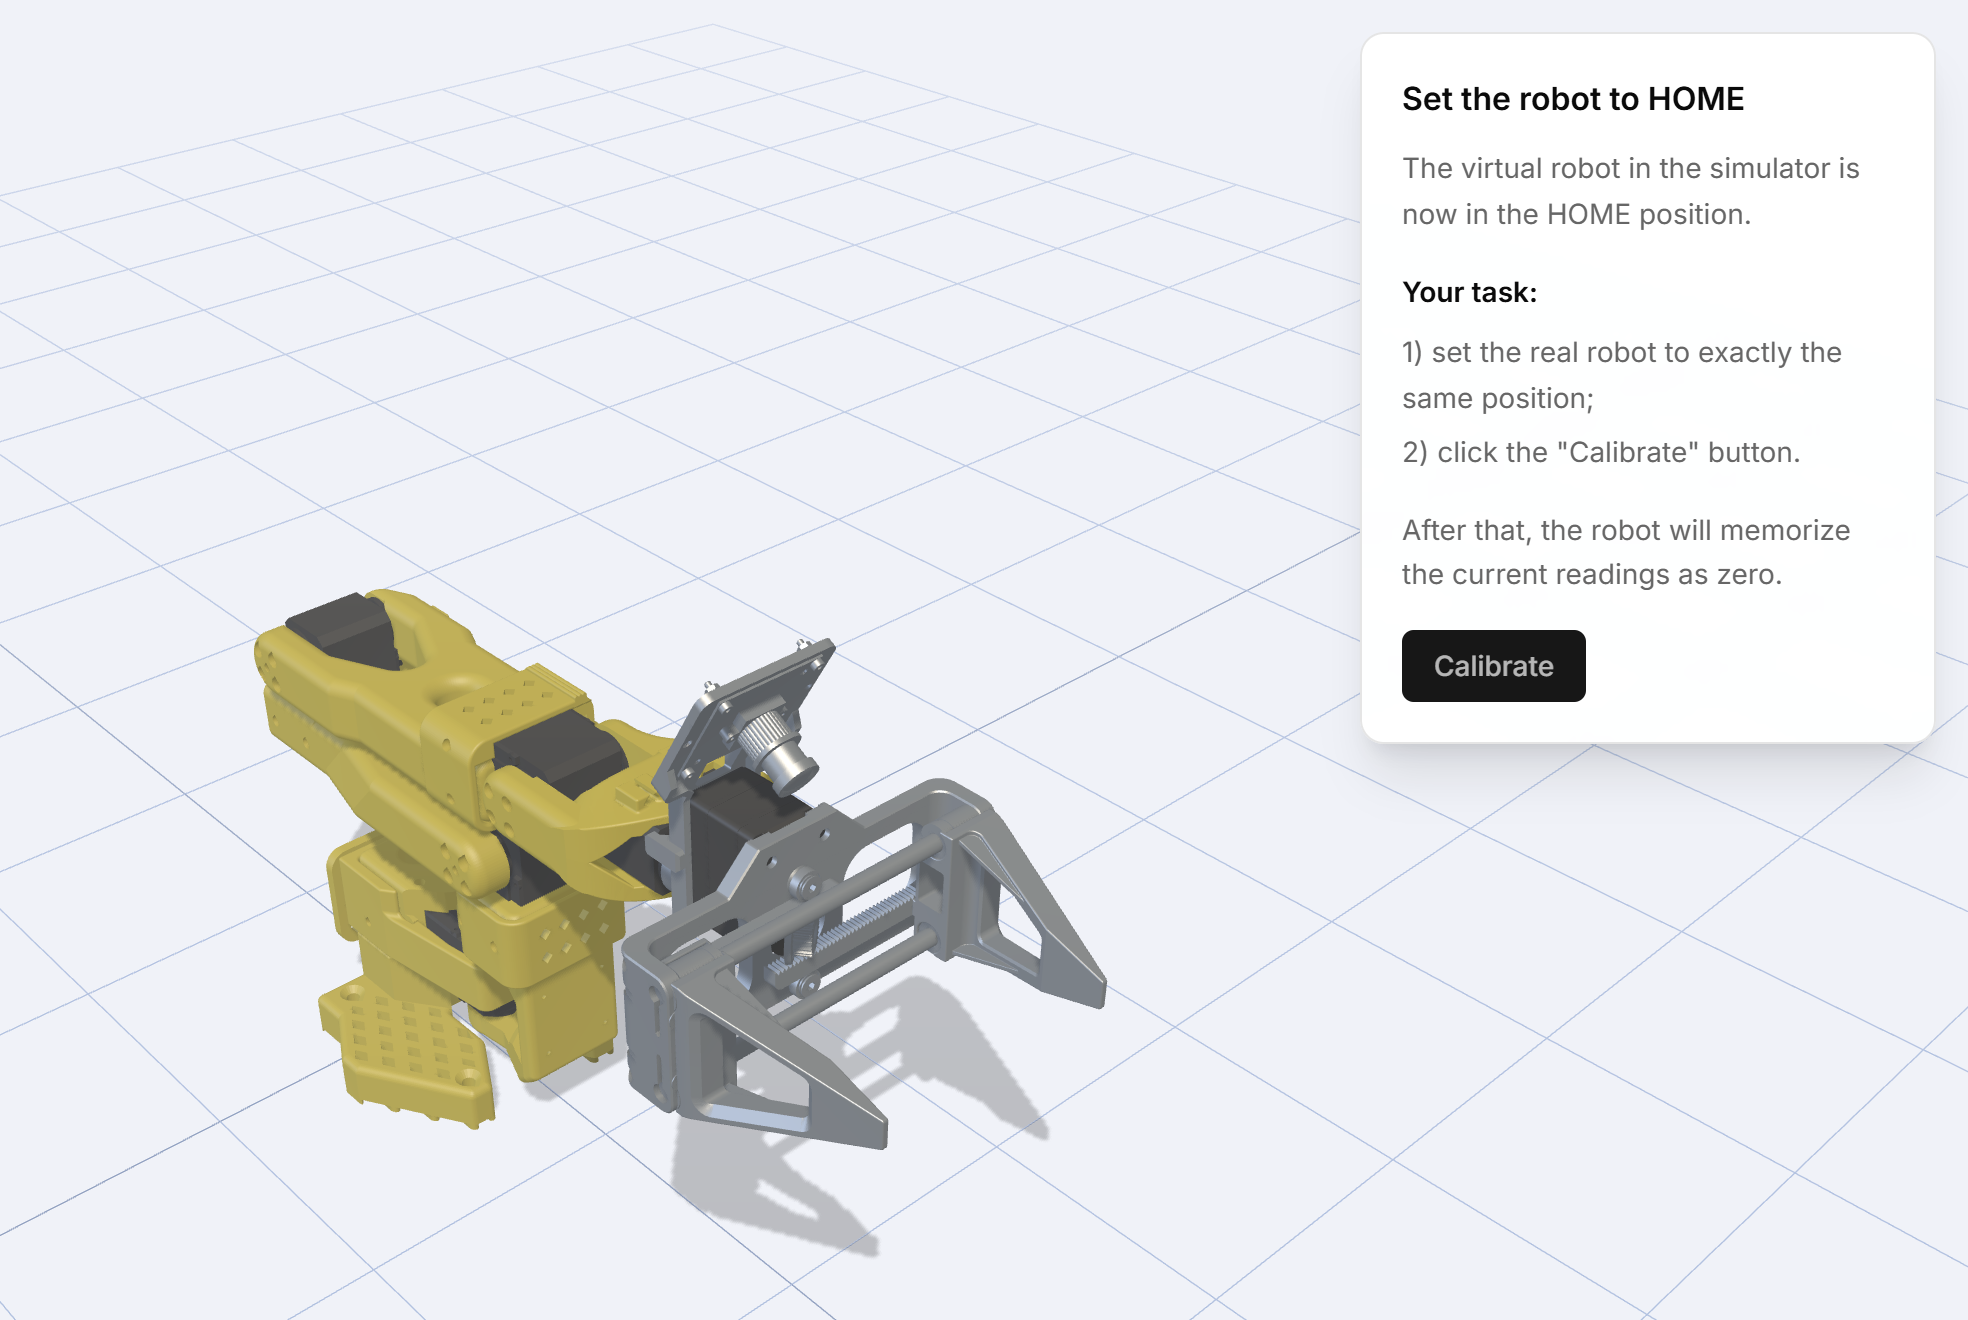
- O simulador mostra a pose HOME. Mova o braço real com a mão até ele corresponder. O braço fica mole depois de conectar, então basta posicioná-lo.
- Pressione Calibrate. O aplicativo desativa o torque e percorre as juntas — Preparing…, Calibrating elbow…, Calibrating wrist…, Saving…
- Os offsets são gravados na memória de cada servo, e a calibração é salva junto ao robô na sua conta.
Em seguida o módulo pede que você comprove: leve a rotação do punho a 90° e confira se são mesmo 90°.
Acertar a pose HOME é o trabalho todo
Dez graus de descuido aqui viram dez graus de erro em todos os módulos seguintes. Alinhe o olhar ao longo dos elos, use a borda da mesa como referência e gaste esse minuto a mais.
As verificações que vêm depois
O Módulo 3 não para na calibração. Ele faz você:
- mover a junta 6 com a mão e ver o gêmeo na vista 3D acompanhar, e depois fazer o mesmo com cada junta — o jeito mais rápido de flagrar uma junta ligada ao ID errado;
- comparar a junta 1, com 36 contagens por volta, com a junta 2, com 4096, para que a palavra resolução deixe de ser abstrata;
- medir a repetibilidade em três tentativas e a exatidão em outras três. A lição avalia o resultado e explica o que o padrão significa — um erro que cresce com o ângulo é um defeito diferente de um erro que salta ao acaso.
2. Amplitude de movimento — a ferramenta Calibrate robot
As posições zero dizem ao braço onde ele está. A amplitude de movimento diz até onde ele pode ir. A ferramenta Calibrate robot registra os batentes reais de cada junta, para que os limites do software correspondam à máquina na sua frente e não ao projeto nominal.
Abra-a em Account → My robots → Calibrate ou em Tools. Execute-a quando montar um braço e novamente se trocar um servo ou um elo impresso.
3. A câmera — a ferramenta Camera calibration
Apenas para braços com a câmera no punho, e necessária só antes dos módulos que convertem o que a câmera vê em para onde a garra deve ir.
A ferramenta usa um tabuleiro de xadrez impresso: mostre-o à câmera de vários ângulos e ela calcula os parâmetros da lente. O resultado é guardado com o robô e pode ser consultado em Account → My robots → Show camera calibration data: distâncias focais, ponto principal, coeficientes de distorção, tamanho da imagem e o erro RMS de reprojeção.
Um erro de reprojeção abaixo de cerca de um pixel é uma boa calibração. Muito acima disso, vale refazer as capturas com o tabuleiro ocupando mais do quadro.
Quando refazer
| Situação | Refazer |
|---|---|
| Você remontou uma junta ou trocou um servo | Posições zero, depois amplitude de movimento |
| O braço caiu ou foi forçado além de um batente | Todas |
| Os ângulos parecem certos, mas o braço erra por um valor constante | Posições zero |
| O erro cresce conforme o braço se estende | Amplitude de movimento, depois confira se os elos estão bem encaixados |
| A câmera foi movida ou refocada | Calibração da câmera |
| Você mudou de computador | Nada — a calibração fica na sua conta, não no computador |
Levando uma calibração de uma conta para outra
Account → My robots → Export robot grava um arquivo JSON com a calibração; Import robot o lê de volta. Em uma sala com um braço e vários alunos, é assim que todos usam a mesma máquina calibrada sem recalibrar a cada troca. Veja Compartilhando um braço.
