
Kalibrierung
Ein Servo zählt Encoder-Schritte von dort, wo er beim Einschalten zufällig stand. Erst die Kalibrierung macht aus diesen Zählwerten „der Ellbogen steht bei 30°“. Solange sie fehlt, stimmen der Arm in der 3D-Ansicht und der Arm auf deinem Tisch nicht überein, und jedes spätere Modul erbt den Fehler.
Es gibt drei verschiedene Kalibrierungen. Sie beheben unterschiedliche Dinge.
1. Nullpositionen – Modul 3
Das ist die, die jeder braucht, und sie ist Teil des Kurses.
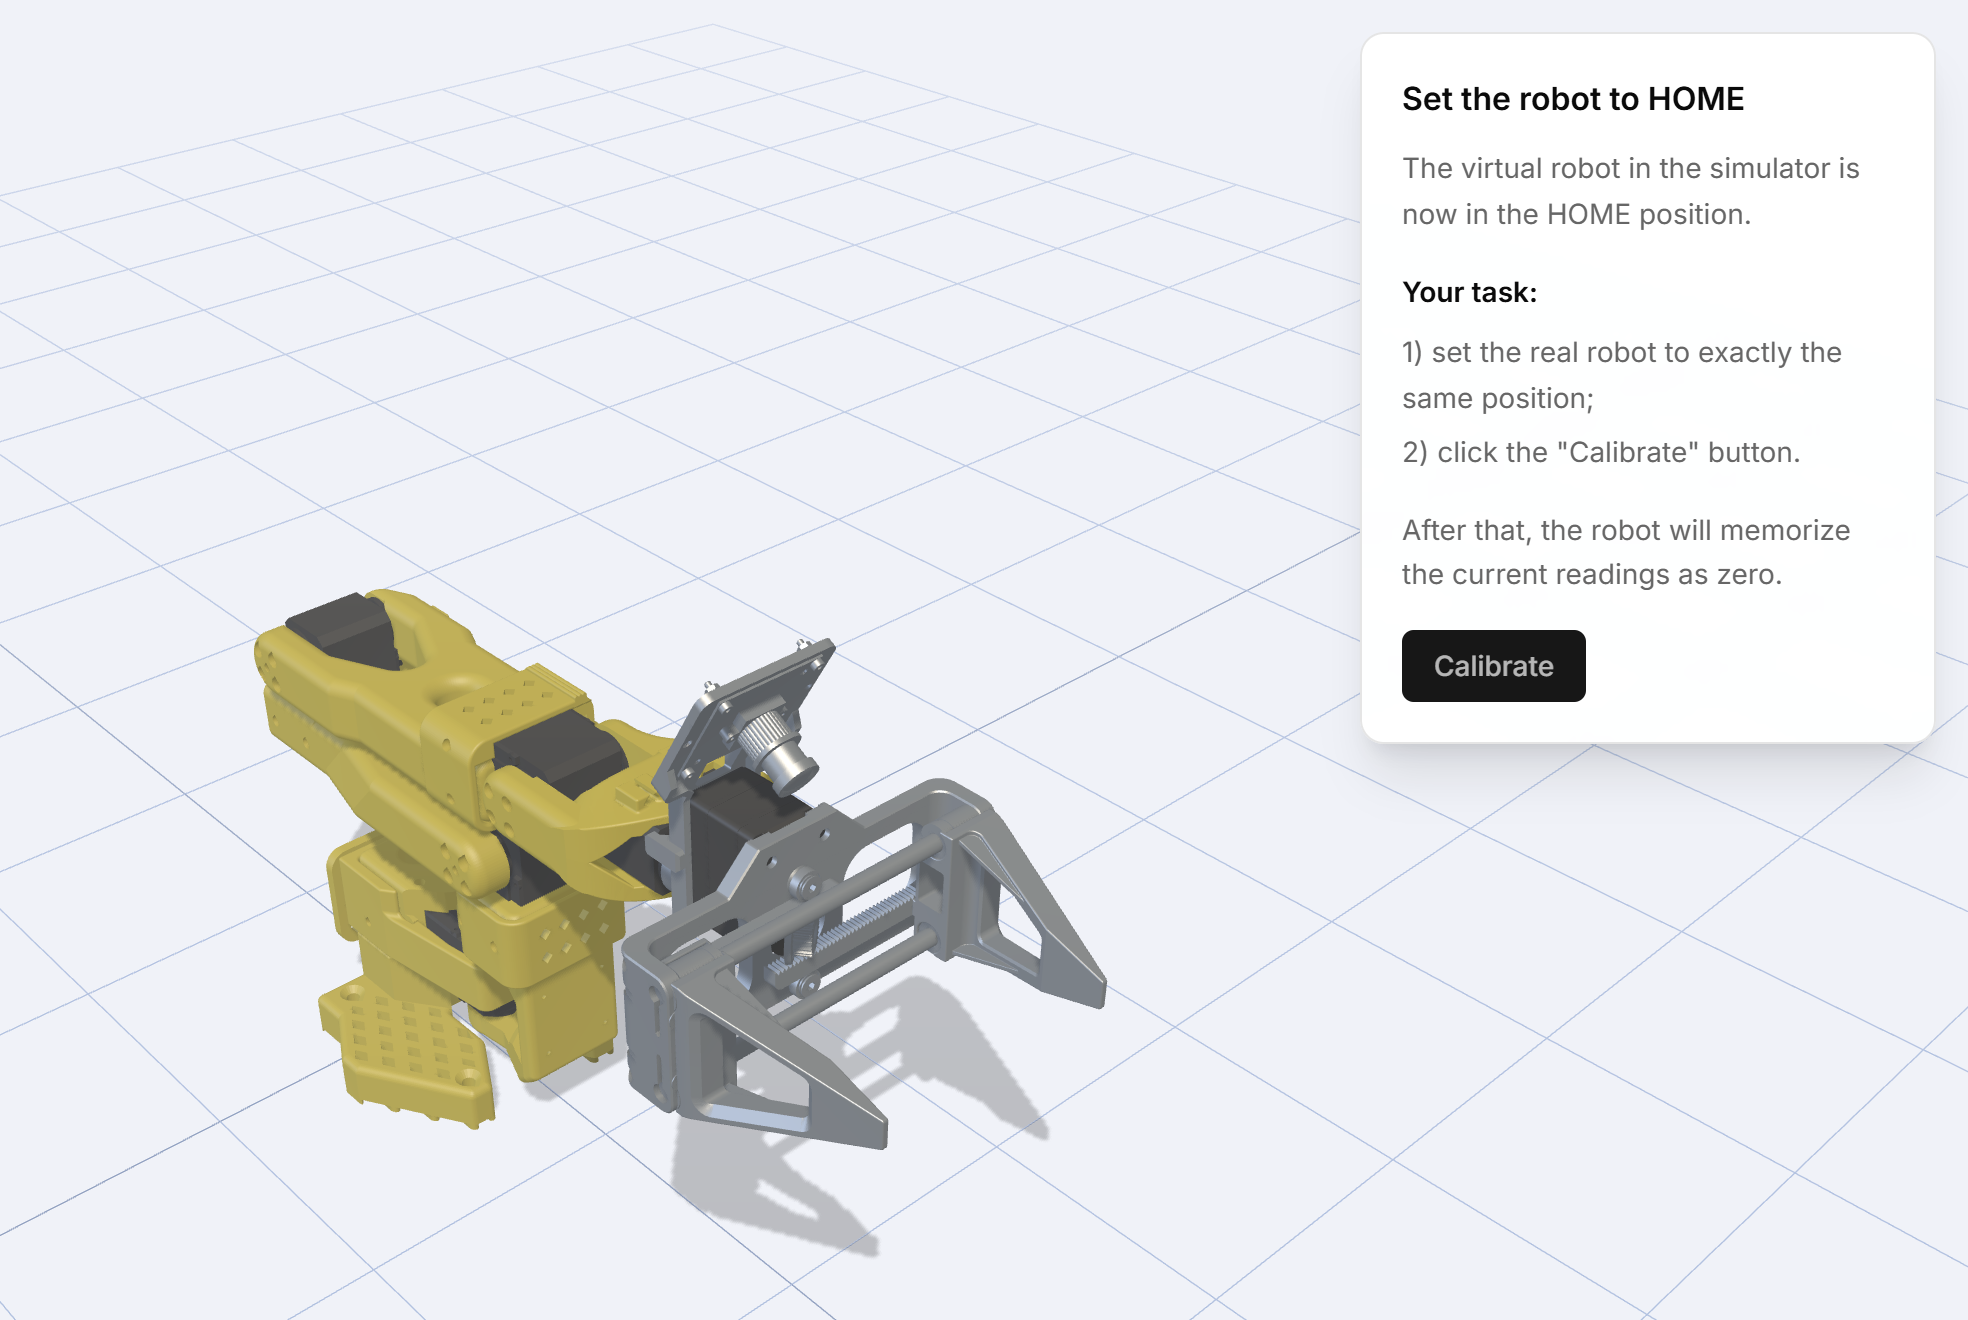
- Der Simulator zeigt die HOME-Pose. Bewege den echten Arm von Hand, bis er ihr entspricht. Nach dem Verbinden ist der Arm schlaff, du bringst ihn also einfach in Pose.
- Drücke Calibrate. Die App schaltet das Drehmoment ab und geht die Gelenke durch – Preparing…, Calibrating elbow…, Calibrating wrist…, Saving…
- Die Offsets werden in den Speicher jedes Servos geschrieben, und die Kalibrierung wird zum Roboter in deinem Konto gespeichert.
Danach lässt dich das Modul den Beweis antreten: Fahre die Handgelenkrotation auf 90° und prüfe, ob es wirklich 90° sind.
Die HOME-Pose richtig zu treffen ist die ganze Arbeit
Zehn Grad Nachlässigkeit hier werden zu zehn Grad Fehler in jedem folgenden Modul. Peile an den Gliedern entlang, nimm die Tischkante als Referenz und gönn dir die zusätzliche Minute.
Die Prüfungen danach
Modul 3 hört bei der Kalibrierung nicht auf. Du sollst außerdem:
- Gelenk 6 von Hand bewegen und zusehen, wie der Zwilling in der 3D-Ansicht folgt, dann dasselbe mit jedem Gelenk – der schnellste Weg, ein Gelenk mit falsch verdrahteter ID zu erwischen;
- Gelenk 1 mit 36 Zählwerten pro Umdrehung mit Gelenk 2 mit 4096 vergleichen, damit das Wort Auflösung nicht länger abstrakt bleibt;
- die Wiederholgenauigkeit über drei Versuche und die Genauigkeit über drei weitere messen. Die Lektion bewertet das Ergebnis und erklärt, was das Muster bedeutet – ein Fehler, der mit dem Winkel wächst, ist ein anderer Defekt als ein Fehler, der zufällig springt.
2. Bewegungsbereich – das Werkzeug Calibrate robot
Nullpositionen sagen dem Arm, wo er ist. Der Bewegungsbereich sagt ihm, wie weit er gehen darf. Das Werkzeug Calibrate robot erfasst die echten Endanschläge jedes Gelenks, damit die Software-Grenzen zur Maschine vor dir passen und nicht zur nominellen Konstruktion.
Öffne es über Account → My robots → Calibrate oder über Tools. Führe es aus, wenn du einen Arm baust, und erneut, wenn du einen Servo oder ein gedrucktes Glied tauschst.
3. Die Kamera – das Werkzeug Camera calibration
Nur für Arme mit Handgelenkkamera und nur nötig vor den Modulen, die das, was die Kamera sieht, in das Ziel des Greifers umrechnen.
Das Werkzeug nutzt ein ausgedrucktes Schachbrettmuster: Zeige es der Kamera aus mehreren Winkeln, und es berechnet die Objektivparameter. Das Ergebnis wird beim Roboter gespeichert und lässt sich unter Account → My robots → Show camera calibration data einsehen: Brennweiten, Hauptpunkt, Verzeichnungskoeffizienten, Bildgröße und der RMS-Reprojektionsfehler.
Ein Reprojektionsfehler unter etwa einem Pixel ist eine gute Kalibrierung. Liegt er deutlich darüber, lohnt sich eine neue Aufnahmeserie, bei der das Muster mehr vom Bild ausfüllt.
Wann du sie wiederholen solltest
| Situation | Wiederholen |
|---|---|
| Du hast ein Gelenk neu montiert oder einen Servo getauscht | Nullpositionen, dann Bewegungsbereich |
| Der Arm ist heruntergefallen oder wurde über einen Anschlag gedrückt | Alle |
| Die Winkel sehen richtig aus, aber der Arm verfehlt um einen konstanten Betrag | Nullpositionen |
| Der Fehler wächst, je weiter der Arm ausgreift | Bewegungsbereich, dann prüfen, ob die Glieder richtig sitzen |
| Die Kamera wurde bewegt oder neu fokussiert | Kamerakalibrierung |
| Du bist an einen anderen Computer gewechselt | Nichts – die Kalibrierung liegt in deinem Konto, nicht auf dem Computer |
Eine Kalibrierung zwischen Konten übertragen
Account → My robots → Export robot schreibt eine JSON-Datei mit der Kalibrierung; Import robot liest sie wieder ein. In einem Klassenraum mit einem Arm und mehreren Lernenden bekommen so alle dieselbe kalibrierte Maschine, ohne zwischen den Durchgängen neu zu kalibrieren. Siehe Einen Arm teilen.
