
キャリブレーション
サーボは、電源が入った時点の位置からエンコーダーのステップを数えます。その数値を 「肘は 30° にある」に変えるのがキャリブレーションです。これが終わるまで、3D ビューの アームと机の上のアームは一致せず、その誤差は後のすべてのモジュールに引き継がれます。
キャリブレーションは 3 種類あり、それぞれ直すものが違います。
1. ゼロ位置 — モジュール 3
誰もが必要とするもので、コースの一部になっています。
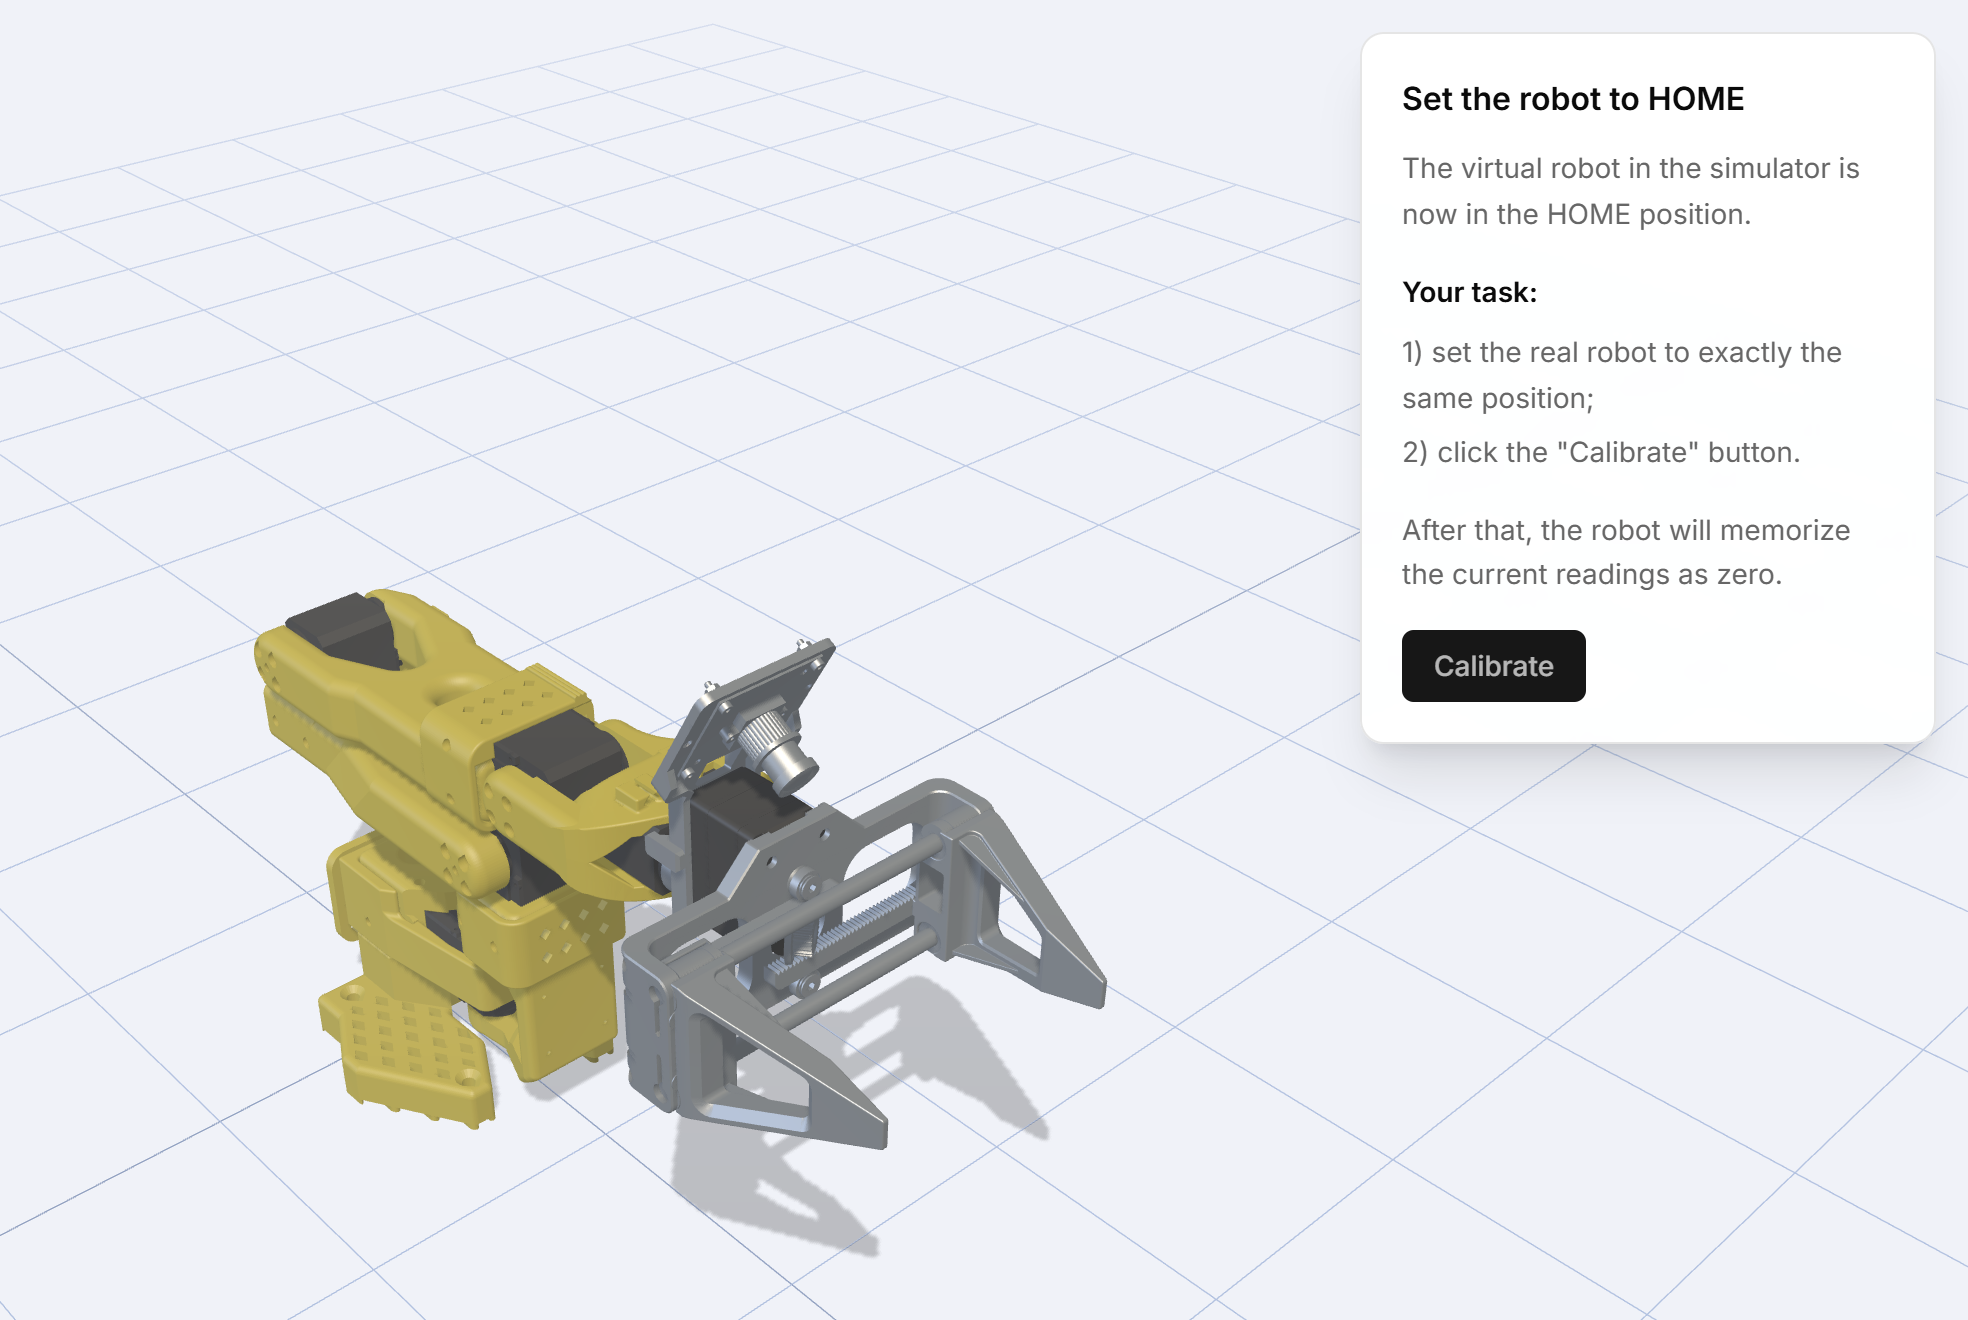
- シミュレーターに HOME 姿勢が表示されます。実機のアームを手で動かして、同じ 姿勢にします。接続後のアームは力が抜けているので、姿勢を作るだけです。
- Calibrate を押します。アプリはトルクを切り、関節を順に処理します — Preparing…、Calibrating elbow…、Calibrating wrist…、Saving…
- オフセットは各サーボ自身のメモリに書き込まれ、キャリブレーションはアカウントの ロボットに保存されます。
続いてモジュールは確認を求めます。手首の回転を 90° まで動かし、本当に 90° になって いるかを確かめます。
HOME 姿勢を正確に作ることがすべて
ここでの 10 度のいい加減さは、以降のすべてのモジュールで 10 度の誤差になります。 リンクに沿って目視で合わせ、机の端を基準にし、もう 1 分だけ時間をかけてください。
その後のチェック
モジュール 3 はキャリブレーションだけでは終わりません。次のことも行います。
- 関節 6 を手で動かし、3D ビューのツインが追従するのを確認し、同じことをすべての 関節で行う — 間違った ID に配線された関節を見つける最も早い方法です。
- 1 回転あたり 36 カウントの関節 1 と、4096 カウントの関節 2 を比べる — 分解能 という言葉が抽象的でなくなります。
- 3 回の試行で 再現性 を、さらに 3 回で 精度 を測る。レッスンは結果を採点し、 そのパターンが何を意味するかを教えてくれます。角度とともに大きくなる誤差と、 ランダムに跳ねる誤差は、別の故障です。
2. 可動範囲 — Calibrate robot ツール
ゼロ位置はアームに「今どこにいるか」を教えます。可動範囲は「どこまで動いてよいか」を 教えます。Calibrate robot ツールは各関節の実際のエンドストップを記録し、 ソフトウェア上の制限を、設計上の値ではなく目の前の機械に合わせます。
Account → My robots → Calibrate または Tools から開きます。アームを組み立てた ときに実行し、サーボやプリント部品のリンクを交換したらもう一度実行してください。
3. カメラ — Camera calibration ツール
手首カメラ付きのアームだけが対象で、カメラが見たものをグリッパーの目標位置に変換する モジュールの前にだけ必要です。
このツールは印刷したチェッカーボードを使います。いくつかの角度からカメラに見せると、 レンズのパラメータを計算します。結果はロボットとともに保存され、 Account → My robots → Show camera calibration data で確認できます:焦点距離、 主点、歪み係数、画像サイズ、RMS 再投影誤差。
再投影誤差がおよそ 1 ピクセル未満なら良いキャリブレーションです。それより大幅に 大きい場合は、ボードが画面のより広い範囲を占めるようにして撮り直す価値があります。
やり直すタイミング
| 状況 | やり直すもの |
|---|---|
| 関節を組み直した、またはサーボを交換した | ゼロ位置、その後に可動範囲 |
| アームを落とした、またはストッパーを越えて無理に動かした | すべて |
| 角度は正しく見えるのに、アームが一定量だけずれる | ゼロ位置 |
| アームを遠くに伸ばすほど誤差が大きくなる | 可動範囲。その後リンクがしっかりはまっているか確認 |
| カメラを動かした、またはピントを合わせ直した | カメラキャリブレーション |
| 別のパソコンに移った | 何も不要 — キャリブレーションはパソコンではなくアカウントに保存されます |
アカウント間でキャリブレーションを移す
Account → My robots → Export robot はキャリブレーションを含む JSON ファイルを 書き出し、Import robot はそれを読み込みます。1 台のアームを複数の学習者で使う 教室では、この方法で交代のたびに再キャリブレーションすることなく、全員が同じ調整済み の機械を使えます。1 台のアームを共有する を参照してください。
