
title: Калибровка description: Три калибровки в Robonine Lab — нулевые положения, диапазон движения и камера: что каждая исправляет и как проверить результат.
Калибровка
Сервопривод считает шаги энкодера от того места, где оказался при включении. Калибровка превращает эти отсчёты в «локоть на 30°». Пока её нет, рука в 3D-виде и рука на столе расходятся, и эту ошибку наследует каждый следующий модуль.
Калибровок три, и они чинят разное.
1. Нулевые положения — модуль 3
Эта нужна всем, и она часть курса.
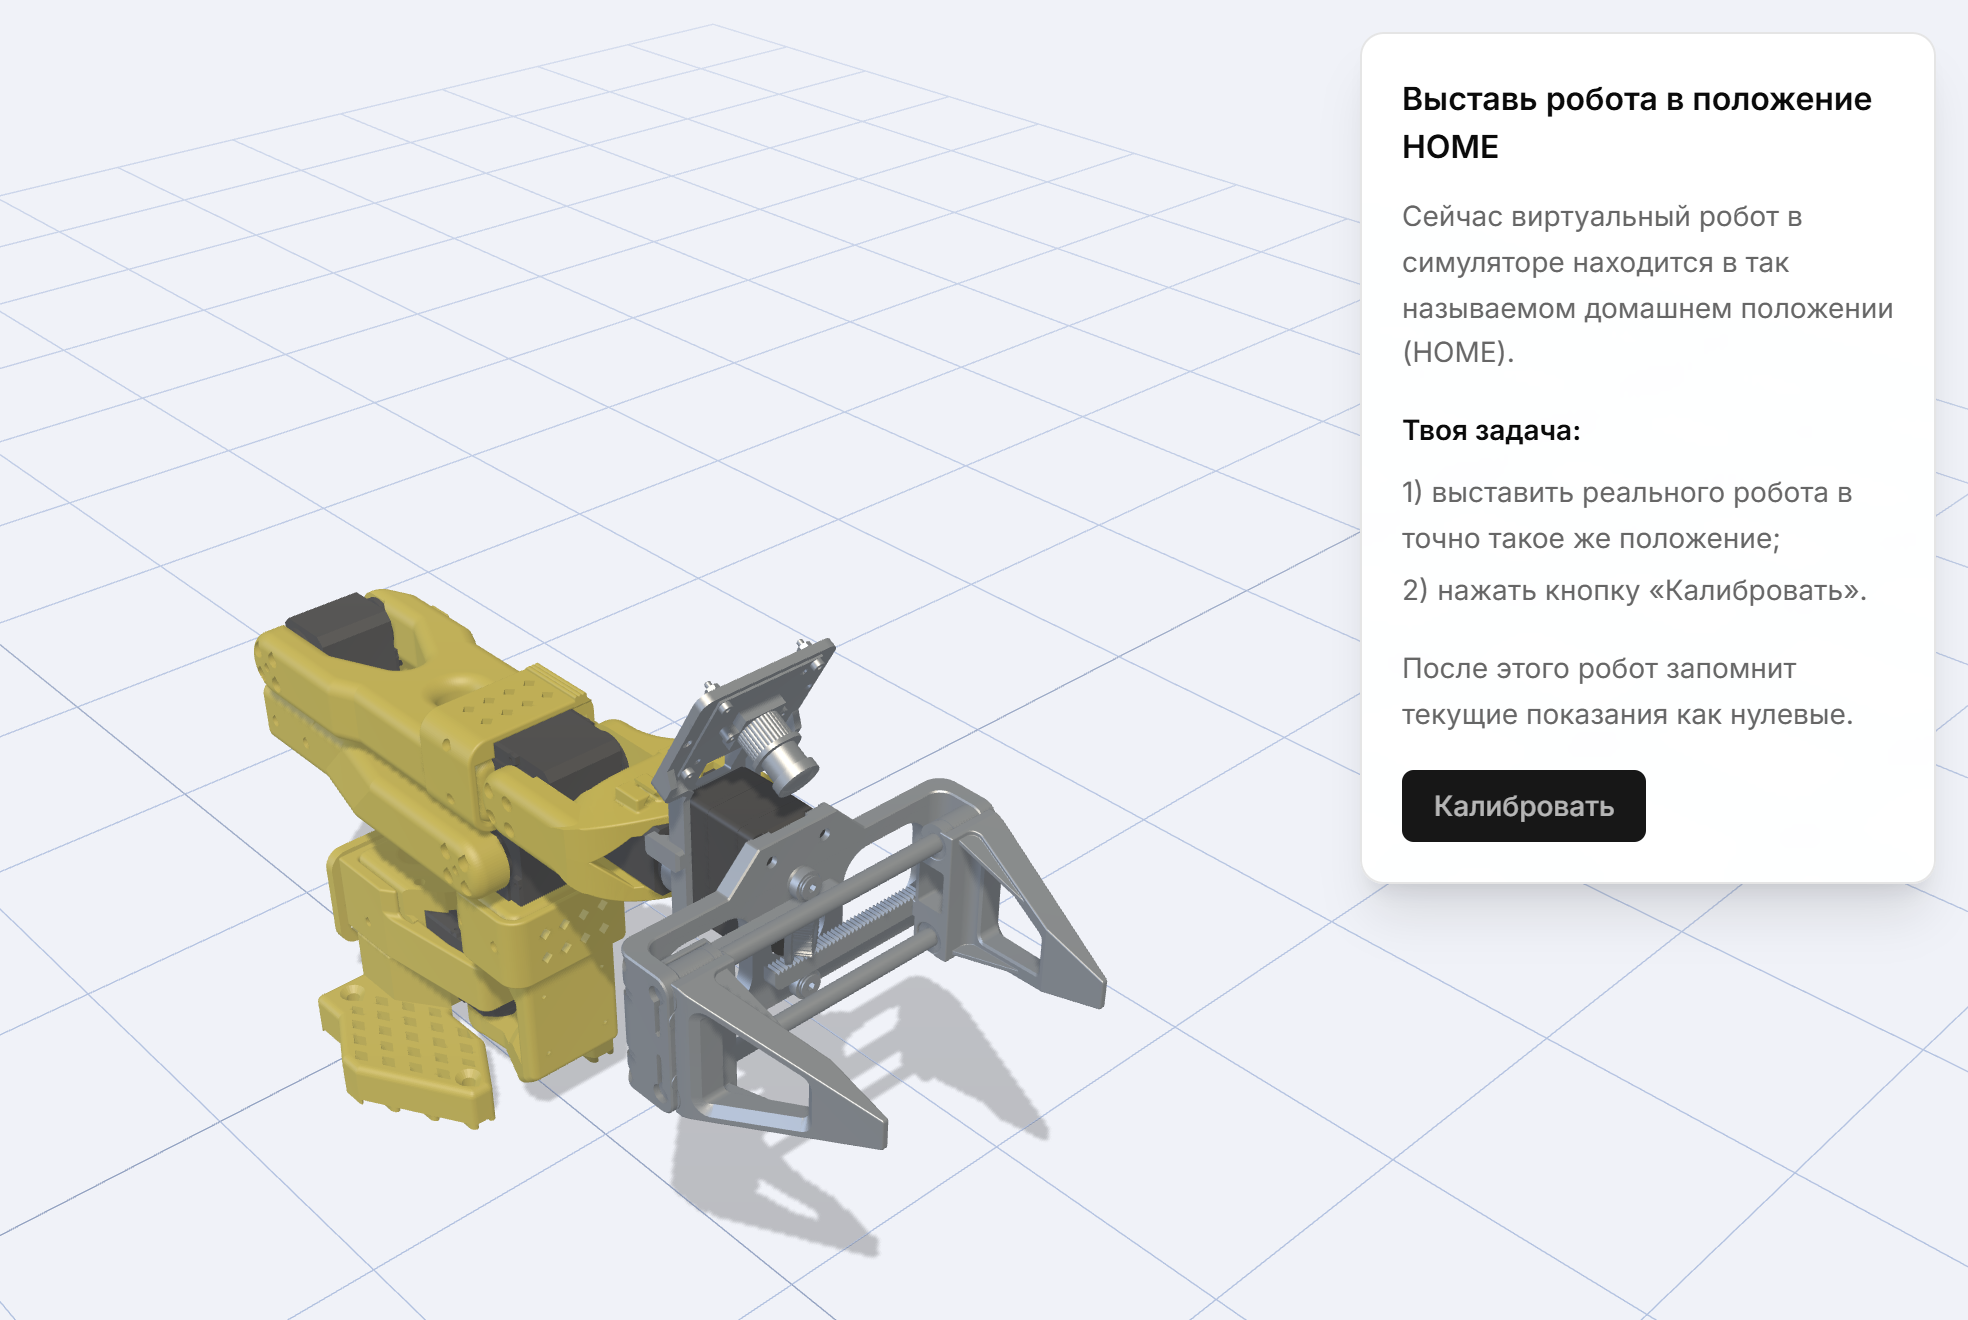
- Симулятор показывает позу HOME. Поставьте настоящую руку так же, вручную. После подключения она мягкая, так что это просто вопрос аккуратности.
- Нажмите Calibrate. Приложение снимает удержание и проходит по суставам — Preparing…, Calibrating elbow…, Calibrating wrist…, Saving…
- Смещения записываются в память самих сервоприводов, а калибровка сохраняется у робота в вашем аккаунте.
Дальше модуль заставляет это проверить: довести поворот запястья до 90° и убедиться, что там действительно 90°.
Правильная поза HOME — это и есть вся работа
Десять градусов небрежности здесь превращаются в десять градусов ошибки в каждом следующем модуле. Посмотрите вдоль звеньев, используйте край стола как ориентир и потратьте лишнюю минуту.
Проверки, которые идут следом
Модуль 3 не заканчивается калибровкой. Дальше вы:
- двигаете шестой сустав рукой и смотрите, как двойник в 3D-виде повторяет, потом делаете то же с каждым суставом — это самый быстрый способ поймать сустав, подключённый на чужой ID;
- сравниваете первый сустав с 36 отсчётами на оборот и второй с 4096, после чего слово «разрешение» перестаёт быть абстракцией;
- измеряете повторяемость за три попытки и точность ещё за три. Урок оценивает результат и объясняет, что означает картина: ошибка, растущая с углом, — это другая неисправность, чем ошибка, скачущая случайно.
2. Диапазон движения — инструмент Calibrate robot
Нулевые положения говорят руке, где она находится. Диапазон движения — как далеко ей можно. Инструмент Calibrate robot записывает реальные упоры каждого сустава, чтобы программные пределы соответствовали именно вашей машине, а не номинальному чертежу.
Открывается из Account → My robots → Calibrate или из Tools. Запускайте после сборки руки и после замены сервопривода или напечатанной детали.
3. Камера — инструмент Camera calibration
Только для рук с камерой на запястье и только перед модулями, где увиденное камерой превращается в координаты для захвата.
Инструмент работает по напечатанной шахматной доске: покажите её камере под несколькими углами, и он решит задачу об объективе. Результат хранится у робота, посмотреть можно в Account → My robots → Show camera calibration data: фокусные расстояния, главная точка, коэффициенты дисторсии, размер кадра и среднеквадратичная ошибка репроекции.
Ошибка меньше примерно одного пикселя — хорошая калибровка. Заметно больше — стоит переснять, чтобы доска занимала больше кадра.
Когда повторять
| Ситуация | Что переделать |
|---|---|
| Пересобрали сустав или заменили сервопривод | Нулевые положения, затем диапазон |
| Руку уронили или продавили за упор | Всё |
| Углы выглядят верно, но рука постоянно промахивается на одну и ту же величину | Нулевые положения |
| Ошибка растёт по мере вытягивания руки | Диапазон движения, затем проверить посадку звеньев |
| Камеру двигали или перефокусировали | Калибровку камеры |
| Пересели за другой компьютер | Ничего — калибровка в аккаунте, а не в машине |
Перенос калибровки между аккаунтами
Account → My robots → Export robot сохраняет JSON с калибровкой, Import robot читает его обратно. В классе с одной рукой и несколькими учениками это способ дать всем одинаково откалиброванную машину, не тратя очередь на повторную калибровку. См. Как делить одну руку.
