
Calibration
Un servo compte les pas de son encodeur à partir de l'endroit où il se trouvait à la mise sous tension. La calibration est ce qui transforme ces comptes en « le coude est à 30° ». Tant qu'elle n'est pas faite, le bras de la vue 3D et le bras posé sur votre bureau ne sont pas d'accord, et tous les modules suivants héritent de l'erreur.
Il existe trois calibrations différentes. Elles corrigent des choses différentes.
1. Positions zéro — Module 3
C'est celle dont tout le monde a besoin, et elle fait partie du cours.
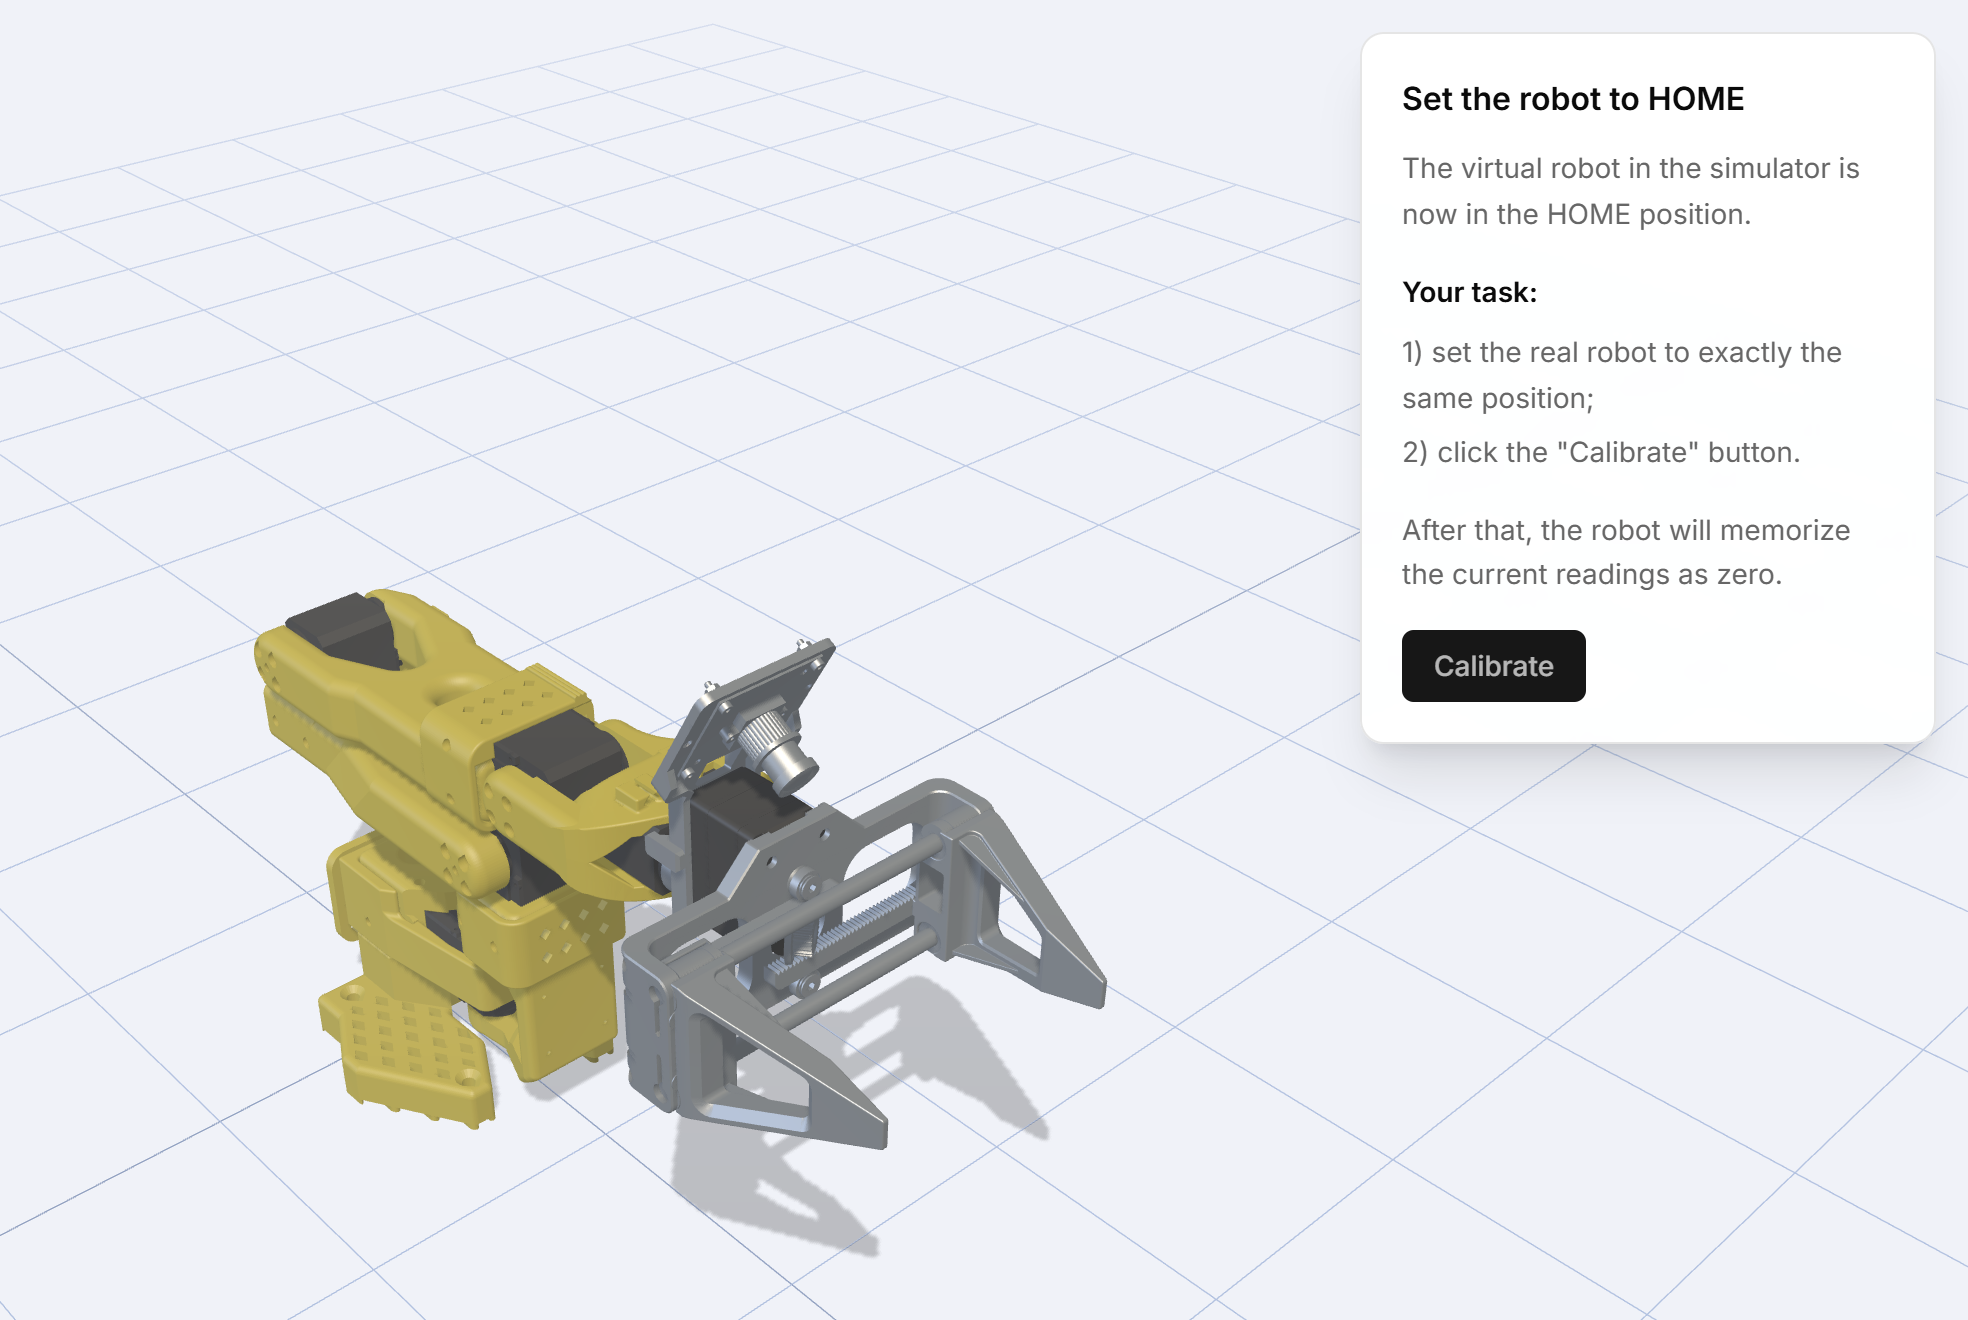
- Le simulateur affiche la pose HOME. Déplacez le vrai bras à la main jusqu'à ce qu'il corresponde. Le bras est mou après la connexion, il suffit donc de le positionner.
- Appuyez sur Calibrate. L'application coupe le couple et passe les articulations en revue — Preparing…, Calibrating elbow…, Calibrating wrist…, Saving…
- Les offsets sont écrits dans la mémoire de chaque servo, et la calibration est enregistrée avec le robot sur votre compte.
Le module vous demande ensuite de le prouver : amenez la rotation du poignet à 90° et vérifiez que c'est bien 90°.
Réussir la pose HOME, c'est tout le travail
Dix degrés d'à-peu-près ici deviennent dix degrés d'erreur dans tous les modules qui suivent. Visez le long des segments, servez-vous du bord du bureau comme repère, et prenez la minute supplémentaire.
Les vérifications qui suivent
Le Module 3 ne s'arrête pas à la calibration. Il vous fait :
- bouger l'articulation 6 à la main et regarder son jumeau suivre dans la vue 3D, puis faire de même avec chaque articulation — le moyen le plus rapide de repérer une articulation câblée sur le mauvais ID ;
- comparer l'articulation 1, à 36 pas par tour, avec l'articulation 2, à 4096, pour que le mot résolution cesse d'être abstrait ;
- mesurer la répétabilité sur trois essais et la justesse sur trois autres. La leçon note le résultat et vous explique ce que signifie le motif — une erreur qui croît avec l'angle n'est pas le même défaut qu'une erreur qui saute au hasard.
2. Amplitude de mouvement — l'outil Calibrate robot
Les positions zéro disent au bras où il se trouve. L'amplitude de mouvement lui dit jusqu'où il peut aller. L'outil Calibrate robot enregistre les vraies butées de chaque articulation, afin que les limites logicielles correspondent à la machine devant vous et non à la conception nominale.
Ouvrez-le depuis Account → My robots → Calibrate, ou depuis Tools. Lancez-le quand vous montez un bras, et de nouveau si vous changez un servo ou un segment imprimé.
3. La caméra — l'outil Camera calibration
Uniquement pour les bras équipés de la caméra de poignet, et nécessaire seulement avant les modules qui convertissent ce que voit la caméra en position cible pour la pince.
L'outil utilise un damier imprimé : montrez-le à la caméra sous plusieurs angles et il en déduit les paramètres de l'objectif. Le résultat est stocké avec le robot et peut être consulté sous Account → My robots → Show camera calibration data : focales, point principal, coefficients de distorsion, taille d'image et erreur RMS de reprojection.
Une erreur de reprojection inférieure à un pixel environ est une bonne calibration. Bien au-delà, mieux vaut refaire les prises avec le damier occupant une plus grande partie de l'image.
Quand la refaire
| Situation | À refaire |
|---|---|
| Vous avez remonté une articulation ou remplacé un servo | Positions zéro, puis amplitude de mouvement |
| Le bras est tombé ou a été forcé au-delà d'une butée | Toutes |
| Les angles semblent justes mais le bras rate sa cible d'une valeur constante | Positions zéro |
| L'erreur grandit à mesure que le bras s'étend | Amplitude de mouvement, puis vérifiez que les segments sont bien emboîtés |
| La caméra a été déplacée ou remise au point | Calibration de la caméra |
| Vous avez changé d'ordinateur | Rien — la calibration vit sur votre compte, pas sur l'ordinateur |
Transférer une calibration d'un compte à l'autre
Account → My robots → Export robot écrit un fichier JSON contenant la calibration ; Import robot le relit. Dans une classe avec un seul bras et plusieurs apprenants, c'est ainsi que tout le monde obtient la même machine calibrée sans recalibrer entre deux passages. Voir Partager un bras.
