Catalogue des outils
Quinze outils et services avec leurs procédures.
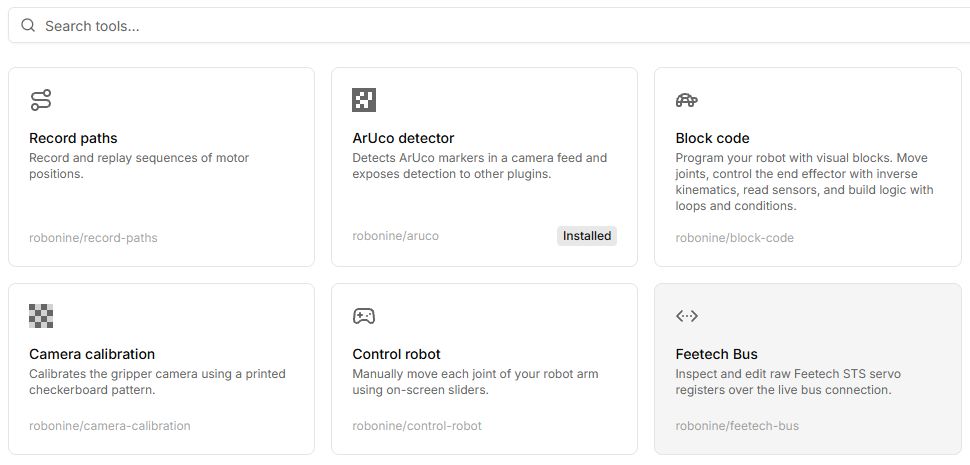
| Outil | Usage |
|---|---|
| Record paths | Enregistrer et rejouer des poses. |
| Control robot | Cinématique et coordonnées. |
| Block code | Programme visuel. |
| ROS2 lab | Python/C++ et topics dans le navigateur. |
| Set motor IDs | Adresses moteur par moteur. |
| Calibrate motors | Décalages initiaux. |
| Calibrate robot | Courses articulaires. |
| Teleoperate | Meneur-suiveur. |
| Camera calibration | Paramètres internes avec ChArUco. |
| Force sensor | Mesures de capteurs. |
| Feetech bus | Lecture et modification de registres. |
| Policies | Démonstrations, export et inférence. |
| OpenCV | Service de vision. |
| ArUco detector | Détection de marqueurs. |
| MCP Bridge | Fonctions Lab pour IA compatible. |
Ouvrir ou installer
Une carte d’outil ouvre un écran. OpenCV, ArUco et MCP Bridge s’installent comme services pour d’autres fonctions. Lisez le rôle des dépendances demandées. Voir installation.
Commandes
Les libellés des commandes de Lab correspondent à son interface anglaise ; les explications sont en français.
| Bouton ou champ | Action et résultat |
|---|---|
| Recherche dans Tools | Entrez le nom ou vendor/slug puis ouvrez la carte. Les trajectoires utilisent la page distincte Paths. |
| Install requirements | Liste les dépendances avant lancement. Installez-les et attendez leur disponibilité. |
| Connect robot | Ouvre la connexion du rôle demandé. Utilisez Virtual au premier essai si la tâche le permet. |
| Tables de commandes | Trouvez le libellé du bouton ou champ. La colonne de droite explique action, résultat et raisons d’indisponibilité. |
| Capture du panneau | Cliquez pour examiner la disposition. Tenez compte de la langue et du mode indiqués en légende. |
Premier essai : Control robot ; programmation : Block code ; diagnostic matériel : Feetech bus.