Werkzeugkatalog
Fünfzehn Werkzeuge und Dienste mit eigenen Anleitungen.
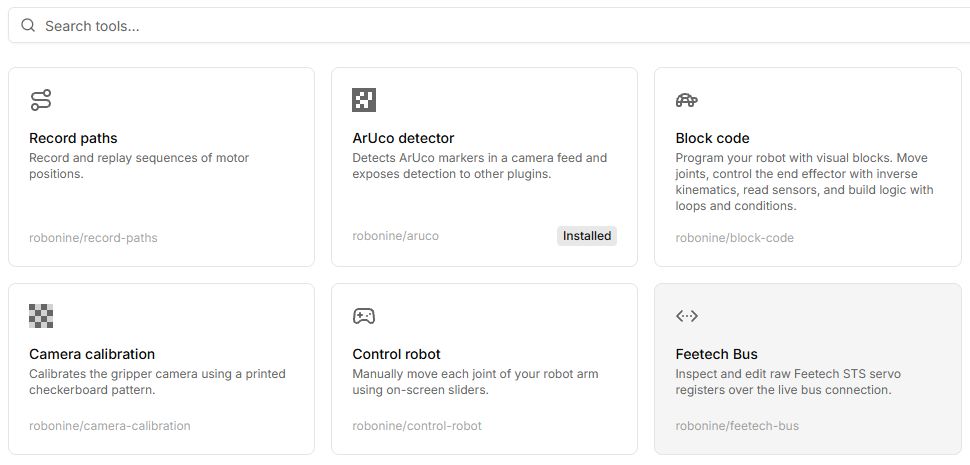
| Werkzeug | Aufgabe |
|---|---|
| Record paths | Posen speichern und abspielen. |
| Control robot | Kinematik und Koordinaten. |
| Block code | Visuelle Programme. |
| ROS2 lab | Python/C++ und Topics im Browser. |
| Set motor IDs | Adressen einzeln zuweisen. |
| Calibrate motors | Startoffsets. |
| Calibrate robot | Gelenkbereiche. |
| Teleoperate | Leader/Follower-Bewegung. |
| Camera calibration | Kameraparameter mit ChArUco. |
| Force sensor | Sensorwerte. |
| Feetech bus | Register lesen und schreiben. |
| Policies | Demonstrationen, Export und Inferenz. |
| OpenCV | Bildverarbeitungsdienst. |
| ArUco detector | Markererkennung. |
| MCP Bridge | Lab-Funktionen für KI-Clients. |
Öffnen oder installieren
Werkzeugkarten öffnen den Arbeitsbereich. OpenCV, ArUco und MCP Bridge werden als Dienste für andere Funktionen installiert. Zweck angeforderter Abhängigkeiten lesen. Siehe Installation.
Bedienelemente
Die Lab-Bezeichnungen entsprechen der englischen Oberfläche; die Erläuterungen sind auf Deutsch.
| Schaltfläche oder Feld | Aktion und Ergebnis |
|---|---|
| Suche in Tools | Gib Name oder vendor/slug ein, dann Karte öffnen. Pfade verwenden die eigene Seite Paths. |
| Install requirements | Zeigt Abhängigkeiten vor Start. Installiere Dienste und warte auf Bereitschaft. |
| Connect robot | Öffnet Verbindung der benötigten Rolle. Beginne mit Virtual, soweit die Aufgabe es erlaubt. |
| Bedientabellen in Artikeln | Suche Tasten- oder Feldname. Rechts stehen Aktion, Ergebnis und Gründe für Sperrung. |
| Panelbild | Klicke zur Layoutkontrolle. Beachte Sprache und Modus der Bildunterschrift. |
Erster Versuch: Control robot; Programmierung: Block code; Diagnose: Feetech bus.