Kamerakalibrierung
Kameraparameter mit gedrucktem und vermessenem ChArUco-Muster bestimmen.
Benötigt
Verbundener kalibrierter Roboter, Greiferkamera, OpenCV und ebene Druckvorlage. Download A4 print here liefert ChArUco 8×5 mit nominell 35-mm-Feldern. Referenzstrecke auf dem echten Ausdruck messen, da Druckskalierung abweichen kann.
Einrichten und aufnehmen
- Camera calibration öffnen, OpenCV installieren und OpenCV ready abwarten.
- Start calibration, Kamera wählen und Bild prüfen.
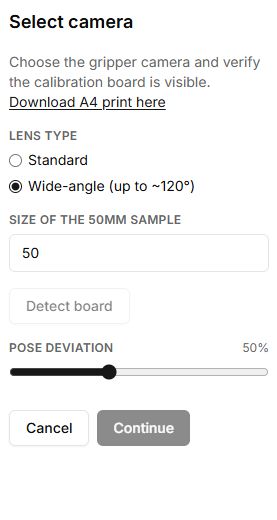
- Lens type wählen; gemessene Referenzlänge unter Size of the 50mm sample eintragen.
- Gesamtes Muster zeigen, Detect board wählen und erst nach Erkennung weitergehen.
- Vor Begin capture Bereich räumen: der Roboter ändert automatisch Posen. Muster ruhig und sichtbar halten.
- Gültige Aufnahmen und Reprojektionsfehler prüfen, Kalibrierung speichern und Bestätigung kontrollieren.
Fehler
Licht, Schärfe, Ebenheit und Maßstab prüfen. Mindestens 10 erfolgreiche Posen sind erforderlich. ChArUco detection is not available betrifft den geladenen OpenCV-Build. Speicherfehler verlangen eine Profil- und Verbindungsprüfung; berechnet ist nicht automatisch gespeichert.
Schaltflächen, Felder und Ergebnisse
Die Bezeichnungen der Bedienelemente entsprechen der englischen Lab-Oberfläche; die Erläuterungen sind auf Deutsch.
| Bedienelement | Bedienung und Ergebnis |
|---|---|
| Connect robot / Start calibration | Verbinde den Roboter. Nach Laden von OpenCV und Roboterkonfiguration öffnet Start calibration die Kameraeinrichtung, ohne Bewegung zu starten. |
| Camera | Wähle bei mehreren Kameras die Aufnahmequelle. Prüfe Livebild, Ausrichtung und vollständige Sicht auf das Board. |
| Download A4 print here | Öffnet das ChArUco-PDF zum Drucken. Miss die Referenzstrecke am tatsächlichen Ausdruck. |
| Lens type: Standard / Wide-angle | Wählt das Verzerrungsmodell des Objektivs. Verwende die passende Variante; sie beeinflusst die Koeffizienten. |
| Size of the 50mm sample | Gib die tatsächliche Referenzlänge in Millimetern ein, nicht die Größe eines Feldes. Ohne Druckskalierung sind es 50 mm. |
| Detect board | Prüft das Board im aktuellen Bild. Warte auf Board detected und markierte Ecken. Ohne Kamera oder bereites OpenCV gesperrt. |
| Pose deviation | Ändert die automatischen Posen auf 20 bis 100 Prozent des vorgesehenen Bereichs. Prüfe den sicheren Abstand für Kamera, Kabel und Arbeitsplatz. |
| Continue | Öffnet die Warnung vor Aufnahme. Prüft die Kamera, verlangt aber kein erfolgreiches Detect board; kontrolliere die Erkennung selbst. |
| Begin capture | Startet nach Sicherheitsbestätigung automatische Posen und Aufnahmen. Das Board muss still und sichtbar bleiben. |
| Pose: Pending / Moving / Captured / Missed | Zeigt wartende Pose, Bewegung, erfolgreiches oder fehlendes Bild. Mindestens 10 erfolgreiche Bilder sind erforderlich; durchlaufene Posen und gültige Bilder sind unterschiedliche Zähler. |
| Cancel | Kehrt aus Einrichtung zum Anfang, aus Bestätigung zur Einrichtung zurück. Fordert während Aufnahme den Abbruch an; kein sofortiger Motor-Not-Aus. |
| Reprojection error, fx, fy, cx, cy, Distortion | Berechnungsergebnisse: Reprojektionsfehler in Pixeln, weitere Werte als interne Kameraparameter. Verbessere bei großem Fehler die Aufnahmebedingungen und wiederhole. |
| Image size; Mirror H / Mirror V | Zeigen Auflösung und verwendete Spiegelungen. Dies sind Informationen zur erfolgten Aufnahme, keine Schalter im Ergebnisbildschirm. |
| Retake | Kehrt für eine neue Aufnahme zum Anfang zurück. Speichert das Ergebnis nicht anstelle von Save. |
| Save | Speichert die berechnete Kalibrierung im ausgewählten gespeicherten Roboterprofil. Warte auf Calibration saved. Ohne Profil keinen Erfolg annehmen; bei Failed to save calibration Anmeldung und Profil prüfen. |
| Done | Kehrt vom gespeicherten Ergebnis zum Anfangszustand des Werkzeugs zurück. |