Calibração de câmera
Calcule parâmetros com alvo ChArUco impresso e medido.
Necessário
Robô conectado e calibrado, câmera da garra, OpenCV e tabuleiro plano impresso. Download A4 print here fornece ChArUco 8×5 com quadrados nominais de 35 mm. Meça a referência no papel, pois a impressão pode mudar de escala.
Configurar e capturar
- Abra Camera calibration, instale OpenCV e espere OpenCV ready.
- Start calibration, selecione câmera e confira imagem.
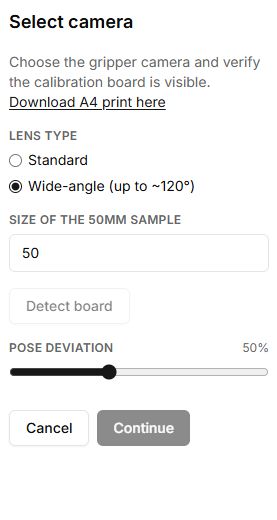
- Escolha Lens type e informe a referência medida em Size of the 50mm sample.
- Mostre o tabuleiro inteiro e Detect board; prossiga só após detecção.
- Antes de Begin capture, libere a área: o robô mudará poses automaticamente. Mantenha o alvo parado e visível.
- Revise capturas válidas e erro de reprojeção, salve e confira confirmação.
Se falhar
Confira luz, foco, planicidade e escala. São necessárias pelo menos 10 poses válidas. ChArUco detection is not available refere-se à compilação OpenCV. Erro ao salvar exige conferir perfil e rede; calculado não significa salvo.
Botões, campos e resultados
Os nomes dos controles correspondem à interface em inglês do Lab; as explicações estão em português.
| Controle | Como usar e o que acontece |
|---|---|
| Connect robot / Start calibration | Conecte o robô. Depois de carregar OpenCV e configuração, Start calibration abre ajustes de câmera, sem iniciar movimento. |
| Camera | Escolha a câmera de captura se houver várias. Confira imagem ao vivo, orientação e tabuleiro inteiro visível. |
| Download A4 print here | Abre o PDF ChArUco para impressão. Meça o segmento de referência no papel real. |
| Lens type: Standard / Wide-angle | Escolhe o modelo de distorção. Use o adequado à câmera; afeta os coeficientes calculados. |
| Size of the 50mm sample | Informe o comprimento real da referência em milímetros, não o tamanho de uma célula. Sem redimensionar a impressão, são 50 mm. |
| Detect board | Procura o tabuleiro na imagem atual. Aguarde Board detected e cantos marcados. Indisponível sem câmera ou OpenCV pronto. |
| Pose deviation | Ajusta amplitude automática de 20 a 100 por cento da faixa prevista. Confira segurança de câmera, cabos e espaço. |
| Continue | Abre o aviso anterior à captura. Exige câmera, mas não Detect board bem-sucedido; confirme a detecção você mesmo. |
| Begin capture | Após confirmação de segurança, inicia movimentos e captura automáticos. O tabuleiro deve permanecer imóvel e visível. |
| Pose: Pending / Moving / Captured / Missed | Indica espera, movimento, imagem válida ou perdida. São necessárias pelo menos 10 imagens válidas; poses percorridas e imagens válidas são contagens diferentes. |
| Cancel | Nos ajustes volta ao início; na confirmação volta aos ajustes. Durante captura solicita cancelar a sequência; não é uma parada instantânea de emergência dos motores. |
| Reprojection error, fx, fy, cx, cy, Distortion | Resultados: erro de reprojeção em pixels e parâmetros internos da câmera. Com erro alto, melhore as condições e repita. |
| Image size; Mirror H / Mirror V | Mostram resolução e espelhamentos usados. São informações da captura, não interruptores na tela de resultado. |
| Retake | Volta ao início para nova captura. Não salva o resultado como Save. |
| Save | Salva a calibração no perfil guardado do robô selecionado. Aguarde Calibration saved. Sem perfil, não suponha sucesso; em Failed to save calibration confira conta e perfil. |
| Done | Da tela de resultado salvo, volta ao estado inicial. |