Calibrar motores · Calibrate motors
Salve offsets após colocar a referência mecânica correta.
Antes
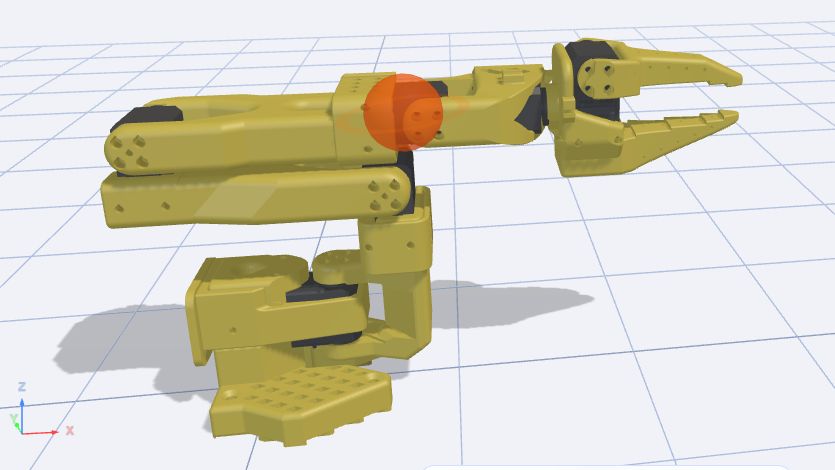
Confira modelo e seis IDs. Use a pose da montagem do seu robô, não uma pose arbitrária da captura. Apoie o braço quando a retenção for desligada.
Procedimento
- Conecte e abra Calibrate motors.
- Posicione juntas sem forçar batentes.
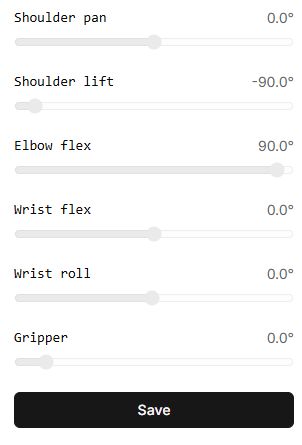
- Confira todas e o modelo, então Save.
- Espere Motor offsets saved successfully e termine com Done.
- Calibre limites e faça movimento pequeno de teste.
O que salva
Salva offsets, não IDs nem faixas permitidas. Se a pose estava errada, corrija e recalibre antes de trajetórias.
Botões, campos e resultados
Os nomes dos controles correspondem à interface em inglês do Lab; as explicações estão em português.
| Controle | Como usar e o que acontece |
|---|---|
| Connect robot | Abre a conexão. Confira modelo e pose inicial com o braço montado e o guia de montagem. |
| Indicadores das juntas | Mostram posições lidas em graus ou milímetros. Estão bloqueados: arrastá-los não define a referência. Posicione o braço físico manualmente conforme a montagem. |
| Save | Inicia a gravação dos deslocamentos neutros. Com garra prismática, pode movê-la primeiro ao valor neutro. Depois desativa o torque de sustentação e grava os deslocamentos. Apoie o braço. O botão fica bloqueado durante a operação. |
| Motor offsets saved successfully | Mensagem final. Nesta versão, um erro ao guardar a cópia no perfil pode não ser mostrado separadamente; a mensagem não garante cópia no servidor. |
| Done | Retorna ao catálogo. Depois calibre as faixas e teste um pequeno movimento de cada junta. |
Calibrar com Virtual testa apenas a interface, não os deslocamentos mecânicos do braço. Após calibração física, confira a pose e o resultado ao reconectar.