Étalonner les moteurs · Calibrate motors
Enregistrez les décalages après placement dans la pose mécanique de référence.
Avant
Vérifiez modèle et six ID. Utilisez la pose du guide de votre robot, pas une pose quelconque de capture. Soutenez le bras lorsque le maintien est désactivé.
Procédure
- Connectez et ouvrez Calibrate motors.
- Placez les articulations sans forcer les butées.
- Vérifiez toutes les articulations et le modèle, puis Save.
- Attendez Motor offsets saved successfully et terminez avec Done.
- Étalonnez ensuite les courses et faites un petit essai.
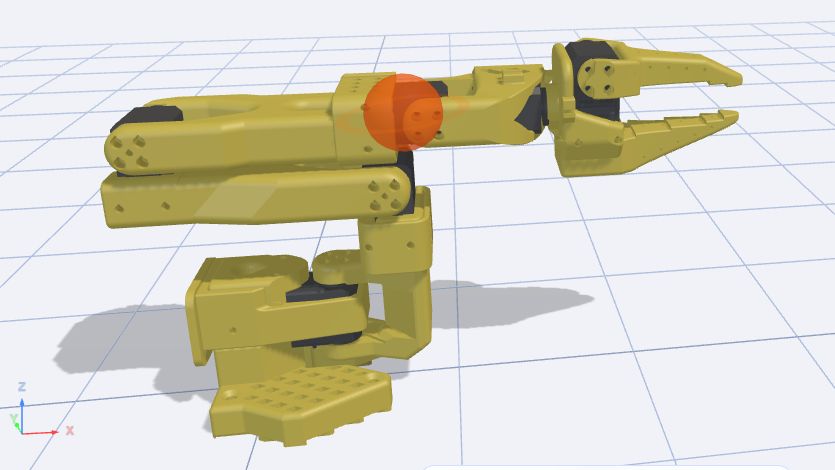
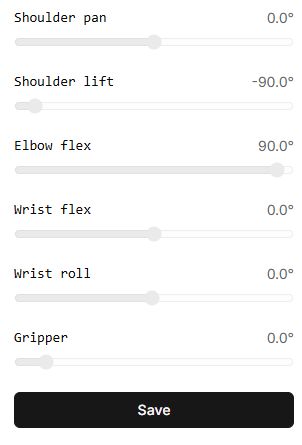
Données enregistrées
L’outil conserve les décalages, pas les ID ni les courses autorisées. Si la pose était incorrecte, corrigez-la et recommencez avant de lancer des trajectoires.
Boutons, champs et résultats
Les libellés des commandes correspondent à l’interface anglaise de Lab ; les explications sont en français.
| Commande | Utilisation et résultat |
|---|---|
| Connect robot | Ouvre la connexion. Vérifiez que le modèle correspond au bras assemblé et que la pose initiale respecte le guide de montage. |
| Indicateurs des articulations | Affichent les positions lues en degrés ou millimètres. Ces curseurs sont désactivés : les faire glisser ne règle pas la pose de référence. Positionnez le bras physique à la main selon le montage. |
| Save | Démarre l’écriture des décalages neutres. Pour une pince prismatique, l’outil peut d’abord la déplacer à sa valeur neutre. Il désactive ensuite le couple de maintien et écrit les décalages. Soutenez le bras. Le bouton est bloqué pendant l’opération. |
| Motor offsets saved successfully | Message final du processus. Dans la version actuelle, une erreur d’enregistrement de la copie dans le profil peut ne pas être affichée séparément ; ce message ne garantit donc pas une copie sur le serveur. |
| Done | Revient au catalogue. Calibrez ensuite les plages et vérifiez un petit mouvement de chaque articulation. |
Une calibration avec Virtual ne teste que l’interface, pas les décalages mécaniques du bras. Après calibration physique, vérifiez la pose et le résultat d’une reconnexion.