Gravar trajetórias · Record paths
Salve poses, edite valores e teste a sequência.
Preparar
Entre na conta, escolha modelo e conecte robô virtual ou físico para ler poses. Comece em simulação.
Duas poses
- Tools → Record paths → New path.
- Informe nome, descrição e modelo. Public permite acesso por link; desative para uso privado.
- Create e Add point capturam posições atuais.
- Mude a pose pelo controle apropriado e adicione outra. Clique na célula para editar e confirme com Enter.
- Raw usa contagens de encoder; Angles, ângulos. Não coloque graus em Raw.
- Play in sim verifica ordem; Stop para e Loop repete.
Salvar e compartilhar
A lista oferece importação e operações com trajetórias. Share copia link cujo acesso depende de Public. Create movie grava a visualização; Add camera adiciona uma vista disponível.
Execução física
Confira modelo, calibração, cada ponto e área livre. A simulação não verifica obstáculos da bancada. Comece sem Loop e pare diante de movimento inesperado.
Botões, campos e resultados
Os nomes dos controles correspondem à interface em inglês do Lab; as explicações estão em português.
| Controle | Como usar e o que acontece |
|---|---|
| New path | Abre a criação. Informe nome, descrição, modelo e Public; clique em Create. Nome vazio impede criar. Cancel fecha sem criar. |
| Public | Define acesso de outros usuários. Vem marcado inicialmente: desmarque antes de Create para um exemplo privado. |
| Import | Escolha JSON de trajetória. Cria novos registros, não altera uma trajetória existente. Confira modelo, visibilidade e pontos depois; um arquivo inválido pode não gerar mensagem de erro separada. |
| Edit / nome da trajetória | Abre pontos e visualização 3D. Apenas o proprietário pode adicionar, alterar e excluir pontos. |
| Duplicate | Cria cópia independente com os mesmos pontos, modelo e Public. Preserva o original. |
| Export | Baixa JSON com nome, descrição, modelo, visibilidade e pontos. É trajetória, não vídeo. |
| Share | Copia o endereço da página. Na visualização de reprodução, Loop acrescenta parâmetro de repetição. Copiar não torna pública uma trajetória privada. |
| Delete / lixeira na lista | Pede confirmação para excluir toda a trajetória. Confira o nome e exporte antes se necessário. Cancel fecha a confirmação. |
| Add point | Com conexão, lê posições atuais dos motores. Sem conexão, copia o último ponto; se vazia, adiciona a pose neutra do modelo. Portanto, não cria automaticamente uma pose diferente sem robô. |
| Raw / Angles | Raw mostra contagens do encoder; Angles, graus ou milímetros para juntas prismáticas. Confira o modo antes de digitar. |
| Célula da tabela | Clique no valor, digite outro número e pressione Enter ou tire o foco do campo. Salva automaticamente, sem Save separado. O valor respeita os limites do motor do modelo. |
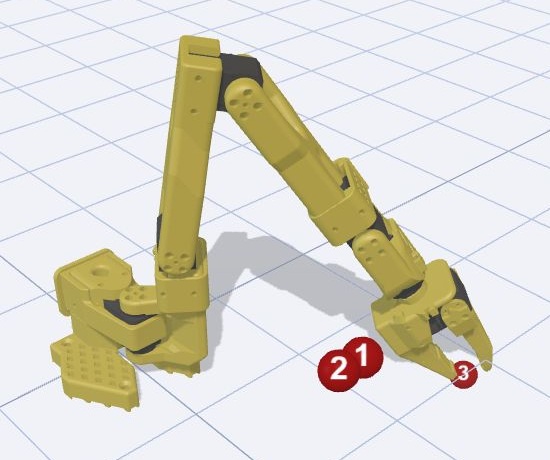
| Linha do ponto / número vermelho na cena | Seleciona a pose para pré-visualização. Confira a trajetória antes de reproduzir. |
| Lixeira ao lado do ponto | Pede confirmação para excluir somente esse ponto. Confira a linha antes. |
| Play in simulation | Reproduz a sequência na cena 3D. Indisponível sem pontos. Comece por este modo. |
| Play on robot | Inicia no robô conectado após aviso. Indisponível sem conexão ou pontos. Confira modelo e espaço físico antes. |
| Loop | Repete continuamente. Use Stop antes de mudar modo ou pontos. |
| Stop | Encerra a reprodução atual. Não exclui trajetória nem corta alimentação. |
| Add camera / seleção de câmera | Adiciona observação por câmera. Escolha na lista se houver várias. Arraste o divisor para distribuir espaço entre cena e câmera. |
| Create movie | Grava uma reprodução virtual e baixa WebM. Não registra poses do robô físico. Indisponível sem pontos ou durante outra reprodução. |
| Stop video | Termina a gravação antecipadamente e baixa o fragmento obtido. |
Exemplo sem equipamento
- Crie uma trajetória privada com SO-ARM101.
- Clique duas vezes em Add point: sem conexão, os pontos inicialmente coincidem.
- Selecione Angles, altere ligeiramente uma junta na segunda linha e pressione Enter.
- Clique em Play in simulation e confira as duas poses.
- Ative Loop e termine com Stop. Use Export para guardar o JSON.