カメラ校正
印刷して実寸を測った ChArUco ボードからパラメーターを計算します。
必要なもの
接続・校正済みロボット、グリッパーのカメラ、OpenCV、平らなボードが必要です。Download A4 print here は 8×5、標準の升目 35 mm の ChArUco を提供します。印刷で拡大縮小される場合があるため、紙上の基準を測ります。
設定と撮影
- Camera calibration を開き OpenCV を入れ、OpenCV ready を待ちます。
- Start calibration でカメラを選び映像を確認します。
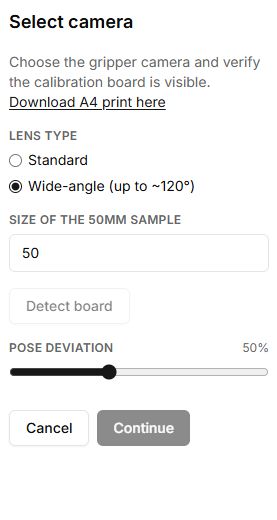
- Lens type を選び、Size of the 50mm sample に実測値を入力します。
- ボード全体を見せ Detect board。検出後に進みます。
- Begin capture の前に作業域を空けます。ロボットが自動で姿勢を変えるため、ボードを動かさず見える状態に保ちます。
- 有効な撮影と再投影誤差を確認し、保存の成功を確認します。
失敗したら
照明、焦点、平面性、縮尺を確認します。最低 10 の有効姿勢が必要です。ChArUco detection is not available は OpenCV ビルドの問題です。保存失敗ならプロフィールと通信を確認します。計算済みと保存済みは別です。
ボタン・入力欄と操作結果
操作項目名は Lab の英語画面にある表記を残し、説明を日本語で記載しています。
| 操作項目 | 使い方と結果 |
|---|---|
| Connect robot / Start calibration | 接続し、OpenCVとロボット設定の読込後にStart calibrationが使えます。カメラ設定を開くだけで移動は始まりません。 |
| Camera | 複数なら撮影カメラを選択し、ライブ画像・向き・ボード全体の視認性を確認します。 |
| Download A4 print here | ChArUco印刷PDFを開きます。実際の印刷物で基準線分を測ります。 |
| Lens type: Standard / Wide-angle | レンズの歪みモデルを選びます。カメラに合うものを選び、計算係数に反映させます。 |
| Size of the 50mm sample | 基準線分の実長をミリメートルで入力します。マスの大きさではありません。等倍印刷では50 mmです。 |
| Detect board | 現在画像のボードを検出します。Board detectedと角の印を待ちます。カメラやOpenCV準備がないと無効です。 |
| Pose deviation | 自動姿勢の振幅を予定範囲の20~100%で調整します。カメラ・配線・空間の安全を確認します。 |
| Continue | 撮影前警告へ進みます。カメラは確認しますがDetect boardの成功は必須にしないため、自分で検出を確認します。 |
| Begin capture | 安全確認後に自動移動と撮影を開始します。ボードは静止させ、見える状態に保ちます。 |
| Pose: Pending / Moving / Captured / Missed | 待機・移動・撮影成功・失敗です。計算には成功画像が最低10枚必要です。通過姿勢数と成功画像数は異なります。 |
| Cancel | 設定では先頭、確認では設定へ戻ります。撮影中は中止要求であり、即時のモーター非常停止ではありません。 |
| Reprojection error, fx, fy, cx, cy, Distortion | 結果です。再投影誤差はピクセル、他はカメラ内部パラメーターです。誤差が大きければ撮影条件を改善して再実行します。 |
| Image size; Mirror H / Mirror V | 解像度と使用した反転を示す結果情報で、切替スイッチではありません。 |
| Retake | 撮り直しのため先頭へ戻り、Saveの代わりには保存しません。 |
| Save | 選択した保存済みロボットプロファイルに計算結果を保存します。Calibration savedを待ちます。プロファイル未選択で成功を想定しないでください。Failed to save calibrationならログインとプロファイルを確認します。 |
| Done | 保存結果画面からツール初期状態へ戻ります。 |