MCP ブリッジ · MCP Bridge
対応 AI クライアントから Lab の機能を利用します。
設定と確認
- MCP Bridge の説明を読みます。
- サービスをアカウントに導入します。
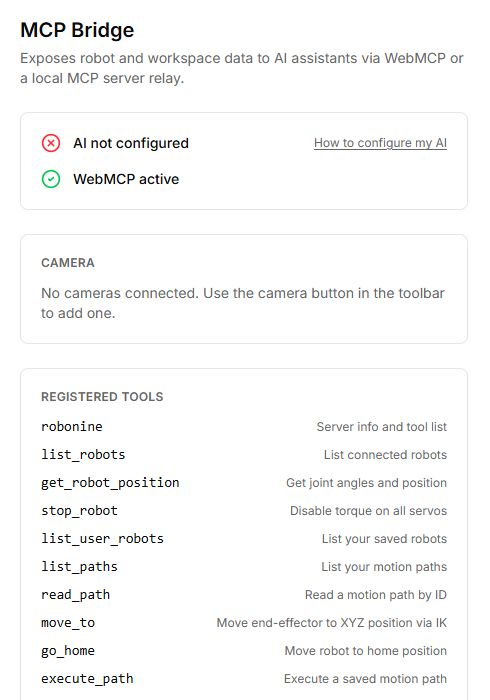
- 対応 WebMCP クライアントを使うか How to configure my AI に従ってローカル MCP relay を設定します。
- WebMCP active、ローカル AI、Registered tools をそれぞれ確認します。
- まず情報や仮想姿勢の読み取りを試し、接続確認後に動作を別に試します。
機能
ロボットと軌跡の情報、姿勢の取得、原点復帰や軌跡再生などの動作があります。カメラや認識を使う操作もあり、現在の版の登録一覧を確認してください。
動かす前に
座標はミリメートルでなくメートルです。対象、モデル、座標系を確認します。torque を切ると保持が外れ、アームが落ちる可能性があります。すべての姿勢で安全な停止方法とは限りません。
ボタン・入力欄と操作結果
操作項目名は Lab の英語画面にある表記を残し、説明を日本語で記載しています。
| 操作項目 | 使い方と結果 |
|---|---|
| WebMCP active / inactive | ブラウザーの指令インターフェース状態です。ローカルAI接続とは別で、activeだけでは外部アシスタント接続済みとはいえません。 |
| Local AI configured / AI not configured | ローカルMCP中継の状態です。未接続ならHow to configure my AIを使います。 |
| How to configure my AI | 設定手順を開きます。AIクライアントで実施して戻り、状態を確認します。 |
| Registered tools | アシスタント向け指令一覧で、手動実行ボタンではありません。まずロボット一覧と姿勢の読取を試します。 |
| Camera | 接続カメラを選びます。認識中はMCP Bridgeを開いたままにします。カメラなしでは画像取得不可です。 |
| list_robots / get_robot_position | 接続と姿勢を読みます。回転角はラジアン、座標と直動変位はメートルです。 |
| list_user_robots / list_paths / read_path | 現在ユーザーの保存プロファイルと軌道を読みます。read_pathは軌道IDが必要です。 |
| move_to / move / go_home / execute_path | 移動指令です。XYZはメートル、go_homeは中立姿勢、execute_pathはIDの軌道を再生します。まずVirtualで確認します。 |
| pregrip / grip / lift / release | 接近・把持・持ち上げ・解放を行い、実機を動かす場合があります。指令があっても接触センサーの存在は保証しません。 |
| extract_scene | 画像を認識サービスへ送ります。ログインとカメラが必要です。結果は画像座標のラベルと枠で、そのまま使える把持座標ではありません。 |
| stop_robot | 選択アームの全モーターの保持を切ります。自重で落ちる可能性があるため支えます。軌道再生の停止とは異なります。 |
role=”default”は従動、role=”leader”は主動アームです。移動前に接続と単位を確認します。操作はアシスタント経由であり、一覧表示だけで依頼内容の確認を省略しないでください。