
教室の準備
前の週にやること
クラスが実際に使うパソコンで、通常のユーザーアカウントでサインインし、学校の ネットワーク上で行ってください。
- 教室のパソコンの Chrome で lab.robonine.com を開きます。読み込まれ、3D ビューが描画されることを確認します。
- そのパソコンでアームを USB 接続します。デバイス権限のブロックやドライバー の不足は、このステップで見つかります。
- アームを(少なくとも 1 台)組み立て、キャリブレーション します — モジュール 3。組み立て そのもの がセッションの内容でない限り、組み立てとキャリブレー ションを最初のセッションに回さないでください。
- Calibrate robot を実行し、ソフトウェアの制限を実機に合わせます。
- キャリブレーション済みのロボットを JSON ファイルに エクスポート し、クラスが アクセスできる場所に置きます。下記を参照。
- アームをリモートで共有する予定なら、学校のネットワーク上で 2 台のパソコン間 のセッションをテストします。
- モジュール 0 から 4 までを自分で最初から最後までやってみます。2 時間かかり ますが、最初の 3 回のセッションの計画が変わります。
- 電源スイッチの場所を決め、初日にクラスに伝えます。
当日のアカウント
学習者はそれぞれメールのリンクか Google でサインインします。最初のセッションの 10 分はこれに取られると見込んでください。リンクは個人の受信トレイに届き、目の前の パソコンではなくスマートフォンでリンクを開いてしまう学習者もいます。
はっきり伝えてください:作業するパソコンで、Chrome でリンクを開くこと。
1 台のアームを共有する
仕組みは 2 つあり、それぞれ別の問題を解決します。
キャリブレーションを共有した物理的なローテーション
最もシンプルな運用で、基本にすべき方法です。
- どのアカウントでもよいので、アームを一度キャリブレーションします。
- Account → My robots → Export robot で、キャリブレーションを含む JSON ファイルをダウンロードします。
- そのファイルを学習者全員に配ります。各自が Import robot で読み込みます。
- 学習者は交代で実機のアームを使います。全員の Lab がすでにアームのジオメトリを 知っているので、自分の番を再キャリブレーションに費やす人はいません。
待っている間、学習者は 仮想アーム で同じモジュールを進め、実習のステップのとき だけ実機に切り替えます。
キャリブレーションはパソコンではなくアームに属します
ファイルを読み込んだ学習者が別のパソコンで作業しても、キャリブレーションは そのままです — アカウントに保存されているからです。
リモートセッション:操作するのは一度に 1 人
アームの持ち主は、インターネット経由で別の 1 人に操作を渡せます: Account → My robots → ゲームパッドのアイコン → Allow remote control。 画面はロック画面に変わり、6 文字の 招待コード、接続後のオペレーターのメール アドレス、レイテンシーが表示されます。Stop session で終了します。
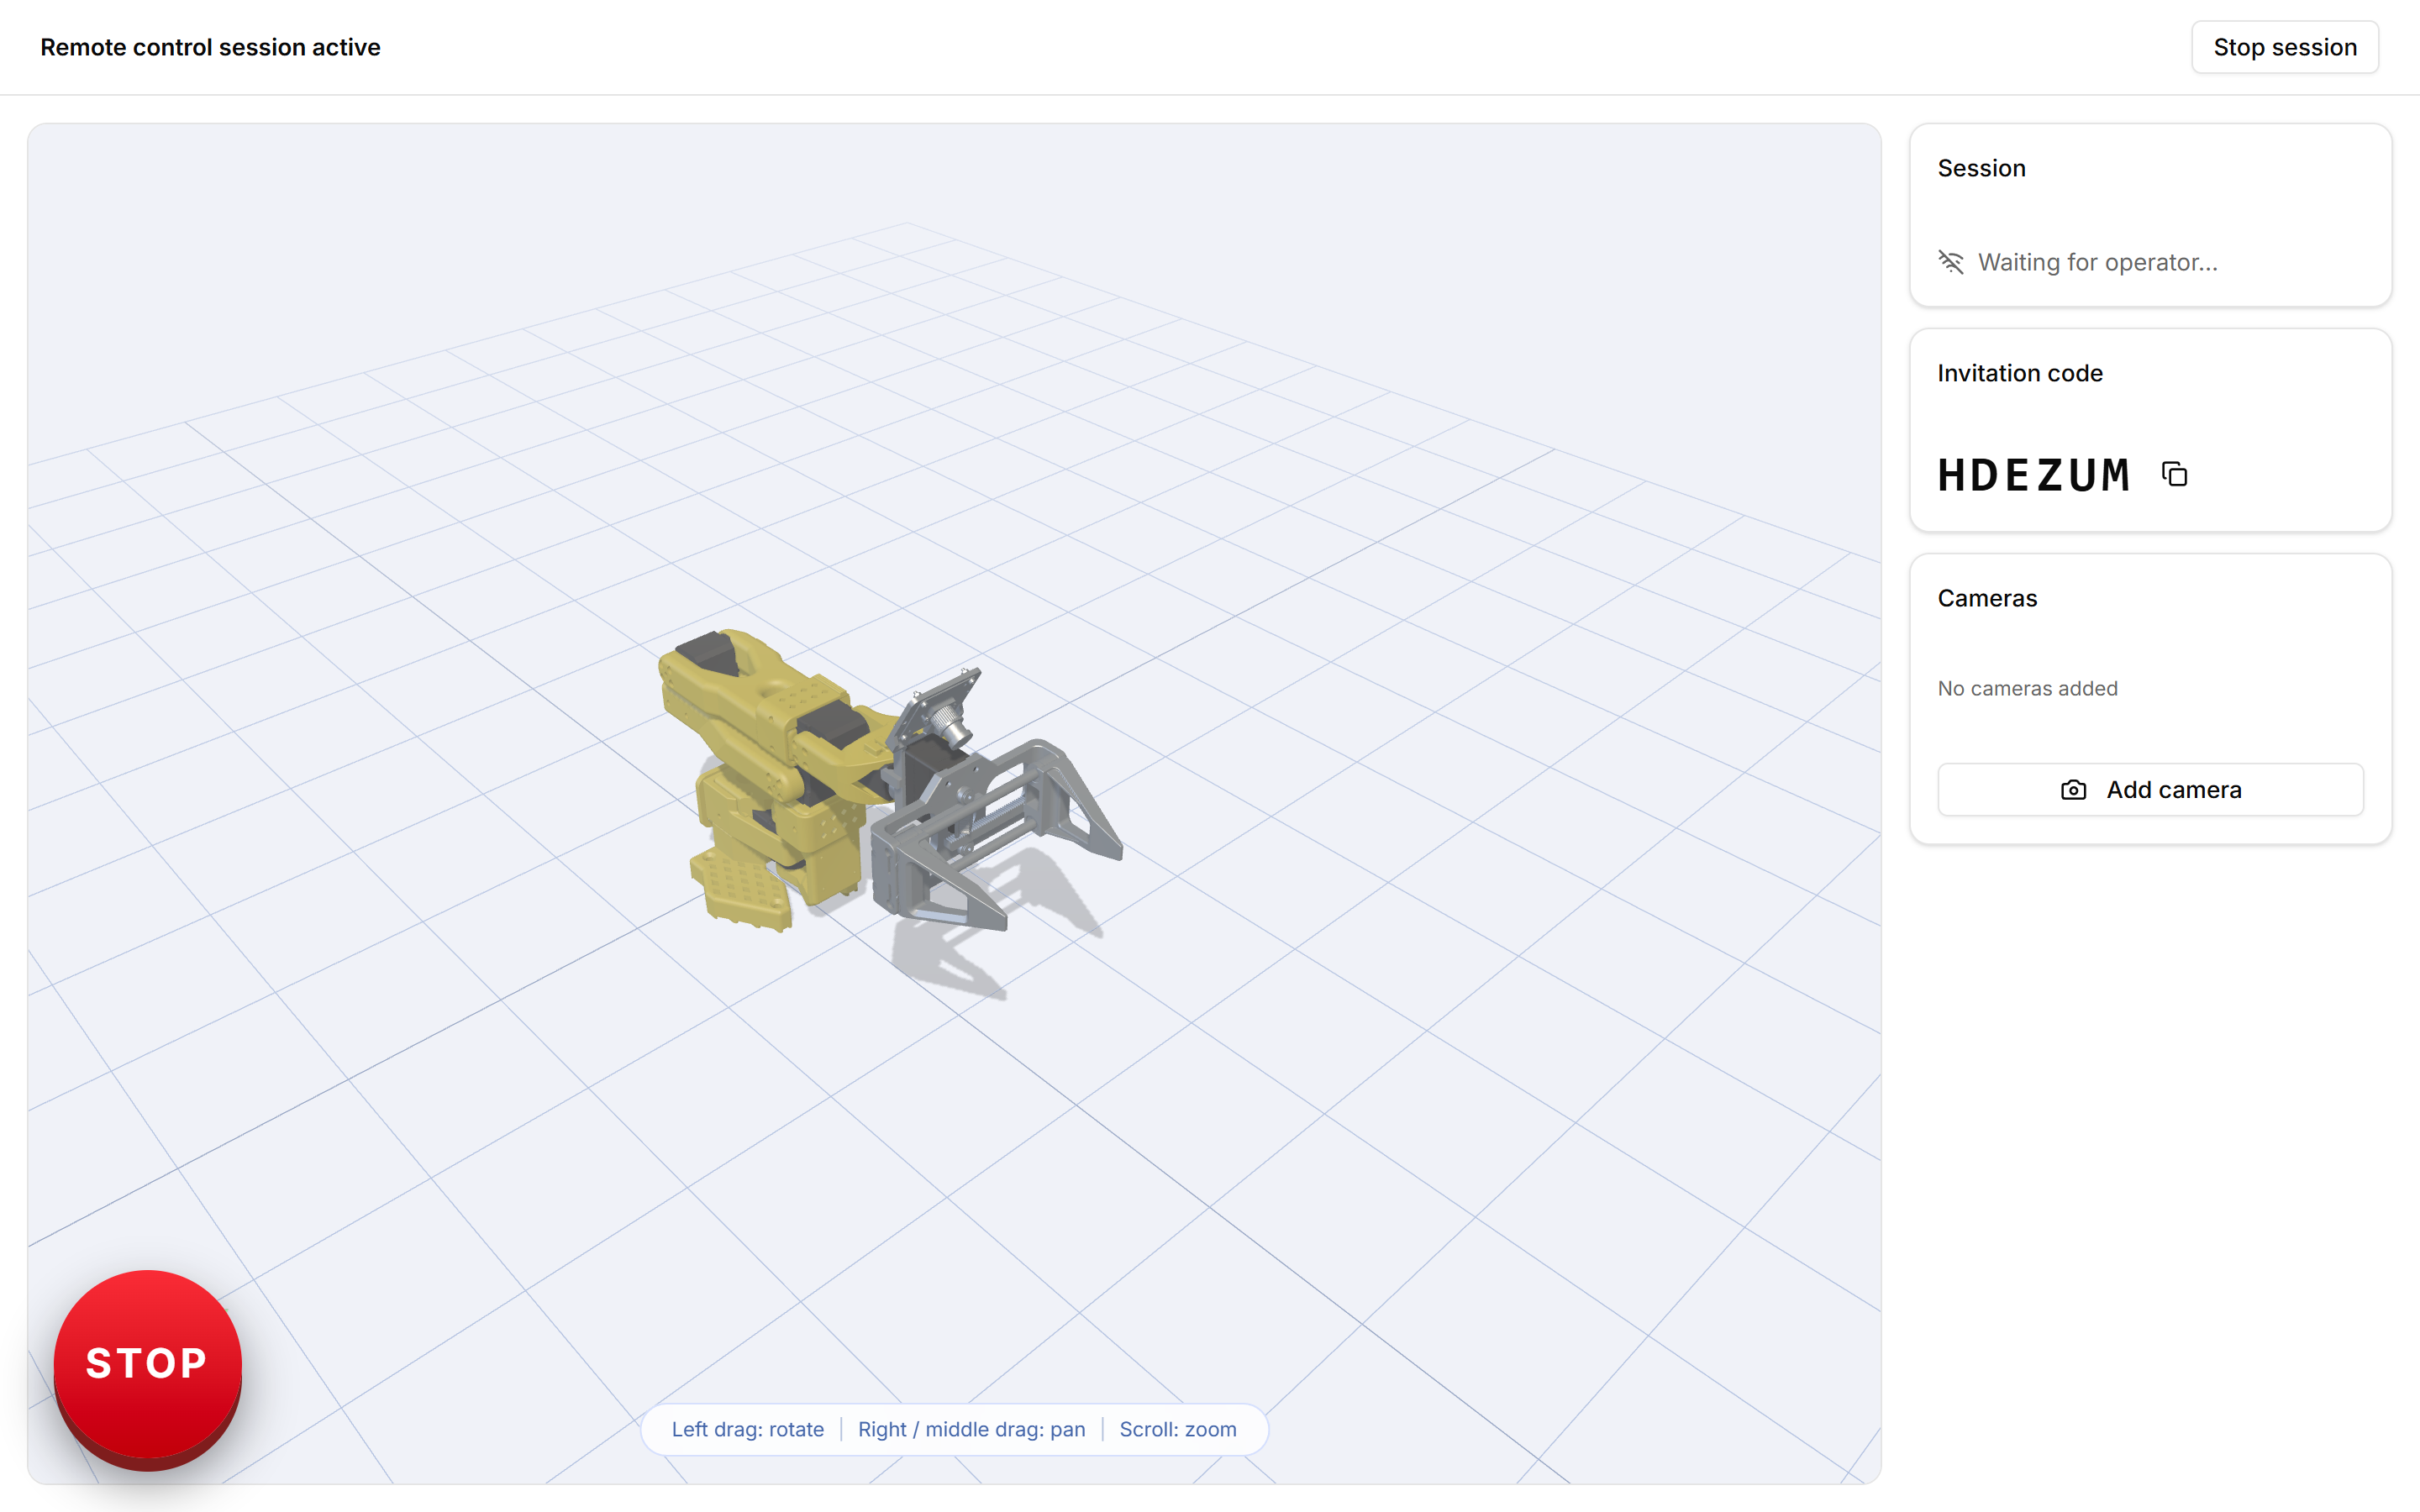
教室の前に置いたデモ用のアーム、自宅から参加する学習者、複数の机から順番に操作する 1 台のアームなどに便利です。
これを前提に授業を組み立てる前に、制限を知っておいてください。
- オペレーターは一度に 1 人。 2 人目は拒否されます。
- コードは変わりません。 持ち主のアカウントから生成されるため毎回同じで、 セッションが開いている間はコードを知っている人なら誰でも接続できます。誰かを 待っているときだけセッションを開始し、終わったら停止してください。
- 一部のツールはリモート操作を受け付けません。 バスと直接通信するためです。
- 制限の緩いネットワークが必要です — クラスに必要なもの を参照。
仮想アーム
まだハードウェアがないグループや、クラスのうちアームについていない半分のために: 接続ダイアログで Virtual を選べば、物理的なバスを必要としないものはすべて動き ます。モジュール 0、1、7 は完全に仮想で進められ、モジュール 2、4、5、8、9、10 の 理論とシミュレーターの部分も同様です。
組み立て、キャリブレーション、文字を書くモジュールには実機が必要です。
うまくいく配置
1 台のアームをペアで使う場合:
- 操作役 がキーボードとマウスを持ちます。
- 見守り役 はステップを読み上げ、作業エリアを見守り、片手を電源の近くに置きます。
- モジュールの終わりではなく、ステップの区切りごとに交代 します — そうしないと、 どちらか 1 人が全部やってしまいます。
ステップレールのおかげで交代は自然にできます。今どこにいるかが一目でわかるからです。
