
教室での安全
SO-ARM101 は低電圧で動く卓上アームです。誰かに大けがをさせることはありません。 しかし、指を挟み、スマートフォンを机から払い落とし、机の端に引っかかって動けなく なることは確実にあります。そして 10 代の生徒が集まった教室は、それを起こすあらゆる 方法を見つけ出します。
最初に読んでください
物理的な非常停止ボタンはありません
キットにはハードウェアの停止装置が含まれていません。あるのは次の 2 つです。
- 画面上の STOP ボタン — アームが接続されているときは常に左下に表示 されます。Space、または Esc を 2 回押しても作動します。
- 電源。 アームの電源を抜くことが、本当の最終的な停止手段です。
最初のセッションの前に、各アームがどのコンセントやスイッチを使うかを決め、 アームの上に身を乗り出さなくても手が届くことを確認し、クラスに伝えてください。
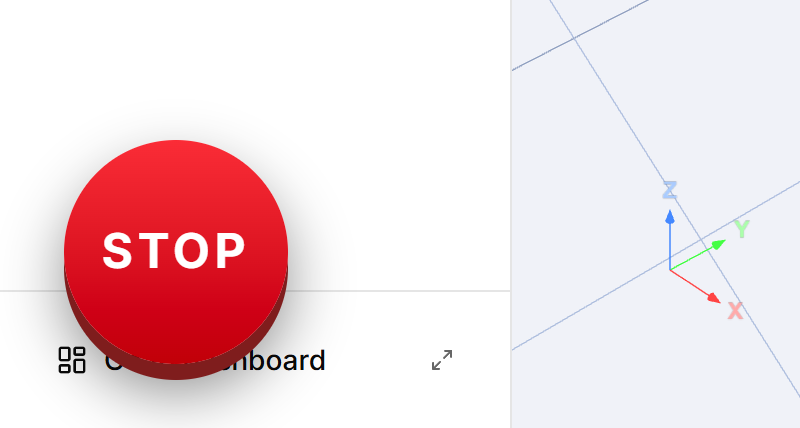
ソフトウェア停止はモーターの速度を制限して位置を保持するよう指令し、そのあと画面を ブロックします。
Emergency stop activated. For your safety the robot is blocked. Please power the robot off and on, then reload the app.
この状態はサーボ自体に残るため、アームの電源を入れ直さないと再び動作しません。 停止を作動させた後に再読み込みだけをした学習者は、Motor speed is still limited from a previous emergency stop に出くわすので、理由を説明してあげる必要があります。
モジュール 0 の 5 つのルール
学習者は全員これらを読み、それぞれについて質問に答えます。初日に、教室のルール としても確立してください。
- 作業エリアを空けておく。 アームの可動範囲には、当たってはいけないものを 置かない — 手、顔、スマートフォン、飲み物。
- 止め方を知っておく — ボタン、キー、プラグ。
- 物理的な作業の前には電源を切る。 グリッパーの交換、サーボホーンの付け直し、 噛み込みの解除。
- 動かしたまま放置しない。 記録したばかりのシーケンスなら、なおさらです。
- 挟み込みに注意する。 グリッパーも、すべての関節も、自分自身に向かって閉じます。
グループ向けに追加するルール
- アーム 1 台につき 2 人、役割を決める。 操作役がキーボードを持ち、見守り役は 作業エリアを見守って片手を電源の近くに置きます。
- 通電中のアームに手を触れない。 手で姿勢を作るのは、接続していないアームか、 意図的に力を抜いたアーム — 接続後に Lab が用意する状態 — のときだけです。
- 演習に関係のないものを机の上に置かない。
- 記録した軌道を実行する前に声をかける。 「動かします」と声に出してから実行。
- 長い髪は束ね、袖やひもをグリッパーに近づけない。
- 報告して止める。 引っかかる、こすれる音がする、焦げたにおいがする:電源を切り、 教師に伝えます。通電中のアームを調べてはいけません。
一度、訓練しておく
モジュール 5 には非常停止の演習が含まれています。アームが初めてプログラム制御で動く ときに、クラス全体の訓練として実施してください。全員が停止を作動させ、ブロック画面を 見て、電源を入れ直し、再接続します。5 分で済み、そうしなければ最初の本当の トラブルのときに高くつく「ためらい」をなくせます。
注意すべき場面
| いつ | 理由 |
|---|---|
| 最初の接続 | トルクが解放されるとアームの力が抜けます。支えのない部分が落ちることがあります。 |
| モジュール 5 の最初の自律再生 | キーボードに手を置かずにアームが動く、初めての瞬間です。 |
| モジュール 6、グリッパーに鉛筆 | 硬い物体はアームのリーチを延ばし、引っかかることがあります。 |
| レッスンではなくツールを使うとき | ツールは確認 1 回だけで、補助なしに直接動作を指令します。 |
| 非常停止の後 | アームは速度制限された状態で、電源を入れ直すまで予想外の動きをします。 |
終了時の電源オフ
各アームを低く折りたたんで休ませ、電源を切り、そのあと USB を抜きます。ケーブルは アームと一緒に巻いておきます。高く伸ばした姿勢のままにしたアームは、電源が切れると 机の上に崩れ落ちます。
