
Seguridad en el aula
El SO-ARM101 es un brazo de sobremesa de baja tensión. No va a causar lesiones graves a nadie. Lo que sí hará es pellizcar un dedo, tirar un teléfono de la mesa y atascarse contra el borde de un tablero, y un aula de adolescentes encontrará todas las formas de conseguirlo.
Lee esto primero
No hay botón físico de parada de emergencia
El kit no incluye una parada por hardware. Lo que existe es:
- El botón STOP en pantalla: abajo a la izquierda, siempre que hay un brazo conectado. También Space, o Esc dos veces.
- La alimentación. Desenchufar la fuente del brazo es la parada real y definitiva.
Decide antes de la primera sesión qué enchufe o interruptor usa cada brazo, asegúrate de que se alcanza sin inclinarse sobre el brazo y díselo a la clase.
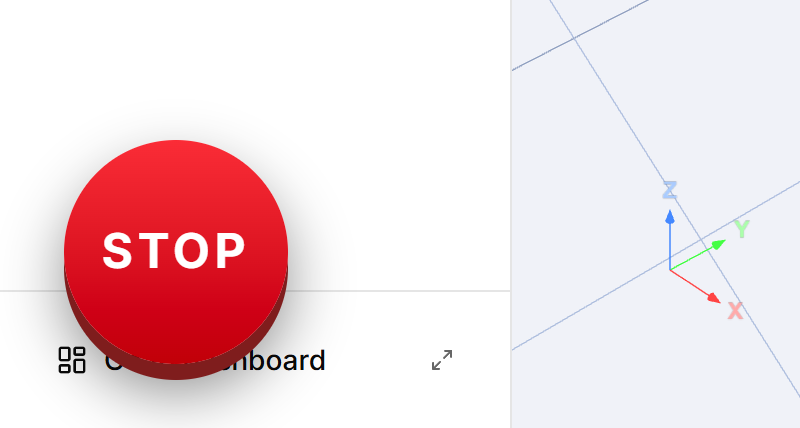
La parada por software limita la velocidad de los motores y les ordena mantener la posición, y después bloquea la pantalla:
Emergency stop activated. For your safety the robot is blocked. Please power the robot off and on, then reload the app.
Ese estado persiste en los propios servos, así que hay que apagar y encender el brazo para que vuelva a funcionar. Los alumnos que la activan y luego solo recargan se encontrarán con Motor speed is still limited from a previous emergency stop y habrá que explicarles por qué.
Las cinco normas del Módulo 0
Cada alumno las lee y responde a una pregunta sobre cada una. Establécelas también en el aula, el primer día:
- Mantén despejada la zona de trabajo. Nada dentro del alcance del brazo que no deba ser golpeado: manos, caras, teléfonos, bebidas.
- Aprende a pararlo: el botón, las teclas, el enchufe.
- Apaga antes de cualquier intervención física. Cambiar una pinza, reasentar un plato, liberar un atasco.
- Nunca lo dejes funcionando sin vigilancia, sobre todo una secuencia recién grabada.
- Cuidado con los puntos de atrapamiento. La pinza y todas las articulaciones se cierran sobre sí mismas.
Normas que añadir para un grupo
- Dos personas por brazo, con papeles definidos. El conductor tiene el teclado; el observador vigila la zona de trabajo y mantiene una mano cerca de la alimentación.
- Manos fuera de un brazo con corriente. Colocarlo a mano es solo para un brazo desconectado o deliberadamente flojo, que es lo que Lab te da tras conectar.
- Nada sobre la mesa que no forme parte del ejercicio.
- Avisad antes de ejecutar una trayectoria grabada. «En marcha» en voz alta, y después se ejecuta.
- Pelo largo recogido; mangas y cordones lejos de la pinza.
- Avisar y parar. Cualquier cosa que roce, rechine o huela a caliente: apagar y avisar al docente. No se diagnostica un brazo con corriente.
Ensáyalo una vez
El Módulo 5 contiene un ejercicio de parada de emergencia. Hazlo como simulacro de toda la clase la primera vez que un brazo se mueva bajo control de un programa: todos activan la parada, ven el bloqueo, apagan y encienden y vuelven a conectar. Cinco minutos, y elimina la vacilación que de otro modo se paga en el primer incidente real.
Los momentos que vigilar
| Cuándo | Por qué |
|---|---|
| Primera conexión | El brazo queda flojo al liberarse el par. Algo sin apoyo puede caer. |
| Primera reproducción autónoma, Módulo 5 | La primera vez que se mueve sin una mano en el teclado. |
| Módulo 6, lápiz en la pinza | Un objeto rígido amplía el alcance del brazo y puede engancharse. |
| Cualquier herramienta, a diferencia de una lección | Las herramientas ordenan movimiento directamente, con una sola confirmación y sin andamiaje. |
| Tras una parada de emergencia | El brazo tiene la velocidad limitada y se comporta de forma inesperada hasta que se apaga y enciende. |
Apagado al final
Aparca cada brazo plegado y bajo, apaga y después desenchufa el USB. Enrolla el cable junto al brazo. Un brazo que se deja en una postura alta y extendida caerá sobre la mesa al cortarse la alimentación.
