
Segurança na sala de aula
O SO-ARM101 é um braço de mesa de baixa tensão. Ele não vai ferir ninguém com gravidade. Mas com certeza vai beliscar um dedo, derrubar um celular da mesa e se prender na borda de uma bancada, e uma sala de adolescentes vai encontrar todas as formas de fazer isso acontecer.
Leia isto primeiro
Não há botão físico de parada de emergência
O kit não inclui parada por hardware. O que existe é:
- O botão STOP na tela — no canto inferior esquerdo, sempre que há um braço conectado. Também Space, ou Esc duas vezes.
- A energia. Puxar a fonte do braço é a parada real e definitiva.
Decida antes da primeira sessão qual tomada ou interruptor cada braço usa, garanta que dê para alcançá-lo sem se debruçar sobre o braço e avise a turma.
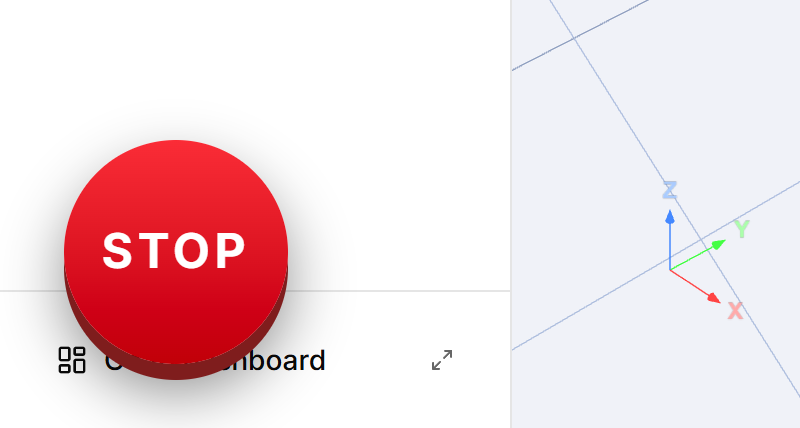
A parada por software limita a velocidade dos motores e ordena que mantenham a posição, e então bloqueia a tela:
Emergency stop activated. For your safety the robot is blocked. Please power the robot off and on, then reload the app.
Esse estado persiste nos próprios servos, então o braço precisa ser desligado e ligado antes de voltar a funcionar. Alunos que a acionam e depois só recarregam a página vão encontrar Motor speed is still limited from a previous emergency stop e precisarão que alguém explique o porquê.
As cinco regras do Módulo 0
Cada aluno as lê e responde a uma pergunta sobre cada uma. Estabeleça-as também na sala, no primeiro dia:
- Mantenha a área de trabalho livre. Nada dentro do alcance do braço que não deva ser atingido — mãos, rostos, celulares, bebidas.
- Saiba como pará-lo — o botão, as teclas, o plugue.
- Desligue antes de qualquer intervenção física. Trocar uma garra, reencaixar um disco de servo, soltar um travamento.
- Nunca deixe funcionando sem supervisão, principalmente uma sequência recém gravada.
- Atenção aos pontos de esmagamento. A garra e todas as juntas se fecham sobre si mesmas.
Regras a acrescentar para uma turma
- Duas pessoas por braço, com papéis definidos. O condutor fica com o teclado; o observador vigia a área de trabalho e mantém uma mão perto da energia.
- Mãos longe de um braço energizado. Posicionar com a mão é só para um braço desconectado ou deliberadamente mole, que é o que o Lab entrega depois de conectar.
- Nada sobre a mesa que não faça parte do exercício.
- Avise antes de rodar uma trajetória gravada. "Rodando" em voz alta, e então rode.
- Cabelo comprido preso; mangas e cordões longe da garra.
- Avise e pare. Qualquer coisa que prenda, raspe ou cheire a quente: desligue e avise o professor. Não se diagnostica um braço energizado.
Treine uma vez
O Módulo 5 contém um exercício de parada de emergência. Faça-o como um treino de toda a turma na primeira vez que um braço se mover sob controle de um programa: todos acionam a parada, veem o bloqueio, desligam e ligam e reconectam. Cinco minutos, e isso elimina a hesitação que, de outra forma, custa caro no primeiro incidente de verdade.
Os momentos a observar
| Quando | Por quê |
|---|---|
| Primeira conexão | O braço fica mole quando o torque é liberado. Algo sem apoio pode cair. |
| Primeira reprodução autônoma, Módulo 5 | A primeira vez que ele se move sem uma mão no teclado. |
| Módulo 6, lápis na garra | Um objeto rígido aumenta o alcance do braço e pode enroscar. |
| Qualquer ferramenta, ao contrário de uma lição | As ferramentas comandam o movimento diretamente, com uma única confirmação e sem apoio. |
| Depois de uma parada de emergência | O braço fica com a velocidade limitada e se comporta de forma inesperada até ser desligado e ligado. |
Desligamento no fim
Estacione cada braço dobrado e baixo, desligue a energia e depois desconecte o USB. Enrole o cabo junto com o braço. Um braço deixado em uma pose alta e estendida vai cair sobre a mesa quando a energia for cortada.
