
Seus primeiros movimentos
Antes de qualquer coisa se mover
O braço é pequeno e funciona em baixa tensão, o que torna fácil esquecer que é uma máquina com motores fortes o bastante para prender um dedo. O Módulo 0 faz você ler cinco regras e responder a uma pergunta sobre cada uma. Vale a pena repeti-las aqui.
- Mantenha a área de trabalho livre. Nada dentro do alcance do braço que você não gostaria que ele atingisse — incluindo suas mãos, um celular, um copo d'água.
- Saiba como pará-lo. A parada de emergência fica na tela e é descrita abaixo.
- Desligue a energia para qualquer intervenção física. Trocar a garra, reencaixar um disco de servo, soltar um travamento: primeiro desligue, não "com cuidado enquanto está ligado".
- Não o deixe funcionando sem supervisão. Principalmente uma sequência que você acabou de escrever.
- Atenção aos pontos de esmagamento. A garra e todas as juntas se fecham sobre si mesmas.
Não há botão físico de parada de emergência
O kit não tem parada por hardware. O botão na tela é a parada por software, e a parada real e definitiva é puxar a energia. Decida antes da primeira sessão qual plugue você pegaria, e mantenha-o ao alcance.
Qualquer ferramenta que esteja prestes a mover o braço real pergunta antes:
Safety check — clear the area! The arm will move for real. Keep your face, hands, and other objects well away from it while the controls are active.
A parada de emergência
Um botão vermelho STOP fica no canto inferior esquerdo da tela sempre que há um braço conectado e algo pode movê-lo.
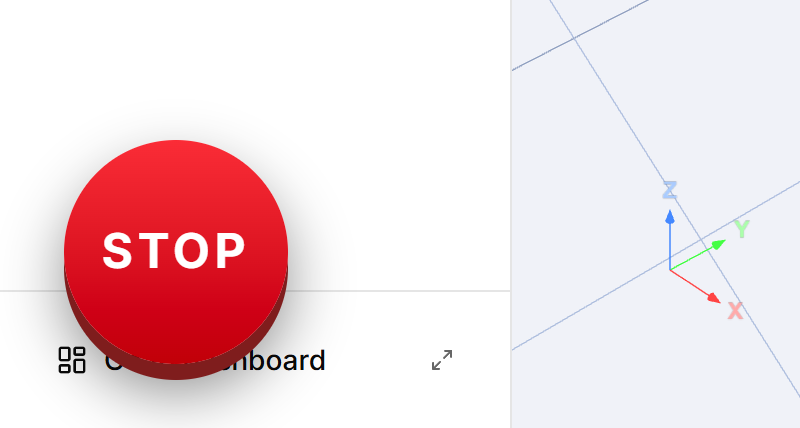
Três formas de acioná-la:
- clicar no botão;
- pressionar Space;
- pressionar Esc duas vezes.
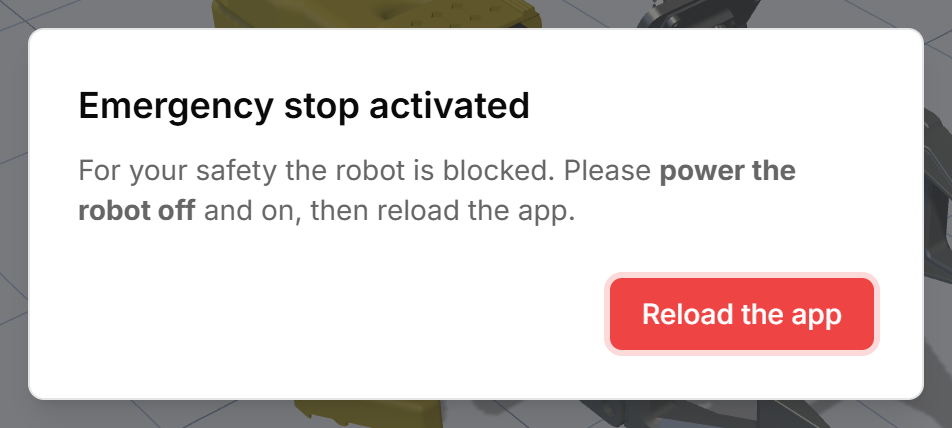
Ela trava a velocidade no ajuste mais baixo e comanda novamente cada motor para manter exatamente a posição em que está. Então uma janela bloqueia a tela:
Emergency stop activated. For your safety the robot is blocked. Please power the robot off and on, then reload the app.
Isso não é uma sugestão. Até que o braço seja desligado e ligado de novo, ele continua com a velocidade limitada, e a janela de conexão se recusa a continuar com Motor speed is still limited from a previous emergency stop.
Movendo uma junta
O braço é controlado pelo teclado, com uma pegada de duas mãos proposital:
- Segure Shift+Left — essa é a habilitação. Nada se move enquanto a tecla estiver solta.
- Com ela pressionada, aperte a tecla de uma junta para movê-la em um sentido; a tecla do par a move de volta.
A legenda na tela lista os pares da lição atual. O motivo do modificador é o óbvio: uma tecla pressionada por acidente não move um robô.
Sua primeira tarefa de verdade, no Módulo 4, é girar a junta 5 para exatamente 45°. Parece trivial, e é o momento em que tudo isso deixa de ser uma simulação.
O que a vista 3D está dizendo
A vista é o gêmeo do braço real, alimentado pelos encoders dos próprios motores.
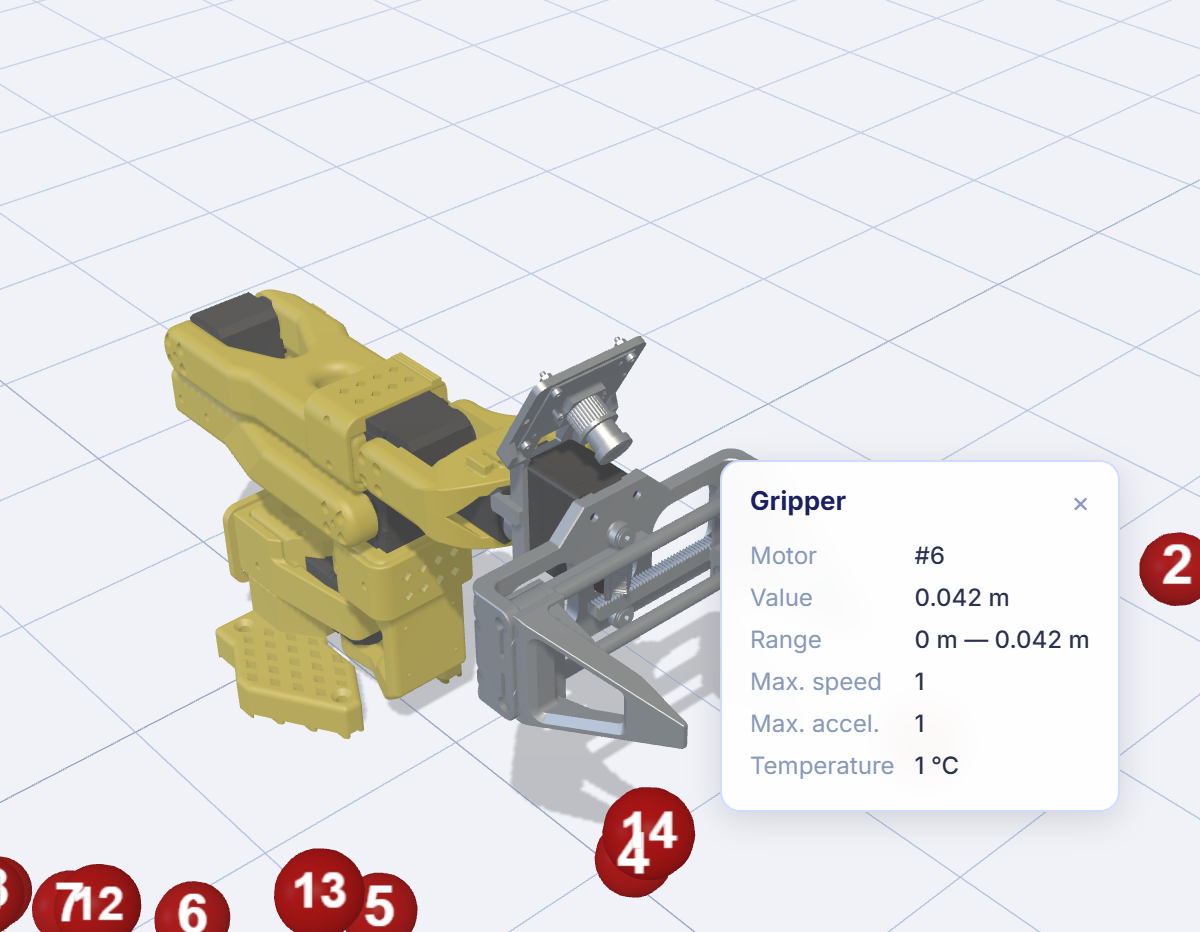
- Arrastar com o botão esquerdo gira a câmera, arrastar com o direito ou o do meio desloca, e a rolagem dá zoom.
- Clique em um motor na vista 3D para a leitura ao vivo: motor, valor, faixa, velocidade máxima, aceleração máxima e temperatura. Se disser Motor not connected, essa junta não está respondendo — volte a Conecte seu braço.
- Poses fantasma mostram para onde o braço está sendo mandado, ao lado de onde ele está.
Se o gêmeo não acompanhar quando você move uma junta com a mão, pare e resolva isso antes de continuar. Significa que os IDs, a fiação ou a calibração estão errados, e todos os módulos seguintes são construídos em cima deste.
