
title: El curso, módulo a módulo description: Los doce módulos de Robonine Lab: qué enseña cada uno, qué haces realmente en él y qué necesitas sobre la mesa.
El curso, módulo a módulo
Doce módulos, en un orden fijo. Un módulo se abre cuando se termina el anterior. El dato Brazo indica si ese módulo necesita un brazo físico o virtual conectado.
0 — Introducción
Brazo: no hace falta. Siete pasos.
Qué es un manipulador de seis ejes, para quién es el curso, cómo está estructurado y las normas de seguridad. Es el único módulo con preguntas de opción múltiple: la sección de seguridad es un carrusel de cinco temas —zona de trabajo, parada de emergencia, desconexión, funcionamiento supervisado, puntos de atrapamiento—, cada uno seguido de una pregunta que tienes que acertar.
Termina con la lista de equipamiento, que también se reproduce en Qué necesitas.
1 — Montaje del robot
Brazo: no hace falta hasta el final. Siete pasos.
Al empezar eliges un itinerario: construir desde cero o un kit ya preparado.
Tienes la lista de piezas, el despiece de un servo —motor, reductora, encoder, controlador— y cinco etapas de montaje con fotografías y vídeo: base y articulación 1, hombro y articulación 2, codo y articulación 3, muñeca y articulación 4, pinza y articulaciones 5 y 6. Si imprimes tus propias piezas, los paquetes STL están enlazados aquí.
Después viene la parte que la gente subestima: dar a cada motor su propio ID. Los servos comparten un bus de dos hilos que lleva alimentación y datos, encadenado desde la placa a través de los motores 1 a 6, y todos salen de fábrica con el mismo ID. La lección te guía para asignar del 1 al 6 con solo ese motor conectado; si hay dos conectados, lo dice y se niega. Al final comprueba todo el bus de una vez.
2 — Conexión y anatomía
Brazo: necesario. Cinco pasos.
El primer módulo con el brazo real y la vista 3D lado a lado. Conecta, activa el modo anatomía y haz clic en las partes resaltadas de la vista para aprender sus nombres: base, hombro, brazo, antebrazo, muñeca, pinza. Después, las seis articulaciones J1–J6, qué es un grado de libertad y los tres sistemas de coordenadas que usarás el resto del curso: base, usuario y herramienta.
3 — Calibración
Brazo: necesario. Cinco pasos.
Posiciones cero, las comprobaciones que las demuestran, resolución del encoder y repetibilidad y exactitud medidas. Se describe por completo en Calibración.
4 — Teleoperación
Brazo: necesario. Seis pasos.
Manejar el brazo tú mismo, desde el teclado, con la habilitación mediante la tecla Mayús. Tareas:
- girar la articulación 5 exactamente a 45°;
- cartografiar el espacio de trabajo sondeando una cuadrícula de puntos y averiguando cuáles son plenamente alcanzables, cuáles son alcanzables pero incómodos y cuáles quedan fuera por completo;
- rodear un cilindro sin golpearlo: la lección detecta las colisiones y te dice Goal reached — with collisions;
- mover un cilindro real de una zona a otra.
5 — Pick and place
Brazo: necesario. Cinco pasos.
Planos de movimiento, tipos de pinza y con cuánta fuerza apretar: hay una escala de fuerza con una zona ligera, una correcta y una excesiva, y tienes que acertar con la correcta. Hay un simulacro de parada de emergencia.
Y después lo esencial: grabar una secuencia —aproximación, agarre con fuerza controlada, traslado, suelta—, detener la grabación, leer el resumen de lo capturado y reproducirla con el brazo haciéndolo por sí solo.
6 — Trabajo con el efector final
Brazo: necesario. Seis pasos. El módulo más largo.
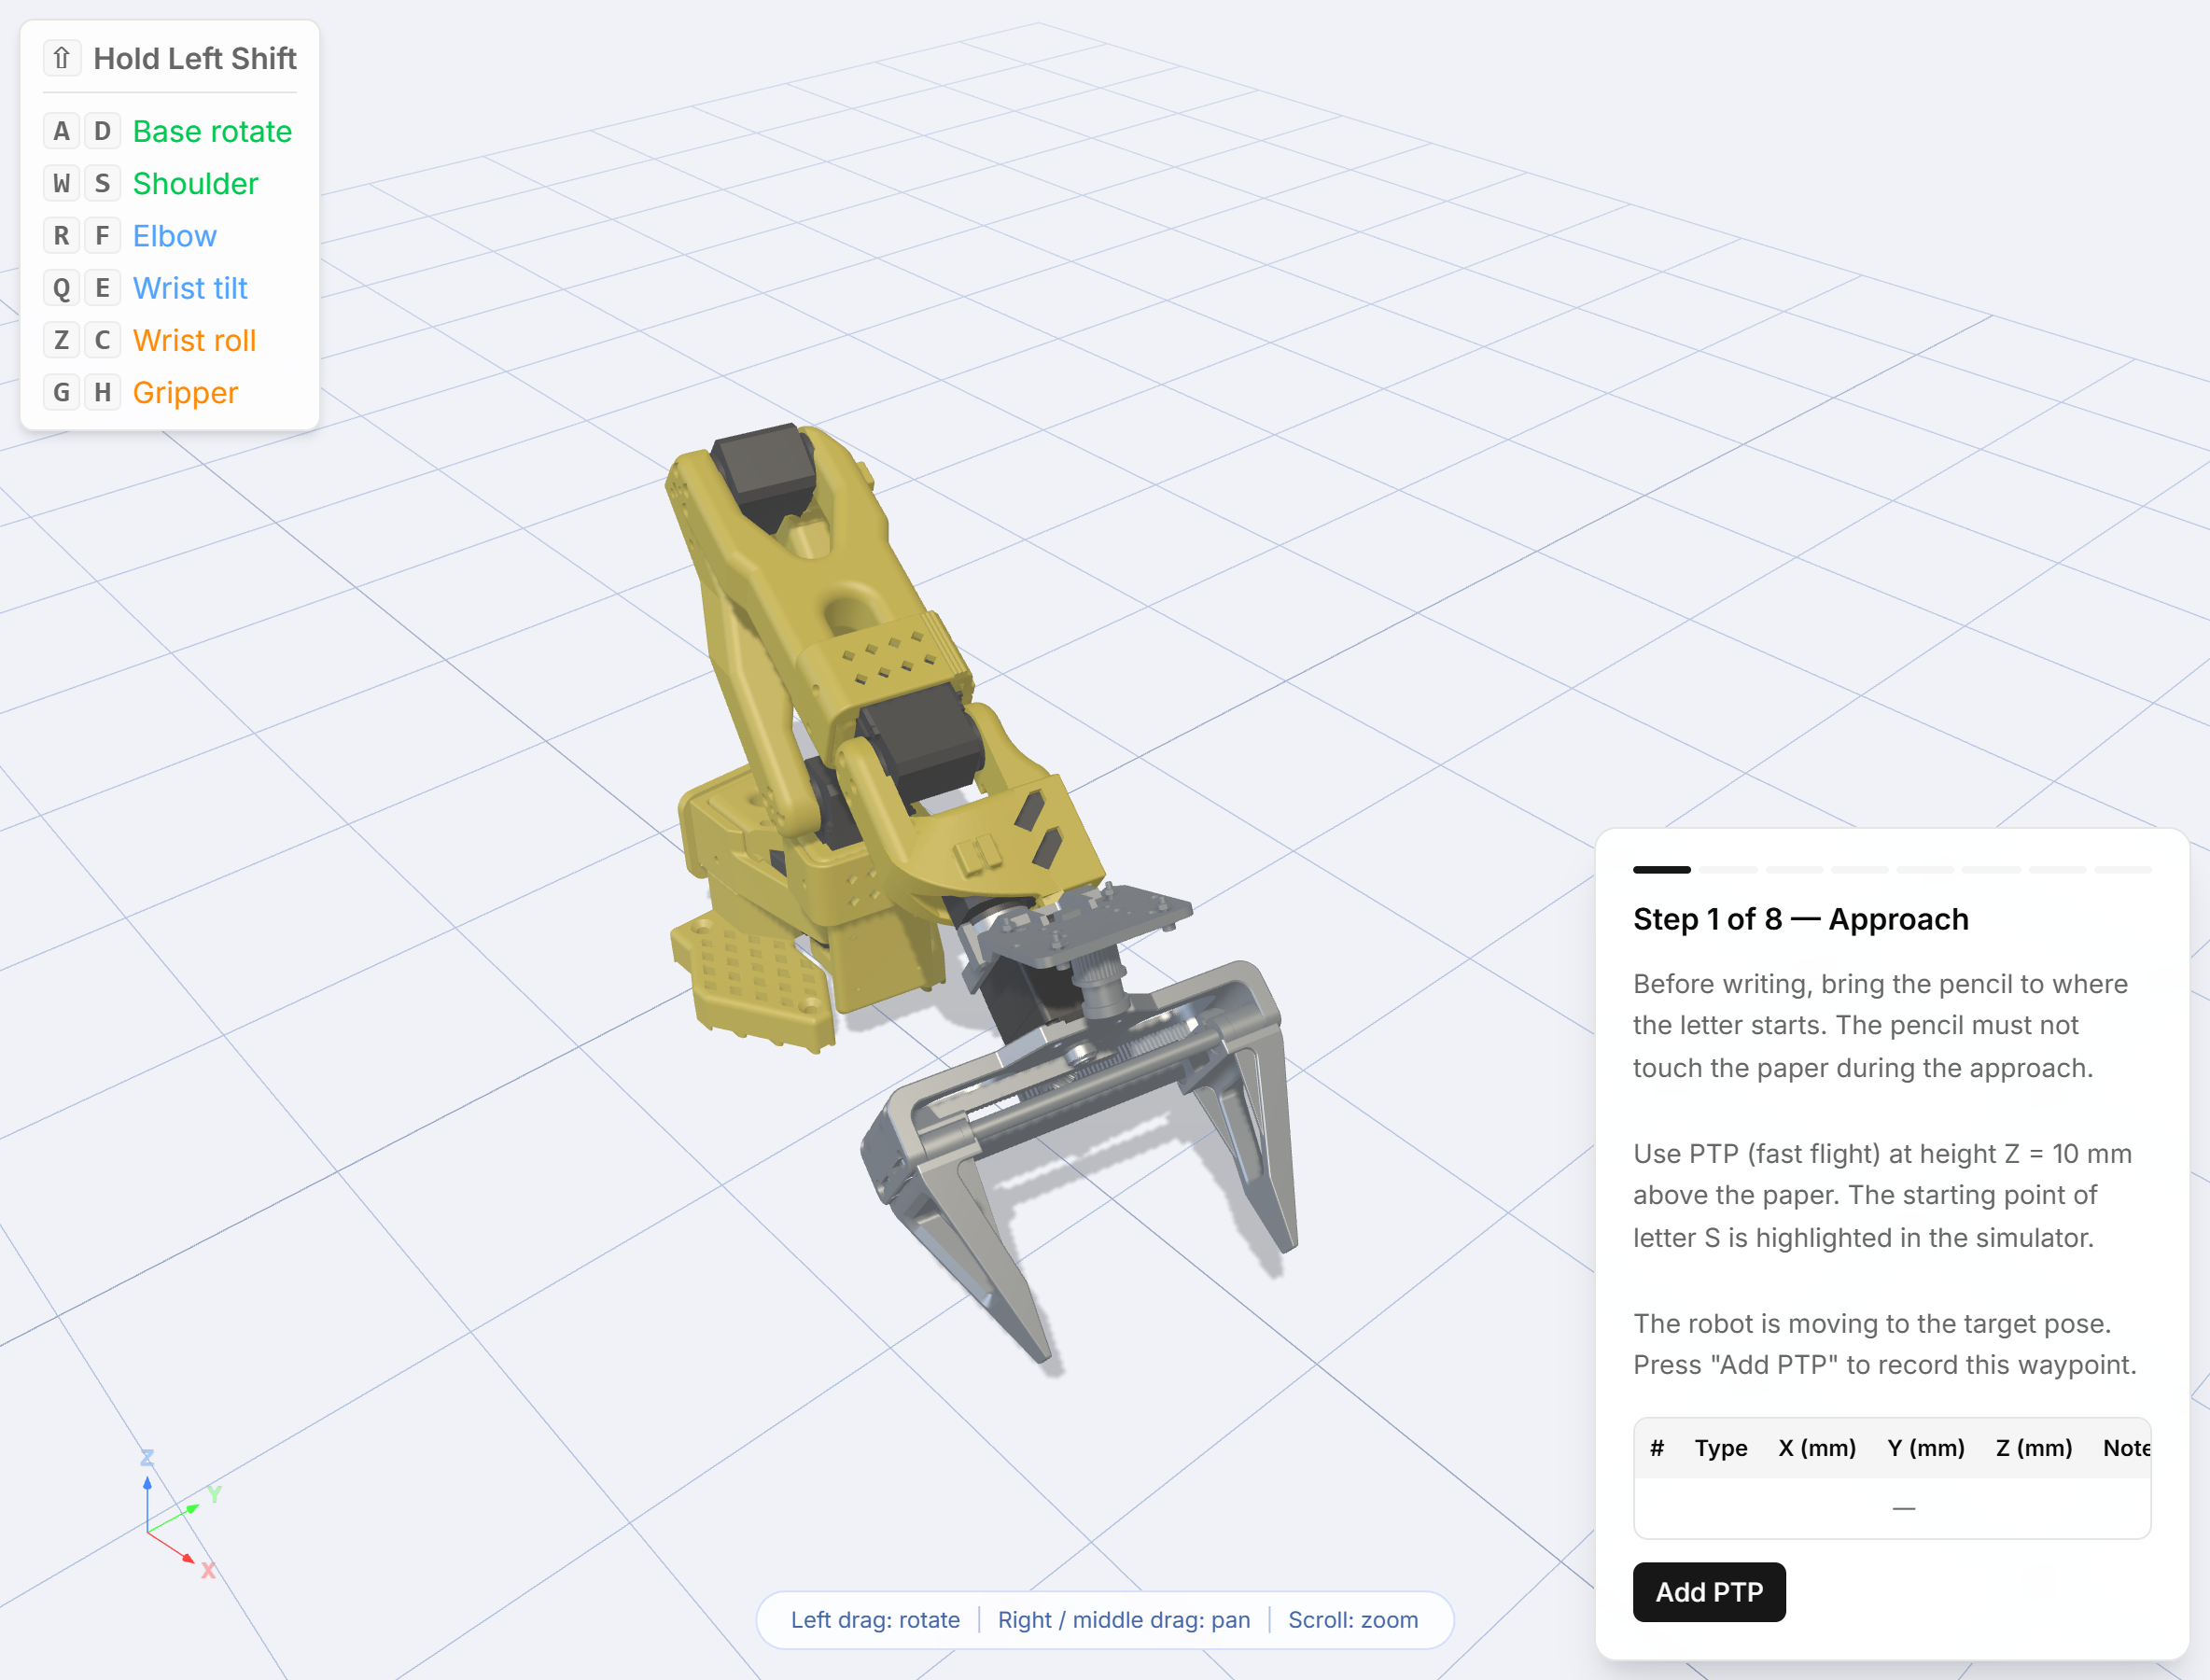
Sujeta un lápiz en la pinza y haz que el brazo escriba.
- Calibración de la herramienta: toca la punta de un cono desde cuatro orientaciones distintas para que el software aprenda dónde está la punta del lápiz respecto a la muñeca. Se verifica automáticamente en tres intentos.
- Calibración de la base: toca tres esquinas de una hoja A4 —origen, X, Y— para que el papel se convierta en un sistema de coordenadas. También se verifica.
- Tipos de movimiento: movimientos punto a punto, lineales y circulares, y por qué la diferencia importa cuando hay un lápiz sobre el papel.
- La firma: programa las letras S, O, A, R, M con Add PTP, Add LIN, Add CIRC. La S está totalmente guiada, coordenada a coordenada; el resto son tuyas, con esquemas sugeridos.
- Comprueba la trayectoria, ejecútala en el simulador y después en el brazo real con un lápiz real.
Necesitas un lápiz y una hoja A4.
7 — Reconocimiento de objetos por visión artificial
Brazo: no hace falta. Nueve pasos.
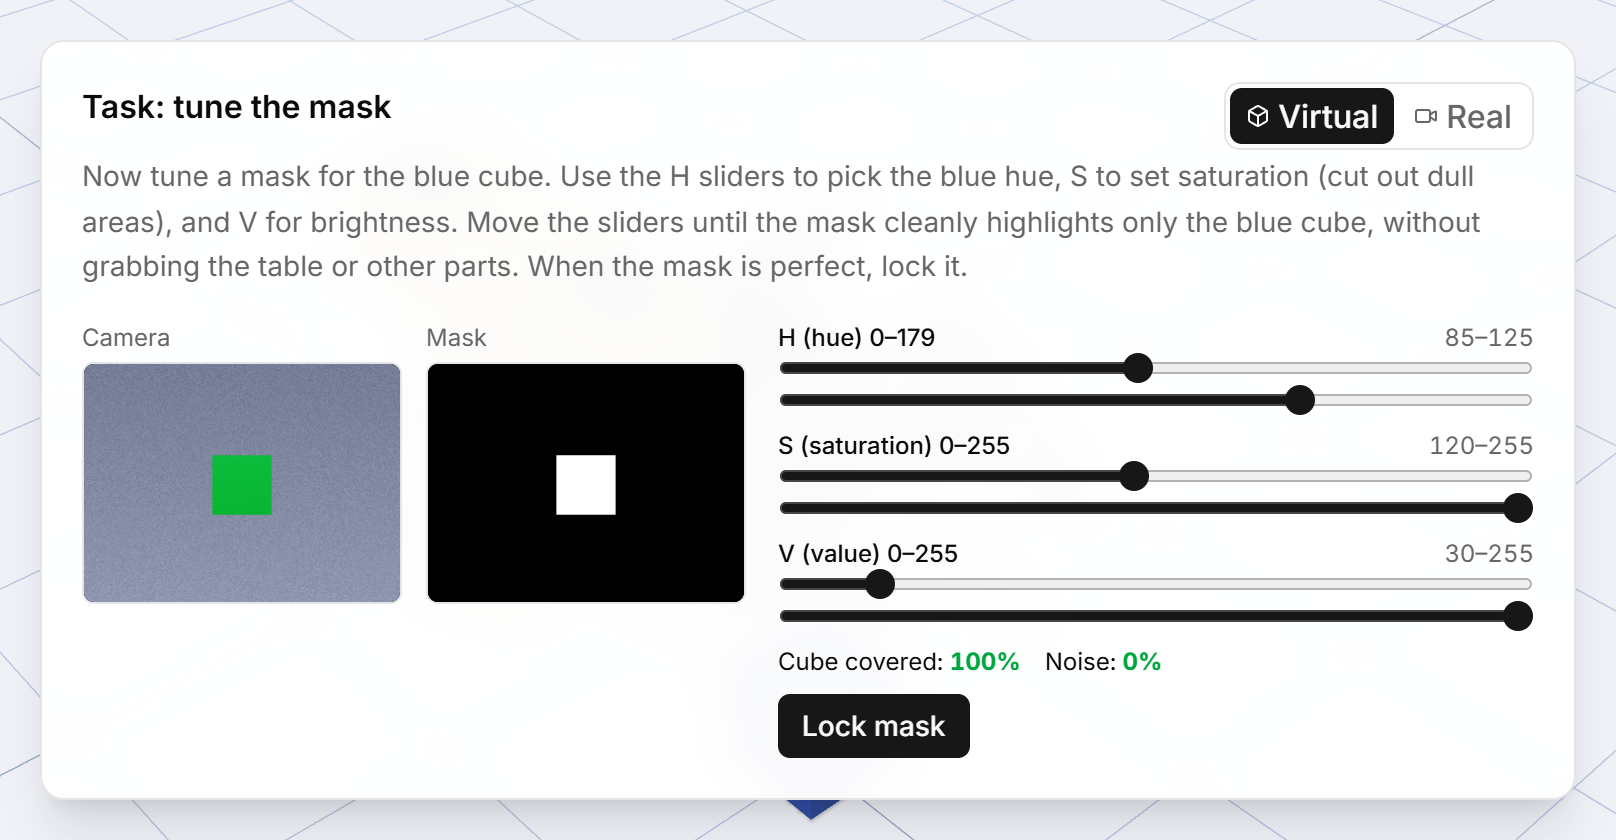
Visión por computador de verdad, ejecutándose en tu navegador: el módulo carga OpenCV y construye una cadena honesta: umbralización HSV, después morfología para limpiar la máscara y después momentos para encontrar el centro del objeto.
Puedes alimentarlo con la escena virtual integrada en la lección o con tu propia webcam; la elección se conserva entre sesiones. Tareas: ajustar los deslizadores HSV hasta que solo sobreviva el cubo azul, y limpiar una máscara ruidosa aplicando erosión y dilatación en el orden correcto.
8 — Seguimiento de objetos y PID
Brazo: necesario. Diez pasos.
Convertir píxeles en milímetros y después en ángulos articulares. Calibración cámara-base, alcanzar un objeto visto y luego la teoría de control: qué hace cada término P, I y D, ajustados en vivo frente a un cubo en movimiento hasta que se mantiene centrado. Termina distinguiendo por su forma dos objetos azules parecidos y siguiendo solo al cilindro.
9 — Reconocimiento con redes neuronales
Brazo: necesario. Trece pasos.
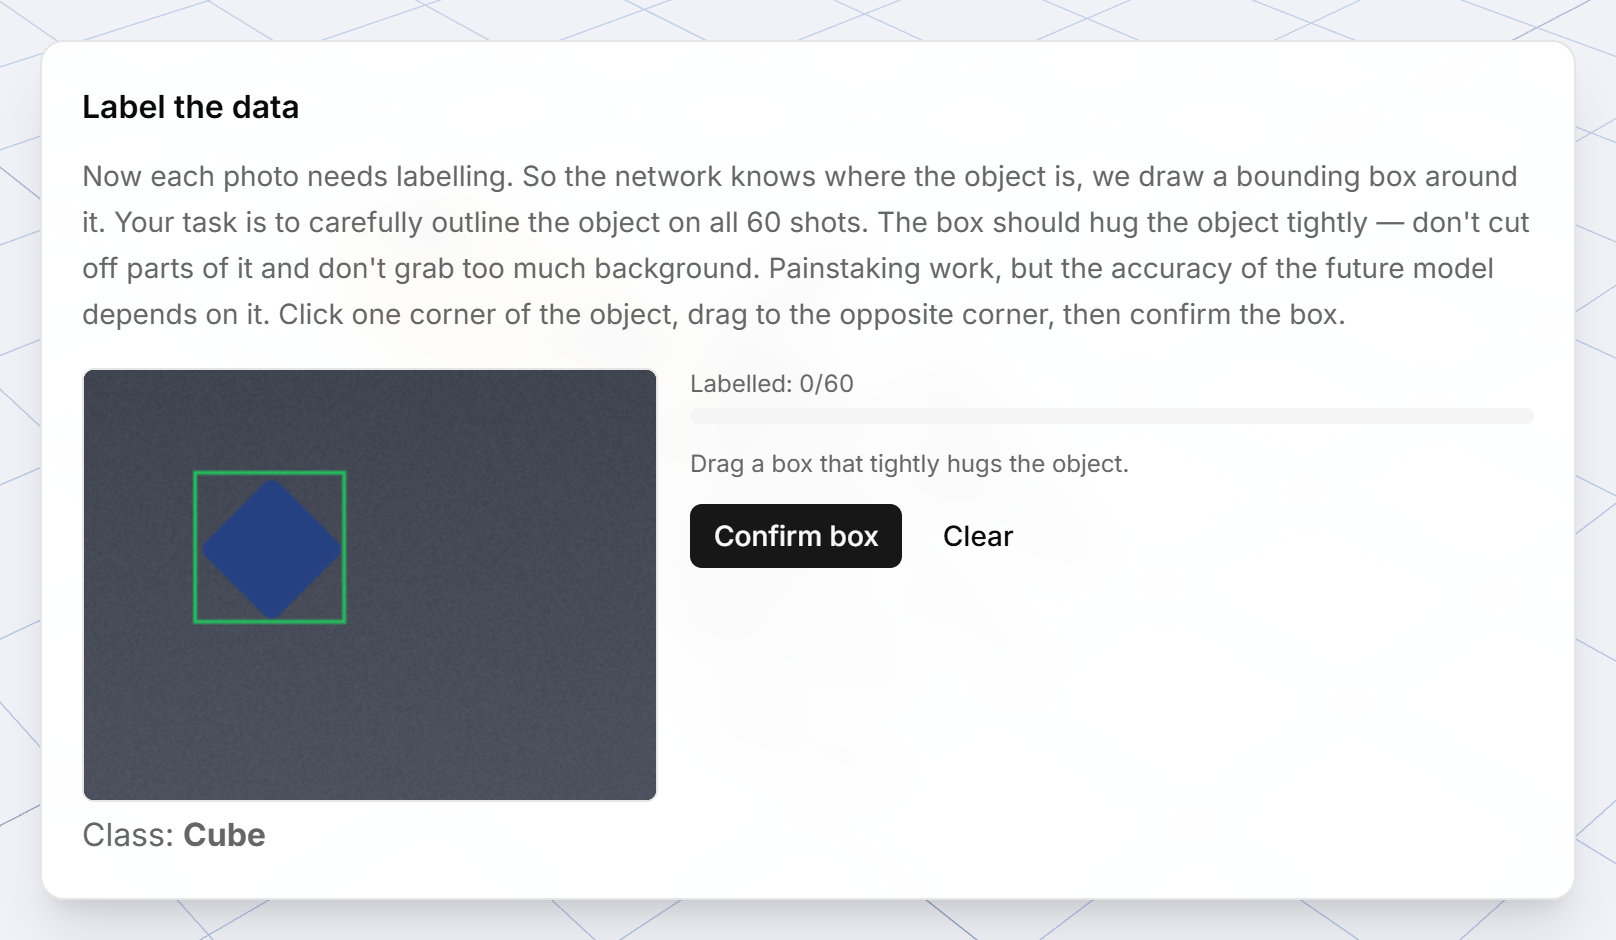
Toda la cadena de datos, hecha como es debido: recoge sesenta imágenes —veinte de cubo, veinte de cilindro y veinte de tuerca— y dibuja una caja delimitadora en cada una. La lección revisa tus etiquetas y rechaza un conjunto de datos virtual tomado desde una sola postura y con una sola luz, porque esa es precisamente la lección.
Después, el formato de las imágenes, la división entre entrenamiento y validación, qué es el aprendizaje por transferencia y cómo leer una curva de entrenamiento: observas la pérdida y la exactitud y tienes que detener el entrenamiento en la época adecuada, antes de que sobreajuste. Termina con el brazo clasificando piezas por clase.
Qué es real aquí y qué se enseña en el simulador
Los Módulos 7 y 8 ejecutan OpenCV auténtico. Las curvas de entrenamiento del Módulo 9 son un modelo idealizado del entrenamiento, y el Módulo 10 detecta marcadores con un códec didáctico simplificado, no con un detector de producción. Los conceptos, el flujo de trabajo y las decisiones que tomas son los reales; los números entre bastidores están preparados para comportarse igual cada vez. La detección ArUco de producción y OpenCV están disponibles como herramientas, fuera de la lección.
10 — Reconocimiento de marcadores ArUco
Brazo: necesario. Cinco pasos.
Qué es un marcador fiducial y por qué a los robots les gustan. Construyes tú mismo un marcador rellenando celdas y ves cómo se decodifica el ID, giras un cubo cubierto de marcadores y lo escaneas, alineas la dirección de aproximación de la pinza con la normal de un marcador, apuntas a un marcador elegido por su ID mediante cinemática inversa y clasificas un cubo en zonas etiquetadas con marcadores.
11 — Proyecto final
En desarrollo. La tarjeta se ve en el panel, atenuada, y su botón dice Under development. Los once módulos anteriores están completos.
