
Der Kurs, Modul für Modul
Zwölf Module in fester Reihenfolge. Ein Modul öffnet sich, wenn das vorherige abgeschlossen ist. Die Angabe Arm sagt, ob für dieses Modul ein physischer oder virtueller Arm verbunden sein muss.
0 – Einführung
Arm: nicht nötig. Sieben Schritte.
Was ein Sechsachs-Manipulator ist, für wen der Kurs gedacht ist, wie er aufgebaut ist, und die Sicherheitsregeln. Es ist das einzige Modul mit Multiple-Choice-Kontrollpunkten: Der Sicherheitsteil ist ein Karussell aus fünf Themen – Arbeitsbereich, Not-Halt, Abschalten, beaufsichtigter Betrieb, Quetschstellen –, jeweils gefolgt von einer Frage, die du richtig beantworten musst.
Es endet mit der Ausrüstungsliste, die auch unter Was du brauchst steht.
1 – Montage des Roboters
Arm: erst am Ende nötig. Sieben Schritte.
Zu Beginn wählst du einen Weg: von Grund auf bauen oder ein fertiger Bausatz.
Du bekommst die Teileliste, einen zerlegten Servo – Motor, Getriebe, Encoder, Controller – und fünf Bauabschnitte mit Fotos und Video: Basis und Gelenk 1, Schulter und Gelenk 2, Ellbogen und Gelenk 3, Handgelenk und Gelenk 4, Greifer und die Gelenke 5 und 6. Wenn du deine Teile selbst druckst, sind die STL-Pakete hier verlinkt.
Dann der Teil, den viele unterschätzen: jedem Motor eine eigene ID geben. Die Servos teilen sich einen Zweidraht-Bus für Strom und Daten, von der Platine aus durch die Motoren 1 bis 6 geschleift, und alle verlassen das Werk mit derselben ID. Die Lektion führt dich durch die Vergabe von 1 bis 6, wobei nur dieser eine Motor angeschlossen ist – hängen zwei dran, sagt sie das und verweigert. Zum Schluss prüft sie den ganzen Bus auf einmal.
2 – Verbindung und Anatomie
Arm: erforderlich. Fünf Schritte.
Das erste Modul, in dem echter Arm und 3D-Ansicht nebeneinanderstehen. Verbinden, Anatomie-Modus einschalten, dann auf die hervorgehobenen Teile in der Ansicht klicken, um ihre Namen zu lernen: Basis, Schulter, Oberarm, Unterarm, Handgelenk, Greifer. Danach die sechs Gelenke J1–J6, was ein Freiheitsgrad ist, und die drei Koordinatensysteme, die du im restlichen Kurs verwendest – Basis, Benutzer und Werkzeug.
3 – Kalibrierung
Arm: erforderlich. Fünf Schritte.
Nullpositionen, die Prüfungen, die sie belegen, Encoder-Auflösung sowie gemessene Wiederholgenauigkeit und Genauigkeit. Vollständig beschrieben unter Kalibrierung.
4 – Teleoperation
Arm: erforderlich. Sechs Schritte.
Den Arm selbst fahren, über die Tastatur, mit der Umschalttaste als Freigabe. Aufgaben:
- Gelenk 5 auf genau 45° drehen;
- den Arbeitsraum vermessen, indem du ein Raster von Punkten abtastest und herausfindest, welche voll erreichbar, welche erreichbar, aber unbequem, und welche ganz außerhalb sind;
- um einen Zylinder herumfahren, ohne ihn zu berühren – die Lektion bemerkt Kollisionen und meldet Goal reached — with collisions;
- einen echten Zylinder von einer Zone in eine andere bewegen.
5 – Pick and Place
Arm: erforderlich. Fünf Schritte.
Bewegungsebenen, Greifertypen und wie fest man zudrückt – es gibt eine Kraftskala mit einer leichten, einer richtigen und einer übermäßigen Zone, und du musst die richtige treffen. Dazu eine Not-Halt-Übung.
Dann der Kern: eine Sequenz aufzeichnen – Anfahren, Greifen mit kontrollierter Kraft, Transfer, Loslassen –, die Aufzeichnung stoppen, die Zusammenfassung des Erfassten lesen und sie abspielen, während der Arm es selbstständig ausführt.
6 – Arbeiten mit dem Endeffektor
Arm: erforderlich. Sechs Schritte. Das längste Modul.
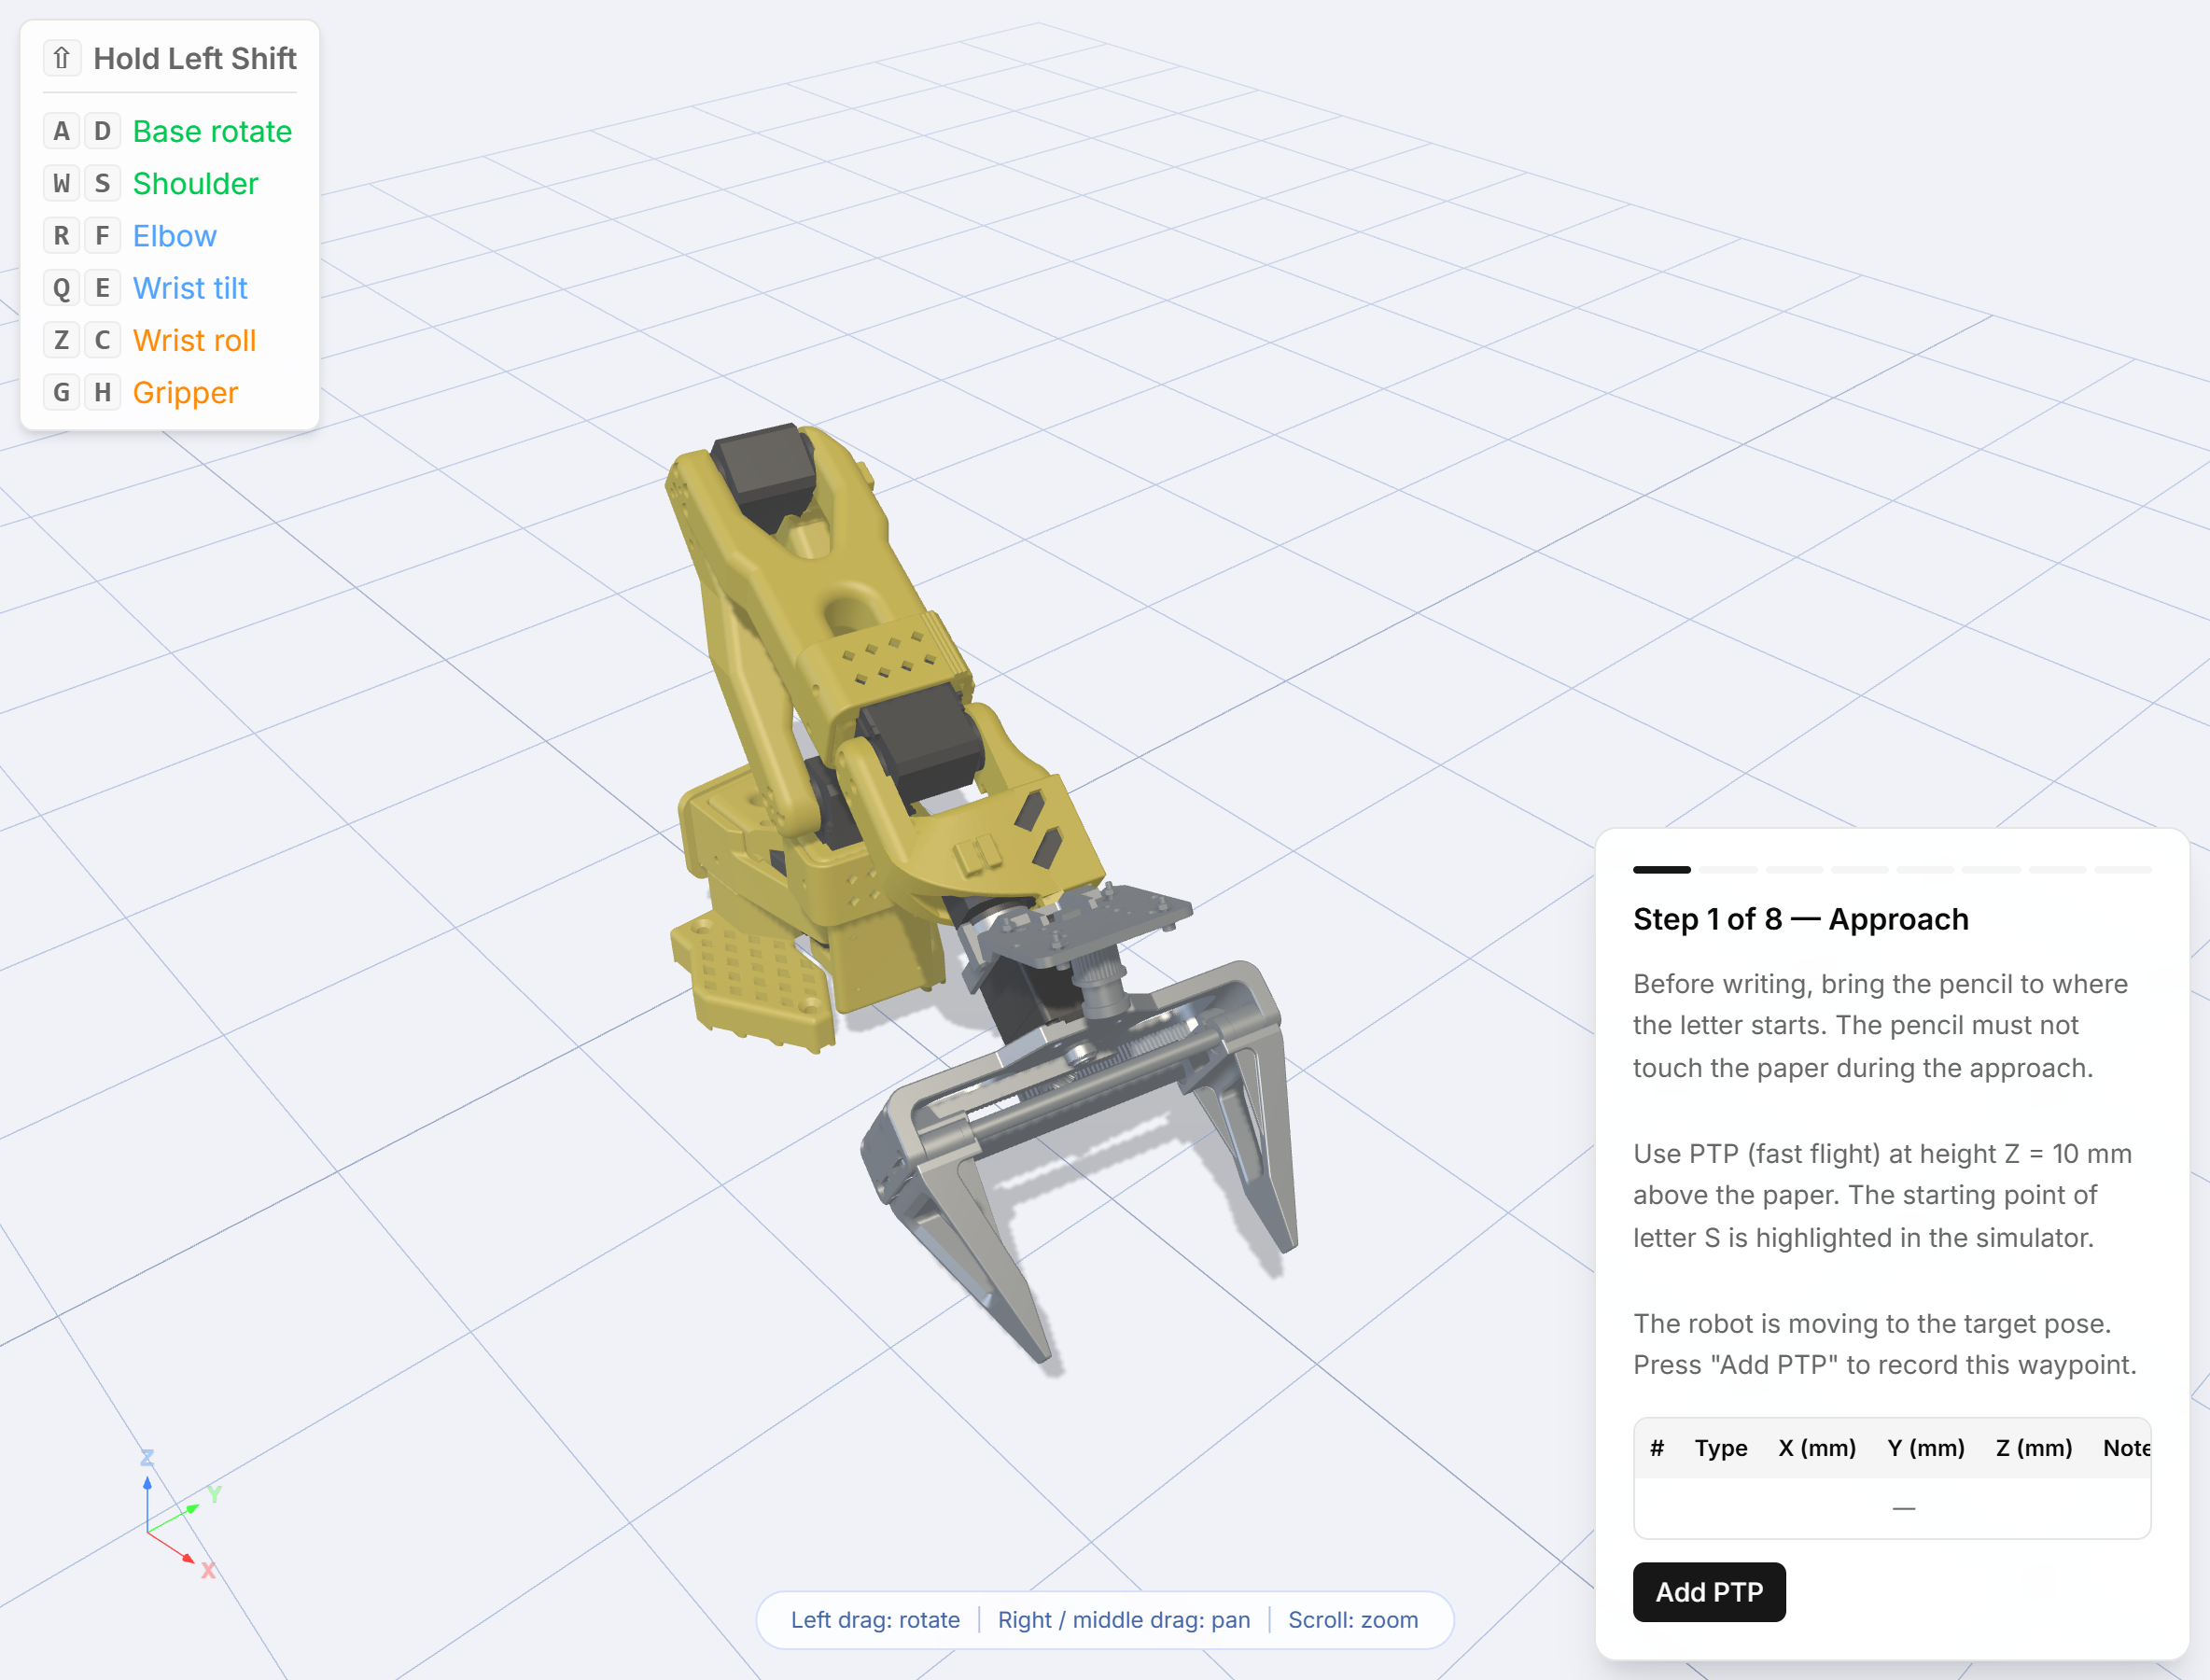
Klemme einen Bleistift in den Greifer und lass den Arm schreiben.
- Werkzeugkalibrierung: Berühre die Spitze eines Kegels aus vier verschiedenen Orientierungen, damit die Software lernt, wo die Bleistiftspitze relativ zum Handgelenk liegt. Wird automatisch über drei Versuche verifiziert.
- Basiskalibrierung: Berühre drei Ecken eines A4-Blatts – Ursprung, X, Y –, damit das Papier zum Koordinatensystem wird. Ebenfalls verifiziert.
- Bewegungsarten: Punkt-zu-Punkt-, Linear- und Kreisbewegungen, und warum der Unterschied zählt, wenn ein Bleistift auf dem Papier ist.
- Die Signatur: Programmiere die Buchstaben S, O, A, R, M mit Add PTP, Add LIN, Add CIRC. Das S ist vollständig geführt, Koordinate für Koordinate; der Rest gehört dir, mit Vorschlägen.
- Trajektorie prüfen, im Simulator ausführen, dann am echten Arm mit echtem Bleistift.
Du brauchst einen Bleistift und ein Blatt A4.
7 – Objekterkennung mit Computer Vision
Arm: nicht nötig. Neun Schritte.
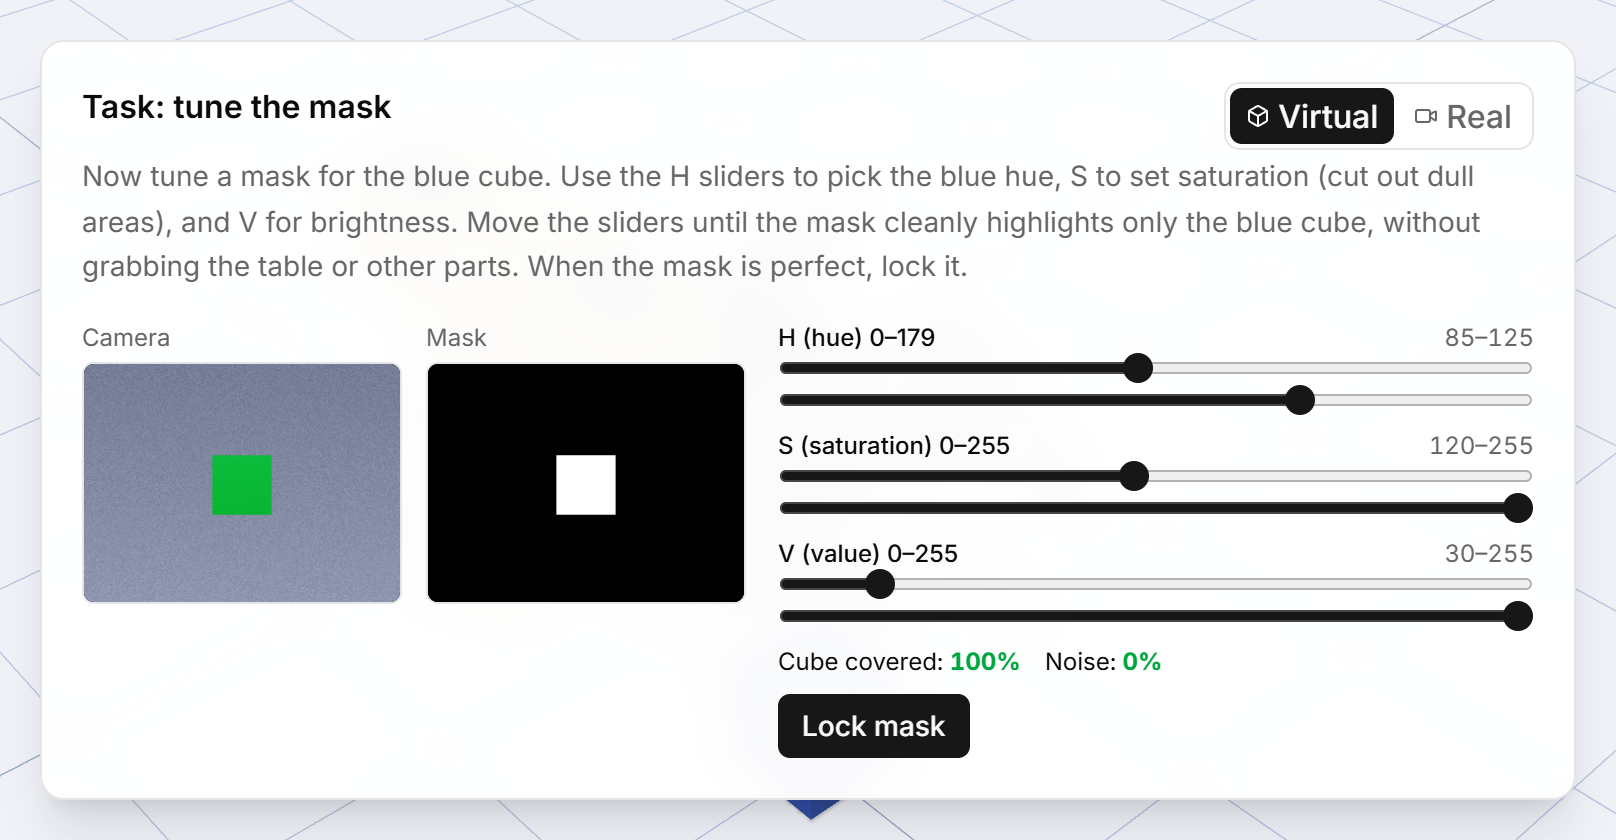
Echte Bildverarbeitung, die in deinem Browser läuft: Das Modul lädt OpenCV und baut eine ehrliche Pipeline – HSV-Schwellwertbildung, dann Morphologie zum Säubern der Maske, dann Momente, um den Mittelpunkt des Objekts zu finden.
Du kannst die in die Lektion eingebaute virtuelle Szene oder deine eigene Webcam verwenden; die Wahl bleibt zwischen Sitzungen erhalten. Aufgaben: die HSV-Regler so einstellen, dass nur der blaue Würfel übrig bleibt, und eine verrauschte Maske säubern, indem du Erosion und Dilatation in der richtigen Reihenfolge anwendest.
8 – Objektverfolgung und PID
Arm: erforderlich. Zehn Schritte.
Aus Pixeln werden Millimeter, dann Gelenkwinkel. Kamera-zu-Basis-Kalibrierung, ein gesehenes Objekt anfahren, und dann die Regelungstheorie: was P, I und D jeweils tun, live gegen einen bewegten Würfel abgestimmt, bis er zentriert bleibt. Zum Schluss werden zwei ähnliche blaue Objekte anhand ihrer Form unterschieden und nur der Zylinder verfolgt.
9 – Erkennung mit neuronalen Netzen
Arm: erforderlich. Dreizehn Schritte.
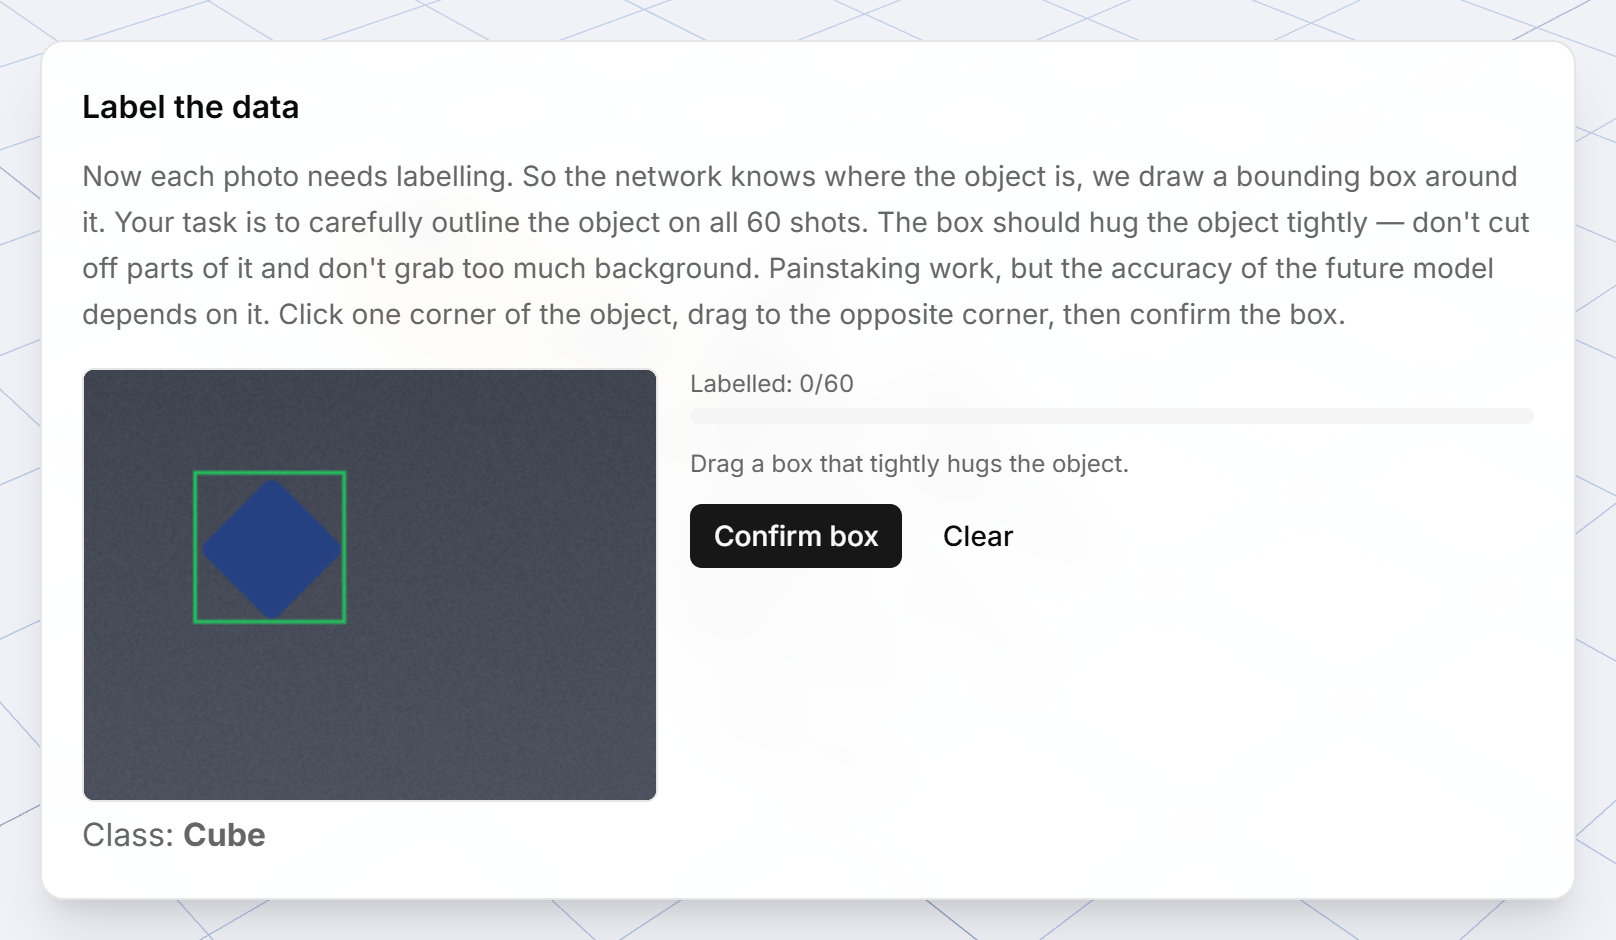
Die komplette Daten-Pipeline, ordentlich gemacht: sechzig Bilder sammeln – je zwanzig von Würfel, Zylinder und Mutter – und dann auf jedem einen Begrenzungsrahmen zeichnen. Die Lektion prüft deine Labels und lehnt einen virtuellen Datensatz ab, der aus einer einzigen Pose unter einem einzigen Licht aufgenommen wurde – denn genau das ist die Lektion.
Danach Bildformatierung, die Aufteilung in Training und Validierung, was Transfer Learning ist, und das Lesen einer Trainingskurve: Du beobachtest Loss und Accuracy und musst das Training in der richtigen Epoche stoppen, bevor es überanpasst. Am Ende sortiert der Arm Teile nach Klasse.
Was hier echt ist und was im Simulator gelehrt wird
Die Module 7 und 8 laufen mit echtem OpenCV. Die Trainingskurven in Modul 9 sind ein idealisiertes Modell des Trainings, und Modul 10 erkennt Marker mit einem vereinfachten Lehr-Codec statt mit einem Produktionsdetektor. Die Konzepte, der Arbeitsablauf und deine Entscheidungen sind echt; die Zahlen hinter den Kulissen sind so inszeniert, dass sie sich jedes Mal gleich verhalten. Produktionsreife ArUco-Erkennung und OpenCV stehen als Werkzeuge außerhalb der Lektion bereit.
10 – Erkennung von ArUco-Markern
Arm: erforderlich. Fünf Schritte.
Was ein Passermarker ist und warum Roboter sie mögen. Du baust selbst einen Marker, indem du Zellen ausfüllst, und siehst zu, wie die ID dekodiert wird, drehst einen mit Markern beklebten Würfel und scannst ihn, richtest die Anfahrrichtung des Greifers an der Normalen eines Markers aus, zielst per inverser Kinematik auf einen per ID gewählten Marker und sortierst einen Würfel in Zonen, die mit Markern beschriftet sind.
11 – Abschlussprojekt
In Entwicklung. Die Karte ist auf dem Dashboard sichtbar, abgedunkelt, und ihre Schaltfläche zeigt Under development. Die elf Module davor sind vollständig.
