
コース:モジュールごとの解説
12 のモジュールが決まった順序で並びます。前のモジュールを終えると次が開きます。 アーム の項目は、そのモジュールで実機または仮想のアームを接続する必要があるか どうかを示します。
0 — イントロダクション
アーム:不要。7 ステップ。
6 軸マニピュレーターとは何か、コースは誰のためのものか、どう構成されているか、 そして安全ルール。選択式のチェックポイントがあるのはこのモジュールだけです。安全の セクションは 5 つのトピック — 作業エリア、非常停止、電源を切る、監視下での運転、 挟み込み箇所 — のカルーセルで、それぞれのあとに正解しなければならない質問があります。
最後は機材チェックリストで、必要なもの にも同じ内容があります。
1 — ロボットの組み立て
アーム:最後まで不要。7 ステップ。
最初にコースを選びます:ゼロから作る か、完成キット か。
部品リスト、サーボの分解図 — モーター、ギアボックス、エンコーダー、コントローラー — そして写真と動画付きの 5 つの組み立て段階が用意されています:ベースと関節 1、肩と 関節 2、肘と関節 3、手首と関節 4、グリッパーと関節 5・6。部品を自分でプリントする 場合は、STL バンドルへのリンクがここにあります。
そして、軽く見られがちな部分:各モーターに固有の ID を与えること。サーボは電源と データを運ぶ 2 線式のバスを共有し、ボードからモーター 1〜6 へとデイジーチェーンで つながっていて、工場出荷時にはすべて同じ ID です。レッスンは そのモーターだけを 接続した状態 で 1 から 6 を割り当てる手順を案内します。2 つ接続されていると、 その旨を表示して拒否します。最後にバス全体を一度に確認します。
2 — 接続と構造
アーム:必要。5 ステップ。
実機のアームと 3D ビューが並ぶ最初のモジュールです。接続し、構造モードをオンにして、 ビューポートでハイライトされた部分をクリックして名称を覚えます:ベース、肩、上腕、 前腕、手首、グリッパー。続いて 6 つの関節 J1〜J6、自由度とは何か、そしてコースの 残りで使う 3 つの座標系 — ベース、ユーザー、ツール。
3 — キャリブレーション
アーム:必要。5 ステップ。
ゼロ位置、それを裏付けるチェック、エンコーダーの分解能、実測の再現性と精度。 詳しくは キャリブレーション で説明しています。
4 — 遠隔操作
アーム:必要。6 ステップ。
Shift キーをイネーブルにして、キーボードから自分でアームを動かします。課題:
- 関節 5 をちょうど 45° まで回す。
- 点のグリッドを探ってワークスペースを調べ、どの点が完全に届き、どの点が届くが 無理のある姿勢になり、どの点が完全に範囲外かを見つける。
- 円柱にぶつからずに回り込む — レッスンは衝突を検知し、 Goal reached — with collisions と表示します。
- 実物の円柱をあるゾーンから別のゾーンへ移す。
5 — ピック&プレース
アーム:必要。5 ステップ。
動作平面、グリッパーの種類、そしてどれくらいの力でつかむか — 力のスケールには弱い、 適正、過大の 3 つのゾーンがあり、適正ゾーンに入れなければなりません。非常停止の 訓練もあります。
そして核心部分:シーケンスを記録する — アプローチ、制御された力での把持、移送、 リリース — 記録を止め、記録内容のサマリーを読み、アームが自分で実行する形で 再生 します。
6 — エンドエフェクタ作業
アーム:必要。6 ステップ。最も長いモジュール。
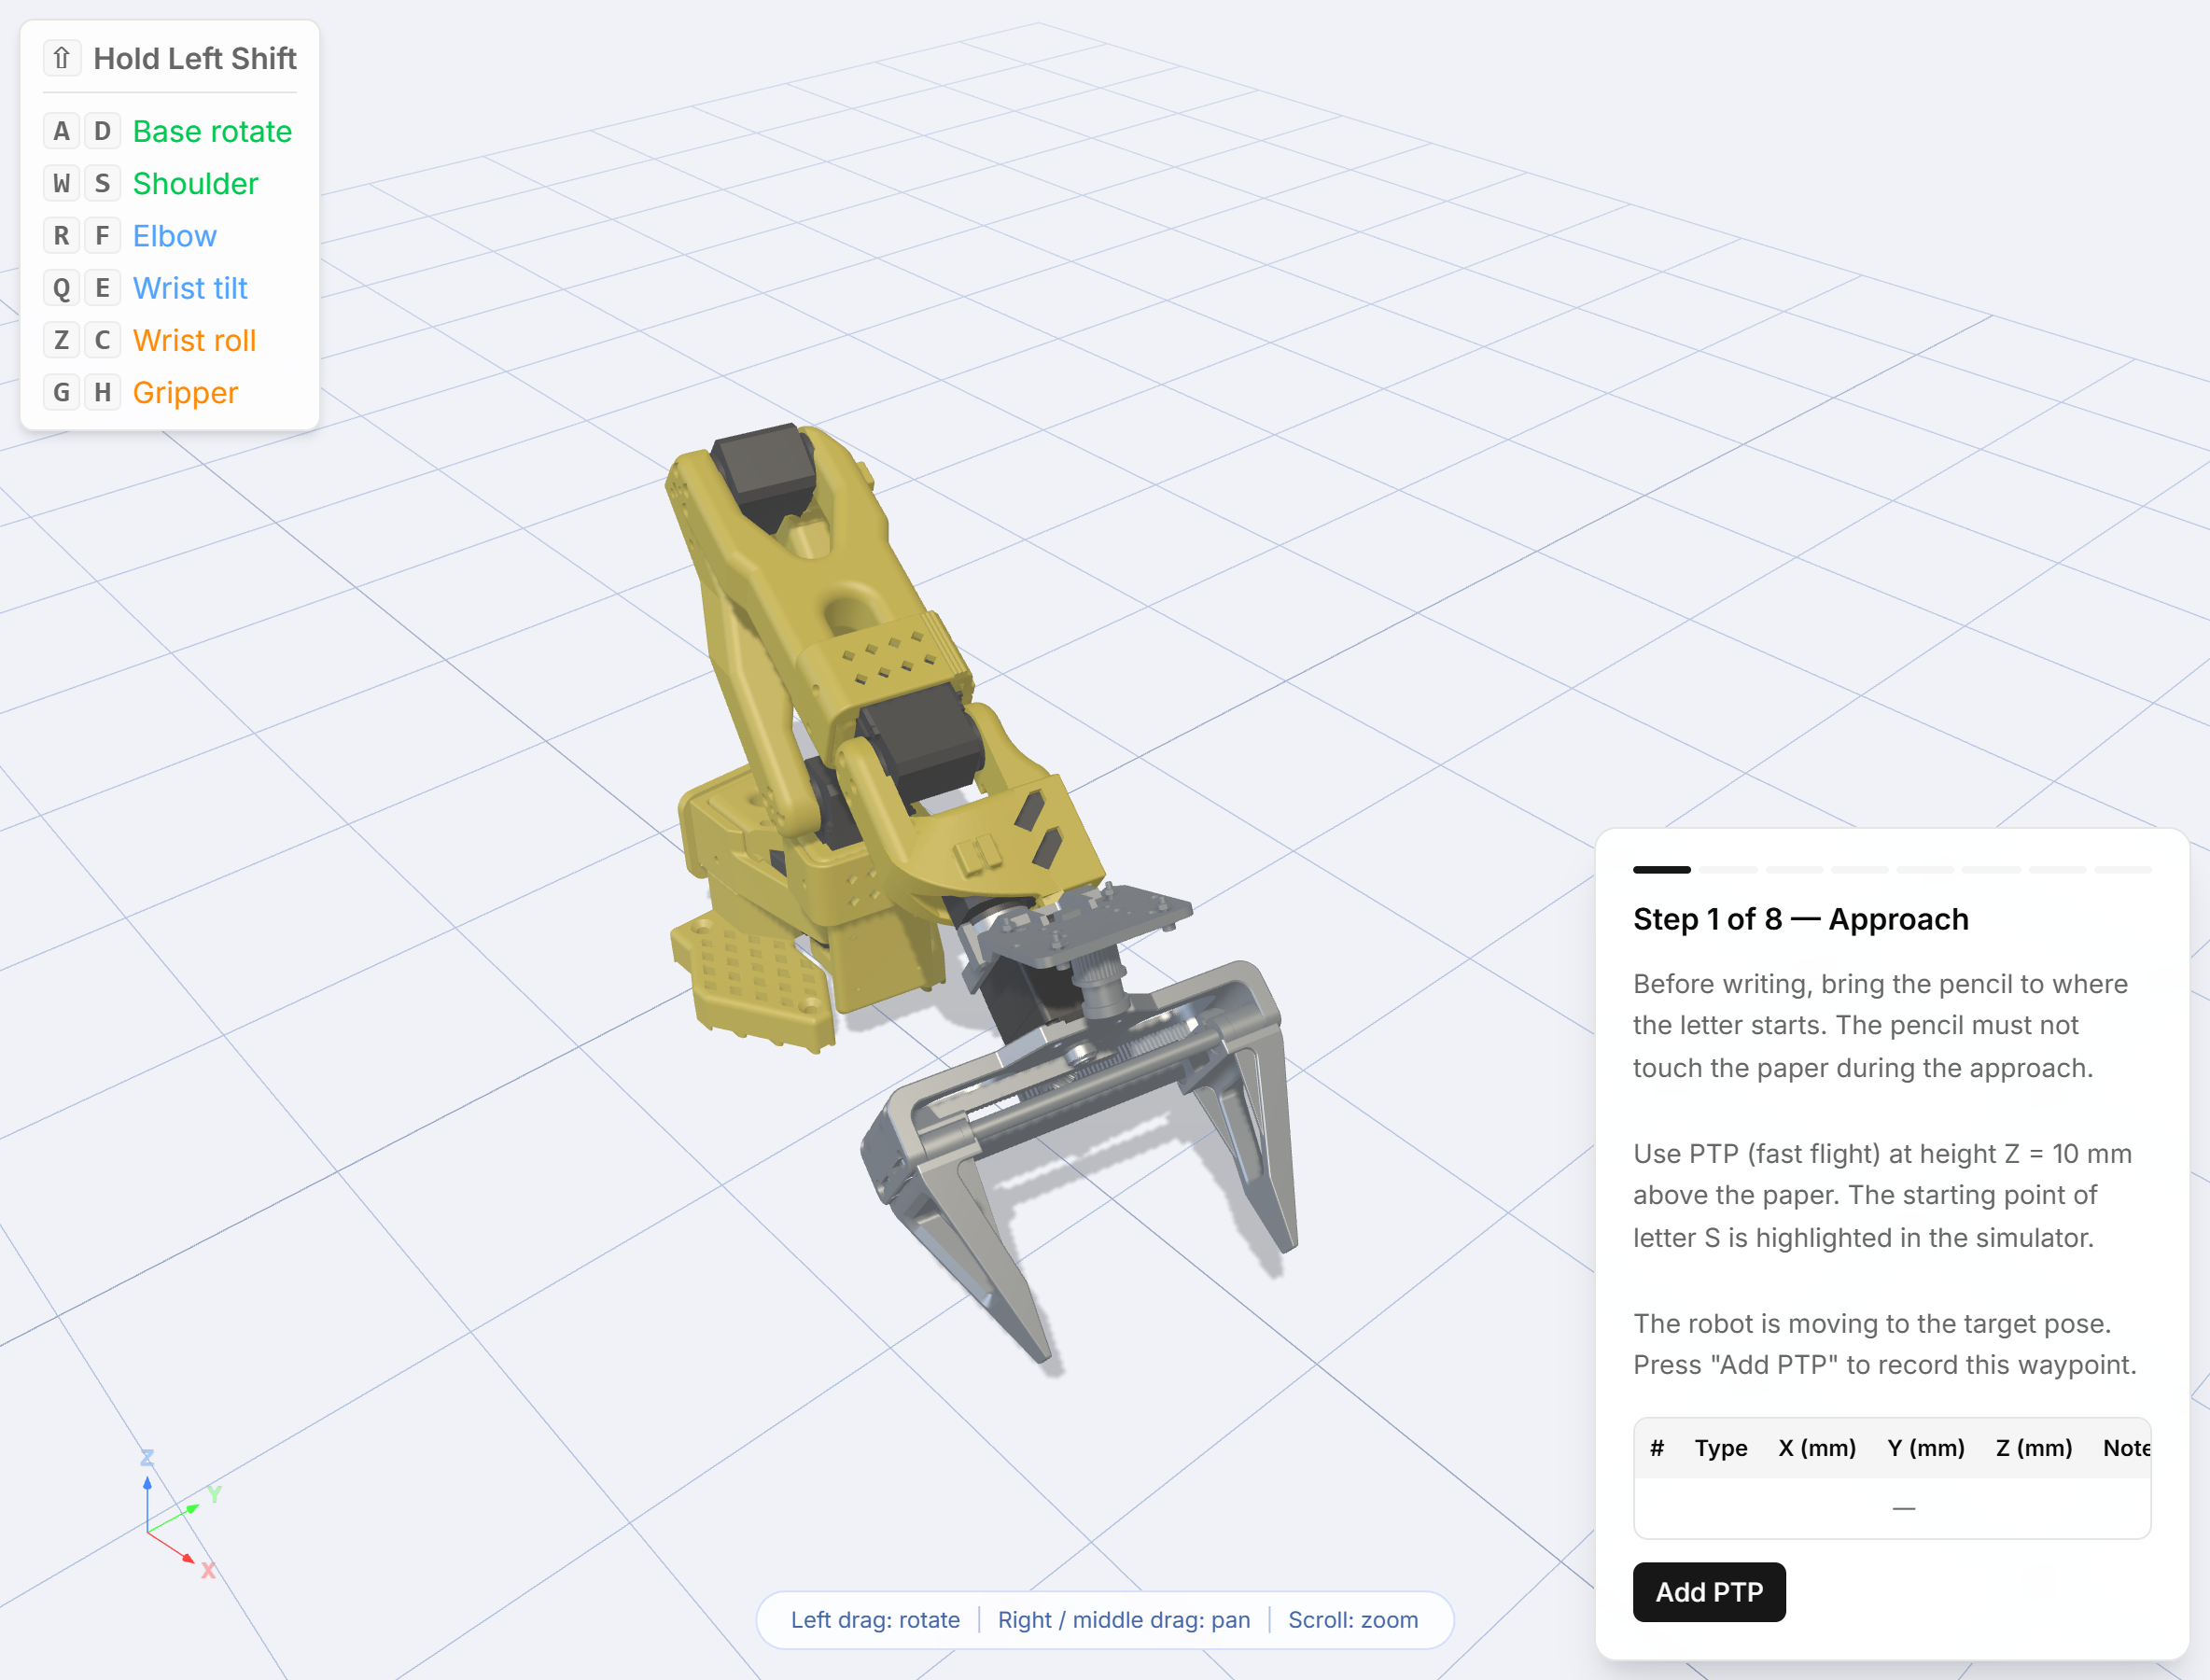
グリッパーに鉛筆を挟み、アームに文字を書かせます。
- ツールキャリブレーション:円錐の先端に 4 つの異なる姿勢で触れ、鉛筆の先が 手首に対してどこにあるかをソフトウェアに教えます。3 回の試行で自動的に検証されます。
- ベースキャリブレーション:A4 用紙の 3 つの角 — 原点、X、Y — に触れ、紙を 座標系にします。こちらも検証されます。
- 動作の種類:PTP(点から点)、直線、円弧の動作と、鉛筆が紙の上にあるときに その違いがなぜ重要なのか。
- サイン:Add PTP、Add LIN、Add CIRC を使って文字 S、O、A、R、M を プログラムします。S は座標ごとに完全にガイドされます。残りは提案された方針を参考に 自分で作ります。
- 軌道を確認し、シミュレーターで実行し、そのあと本物の鉛筆を持たせた実機で実行します。
鉛筆と A4 用紙が 1 枚必要です。
7 — コンピュータービジョンによる物体認識
アーム:不要。9 ステップ。
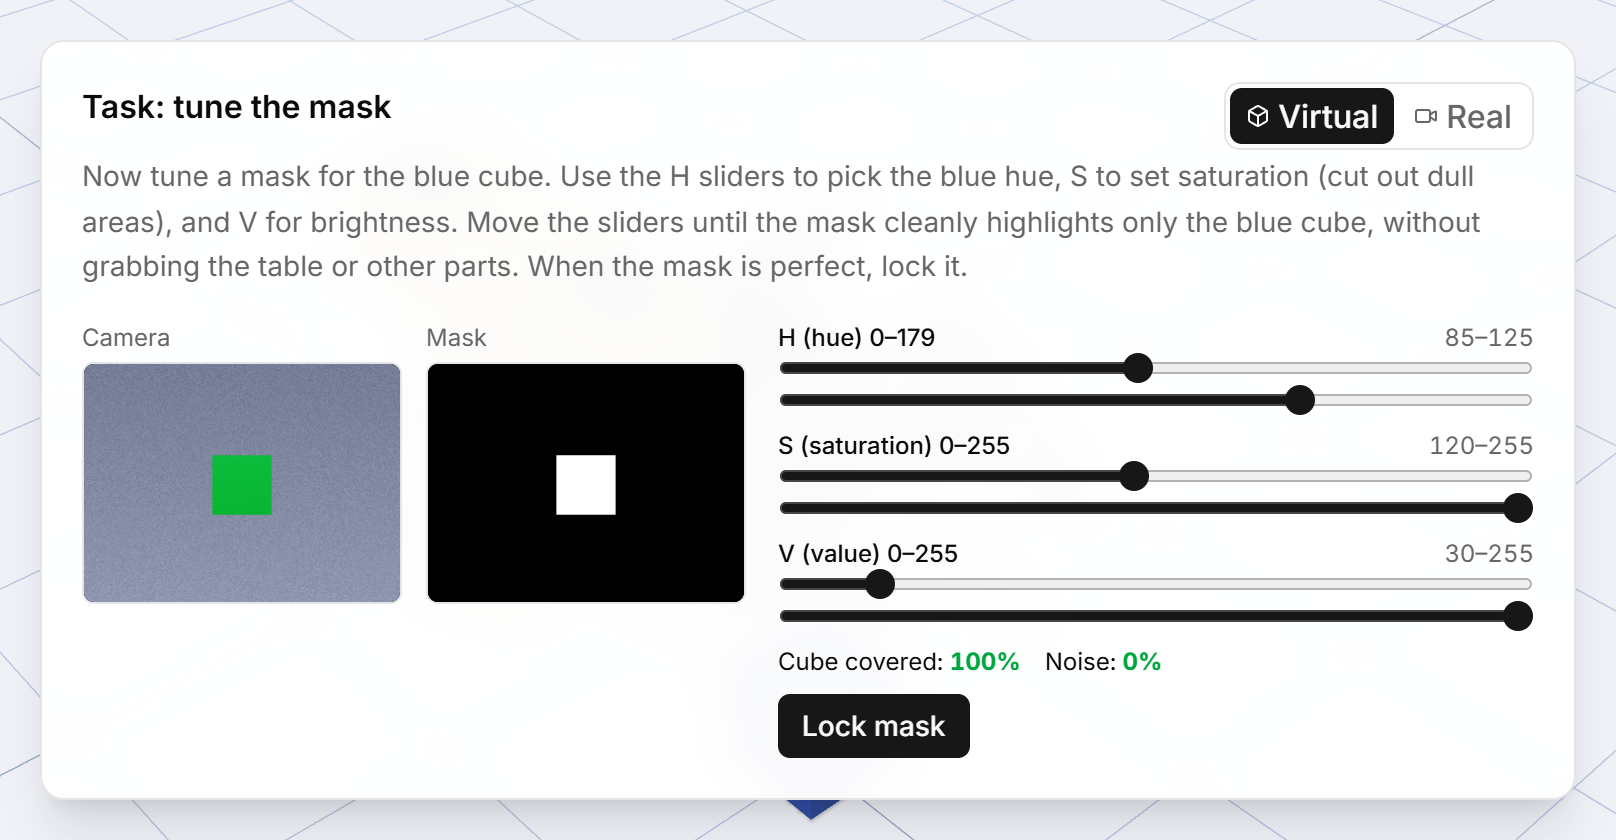
ブラウザで動く本物のコンピュータービジョンです。モジュールは OpenCV を読み込み、 まっとうなパイプラインを組み立てます — HSV のしきい値処理、マスクをきれいにする モルフォロジー、物体の中心を求めるモーメント。
入力には、レッスン内蔵の 仮想シーン か 自分の Web カメラ を使えます。選択は セッションをまたいで保持されます。課題:青いキューブだけが残るまで HSV スライダーを 調整すること、そして収縮と膨張を正しい順序で適用してノイズの多いマスクをきれいに すること。
8 — 物体追跡と PID
アーム:必要。10 ステップ。
ピクセルをミリメートルに、さらに関節角度に変換します。カメラとベースのキャリブレー ション、見えた物体へのリーチ、そして制御理論:P、I、D がそれぞれ何をするのかを、動く キューブが中央に留まるまでライブで調整します。最後に、似た 2 つの青い物体を形で 見分け、円柱だけを追跡します。
9 — ニューラルネットワークによる認識
アーム:必要。13 ステップ。
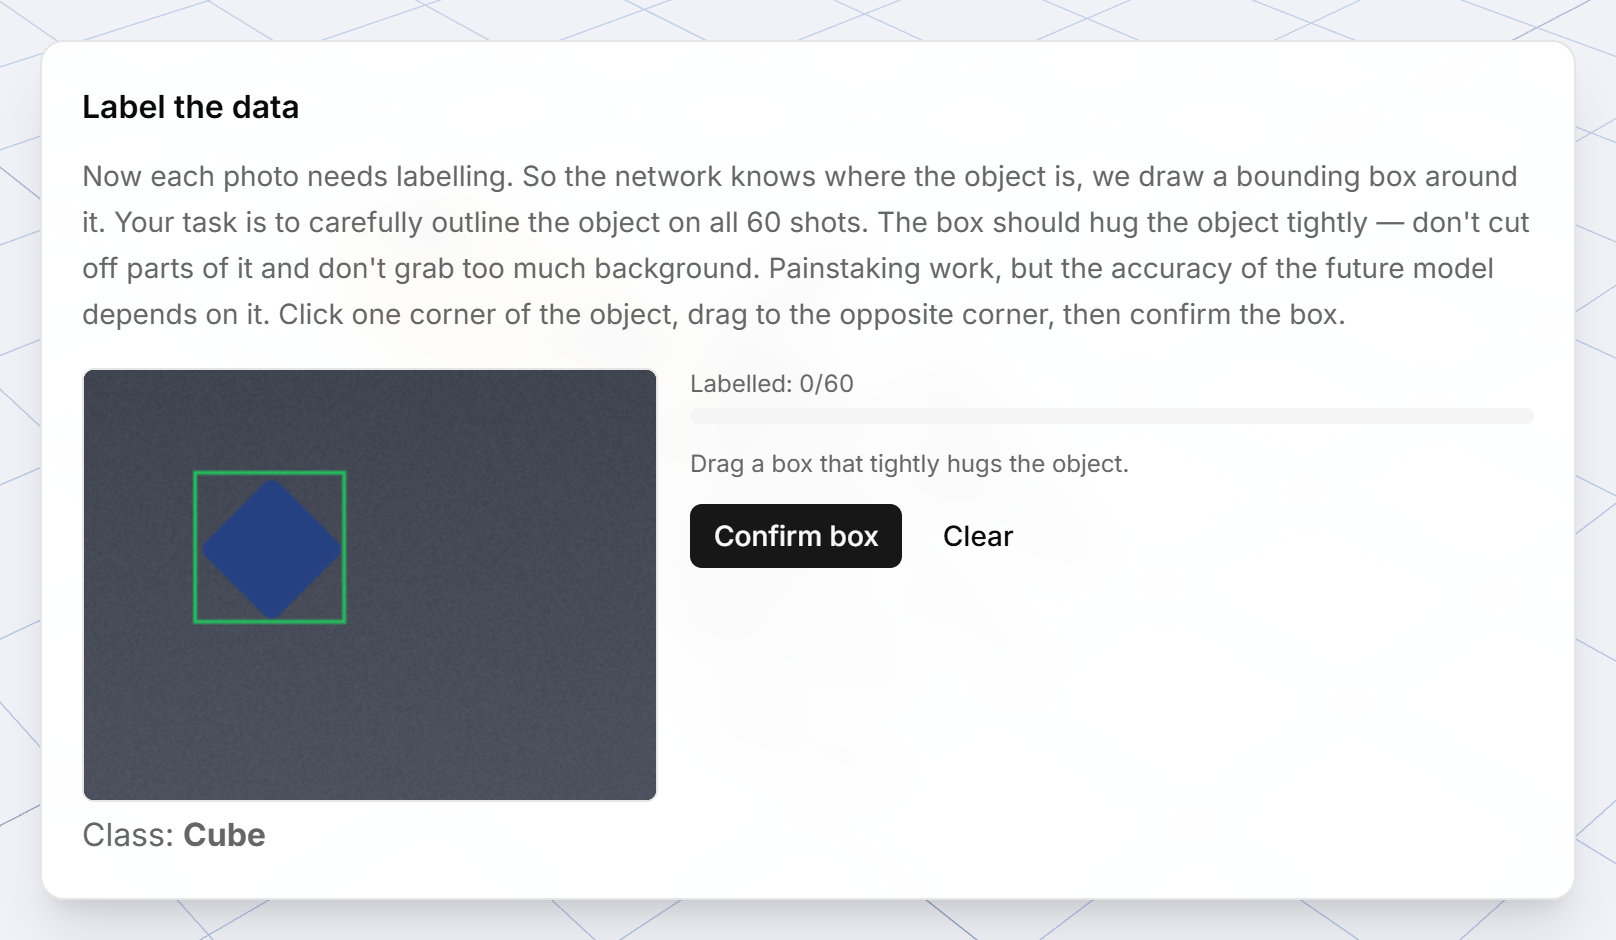
データパイプライン全体をきちんとやります。60 枚の画像を集め — キューブ、円柱、 ナットをそれぞれ 20 枚 — そのすべてにバウンディングボックスを描きます。レッスンは ラベルを確認し、1 つの姿勢・1 つの照明で撮影した仮想データセットは受け付けません。 それこそがこのレッスンの要点だからです。
続いて画像のフォーマット、学習用と検証用の分割、転移学習とは何か、そして学習曲線の 読み方。損失と精度を見ながら、過学習する前の 適切なエポックで学習を止め なければ なりません。最後はアームが部品をクラスごとに仕分けます。
ここで本物なのは何か、シミュレーターで教えているのは何か
モジュール 7 と 8 は本物の OpenCV を実行します。モジュール 9 の学習曲線は学習の 理想化されたモデルで、モジュール 10 は本番用の検出器ではなく、簡略化した教育用 コーデックでマーカーを検出します。概念、ワークフロー、あなたが下す判断は本物です。 舞台裏の数値は、毎回同じように振る舞うよう演出されています。本番レベルの ArUco 検出と OpenCV は、レッスンの外で ツール として利用できます。
10 — ArUco マーカーの認識
アーム:必要。5 ステップ。
フィデューシャルマーカーとは何か、なぜロボットに好まれるのか。セルを塗って自分で マーカーを作り ID がデコードされるのを確認し、マーカーで覆われたキューブを回転させて スキャンし、グリッパーのアプローチ方向をマーカーの法線に合わせ、逆運動学を使って ID で 選んだマーカーを狙い、マーカーでラベル付けされたゾーンにキューブを仕分けます。
11 — 最終プロジェクト
開発中。 カードはダッシュボードにグレー表示され、ボタンには Under development と表示されます。それ以前の 11 モジュールは完成しています。
