
評価
プラットフォームが記録するもの
学習者ごと、モジュールごとに:進行中か完了か、いつ開始し、いつ終了したか、どの ステップが済んでいるか。学習者のダッシュボードはこれをパーセンテージとモジュール ごとのチェックに変換します。
記録しないもの
このリストは上のリストよりも重要です。評価計画はたいてい、逆のことを前提にして いるからです。
- 作業時間は記録されません。 ステップにかかった時間を測るものはありません。
- スコアは記録されません。 モジュール 0 の安全に関する質問はブラウザ内で判定され、 結果は一切保存されません。誤答は痕跡を残しません。
- 試行回数は記録されません。 課題を 1 回で通過した学習者と 20 回目で通過した 学習者は、その後はまったく同じに見えます。
- ステップごとのタイムスタンプはありません。 あるのはモジュールの開始と終了だけ です。
- エクスポートはできません。 学習者単位でもグループ単位でも、どの形式でも できません。
- 教師用の画面はありません。 他の人の進捗を表示する画面は、どこにもありません。
つまり、プラットフォームが教えてくれるのは 何が完了したか です。どれだけ うまくできたか に関することは、すべてあなたの側で見る必要があります。
集められる証拠
このコースは本物の成果物を生み出します。評価すべきはこれらです。
| モジュール | 集める価値のある成果物 |
|---|---|
| 1 | 組み立てたアームの写真、6 つのモーターが OK と表示された接続ダイアログ。 |
| 3 | レッスンが報告する再現性と精度の数値、そしてそのパターンが何を意味するかについての学習者の説明。 |
| 4 | 探って作成したワークスペースの地図のスケッチまたはスクリーンショット。 |
| 5 | エクスポートした軌道ファイルと、それを再生するアーム。 |
| 6 | 紙に鉛筆で書かれたサイン。このコースで最良の成果物です。 |
| 7 | 対象の物体だけが残るように調整した HSV マスクのスクリーンショット。 |
| 8 | 調整前と調整後の PID 応答。 |
| 9 | ラベル付けしたデータセットと、どこで学習を止めたかの根拠。 |
| 10 | 自分で設計したマーカーと、デコードされた ID。 |
| 最後 | ID 付きの PDF 修了証。 |
コースに合ったルーブリック
4 つの観点があり、いずれも上の成果物に表れます。
- 機械が動くこと。 組み立て済み、ID が正しい、キャリブレーション済み、ツインが 追従している。二者択一で、妥協の余地はありません — ほかのすべてがこれに依存 します。
- 手順が守られたこと。 正しい姿勢でのキャリブレーション、範囲内の把持力、動作前 のエリアの安全確認。
- 結果が良いこと。 45° に実際どれだけ近いか? マスクはどれだけきれいか? サインは読めるか?
- 学習者が説明できること。 なぜリーチとともに誤差が大きくなるのか、なぜ収縮が 膨張より先なのか、なぜ学習をそのエポックで止めるべきだったのか。点数の重みは ここに置くべきです。プラットフォームがごまかせない部分だからです。
実際の進捗確認
遠隔の画面がないので、学習者自身の画面を使います。
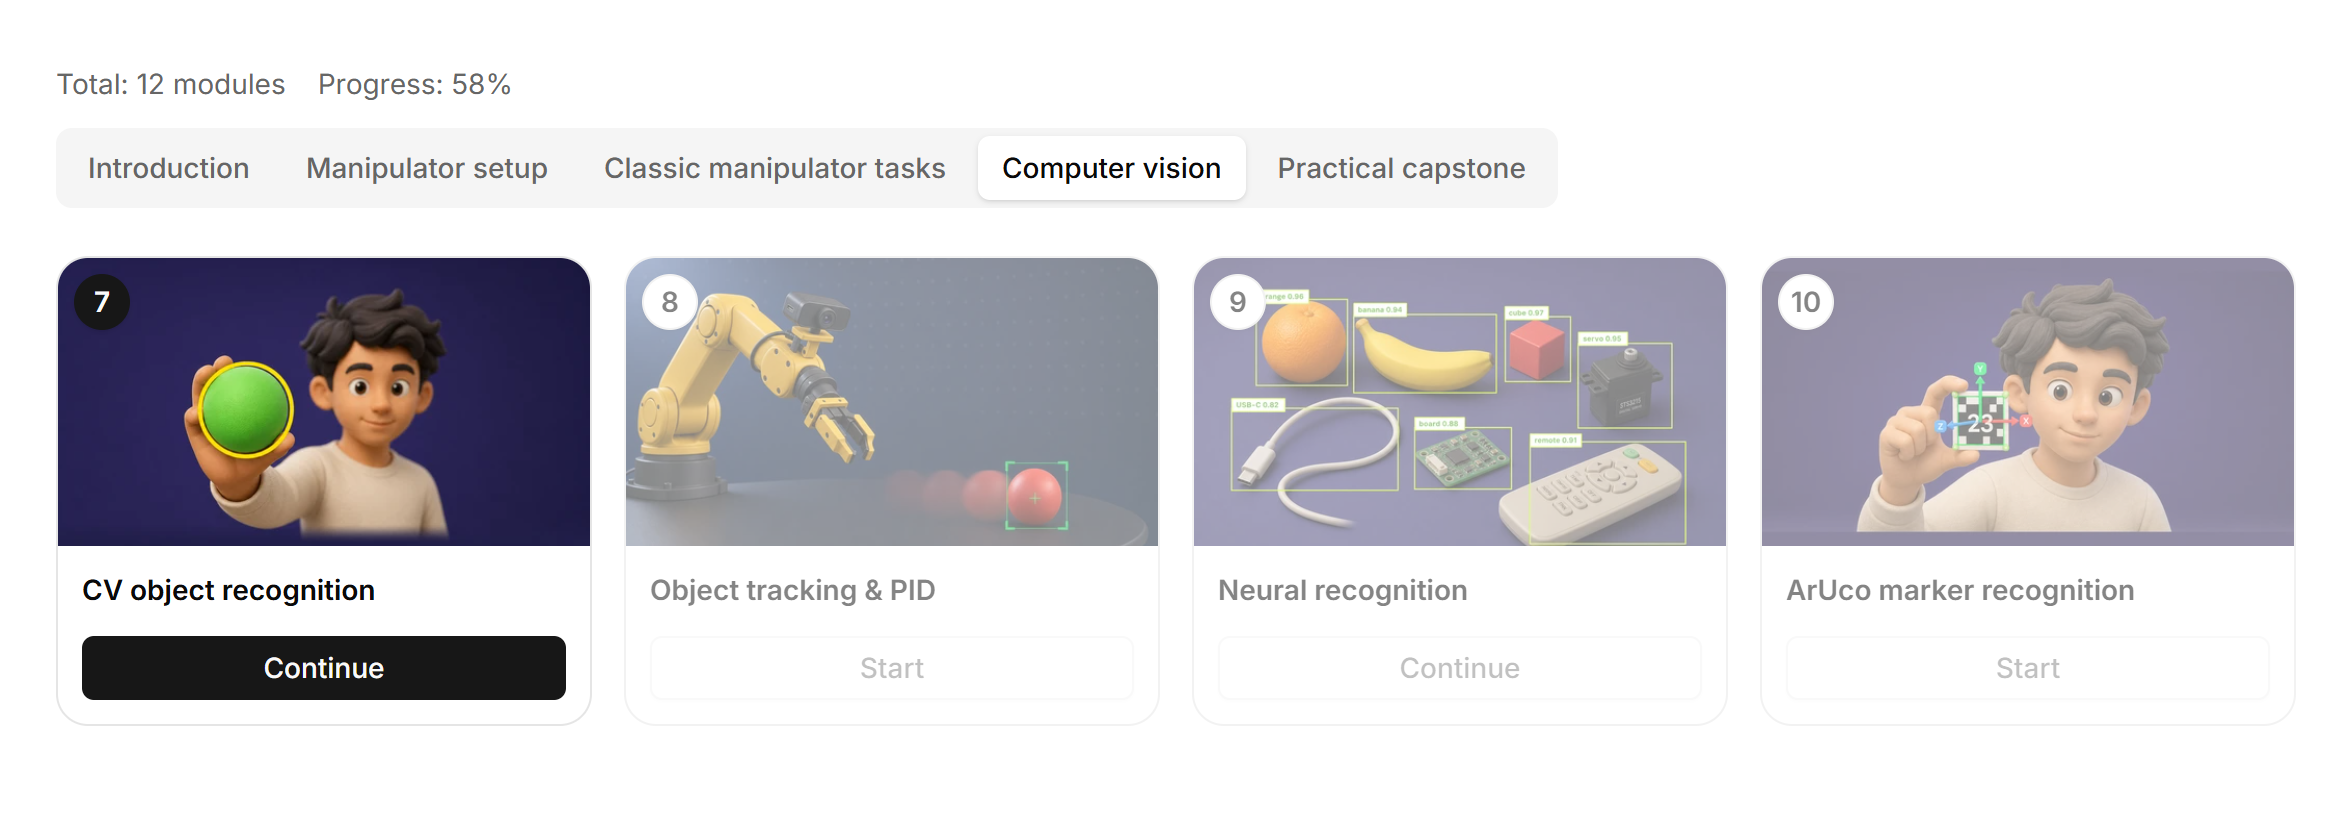
- 毎回のセッションの始めにダッシュボードを確認する。 教室全体で 30 秒、出席記録 も兼ねられます。
- 節目ごとにスクリーンショットをもらう。 モジュール 4 の後とモジュール 6 の後に ダッシュボードを提出してもらいます。
- 修了証を最終的な証明とする。 最初の 7 モジュールと有効なサブスクリプションが 必要で、記録に残せる安定した ID が付いています。
正直にお伝えする限界
所属機関が生徒ごとの分析 — 時間、試行回数、スコア、エクスポートできるレポート — を 求めている場合、Robonine Lab は現時点でそれらを提供しておらず、有効にする設定も ありません。成果物と実演を軸に評価を計画するか、クラス全体で導入する前に Robonine に その要件を伝えてください。
