Calibrar recorridos · Calibrate robot
Registra el rango disponible de cada articulación.
Preparación
Comprueba ID y desplazamientos iniciales. Guardar requiere sesión y perfil seleccionado. Despeja la zona y respeta los límites mecánicos de tu montaje.
Registrar
- Abre Calibrate robot después de conectar.
- Mueve suavemente cada articulación por su recorrido, una a una, sin forzar resistencia ni topes.
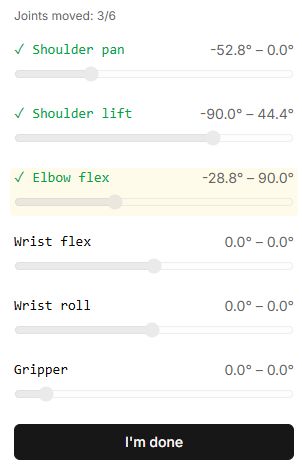
- Observa mínimos, máximos y Joints moved. Rango cero significa movimiento aún no registrado.
- Cuando estén todos los rangos necesarios, pulsa I’m done.
- Comprueba confirmación. Si falla, revisa sesión y perfil; pulsar no equivale a guardar correctamente.
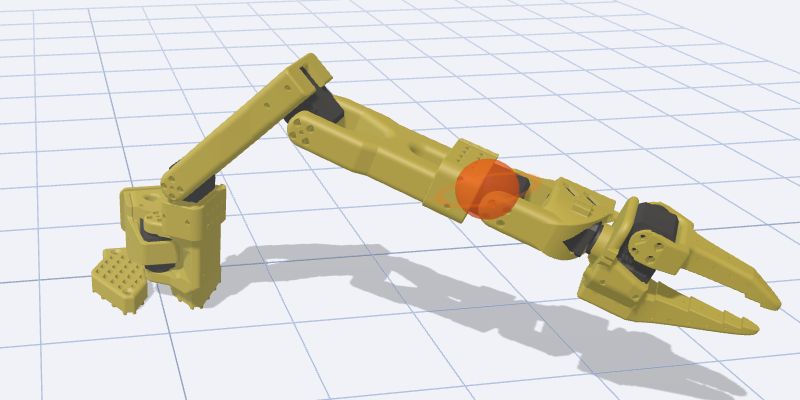
Después
Prueba un movimiento pequeño de cada articulación. Los rangos deben coincidir con mecánica y dirección. TCP y base resuelven otros problemas y no sustituyen los rangos.
Botones, campos y resultados
Los nombres de controles corresponden a la interfaz en inglés de Lab; las explicaciones están en español.
| Control | Cómo usarlo y qué ocurre |
|---|---|
| Connect robot | Abre la conexión. Al comenzar a registrar intervalos, la herramienta desactiva el par de sujeción: sostén el brazo antes para que no caiga. |
| Indicadores y min–max | Muestran la posición leída y los límites acumulados. No se pueden arrastrar. Mueve lentamente las articulaciones físicas a mano dentro de sus límites permitidos. |
| Joints moved | Cuenta las articulaciones donde se detectó un cambio apreciable. Una marca verde no demuestra que se haya recorrido todo el intervalo seguro. El amarillo indica una articulación que se movió recientemente. |
| I'm done | Detiene la recogida de datos y guarda los intervalos en el perfil seleccionado. No exige que el contador llegue a 6/6. Si el recorrido medido es demasiado pequeño, el programa puede usar límites de configuración en lugar de los medidos; comprueba cada articulación antes de terminar. |
| Saving… | Indica que se está guardando; no se puede volver a pulsar temporalmente. |
| Calibration saved successfully / error al guardar | Comprueba el mensaje final. Si falla, inicia sesión, selecciona un perfil de robot y repite el procedimiento. Terminar la recogida no significa que el perfil se haya guardado correctamente. |
| Done | Vuelve al catálogo. Abre otra vez la herramienta para registrar nuevos intervalos. |