Bus Feetech
Inspecciona registros de servos antes de modificar su configuración.
Empezar leyendo
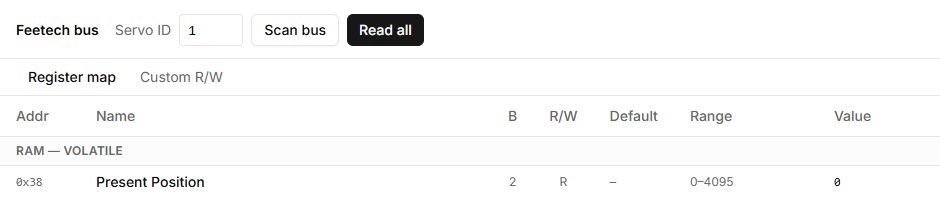
- Conecta un bus compatible y abre Feetech bus.
- Pulsa Scan bus y selecciona Servo ID.
- Pulsa Read all y busca un registro por nombre.
- Compara Value, tamaño B, permisos R/W y descripción. R permite leer; RW, leer y escribir.
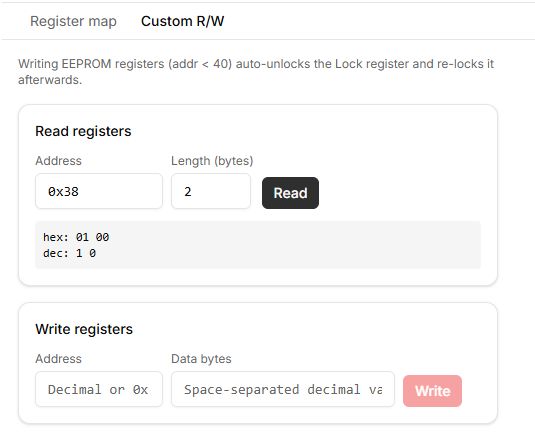
- En Custom R/W indica dirección y longitud. La dirección admite decimal o 0x… .
Escribir
Anota primero el valor original y consulta la documentación del servo exacto. Edita un valor de tabla o introduce dirección y bytes en Custom R/W, escribe y vuelve a leer. Las escrituras EEPROM se rodean automáticamente de desbloqueo y bloqueo.
Cambiar ID, velocidad de comunicación, límites o torque puede alterar conexión y movimiento. No copies valores de capturas ni desactives protecciones para ocultar errores.
Si falla la lectura
Comprueba ID, alimentación, conexión y que otra aplicación no ocupe el puerto. No cambies registros al azar para recuperar comunicación.
Botones, campos y resultados
Los nombres de controles corresponden a la interfaz en inglés de Lab; las explicaciones están en español.
| Control | Cómo usarlo y qué ocurre |
|---|---|
| Connect robot | Abre la conexión. La lectura y escritura de registros requieren estar conectado. |
| Servo ID | Introduce la dirección del motor, de 1 a 253. Después de cambiar el ID, pulsa Read all: cambiar el número no actualiza la tabla, que puede conservar valores del motor anterior. |
| Scan bus | Comprueba las direcciones 1–20 y selecciona el primer ID que responde. No explora las 253 direcciones. Si el motor está fuera de ese intervalo, introduce su ID manualmente y lee los registros. |
| Read all | Vuelve a leer el mapa de registros del motor seleccionado. No se puede repetir mientras la lectura está en curso. Los valores no se actualizan continuamente: lee de nuevo después de un cambio de estado. |
| Search register… | Filtra las filas por nombre o descripción del registro. Borra el campo para recuperar el mapa completo. |
| Register map | Abre la tabla: Addr es la dirección, B el número de bytes, R/W el acceso, Default el valor predeterminado, Range el intervalo permitido y Value el último valor leído. Default no es el valor actual. |
| Value en una fila RW | Pulsa un valor leído para editarlo. Introduce un número decimal permitido y pulsa Write o Enter. Cancel o Escape cierran la edición sin escribir. Las filas R son de solo lectura. |
| Custom R/W → Read registers | Introduce Address en decimal o con el prefijo 0x, indica Length (bytes) y pulsa Read. Por ejemplo, la dirección 56 con una longitud de 2 bytes lee el registro de posición actual. El resultado aparece en hex y dec por separado. |
| Custom R/W → Write registers | Introduce la dirección y Data bytes como bytes decimales de 0 a 255 separados por espacios. Write los envía inmediatamente al motor. La escritura puede cambiar la configuración o el movimiento; comprueba la función del registro y guarda los valores originales antes. |
| EEPROM / RAM | EEPROM almacena ajustes persistentes; RAM, valores de trabajo. Antes de escribir EEPROM, la herramienta desactiva Lock y lo restaura después de una escritura correcta. Si falla, vuelve a leer los registros y comprueba el estado final. |
| Register written / Write failed / Read failed | Informan del resultado de la operación. Después de escribir, verifica el valor real con Read all o una lectura Read específica. |