Detector ArUco
Detecta marcadores y ofrece sus resultados a otras herramientas.
Preparar y usar
- Abre ArUco detector e instala dependencias, incluido OpenCV.
- Conecta cámara y selecciónala en la herramienta que utiliza el detector.
- Configura el tamaño físico del marcador en las unidades indicadas.
- Muestra el marcador completo sin reflejos ni obstrucciones y revisa los ID detectados.
- Para coordenadas relativas a la base, conecta el robot y comprueba calibración y transformación de cámara.
Precisión y coordenadas
Distingue coordenadas de cámara y de base. Sin calibración, la profundidad es imprecisa; un tamaño incorrecto distorsiona distancias. No markers in frame significa que no se reconocieron marcadores, no que no haya objetos.
El módulo 10 introduce marcadores en una escena didáctica.
Botones, campos y resultados
Los nombres de controles corresponden a la interfaz en inglés de Lab; las explicaciones están en español.
| Control | Cómo usarlo y qué ocurre |
|---|---|
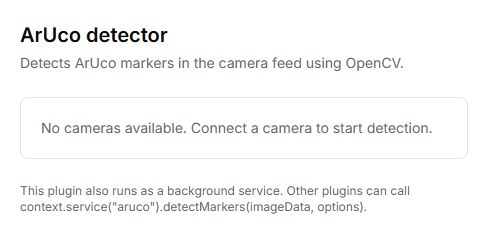
| Camera | Selecciona el origen de imagen si hay varias cámaras. Sin cámaras aparece No cameras available; añade una mediante el panel general de Lab. |
| Dictionary | Elige el diccionario con el que se creó el marcador impreso. Uno distinto impide reconocerlo correctamente; el ID solo tiene sentido junto con su diccionario. |
| Marker size, cm | Introduce la longitud medida del lado del marcador en centímetros. Afecta al cálculo de distancia. No introduzcas milímetros en un campo marcado cm. |
| Ready / Loading OpenCV… / OpenCV unavailable | Estado de la biblioteca de reconocimiento. Ready confirma que puede procesar, no que haya un marcador en la imagen. |
| Camera calibrated / No calibration (depth inaccurate) | Indica si hay parámetros internos de cámara. Sin calibración, la profundidad estimada es imprecisa; ejecuta Camera calibration para la cámara elegida. |
| Detected markers | La lista de ID se actualiza mientras funciona la cámara. No markers in frame indica que no se reconocen marcadores en el fotograma actual. |
| relative to cam. | Coordenadas del marcador respecto a la cámara, en metros. Comprueba las unidades antes de usarlas en otra herramienta. |
| relative to base | Las coordenadas respecto a la base aparecen si existe una transformación de cámara. Requieren conexión, configuración de la cámara sobre el brazo y posiciones articulares correctas. |
No hay botón Detect ni Start separado: el procesamiento comienza cuando hay cámara y OpenCV está preparado. Muestra el marcador entero, selecciona el diccionario correcto y comprueba que su ID aparece.