ArUco 检测器
识别标记并为其他工具提供检测结果。
准备与操作
- 打开 ArUco detector,安装 OpenCV 等依赖。
- 在使用检测器的工具中连接并选择相机。
- 按字段单位输入标记实际尺寸。
- 完整展示标记,避免反光和遮挡,检查识别出的 ID。
- 需要相对基座的位置时,连接机器人并核对校准及相机坐标变换。
理解结果
相机坐标系和基座坐标系不同。缺少校准时深度不准确,尺寸错误也会扭曲距离。No markers in frame 仅表示没有识别出标记,不代表画面没有物体。
模块 10在教学场景中介绍标记。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
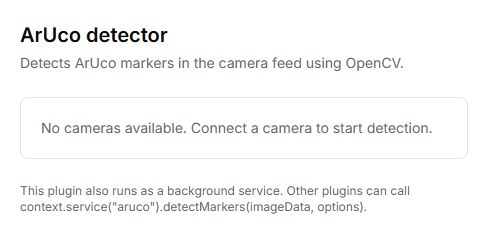
| Camera | 多个相机时选择来源。无相机显示 No cameras available,请从 Lab 通用面板添加。 |
| Dictionary | 选择打印标记所属字典。不同字典妨碍正确识别;ID 必须结合字典理解。 |
| Marker size, cm | 输入测得边长,单位厘米。影响距离计算,不要在 cm 字段输入毫米。 |
| Ready / Loading OpenCV… / OpenCV unavailable | 识别库状态。Ready 只表示可处理,不表示图中已有标记。 |
| Camera calibrated / No calibration (depth inaccurate) | 表示是否有相机内参。未校准时深度不准;对该相机执行 Camera calibration。 |
| Detected markers | 相机运行时更新 ID 列表。No markers in frame 指当前帧未识别标记。 |
| relative to cam. | 相对相机坐标,单位米。传给其他工具前检查单位。 |
| relative to base | 有相机变换时显示相对基座坐标。需要连接、臂载相机配置和正确关节位置。 |
没有单独 Detect 或 Start。相机可用且 OpenCV 就绪时自动处理。展示完整标记、选对字典并确认列表出现 ID。