Sensor de fuerza · Force sensor
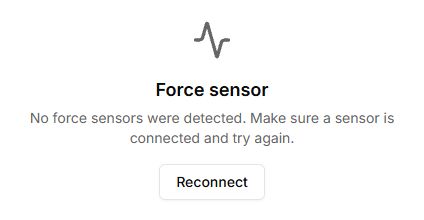
Observa un sensor compatible y comprueba la ausencia de lecturas.
Procedimiento
- Conecta y alimenta el sensor según el esquema del controlador.
- Conecta el robot y abre Force sensor.
- Comprueba detección y variación con una carga pequeña y segura.
- Si falta, revisa cableado y alimentación, luego Reconnect.
Interpretar valores
Comprueba unidades y calibración. No llames fuerza en newtons a una señal bruta sin conversión definida y calibrada. Esta pantalla de observación no es una protección independiente contra colisiones.
Botones, campos y resultados
Los nombres de controles corresponden a la interfaz en inglés de Lab; las explicaciones están en español.
| Control | Cómo usarlo y qué ocurre |
|---|---|
| Connect robot | Abre la conexión al controlador. La búsqueda de sensores empieza automáticamente tras conectarse. |
| Scanning for sensors… | Espera a que termine la búsqueda. Es un indicador de actividad, no una lectura de fuerza. |
| Reconnect | Vuelve a buscar sensores mediante la conexión actual. No abre la selección de otro puerto USB. Para cambiar la conexión, usa el menú general de Lab. |
| Device ID=… | Una tarjeta por dispositivo detectado. Relaciona cada ID con su sensor si hay varios. |
| Escala y valor N | Muestra el valor actual en newtons. Esta versión multiplica el valor leído por 0,001. Comprueba que la conversión corresponde a tu sensor. El color representa una fracción de la escala de la interfaz, no una carga segura para tu mecanismo. |
| No force sensors were detected | No se encontró ningún sensor; no significa fuerza cero. Comprueba la alimentación y conexión, y repite la búsqueda. |
Esta herramienta no tiene controles de tara, cambio del factor de conversión ni exportación de mediciones. Configura y comprueba el sensor según su documentación de hardware.