Лаборатория ROS2 · ROS2 lab
Изучайте узлы и обмен сообщениями на Python и C++ в браузере.
Первый запуск
- Подключите виртуального робота и откройте ROS2 lab.
- Выберите пример wave_node.py в списке Files. Просмотрите код и выбранные библиотеки.
- Нажмите Run. При первом запуске дождитесь загрузки среды Python и пакетов.
- Прочитайте сообщения консоли и откройте 3D view для наблюдения за моделью.
- Остановите программу через Stop; если обычная остановка не сработала, используйте Force stop.
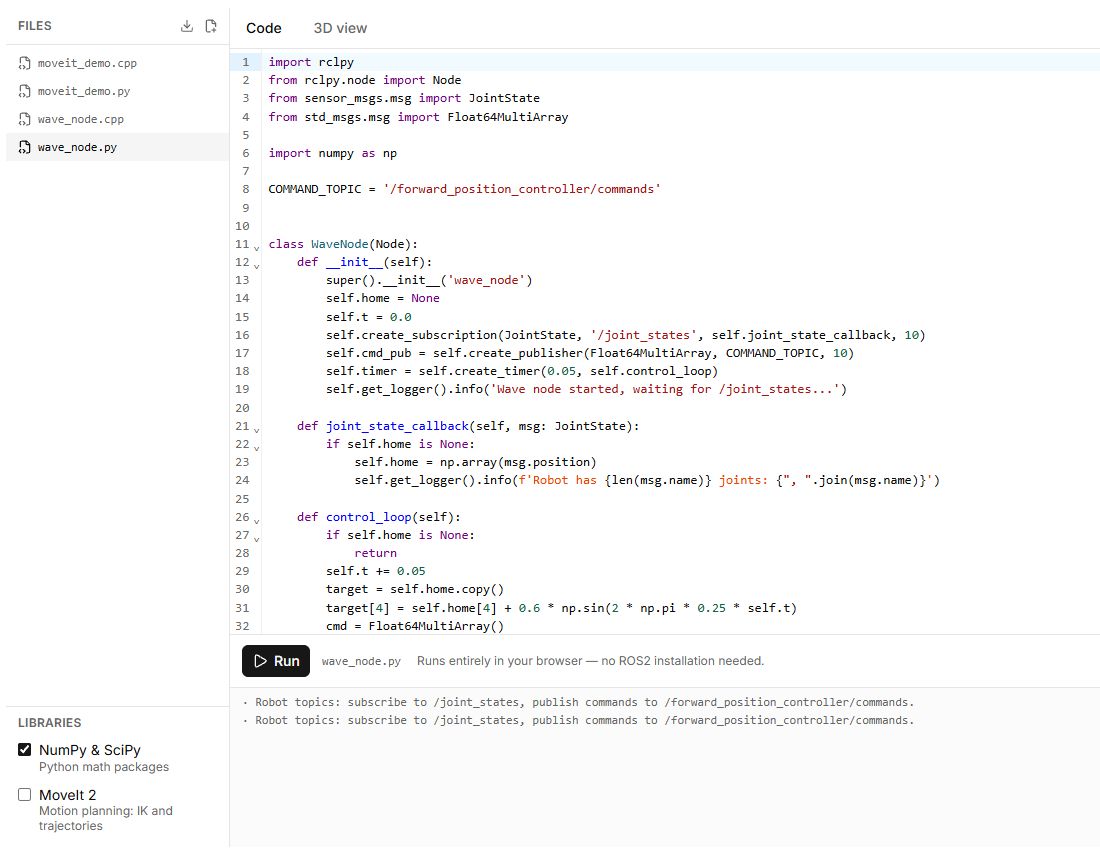
Файлы и сообщения
New file создаёт файл .py или .cpp. Download all files (ZIP) сохраняет рабочие файлы. Топик /joint_states передаёт состояния суставов; команды публикуются в /forward_position_controller/commands. Для поворотных суставов в коде используются радианы, хотя интерфейс может показывать градусы.
Совместимость
Это браузерная учебная среда с поддерживаемыми API и симулируемыми топиками. Она не устанавливает полный ROS2 и не гарантирует запуск произвольного ROS2-пакета, драйвера или системной команды. Python использует браузерную среду, C++ — поддерживаемый разбор и выполнение; начинайте со встроенных примеров.
При ошибке
Проверьте подключение робота, выбранный файл, зависимости и сообщение консоли. Ошибка загрузки среды отличается от ошибки программы. Для физического подключения программа может посылать реальные команды — сначала проверьте её в виртуальном режиме.
Кнопки, поля и результат действия
| Элемент | Как пользоваться и что произойдёт |
|---|---|
| Files | Выбирает открытый файл программы. Начните со встроенного wave_node.py и просмотрите код перед запуском. |
| New file | Создаёт файл с расширением .py или .cpp. Допускается путь вида drivers/motor.py. Повторяющееся имя или другое расширение вызывают ошибку. |
| Удаление файла | Требует подтверждения. Последний файл удалить нельзя. Перед удалением сохраните нужный проект через Download all files (ZIP). |
| Download all files (ZIP) | Скачивает рабочие исходники одним архивом. Это не установка среды ROS2 на компьютер. |
| Libraries | Выбирает доступные пакеты для программы. Включайте используемые зависимости до запуска; первичная загрузка может занять время. |
| Run | Запускает программу с подключённым виртуальным или физическим роботом. При первом запуске подготавливает среду и пакеты; дождитесь Runtime ready или прочитайте ошибку загрузки. |
| Stop | Запрашивает штатное завершение выполняемой программы. |
| Force stop | Используйте для принудительного прекращения, когда обычная остановка не завершила программу. Это остановка выполнения среды, а не гарантия отключения питания аппаратуры. |
| Console | Показывает вывод узла, состояние среды и ошибки программы. Сначала исправьте указанную ошибку, затем запускайте повторно. |
| 3D view | Открывает сцену для наблюдения за положениями модели. Просмотр сцены сам по себе не переключает физическое подключение в виртуальное. |
Для первого опыта: выберите Virtual, откройте wave_node.py, нажмите Run, дождитесь сообщений узла и движения в 3D view, затем Stop. Изменяйте команды небольшими шагами; углы в сообщениях joint_states и командах контроллера задаются в радианах.