Calibrer les articulations
Résultat : les décalages et limites sont vérifiés pour chaque moteur sélectionné, et vous savez quels enregistrements et modèles restent utilisables. Enregistrez d’abord les sauvegardes .
Décidez si un recalibrage est nécessaire
- Un bras vérifié existant avec réglages conservés par programmation du firmware : conserve son calibrage. Ne modifiez pas les décalages simplement pour reproduire une illustration.
- Un nouvel assemblage ou un étalonnage inconnu : terminez les deux étapes ci-dessous.
- Les décalages ont changé : l’enregistrement pose à nouveau et vérifie ou met à jour le modèle de gravité et la cartographie de la visionneuse. L’étalonnage ne les met pas à jour automatiquement.
Nommer une pose enregistrée home ou reference ne calibre pas un moteur. L’étalonnage écrit séparément les décalages du codeur et les limites de déplacement sur l’appareil.
Exigences de la procédure
L’outil prend en charge les moteurs 1 – 6 avec des ID uniques 1 – 253, course mécaniquement limitée, famille de modèles GD32 STS 9, mode de position et diviseur de position 1. Fermez les autres programmes série. Soutenez le bras chaque fois que le couple est coupé.
1. Choisissez une référence physique
Choisissez une pose que vous pouvez reproduire manuellement avec suffisamment de déplacements dans les deux sens. Il lira 2048 après l’étalonnage. La course complète doit s’inscrire entre 0 – 4095 : au maximum 2048 compte en dessous de la référence et 2047 au-dessus.
Pour une nouvelle calibration du SO-101/SO-102, suivez les illustrations : bras supérieur vertical, avant-bras et pince vers l’avant, rotation de la base et du poignet centrée entre les butées, pince à moitié ouverte. Utilisez la course mécanique réelle plutôt que les valeurs non calibrées.
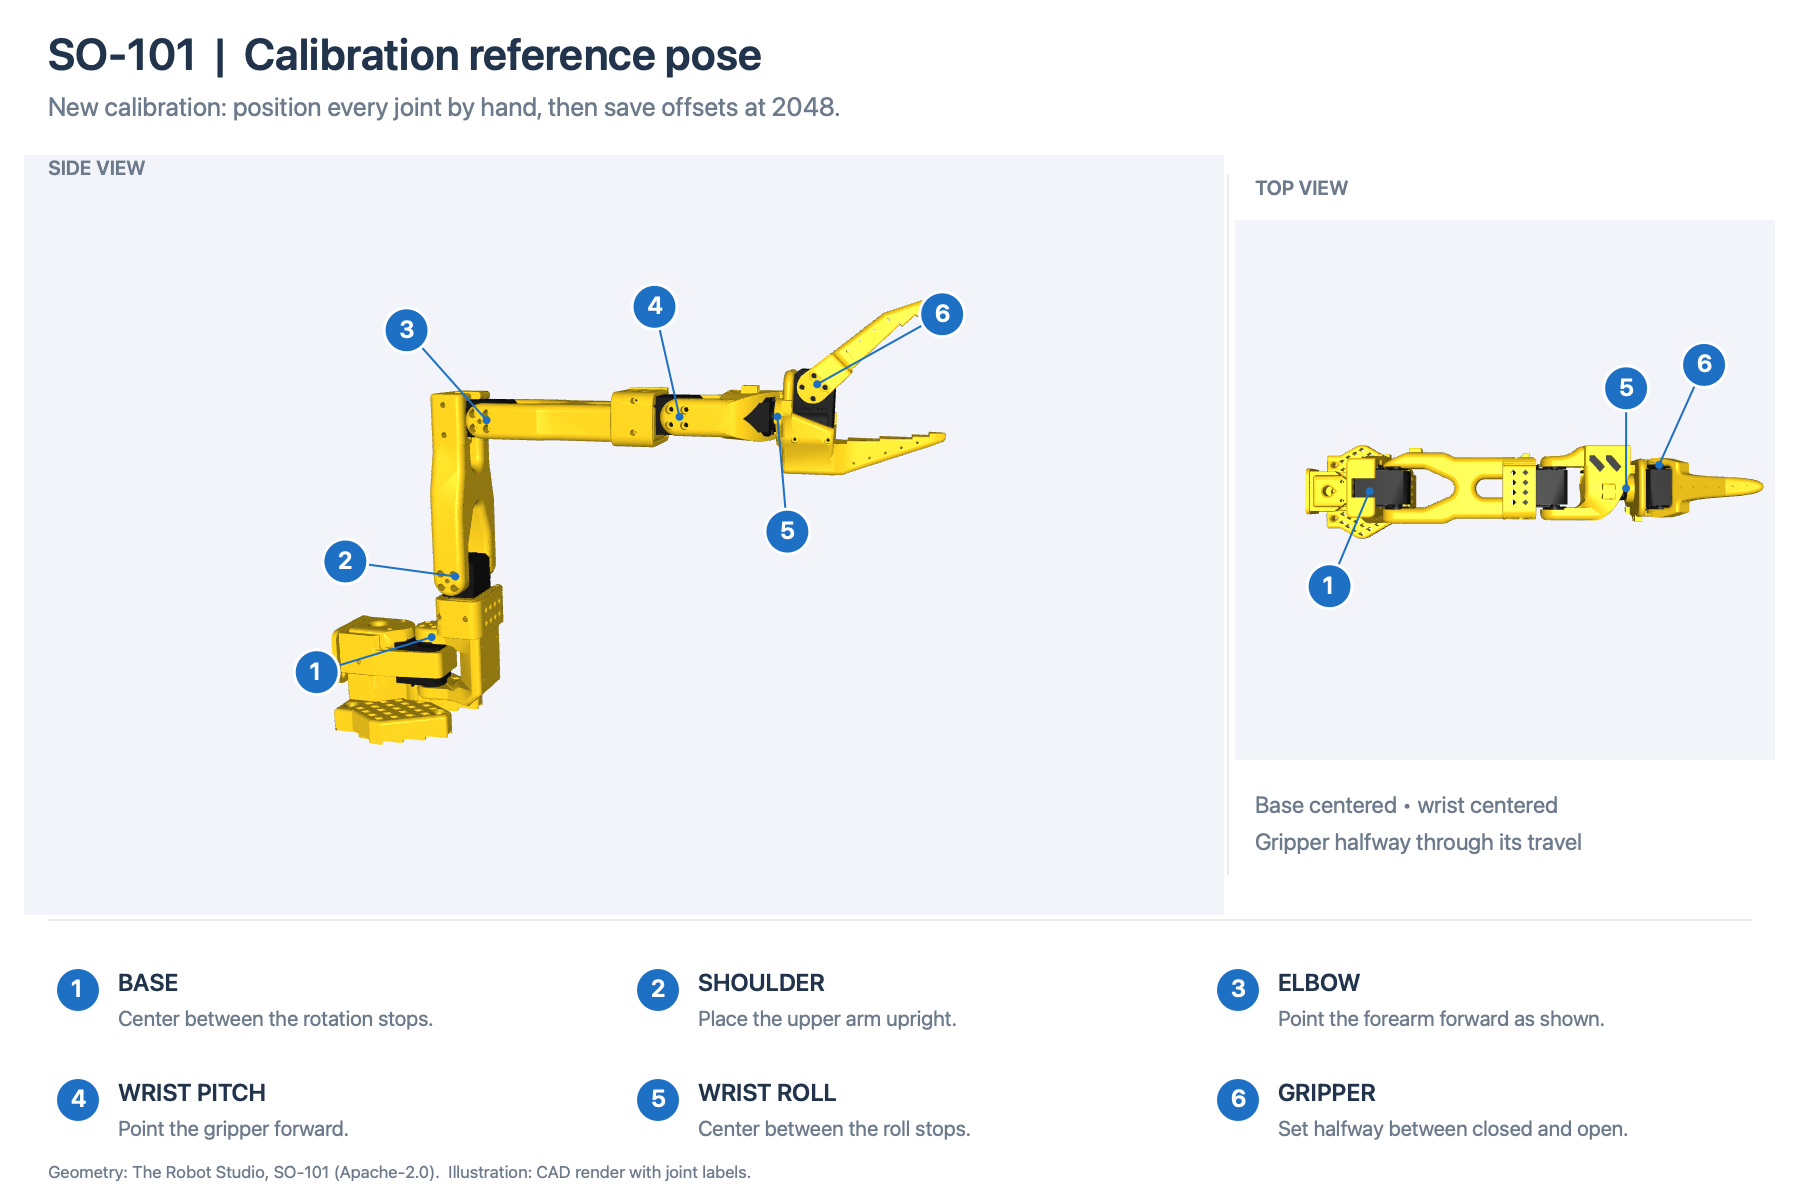
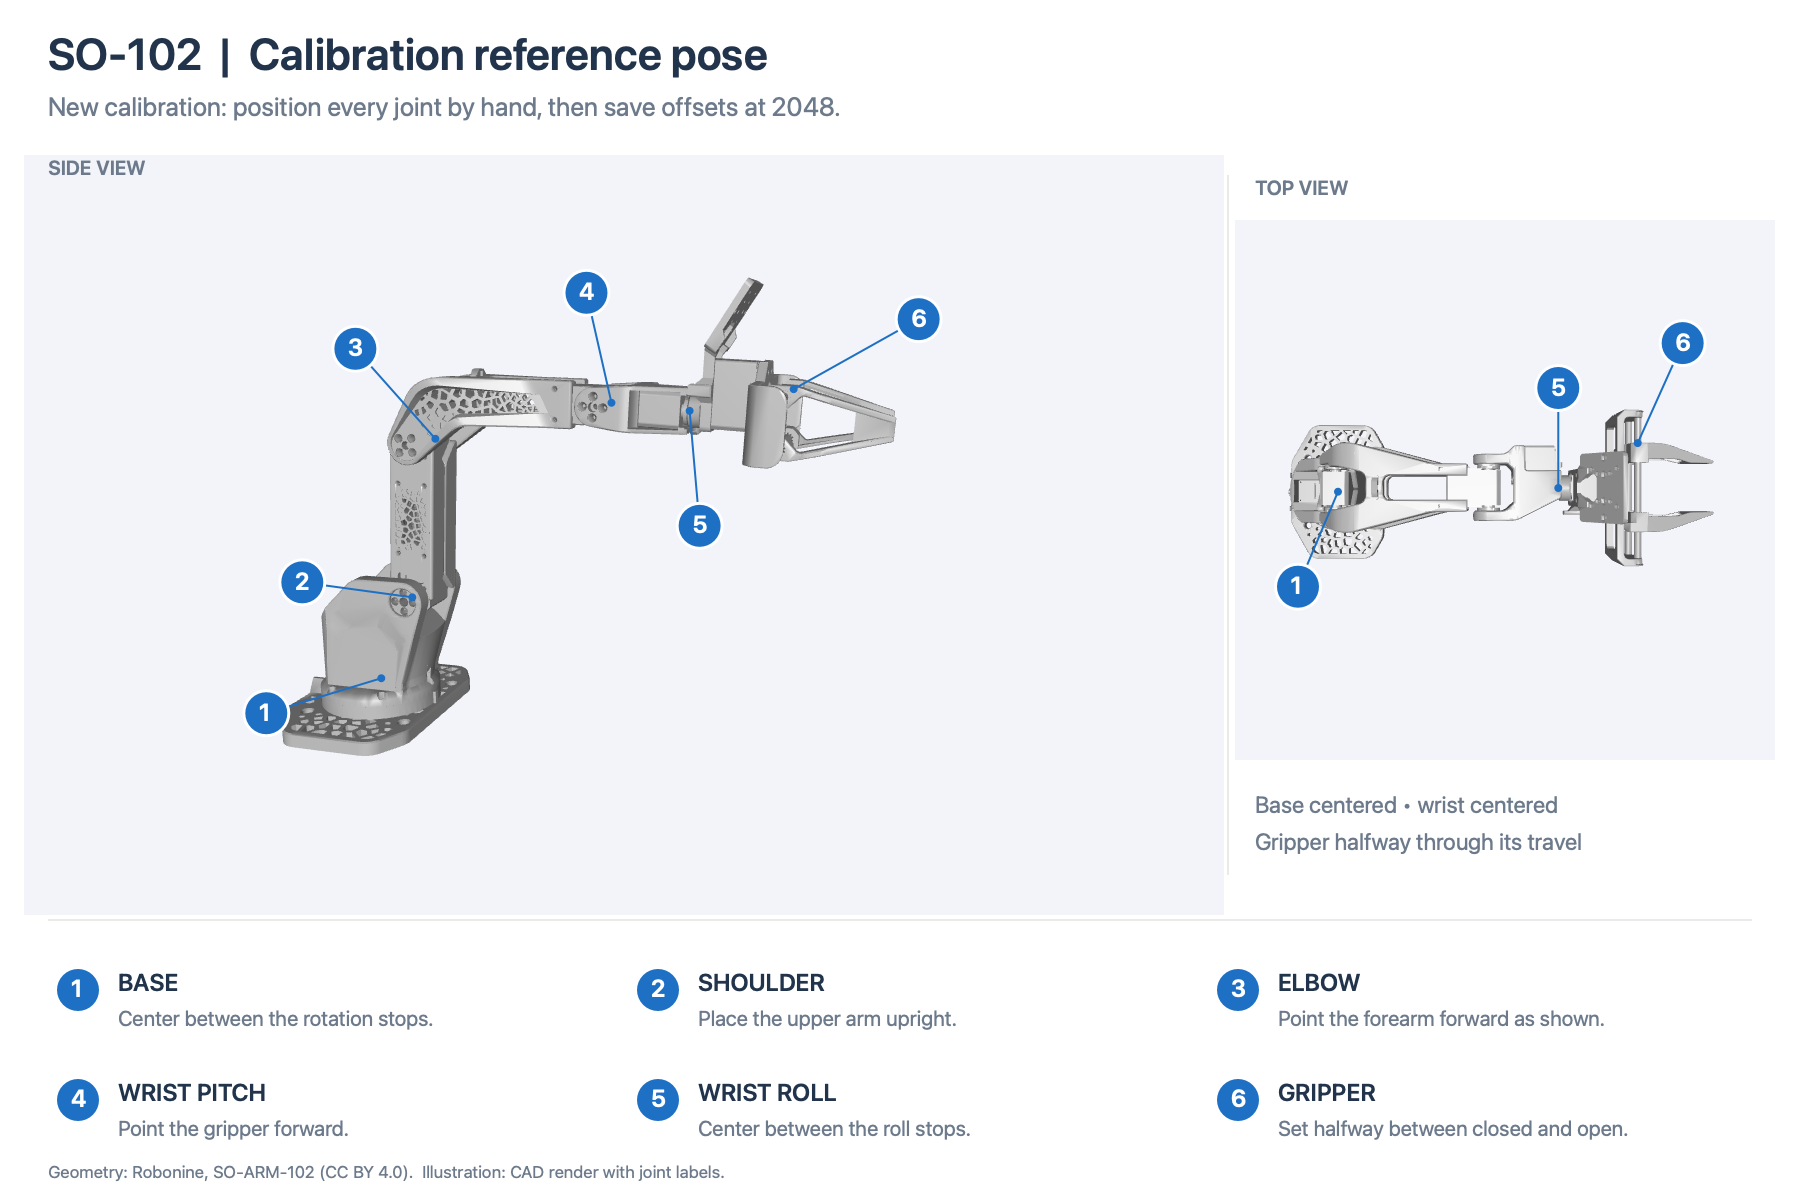
Ces images ne définissent pas de référence universelle pour un modèle gravitationnel groupé ou URDF. Le nombre 2048 ne signifie pas automatiquement 0 °. La visionneuse dispose d’un mappage compte-angle distinct ; les modèles gravitationnels ont leur propre liaison d’étalonnage .
2. Capturez les décalages et mesurez les limites
Cette commande modifie les paramètres enregistrés mais ne commande pas de mouvement. Pour l’exemple à six moteurs :
macOS / Linux
npm run settings -- calibrate --port "$SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Windows PowerShell
npm.cmd run settings -- calibrate --port "$env:SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Remplacez les identifiants si nécessaire. Une sélection explicite laisse les autres moteurs inchangés. L’omission de --ids sélectionne tous les moteurs découverts, jusqu’à six.
- Si le couple est activé, soutenez physiquement le mécanisme avant de confirmer sa désactivation.
- Placez le bras dans la pose de référence, maintenez-le immobile et appuyez sur Enter . L’outil enregistre et vérifie les registres de décalage, puis enregistre les nouvelles lectures de position dans le rapport.
- Déplacez manuellement chaque articulation sur toute sa course autorisée, en marquant une pause à chaque extrémité. Ne forcez pas sur les butées mécaniques.
- Consultez le tableau des minimums, des maximums et des déplacements, puis appuyez sur . Entrez . Les limites enregistrées laissent les comptes 10 de dégagement vers l’intérieur à partir de chaque point final mesuré.
Middle n’est que le point médian de la plage mesurée. Il ne remplace pas la référence capturée ; les limites asymétriques sont valides. Chaque joint doit parcourir au moins un nombre de 64 et moins d’un tour complet avant d’être sauvegardé.
3. Vérifiez le résultat
Le rapport tools/settings/calibrations/arm.local.json doit afficher status: "verified" . Seul ce statut confirme les deux étapes. Cela vérifie les paramètres enregistrés, et non pas que le bras est resté physiquement immobile : referenceReadbackCounts est informatif et ne constitue pas une comparaison réussite/échec distincte avec 2048. Vérifiez ces lectures tout en conservant la pose de référence choisie. Le couple reste désactivé et les écritures des paramètres sont verrouillées. Les sauvegardes du moteur sont conservées dans un répertoire unique sous backups/ à côté du rapport.
crosses zero signifie que la course ne rentre pas entre 0 et 4095 : corrigez la référence physique. reset 2 efface uniquement la plage mesurée de M2 pour un autre balayage ; cela ne corrige pas une mauvaise référence. L’annulation de la deuxième étape laisse les nouveaux décalages enregistrés et les anciennes limites en place jusqu’à leur remplacement. Terminez l’étalonnage avant le mouvement.
Suivant : préparer la configuration et le premier mouvement .
Accueil de la documentation · Révision source : a995f77 . Extension 9.0 .