Gelenke kalibrieren
Ergebnis: Offsets und Grenzwerte werden für jeden ausgewählten Motor überprüft und Sie wissen, welche Aufnahmen und Modelle noch verwendbar sind. Speichern Sie zuerst Backups.
Entscheiden Sie, ob eine Neukalibrierung erforderlich ist
- Ein vorhandener verifizierter Arm, dessen Einstellungen durch Firmware-Programmierung erhalten bleiben: Behalten Sie seine Kalibrierung bei. Ändern Sie Offsets nicht, nur um eine Illustration zu reproduzieren.
- Eine neue Baugruppe oder eine unbekannte Kalibrierung: Führen Sie beide Schritte unten aus.
- Offsets haben sich geändert: Posen erneut aufzeichnen und das Schwerkraftmodell und die Viewer-Zuordnung überprüfen oder aktualisieren. Durch die Kalibrierung werden sie nicht automatisch aktualisiert.
Durch die Benennung einer aufgezeichneten Pose mit home oder reference wird kein Motor kalibriert. Durch die Kalibrierung werden Encoder-Offsets und Weggrenzen separat in das Gerät geschrieben.
Verfahrensanforderungen
Das Tool unterstützt 1–6 Motoren mit eindeutigen IDs 1–253, mechanisch begrenztem Hub, GD32 STS-Modellfamilie 9, Positionsmodus und Positionsteiler 1. Schließen Sie andere serielle Programme. Stützen Sie den Arm ab, wenn das Drehmoment ausgeschaltet ist.
1. Wählen Sie eine physische Referenz
Wählen Sie eine Pose, die Sie manuell mit genügend Bewegungsfreiheit in beide Richtungen reproduzieren können. Nach der Kalibrierung wird 2048 angezeigt. Der gesamte Hub muss zwischen 0 und 4095 liegen: höchstens 2048 Zähler unter der Referenz und 2047 darüber.
Richten Sie sich bei einer neuen SO-101/SO-102-Kalibrierung nach den Abbildungen: Oberarm senkrecht, Unterarm und Greifer nach vorn, Basisdrehung und Handgelenkrotation jeweils mittig zwischen den Anschlägen, Greifer halb geöffnet. Orientieren Sie sich am tatsächlichen mechanischen Bewegungsbereich, nicht an unkalibrierten Messwerten.
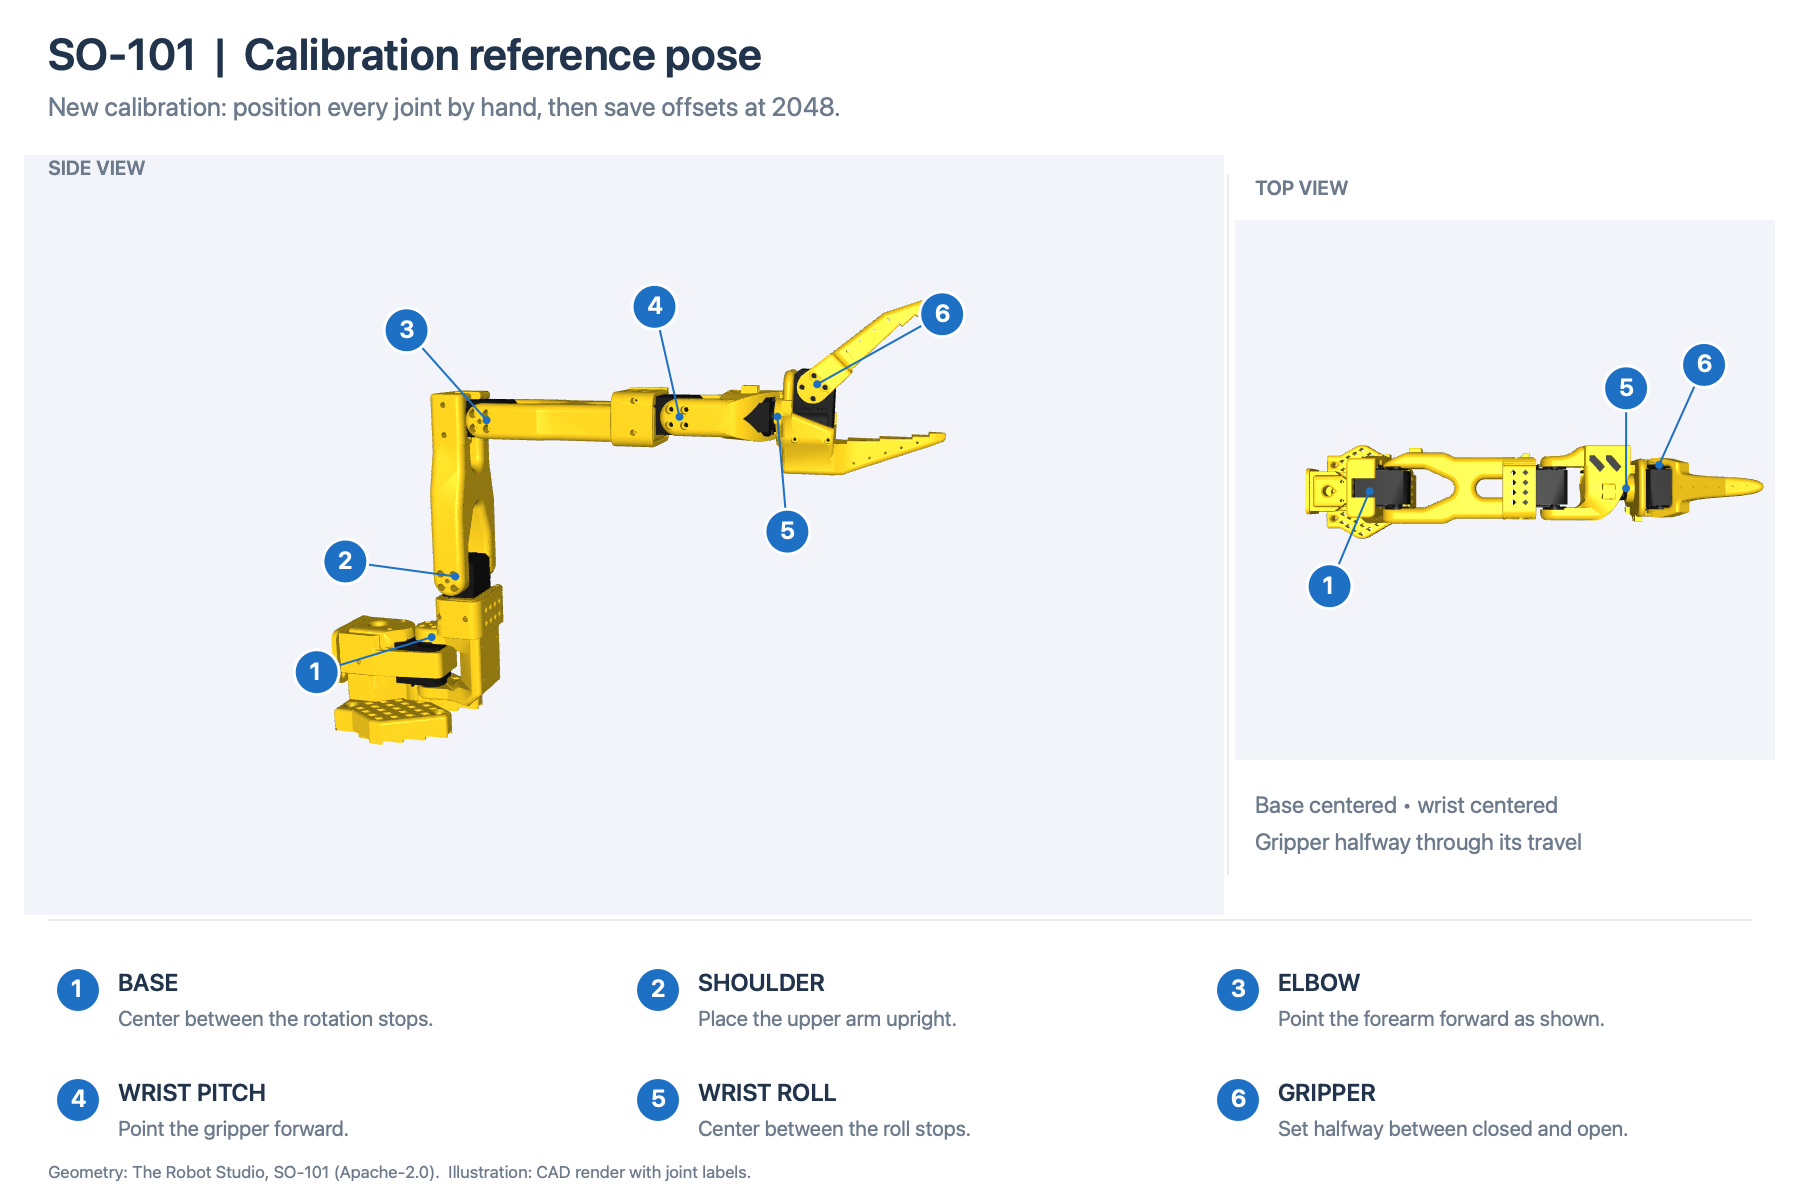
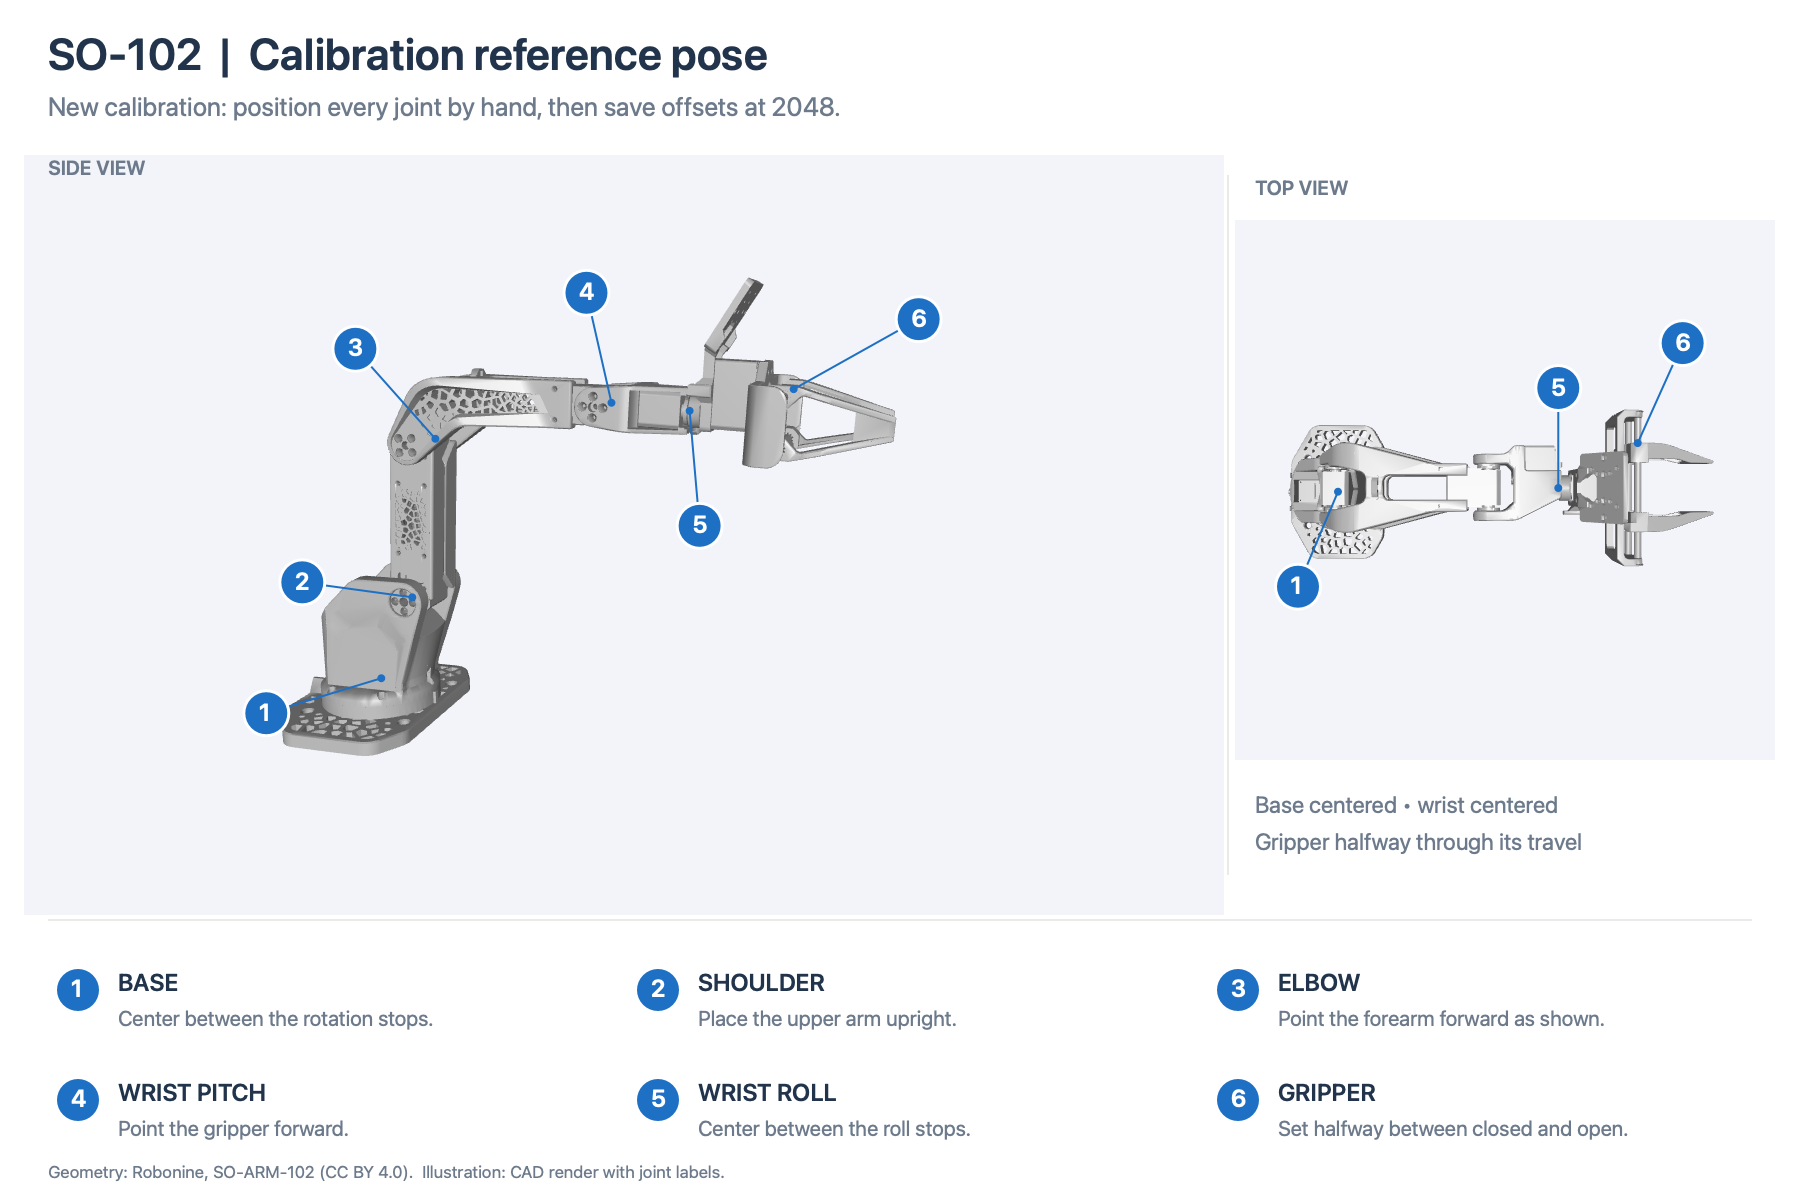
Diese Bilder definieren keine universelle Referenz für ein gebündeltes Schwerkraftmodell oder URDF. Die Zahl 2048 bedeutet nicht automatisch 0°. Der Viewer verfügt über eine separate Anzahl-zu-Winkel-Zuordnung; Schwerkraftmodelle haben ihre eigene Kalibrierungsbindung.
2. Erfassen Sie Offsets und messen Sie Grenzen
Dieser Befehl ändert gespeicherte Einstellungen, führt jedoch keinen Bewegungsbefehl aus. Für das Beispiel mit sechs Motoren:
macOS / Linux
npm run settings -- calibrate --port "$SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Windows PowerShell
npm.cmd run settings -- calibrate --port "$env:SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Ersetzen Sie ggf. die IDs. Bei einer expliziten Auswahl bleiben andere Motoren unverändert. Wenn Sie --ids weglassen, werden alle erkannten Motoren ausgewählt, bis zu sechs.
- Wenn das Drehmoment eingeschaltet ist, stützen Sie den Mechanismus ab, bevor Sie das Abschalten bestätigen.
- Bringen Sie den Arm in die Referenzhaltung, halten Sie ihn ruhig und drücken SieEnter. Das Tool speichert und überprüft die Offset-Register und zeichnet dann die neuen Positionswerte im Bericht auf.
- Bewegen Sie jedes Gelenk von Hand über seinen gesamten zulässigen Bewegungsbereich und halten Sie an den Endpunkten kurz an. Drücken Sie nicht gewaltsam gegen die mechanischen Anschläge.
- Überprüfen Sie die Minimum-, Maximum- und Hubtabelle und drücken Sie dannEnter. Gespeicherte Limits verlassen10 Zählungen Abstand nach innenvon jedem gemessenen Endpunkt aus.
Middle ist nur der gemessene Bereichsmittelpunkt. Es ersetzt nicht die erfasste Referenz; Es gelten asymmetrische Grenzen. Jedes Gelenk muss vor dem Speichern mindestens 64 Zählungen und weniger als eine volle Umdrehung zurücklegen.
3. Überprüfen Sie das Ergebnis
Der Bericht tools/settings/calibrations/arm.local.json muss status: "verified" anzeigen. Nur dieser Status bestätigt beide Phasen. Dadurch werden gespeicherte Einstellungen überprüft, nicht, ob der Arm physisch ruhig geblieben ist: referenceReadbackCounts dient der Information und ist kein separater Pass/Fail-Vergleich mit 2048. Überprüfen Sie diese Messwerte, während Sie die gewählte Referenzhaltung beibehalten. Das Drehmoment bleibt ausgeschaltet und das Schreiben von Einstellungen ist gesperrt. Motor-Backups werden in einem eindeutigen Verzeichnis unter backups/ neben dem Bericht gespeichert.
crosses zero bedeutet, dass der Weg nicht zwischen 0 und 4095 passt: Korrigieren Sie die physische Referenz. reset 2 löscht nur den gemessenen Bereich von M2 für einen weiteren Sweep; Es korrigiert keine schlechte Referenz. Wenn Sie Stufe zwei abbrechen, bleiben die neuen Offsets gespeichert und die alten Grenzwerte bleiben bestehen, bis sie ersetzt werden. Beenden Sie die Kalibrierung vor der Bewegung.
Als nächstes: bereiten Sie die Konfiguration und die erste Bewegung vor.
Startseite der Dokumentation · Quellrevision: a995f77. Erweiterung 9.0.